PFG · Caso de estudio 2: Optimización del brazo del chasis
Dron de aluminio
📄 Descargar PDF original5.1.Actualizacion de geometrías
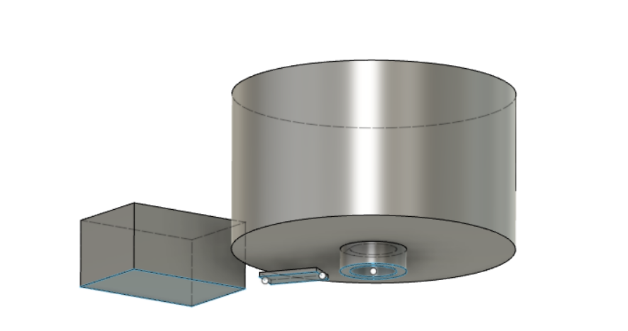
Vista base estudio 2
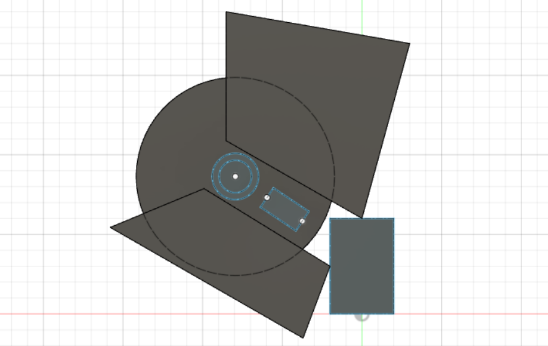
Para guiar la generación de geometrías en unos resultados más esbeltos procedemos a añadir geometrías a evitar para que actúen de frontera a ambos lados del brazo. Extendemos la extrusión del del cilindro para que no se genere material por encima de este.
Vista inferior base estudio 2
En el plano 2, Datos geométricos partida Caso 2, puede encontrarse una representación de esta figura, nótese que las solicitaciones son las mismas que en el estudio 1
5.2. Resultados estudio 2
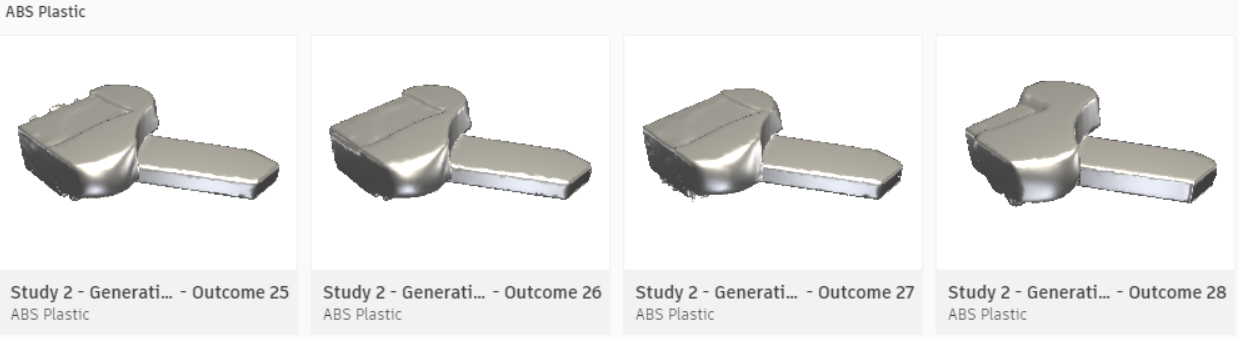
Resultados estudio 2 ABS
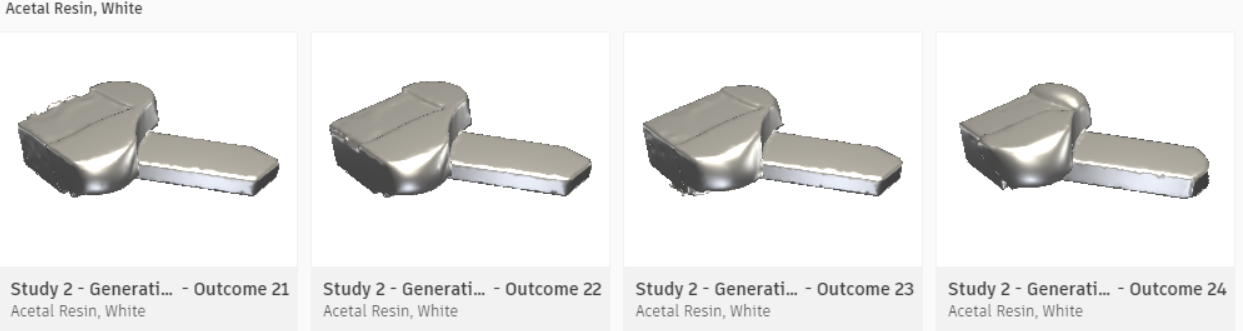
Resultados estudio 2 Resina acetal
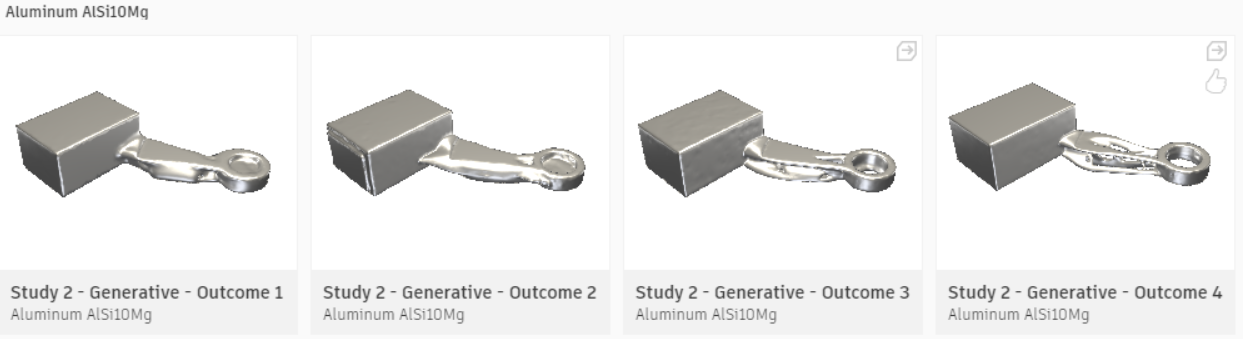
Resultados estudio 2 Aluminio AlSI10Mg
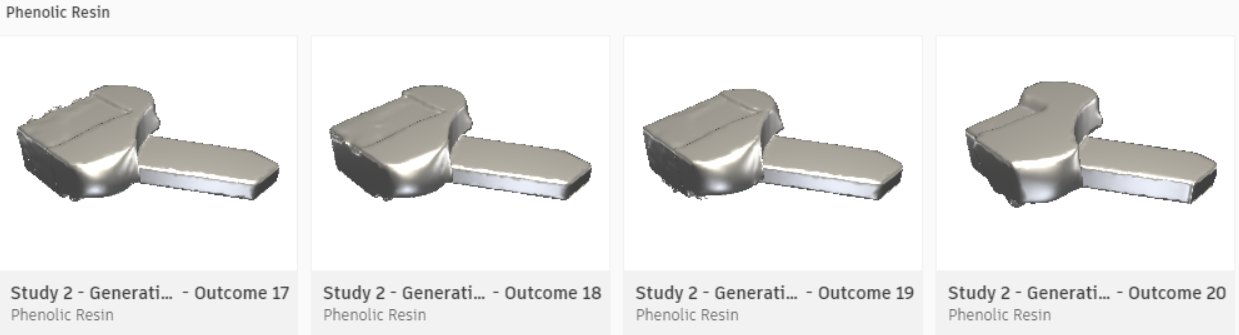
Resultados estudio 2 Resina fenólica
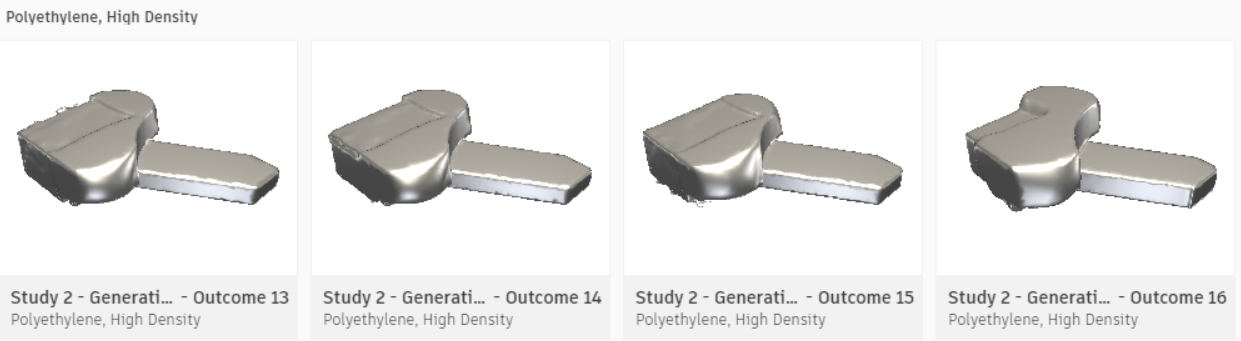
Resultados estudio 2 Polietileno de alta densidad
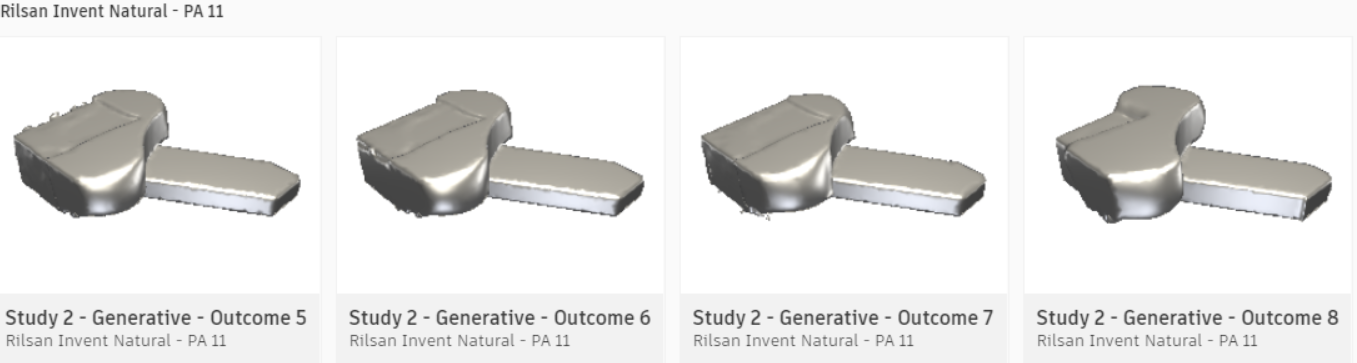
Resultados estudio 2 Rilsan PA11
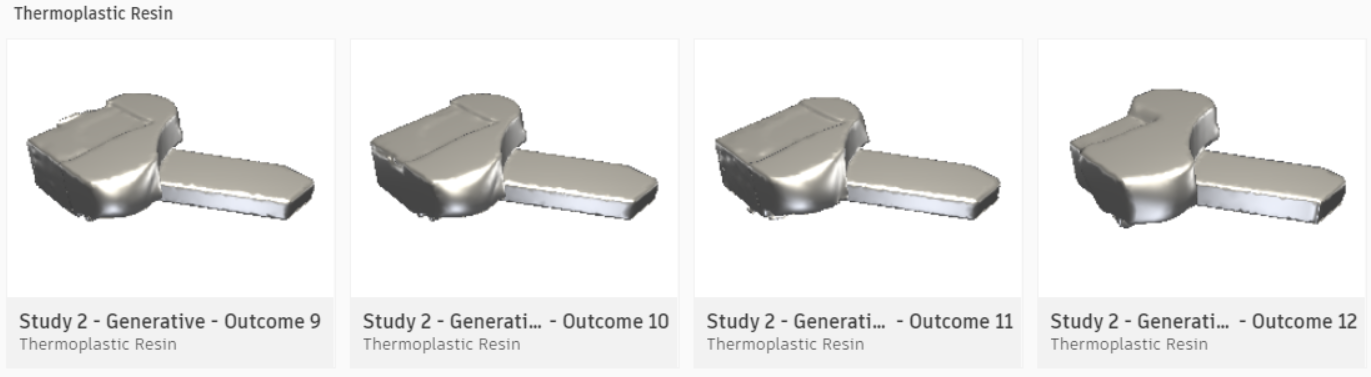
Resultados estudio 2 Resina termoplástica
5.3.Discusión de los resultados
A medida que se generan estudios podemos filtrar los resultados por estudio. Observamos a simple vista en las geometrías solución que la magnitud de las solicitaciones ha sobrepasado el margen de maniobra que tienen todos los materiales poliméricos de este estudio. En esta ocasión al estar mucho más delimitada la frontera no se han generado formas con tanta variedad. Esto ocurre por haber confinado más la geometría inicial, en el caso de los materiales poliméricos, las solicitaciones son excesivas y se rellena todo el volumen disponible inicial. Es por este motivo que tienen una similitud visual. En el caso del Aluminio, el sistema ha funcionado de manera satisfactoria.
Pese a que las solicitaciones no han cambiado, el hecho de estar más confinados ha resultado decisivo en todos los materiales menos en el caso del de mejores prestaciones. Lejos de ser un mal resultado, este es el mejor de los posibles porque de alguna manera hemos calibrado el sistema de generación, es decir si repetimos el estudio con materiales con mejores propiedades que este aluminio obtendremos resultados satisfactorios
Representando la energía de distorsión frente a la masa de las soluciones del estudio 2:
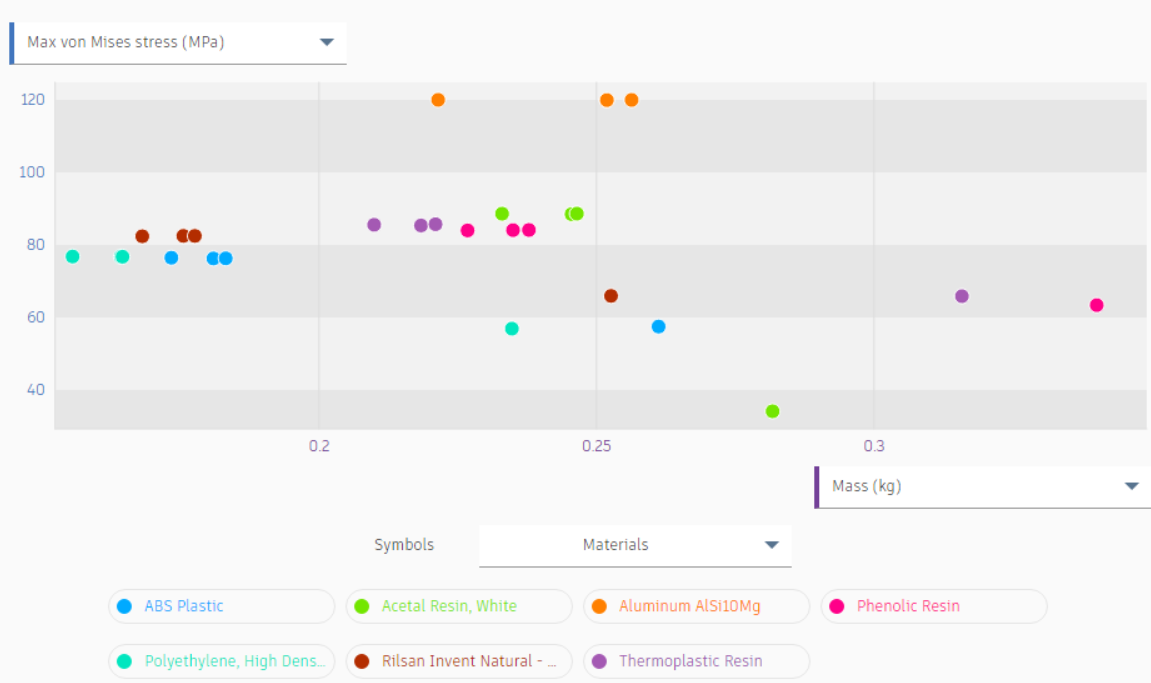
Resultados de diseño generativo 2
Procedemos a comparar los resultados de aluminio exclusivamente, tanto del estudio 1 como el 2. Representando máximo desplazamiento global frente a masa:
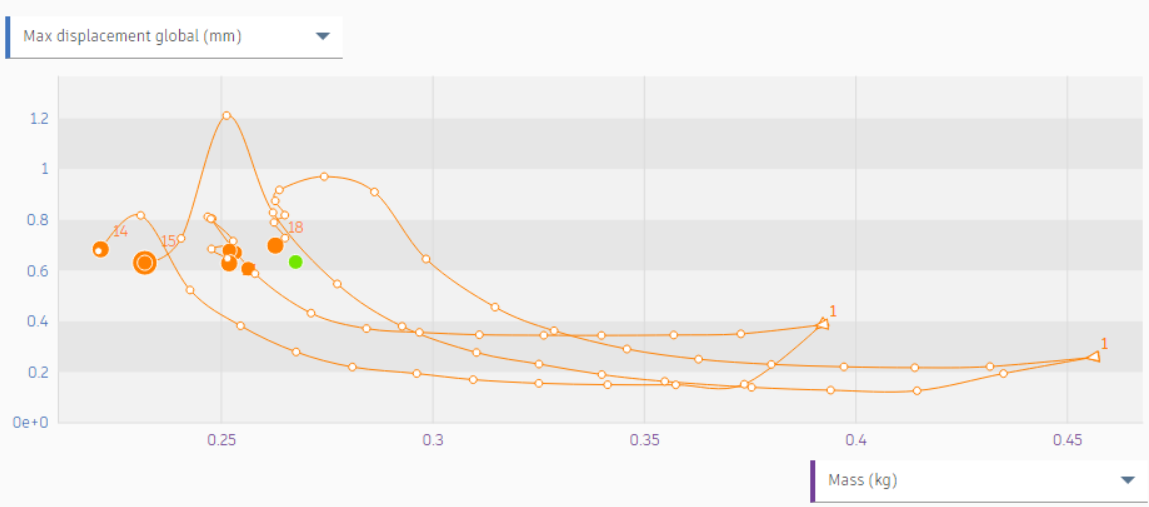
Evolución iteraciones desplazamiento máximo frente a masa. - piezas aluminio Estudio 1 y 2
Donde las trayectorias representan las propiedades de las distintas iteraciones del proceso. Como hemos partido de dos definiciones base, podemos observar dos puntos de inicio de trayectorias. En este gráfico estamos comprando Los resultados en aluminio del estudio 1 y el estudio 2. A medida que avanzan las iteraciones se va reduciendo la masa y aumentando los desplazamientos máximas de algunos subdominios de la pieza. En la fase final de la iteración se observa un descenso de los desplazamientos debido a la optimización de la geometría.
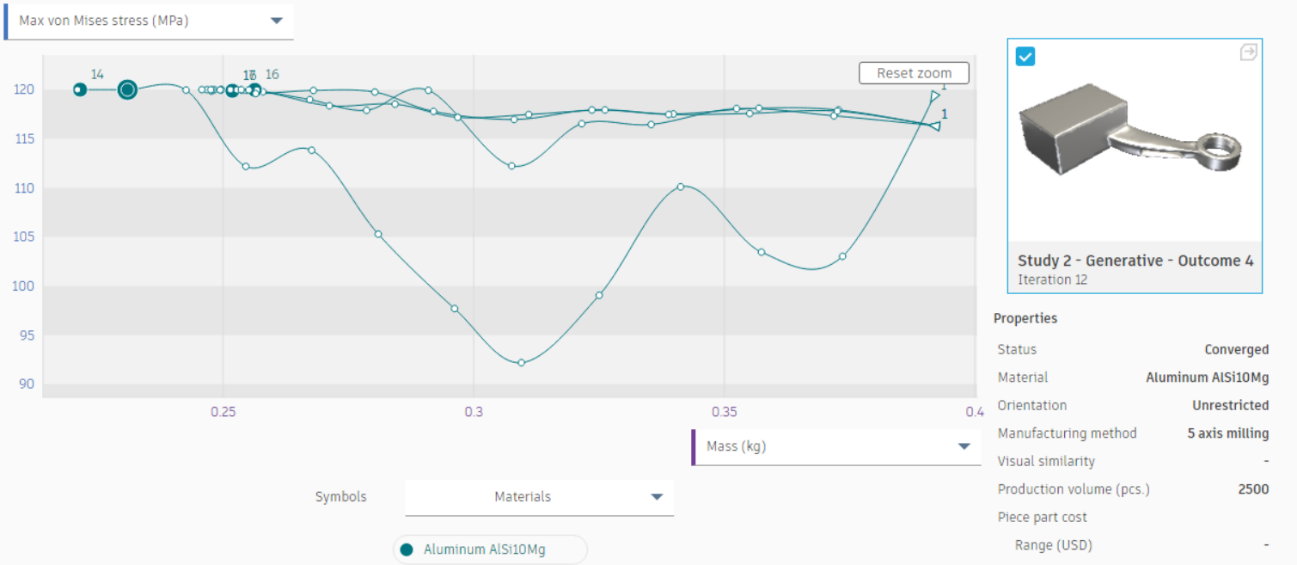
Evolución iteraciones energía distorsión máxima frente a masa. - piezas aluminio Estudio 1 y 2
Analizando la evolución de las tensión es máxima a lo largo de las interacciones observamos un límite superior de 120 MPa, Tiene sentido ya que en los objetivos se definió un coeficiente de seguridad de 2 y la tensión de fluencia de este aluminio es de 240 MPa
A continuación, mostramos vistas de las soluciones 3 y 4 del estudio 2.
5.4 Criterio de elección
A continuación, enumeramos los criterios en los que nos basamos para evaluar si una geometría solución es apta o no. Nótese que los objetivos que persigue el programa están orientados a parámetros estructurales y no tienen en cuenta otras variables como accesibilidad o perfil aerodinámico.
Masa mínima, en acuerdo con los objetivos del estudio, tendrá un impacto directo en el tiempo de vuelo de la aeronave y en sus capacidades operativas
Accesibilidad de la ESC, la controladora de velocidad del motor debe ser accesible para su montaje, en este sentido de produce una desalineación entre los objetivos del programa y los del diseñador. Las soluciones que encapsulen completamente este elemento no serán aptas.
Superficie frontal en eje Z, no se debe perder la perspectiva de que estamos diseñando un componente para una aeronave que sostiene un rotor con una pala. El área de la proyección de la pieza sobre el plano XY debe ser mínima para no perder propulsión de las aspas.
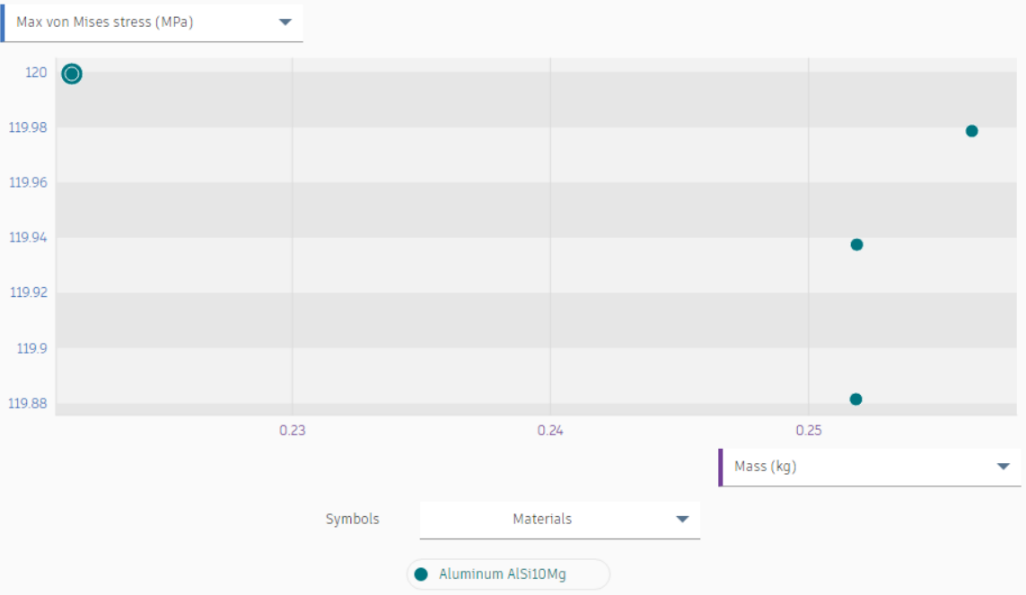 Comparando las masa de las soluciones mencionadas se escoge la solución de menor masa: Solución 4 del estudio 2, ALSi10Mg.
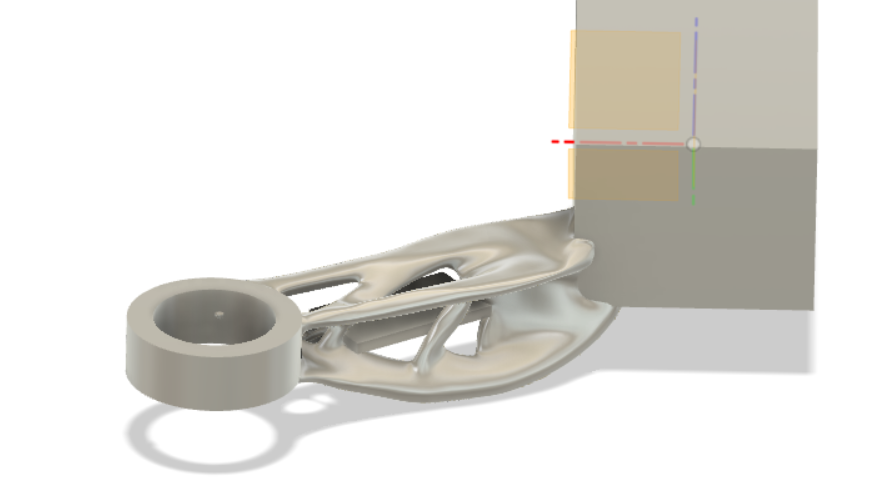
Solución 4 del estudio 2, ALSi10Mg
Además, en esta solución se ha conseguido rodear el ESC pero permitiendo el acceso simple a ella. A continuación, definimos un plano de sección para mostrar como sucede esto:
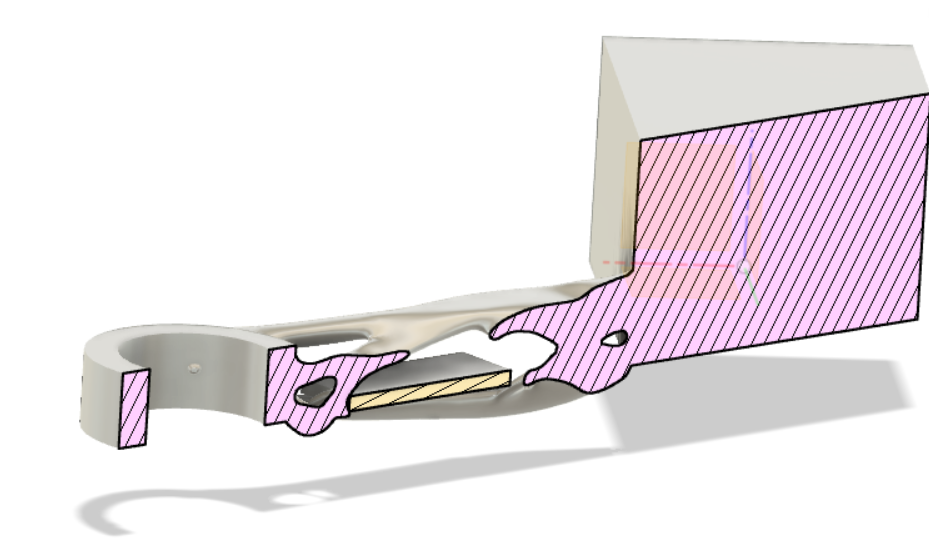
Sección geometría Solución 4 del estudio 2, ALSi10Mg
5.5 Análisis estructural estático por elementos finitos
A continuación, presentamos los resultados de la simulación estática por elementos finitos de las 5 acciones que se usaron como entrada en el algoritmo de diseño generativo sobre la pieza generada.
| Aluminio AlSi10Mg | |
|---|---|
| Densidad | 2.67E-06 kg / mm ^ 3 |
| Módulo de Young | 71000 MPa |
| Ratio de Poisson | 0,33 |
| Tensión de fluencia | 240 MPa |
| Resistencia Máxima a tracción | 460 MPa |
| Conductividad térmica | 0.165 W / (mm C) |
| Coeficiente de expansión térmica | 2.1E-05 / C |
Las solicitaciones mecánicas de cada acción son distintas, pero los análisis tienen elementos comunes: material, mallado, restricciones iniciales, superficie de aplicación de las fuerzas, de los momentos y peso propio.
La malla consta de 17132 elementos o subdominios tetraédricos que suman un total de 29420 nodos. El proceso de mallado es adaptativo y el tamaño de los subdominios se adapta a la geometría.
La restricciones del análisis se aplican a las superficies del cuerpo del dron, se fija el desplazamiento en los tres ejes coordenados. La superficie de aplicación de las solicitaciones es la cara interior del tubo soporte motor. A continuación, mostramos la superficie citada:
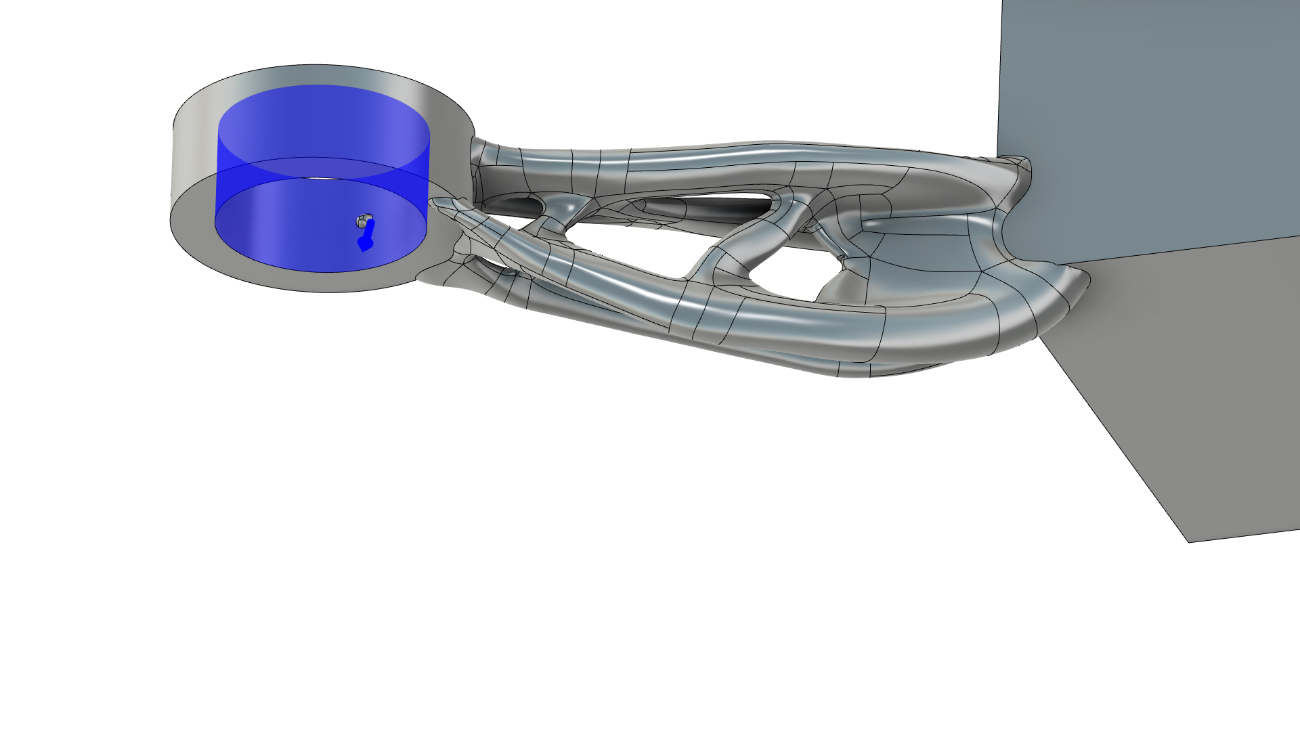
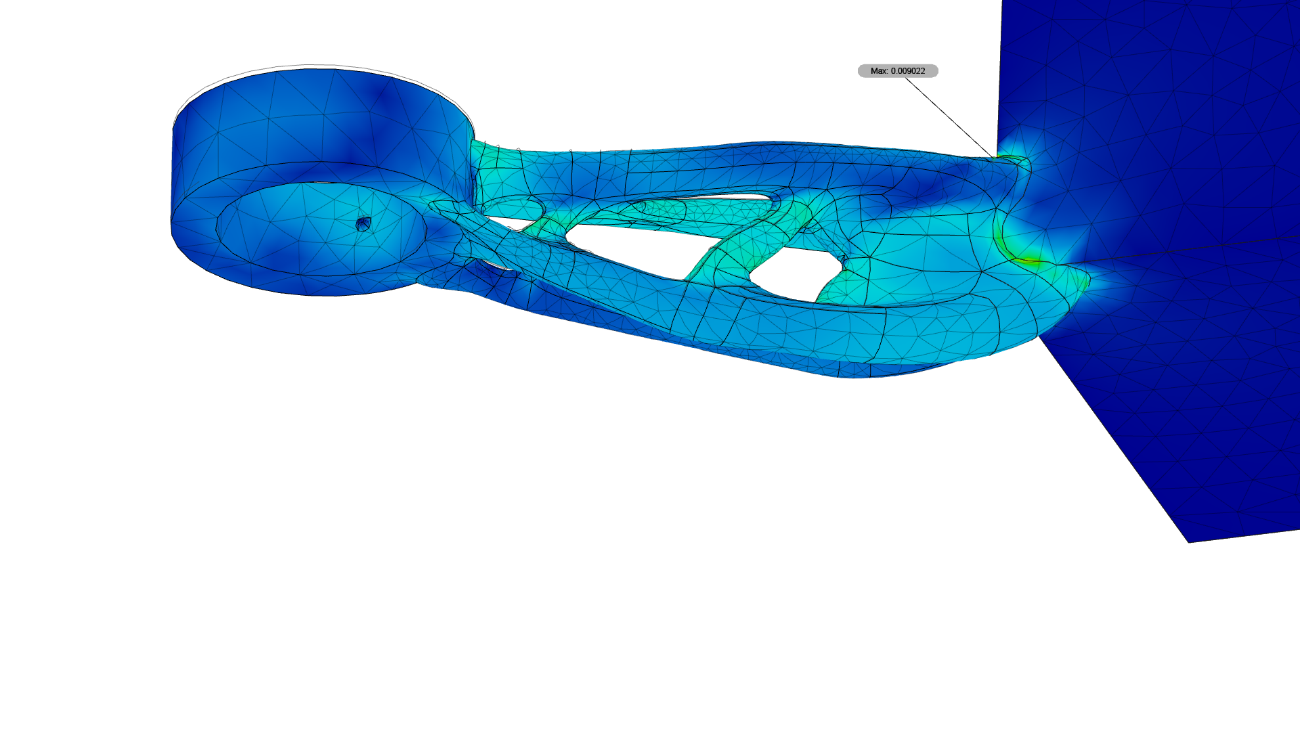
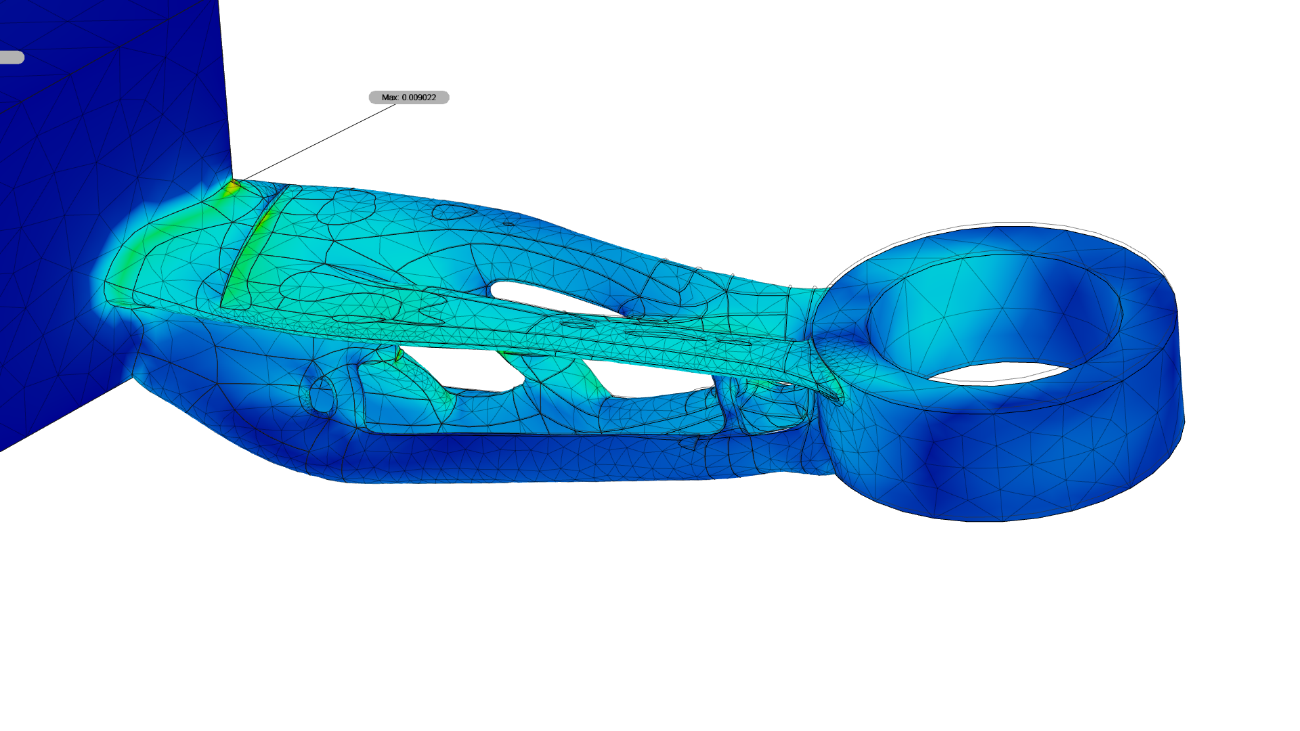
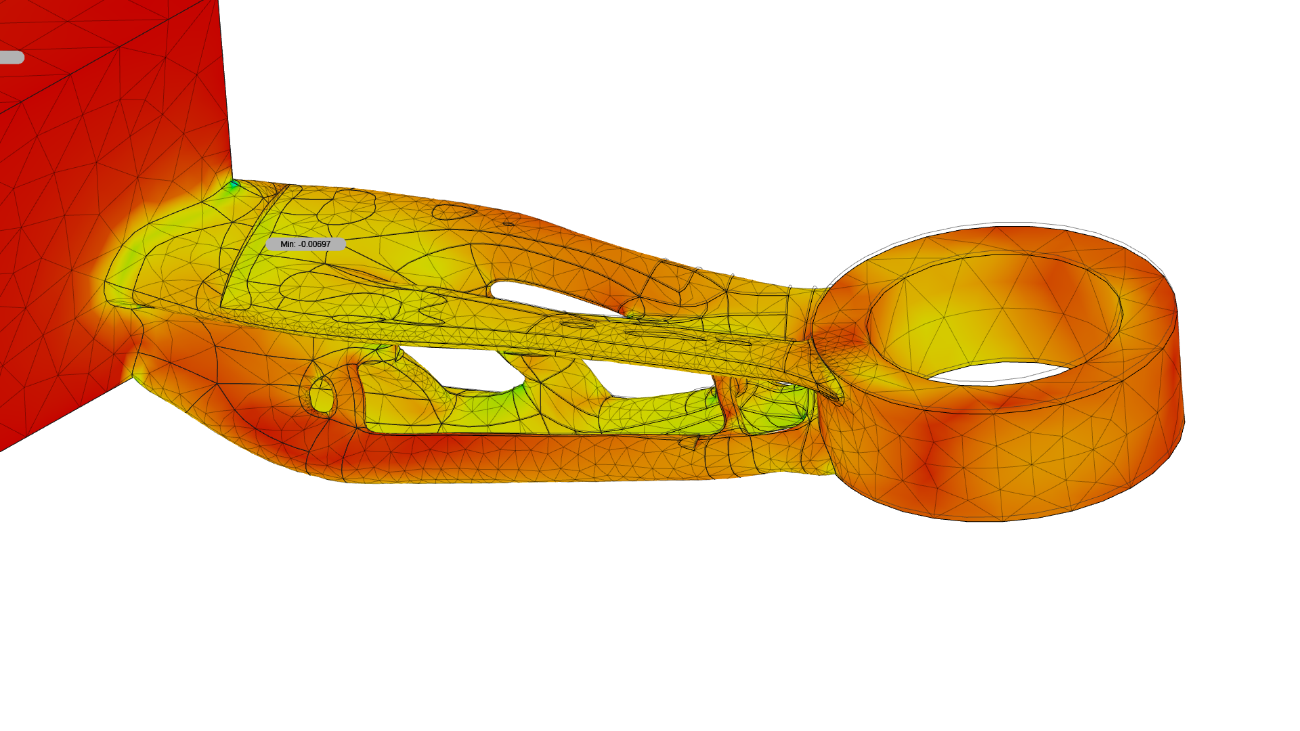
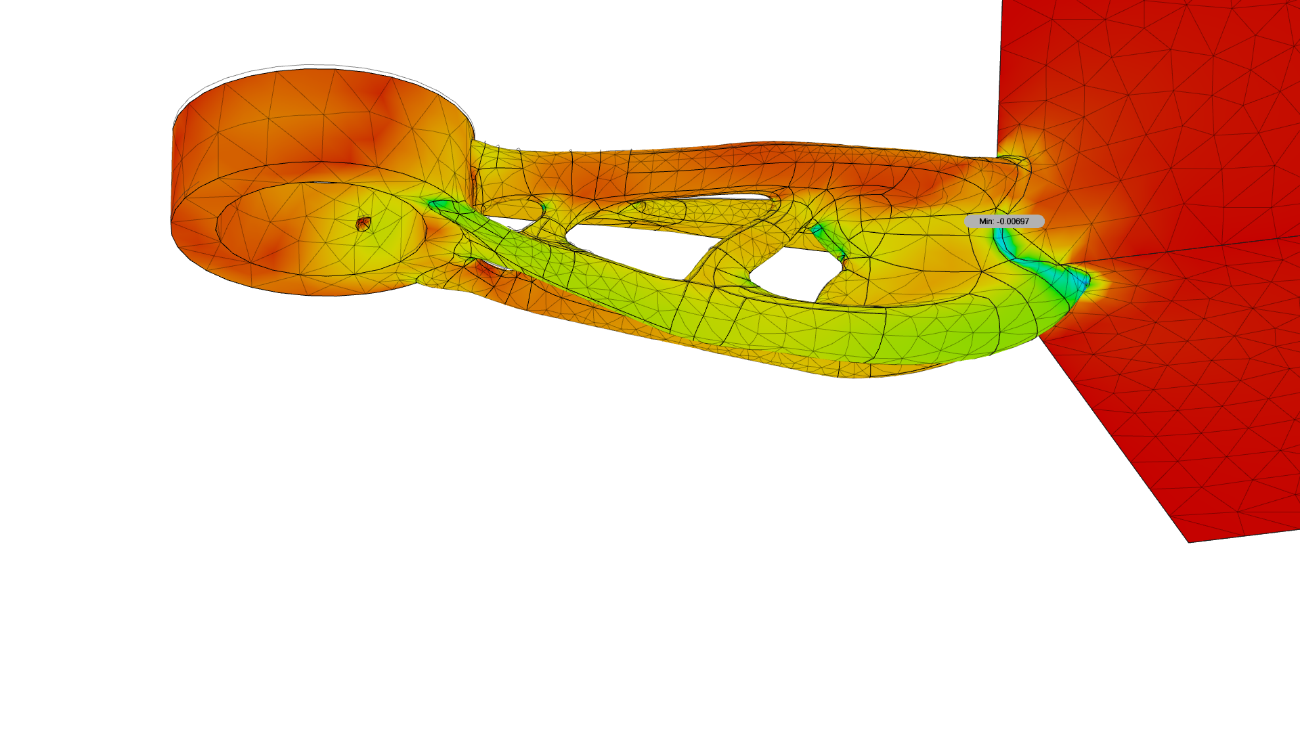
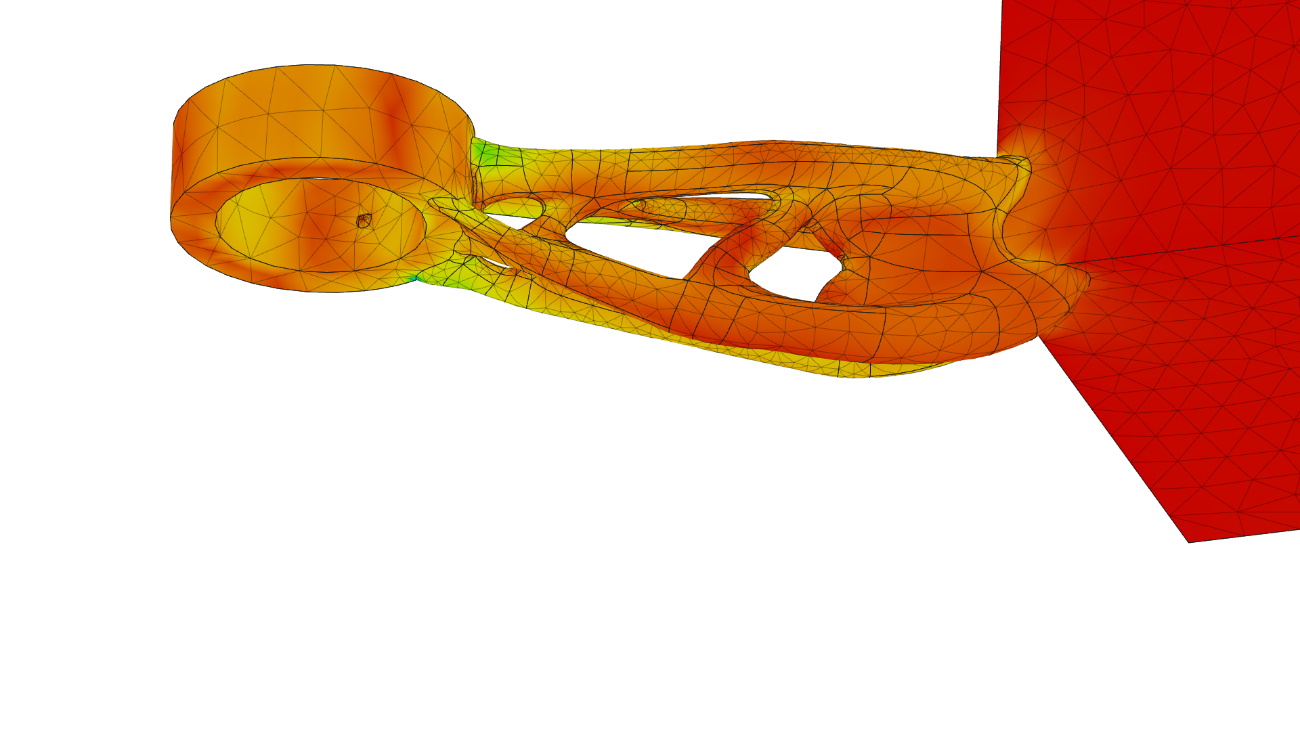
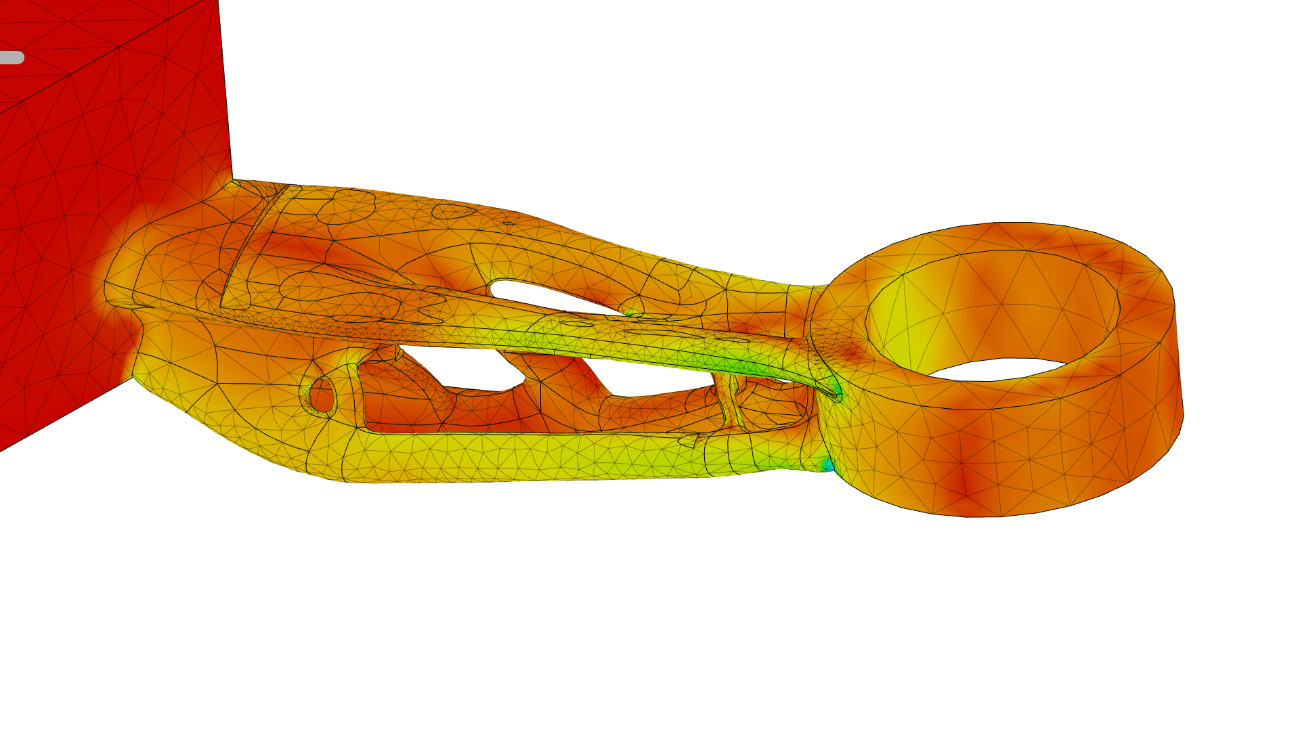
Los resultados se mostrarán a través de dos instantáneas, vista trasera superior y vista frontal inferior, además se aportarán vistas de sección de los puntos críticos.
5.5.1 Base para interpretación de resultados
Se representarán los siguientes campos de magnitudes escalares por orden de presentación:
Coeficiente de seguridad,
Tensión de Von-Mises, mide la energía interna de distorsión por unidad de volumen
Primera tensión principal (
El cálculo de las tensiones principales y las direcciones principales en un punto de una pieza sometida a un estado tensional es un problema de valores y vectores propios (autovalores y autovectores) y equivale a la diagonalización del tensor de tensiones en dicho punto. Sea la siguiente matriz el tensor de tensiones en el punto analizado:
Las tensiones principales se obtienen de las raices de la ecuación de tercer grado en (ecuación caracteristica):
Los vectores que indican cada una de las direcciones principales se obtienen sustituyendo por la tensión principal correspondiente en la siguiente ecuación, y resolviendo las componentes del vector ( ):
Hay que tener en cuenta que el sistema de ecuaciones anterior es indeterminado, por lo que hay que usar sólo dos de las tres ecuaciones y añadir la condición de que el vector ( ) sea unitario.
En función de los invariantes de tensión:
Sea el ángulo de rotación (), en radianes, entre los ejes global y principal:
La tensión principal primera será:
Aquí, el término máximo no significa necesariamente la tensión de mayor magnitud, significa el valor más positivo. Considere el material que está en compresión en las tres direcciones (es decir, todas las tensiones principales son negativas). En este caso, la 1ª tensión mayor es la tensión principal con el valor negativo menor, que tiene la magnitud más pequeña. Para un material sometido únicamente a cargas de tracción, la 1.ª tensión principal es positiva y tiene la mayor magnitud de las tres tensiones principales. Para las superficies vistas de la malla el programa mapea en colores el rango completo de tensión principal primera de toda la pieza.
Tercera tensión principal ()
La tensión principal mínima (). Aquí, el término mínimo no significa necesariamente la tensión con la menor magnitud. Significa el valor más negativo. Considere el material que está en compresión en las tres direcciones (es decir, todas las tensiones principales son negativas). En este caso, la 3ª tensión principal es la tensión principal con el valor más negativo, que tiene la mayor magnitud. Para un material sometido solo a cargas de tracción, la tercera tensión principal es positiva y tiene la magnitud más pequeña de las tres tensiones principales. Para las superficies vistas de la malla el programa mapea en colores el rango completo de tensión principal tercera de toda la pieza.
Desplazamiento total.
Es el módulo del vector desplazamiento, en mm, de cada punto de la malla, muestra la magnitud del desplazamiento, independientemente de su dirección. Este valor siempre es positivo.
Deformación equivalente
Como se explica en el libro de (Rodríguez-Avial 2012), de las componentes de la deformación del paralelepípedo elemental se obtiene:
Y de manera análoga que se obtenían las tensiones principales, resolvemos siendo u un vector unitario. La única solución del sistema distinta de la trivial obtiene haciendo nulo el determinante.
Esta ecuación nos permite obtener las deformaciones principales , y . Las direcciones principales de deformación coinciden con las direcciones principales de tensión. La mencionada deformación equivalente es
Primera deformación principal es , de manera análoga a lo explicado en el caso de las tensiones, será el valor más positivo y nos servirá para identificar visualmente las zonas “estiradas” o deformadas positivamente
Tercera deformación principal es . de manera análoga a lo explicado antes, será el valor más negativo y nos servirá para identificar visualmente las zonas “contraidas” o deformadas negativamente
5.5.2 Resultados del análisis
Acción 1
| Tipo de solicitación | Fuerza |
|---|---|
| Componente x | Censurado |
| Componente y | Censurado |
| Componente z | Censurado |
| Peso propio | Aceleración |
| Componente z | -9.807 m / s^2 |
| Fuerza de reacción | Momento de reacción | ||
|---|---|---|---|
| Magnitud | Componentes (X,Y,Z) | Magnitud | Componentes (X,Y,Z) |
| 1120 N | Censurado | 94643 N mm | 44503 N mm |
| Censurado | -74709 N mm | ||
| Censurado | -37353 N mm | ||
Coeficiente de seguridad - Vista frontal 0  8
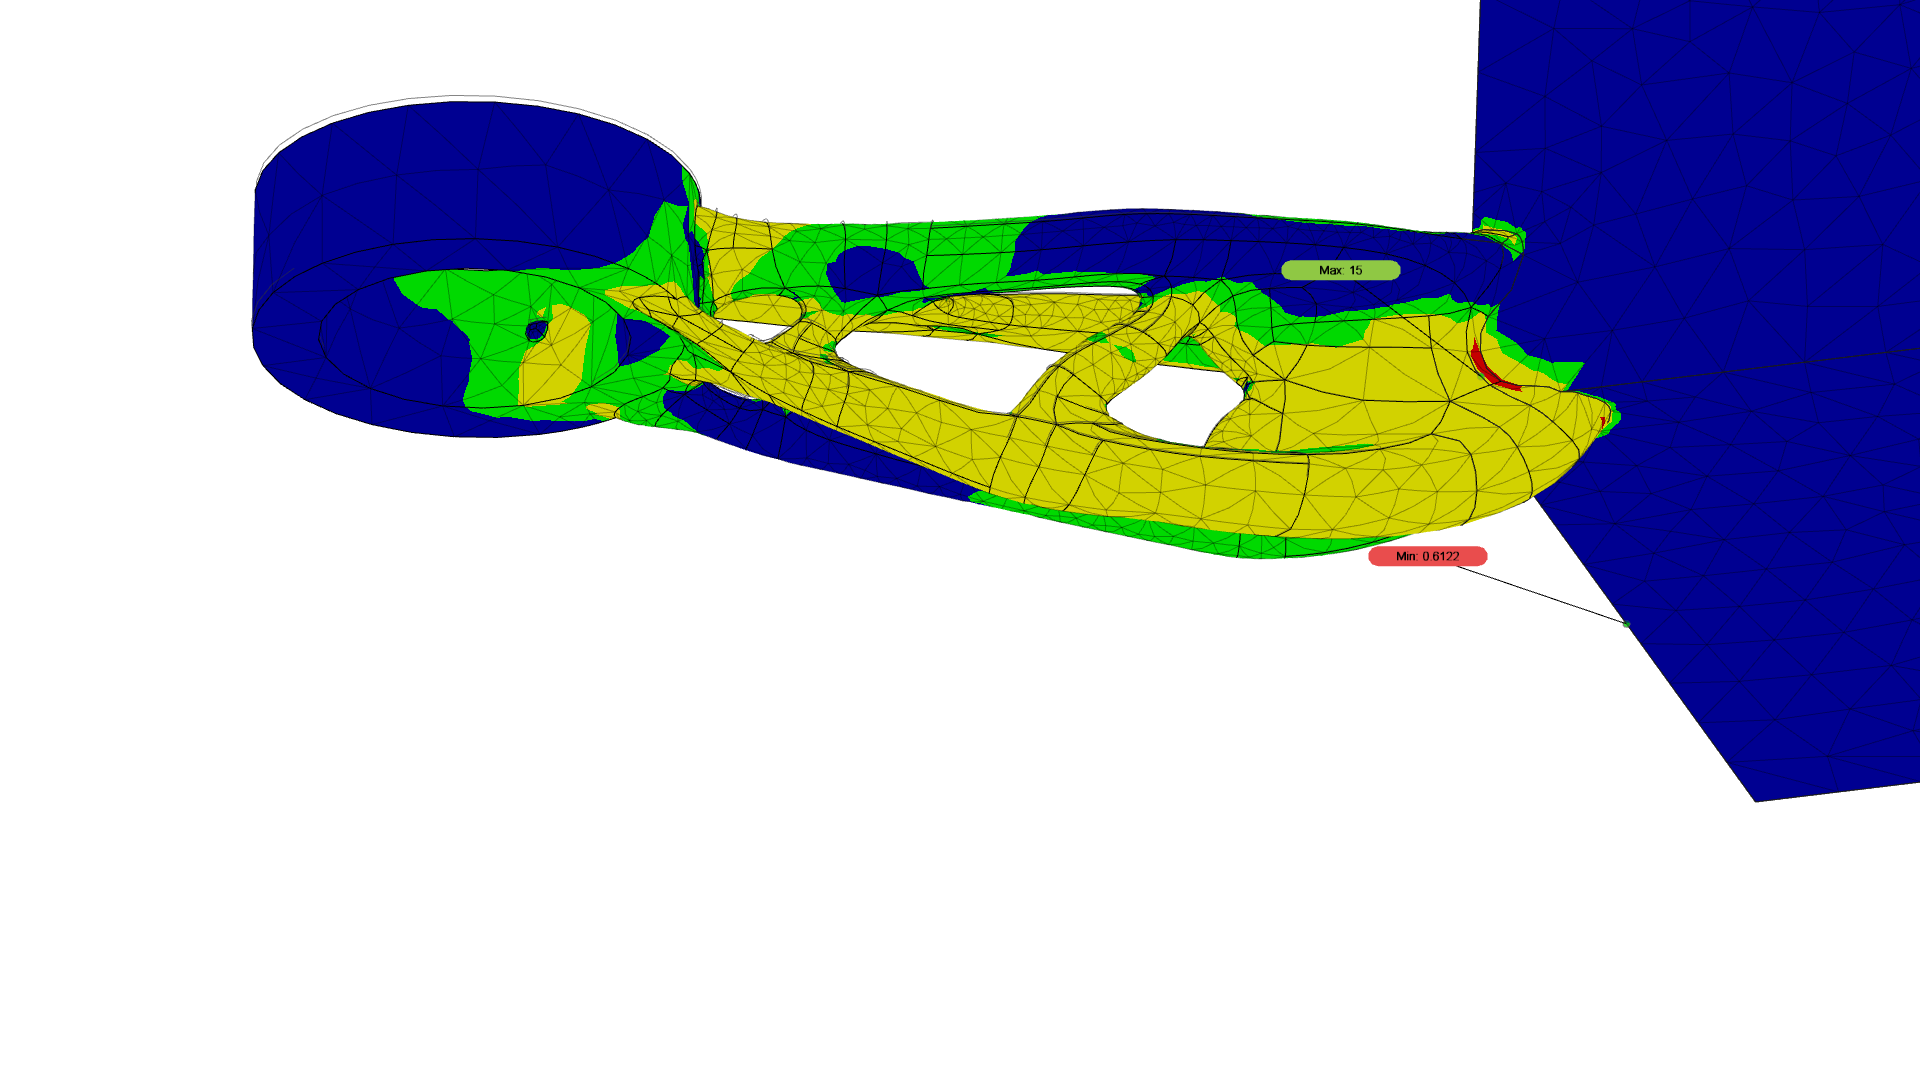
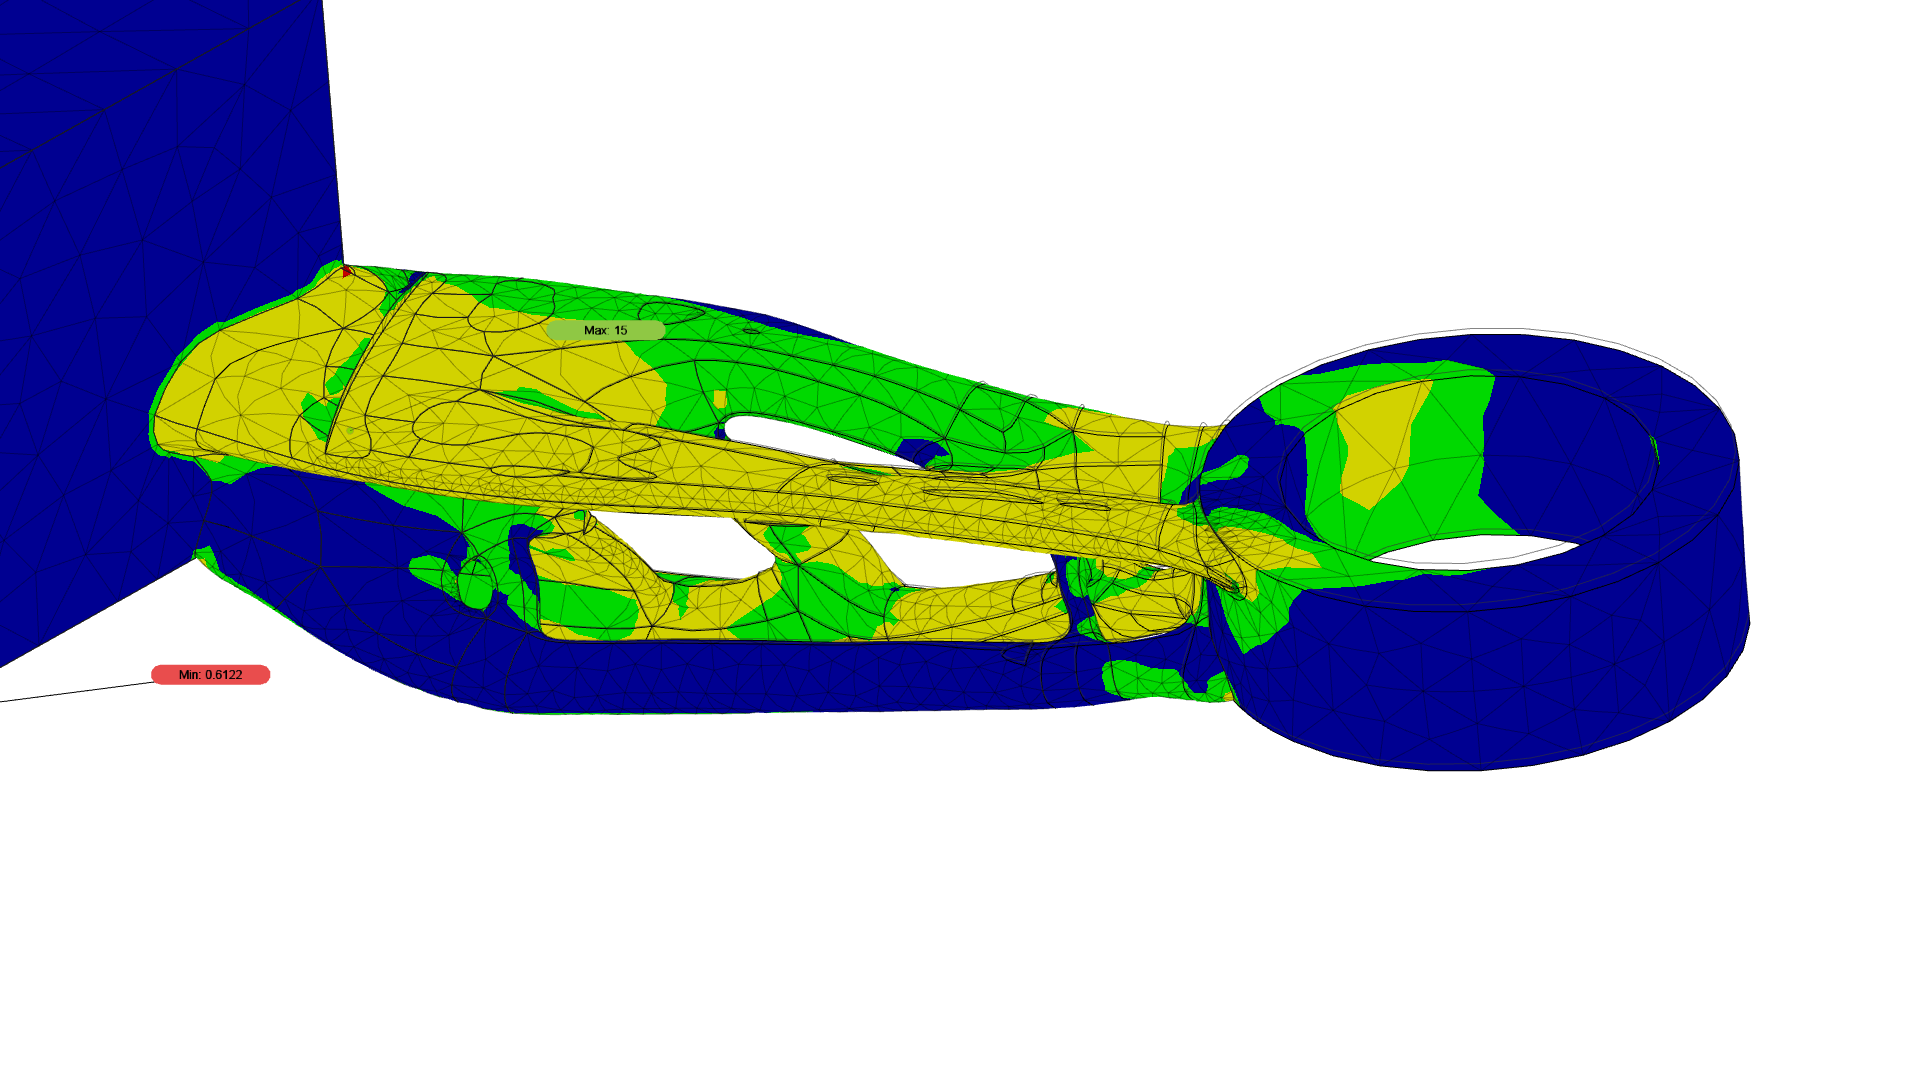
Coeficiente de seguridad - Vista trasera 0 8
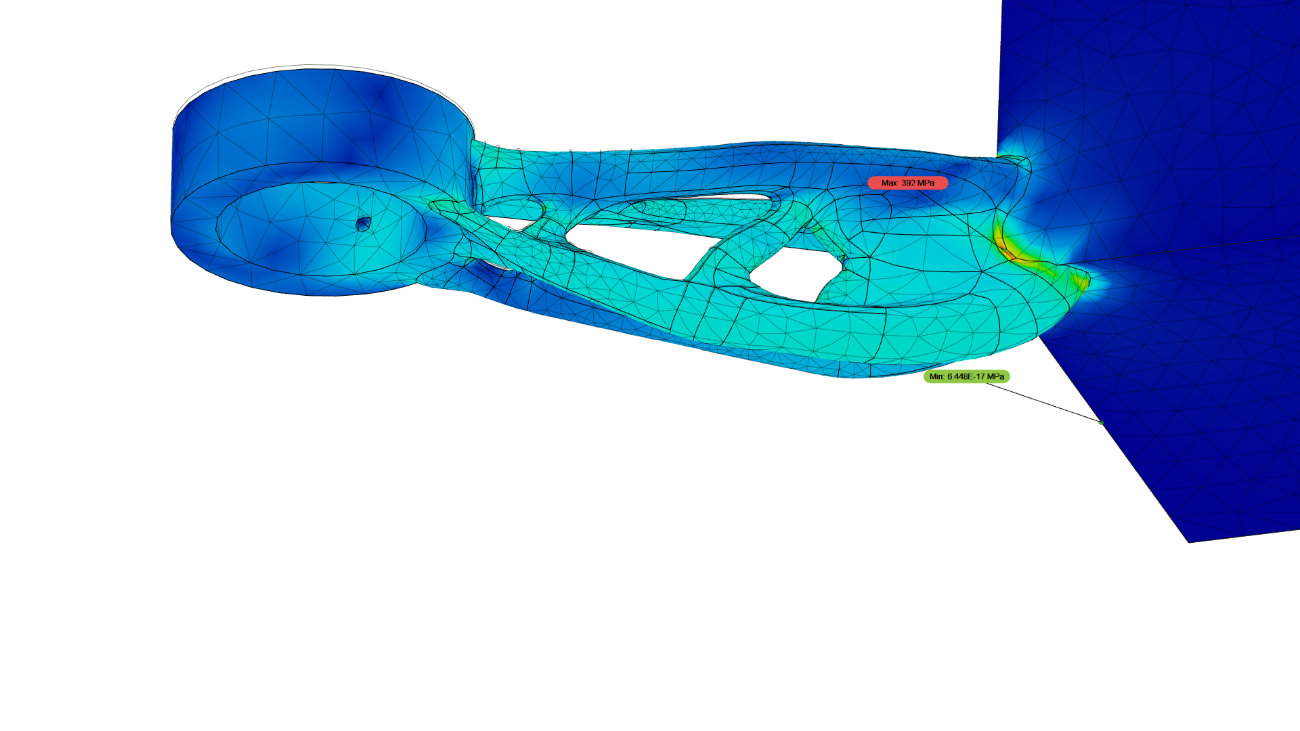
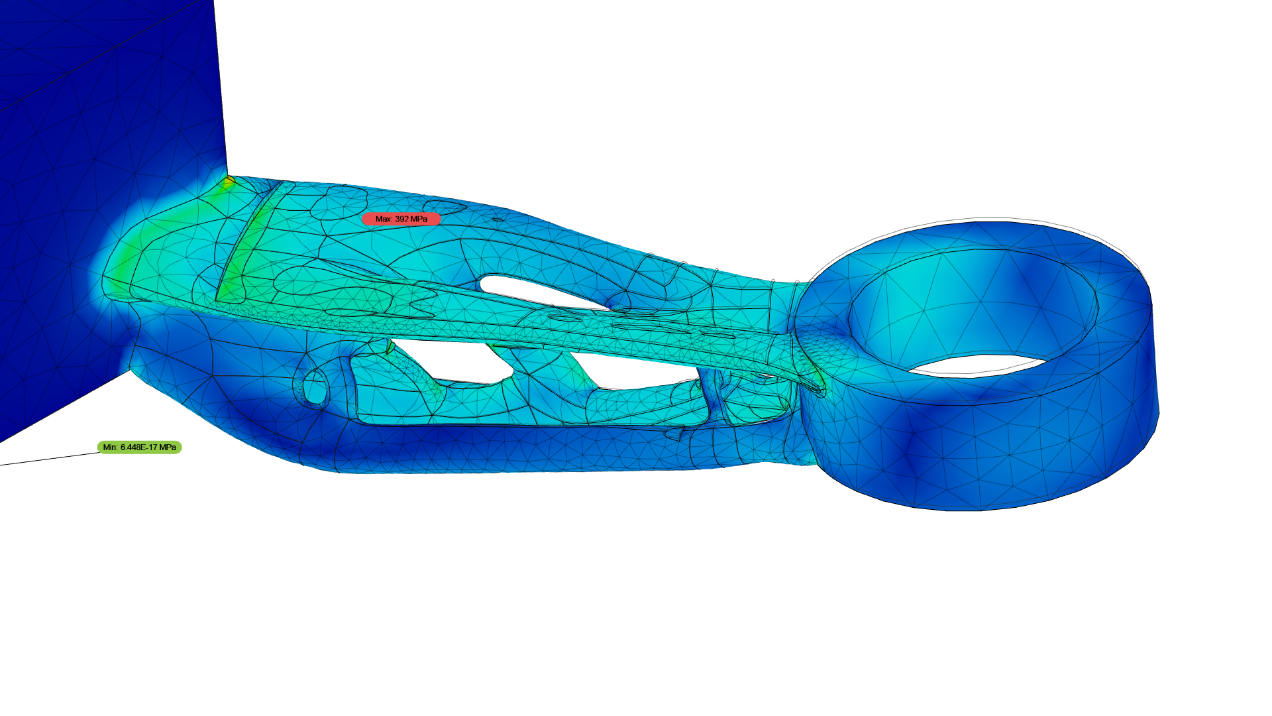
Tensión de Von Mises y Hencky Vista frontal [MPa] 0  392
Tension de Von Mises Vista trasera [MPa] 0 392
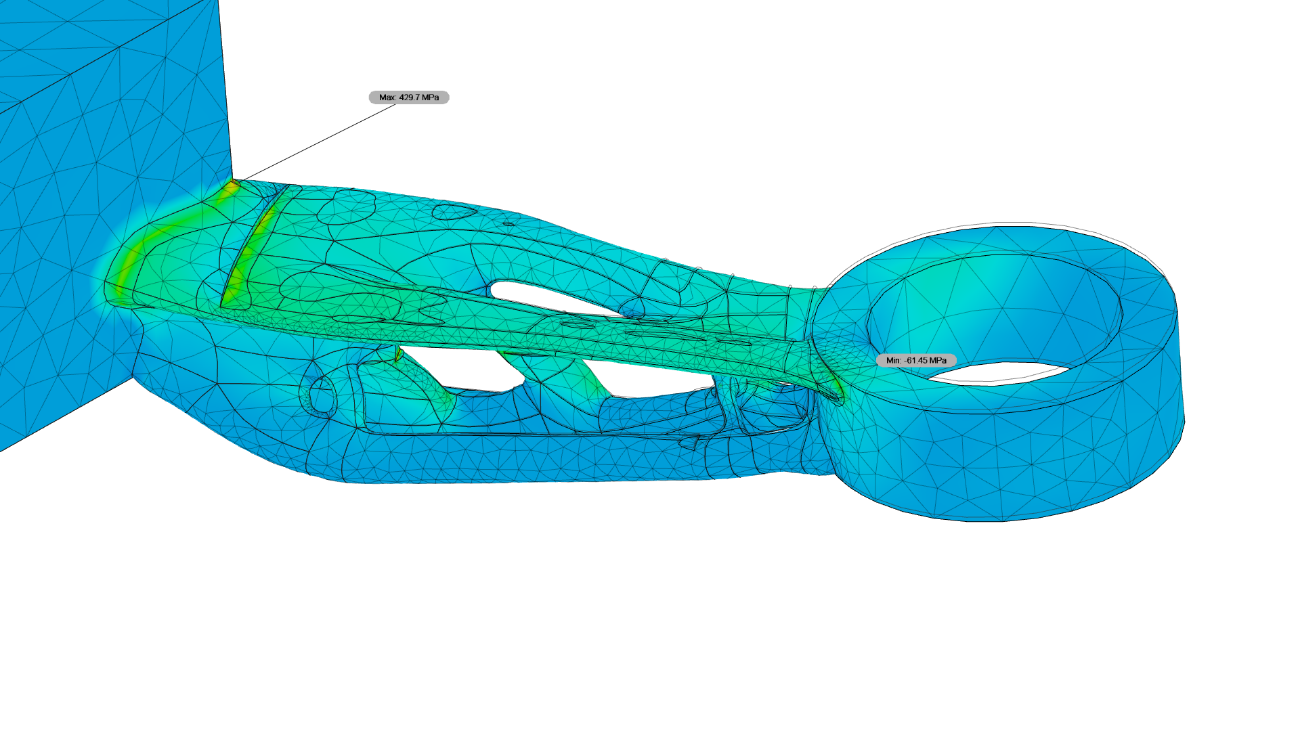 Primera tensión principal ( Vista frontal [MPa] -61.5 429.7
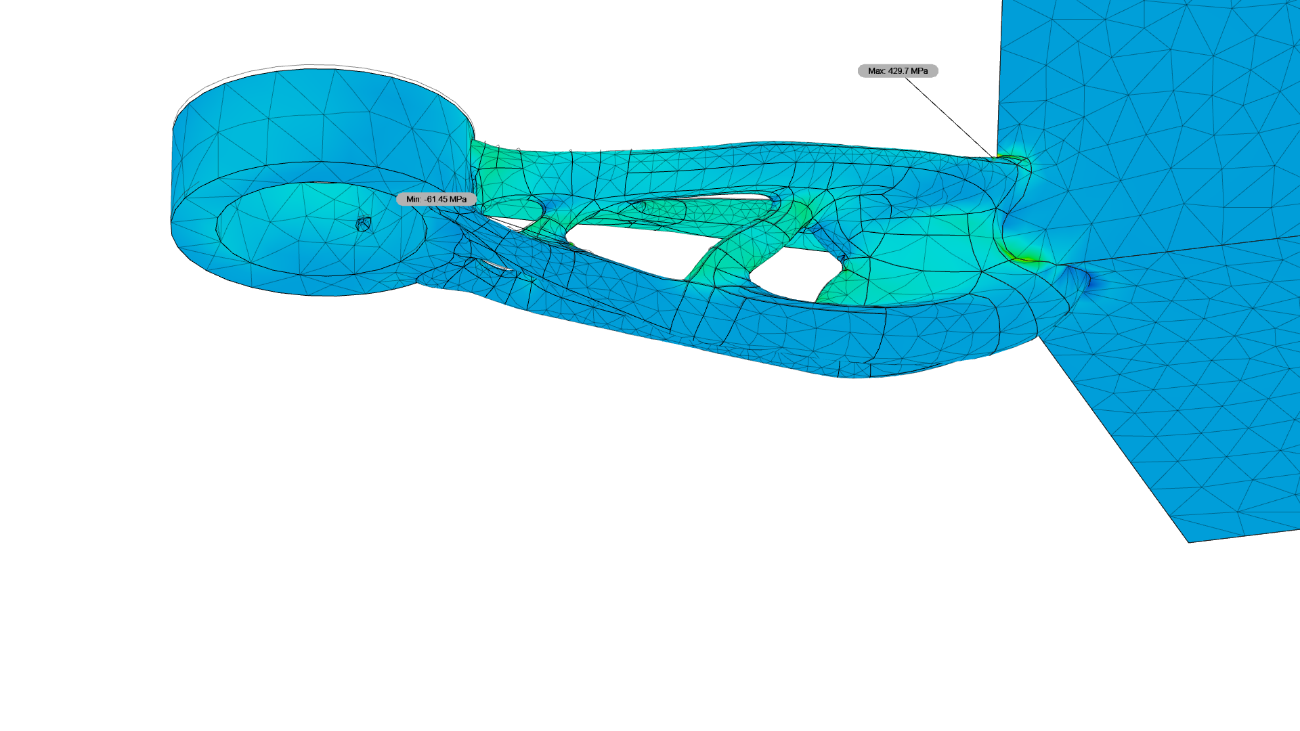 Primera tensión principal ( Vista trasera [MPa] -61.5 429.7
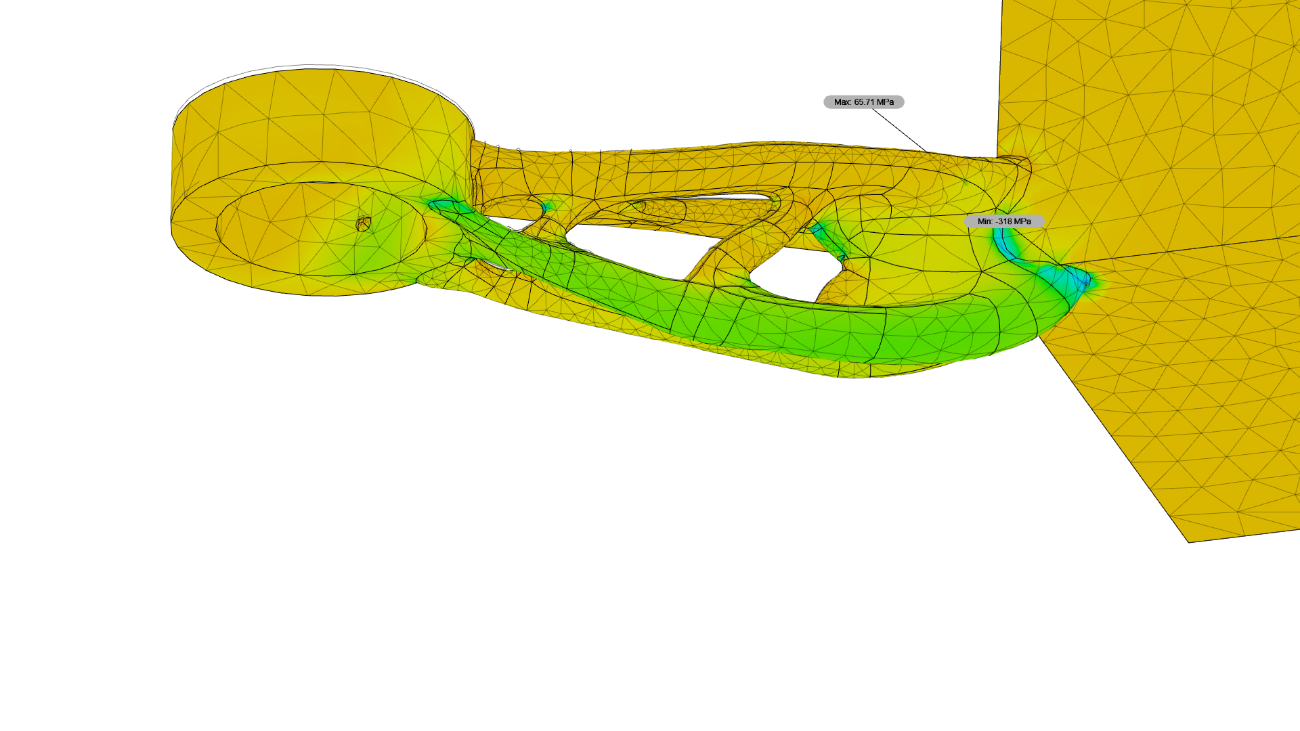
Tercera tensión principal ( Vista frontal [MPa] -318 65.7
Tercera tensión principal ( Vista trasera [MPa] -318 65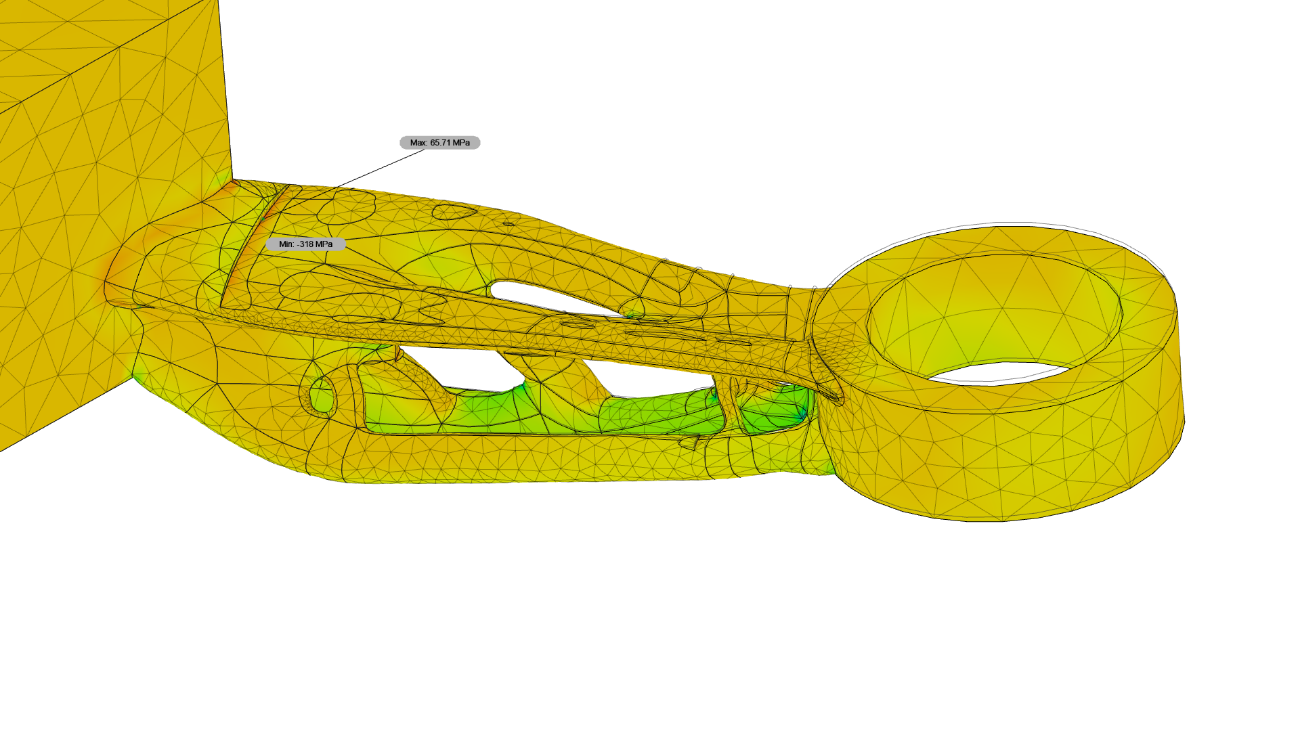
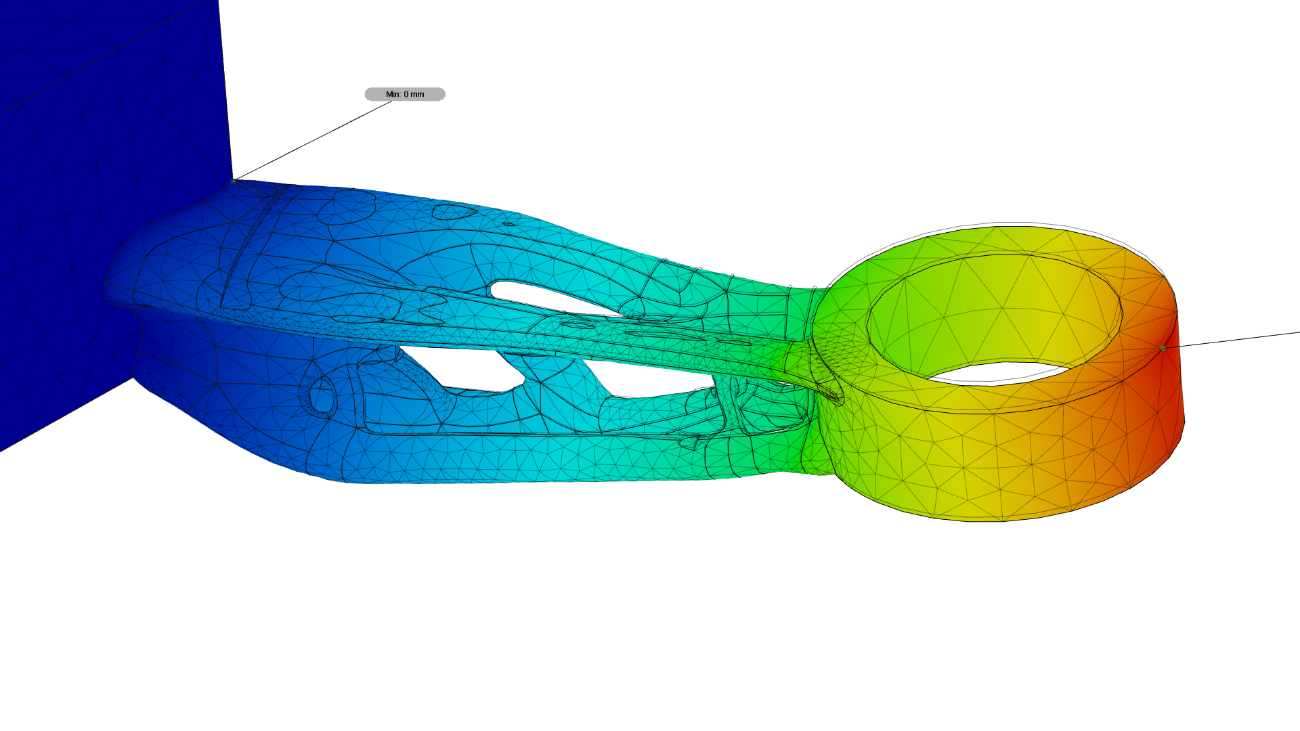
Desplazamiento total - Vista frontal [mm] 0 0.7632
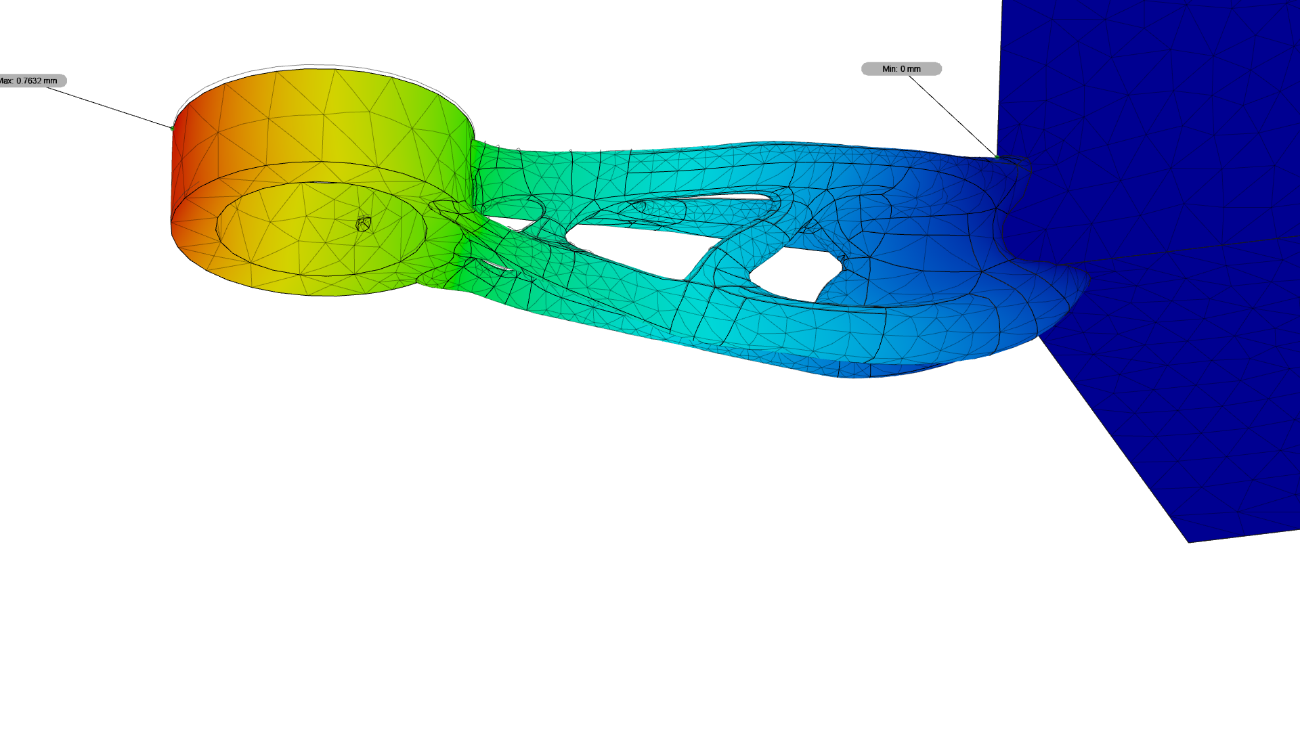 Desplazamiento total - Vista trasera [mm] 0 0.7632
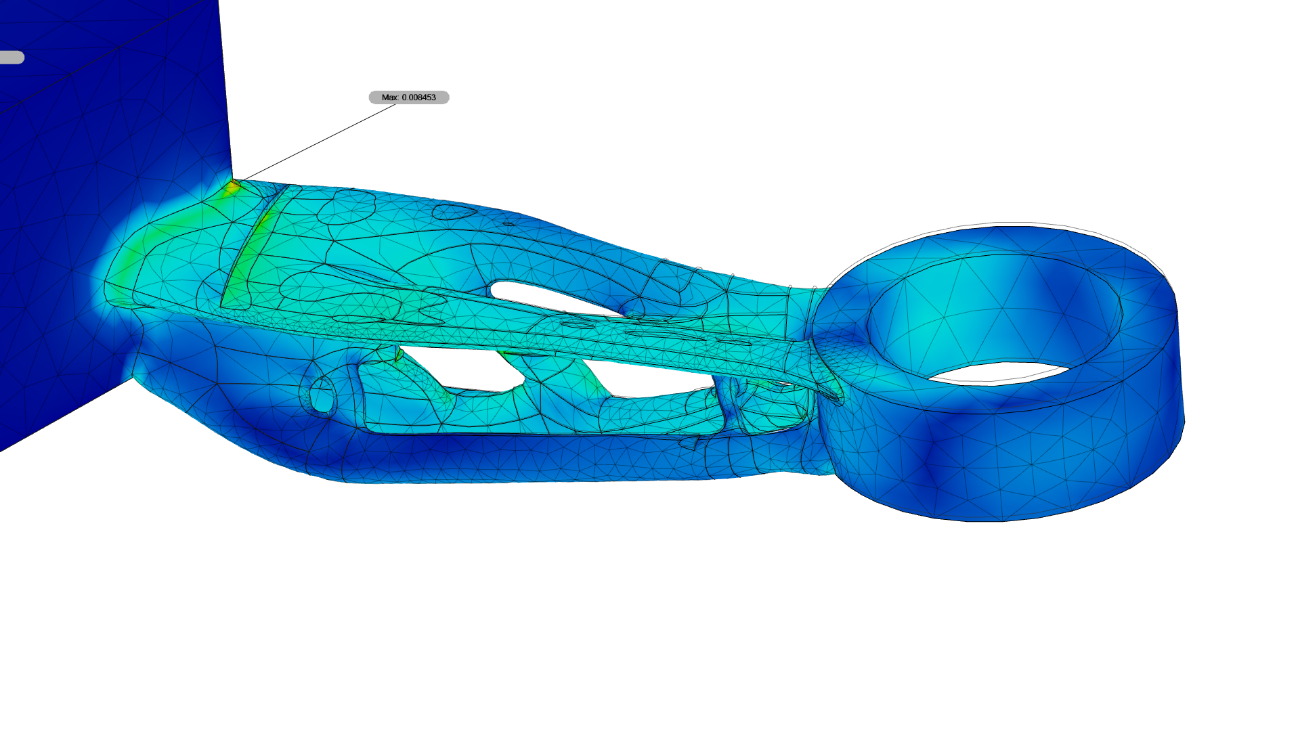
Deformación equivalente Vista frontal 0 0.008453
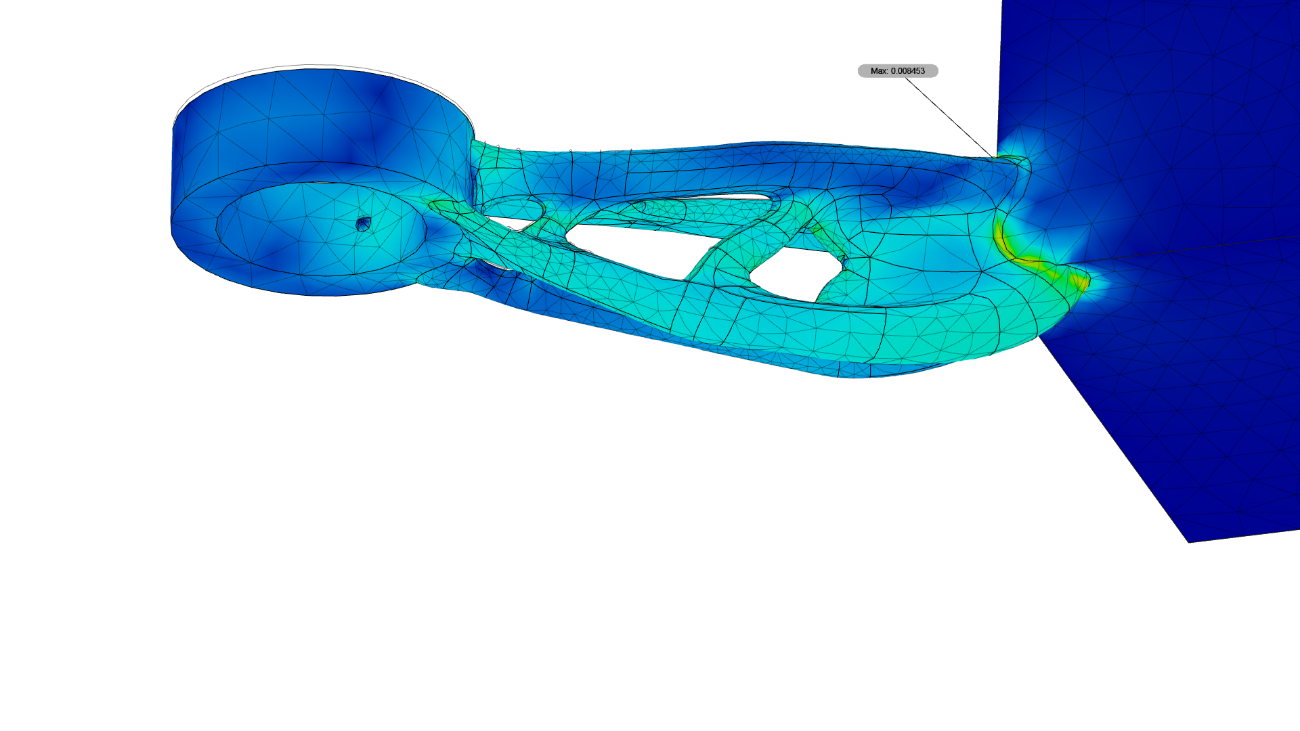
Deformación equivalente Vista trasera 0 0.008453
Deformación principal primera Vista frontal 0 0.009022
Deformación principal primera Vista trasera 0 0.009022
Deformación principal tercera Vista frontal -0.00697 0
Deformación principal tercera Vista trasera -0.00697 0
Acción 2
| Tipo de solicitación | Fuerza |
|---|---|
| Componente x | Censurado |
| Componente y | Censurado |
| Componente z | Censurado |
| Peso propio | Aceleración |
| Componente z | -9.807 m / s^2 |
| Fuerza de reacción | Momento de reacción | ||
|---|---|---|---|
| Magnitud | Componentes (X,Y,Z) | Magnitud | Componentes (X,Y,Z) |
| 712.7 N | Censurado | 58472 N mm | Censurado |
| Censurado | Censurado | ||
| Censurado | Censurado | ||
Coeficiente de seguridad - Vista frontal 0 8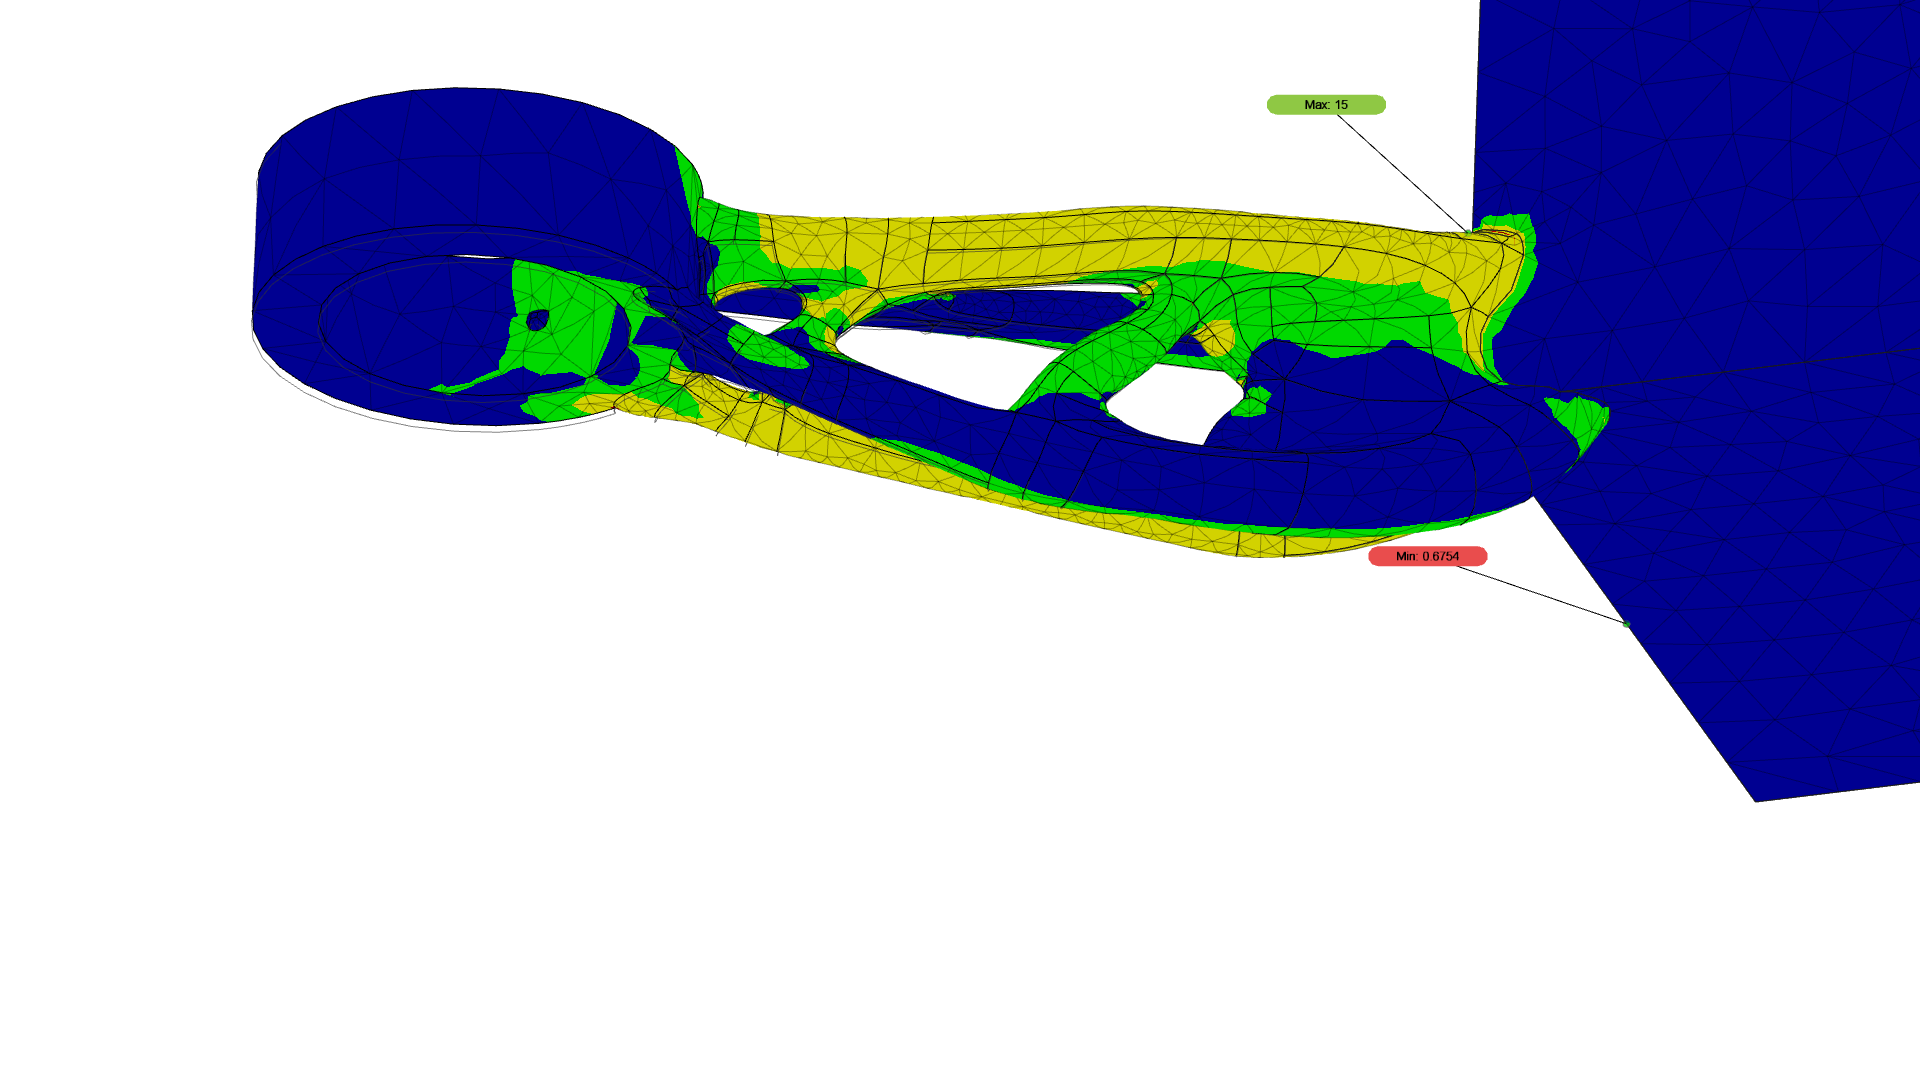
Coeficiente de seguridad - Vista trasera 0 8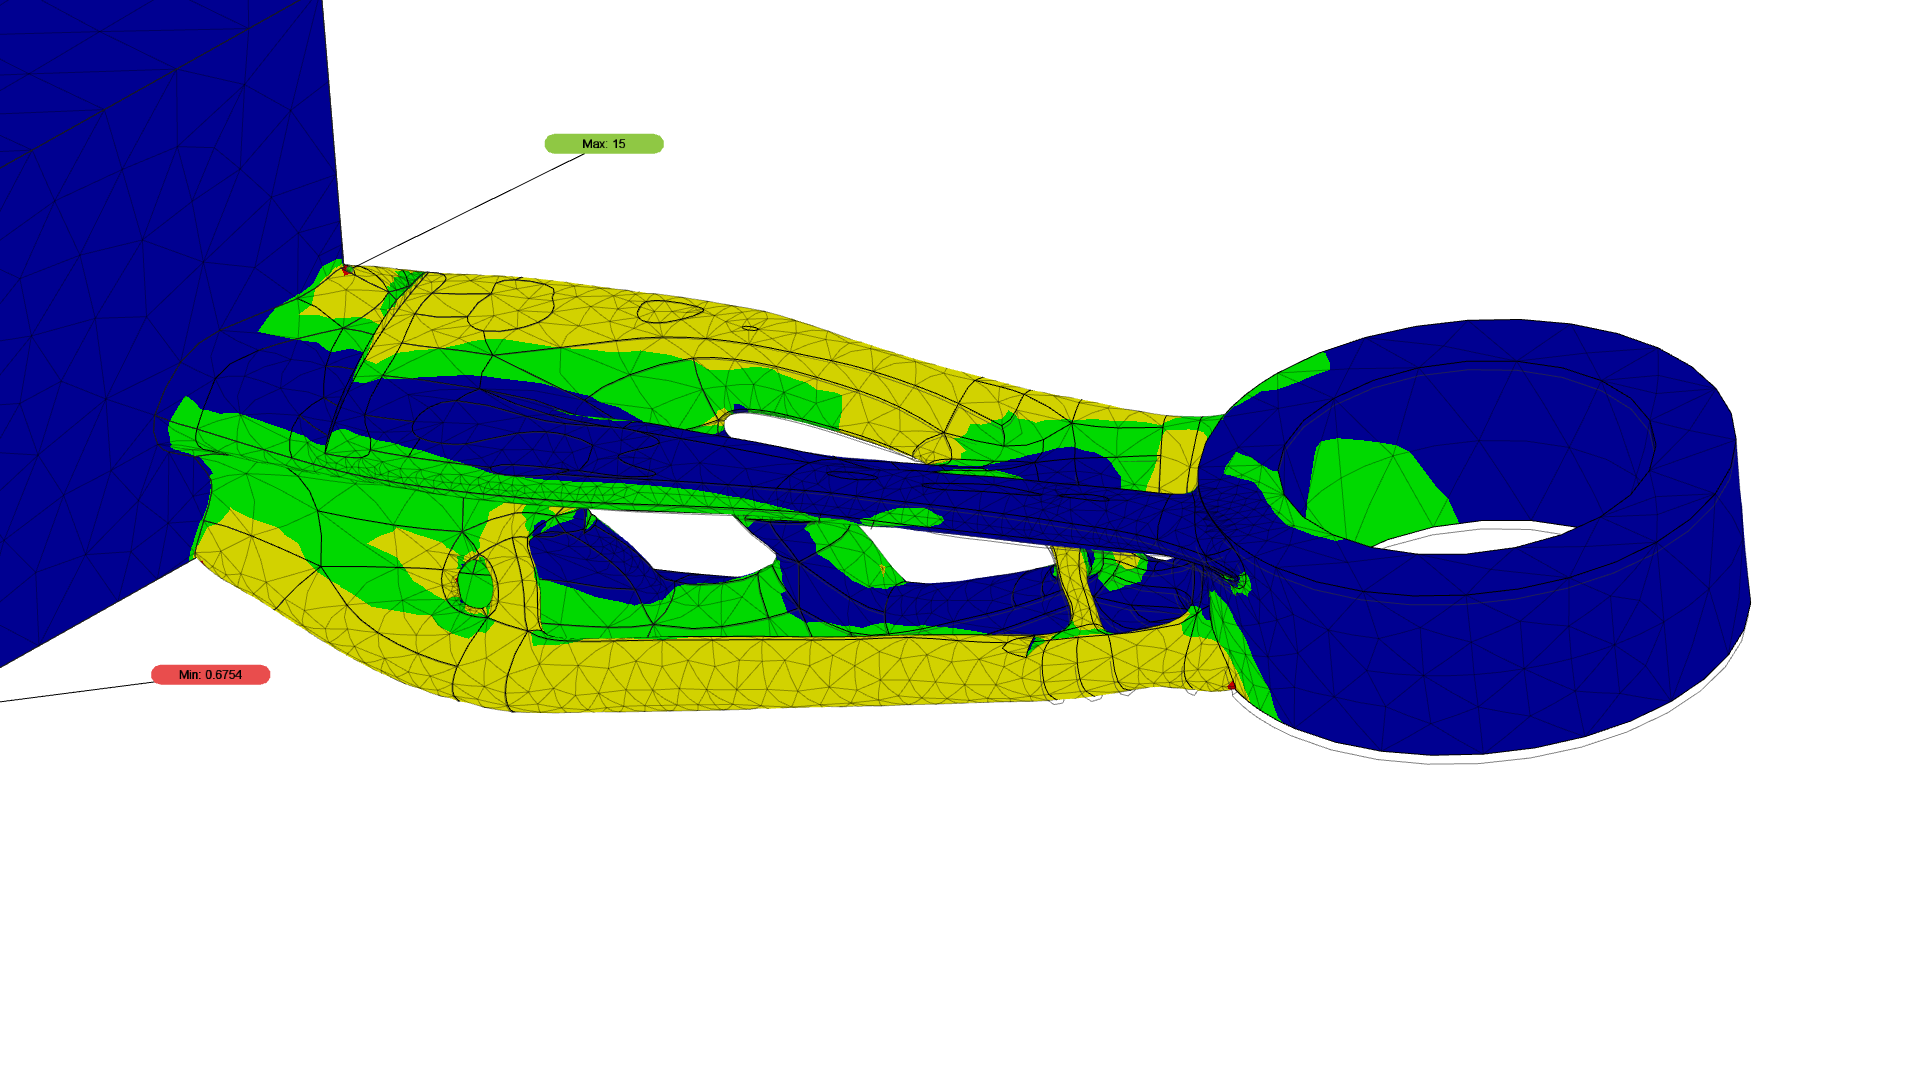
Tensión de Von Mises y Hencky Vista frontal [MPa] 0 355.3
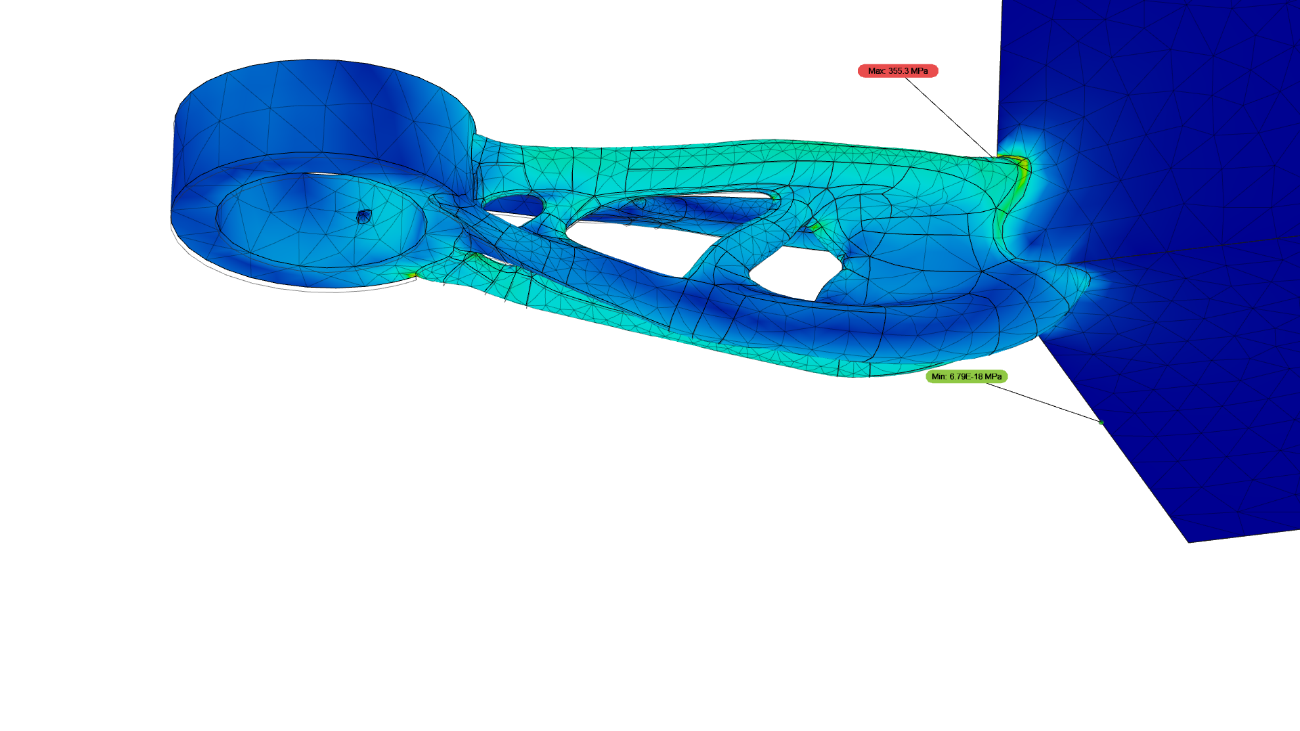
Tensión de Von Mises y Hencky Vista Trasera [MPa] 0 355.3
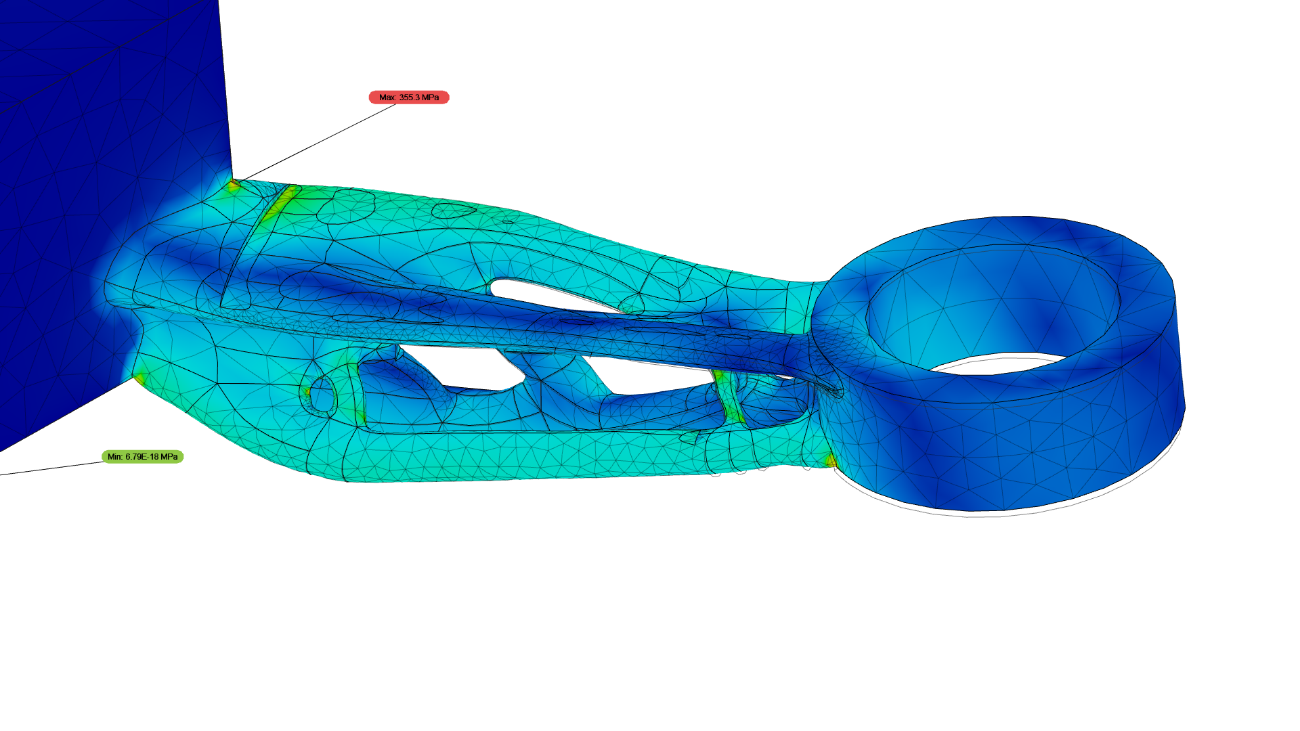
Primera tensión principal (\sigma_1) Vista frontal [MPa] -67.8 414
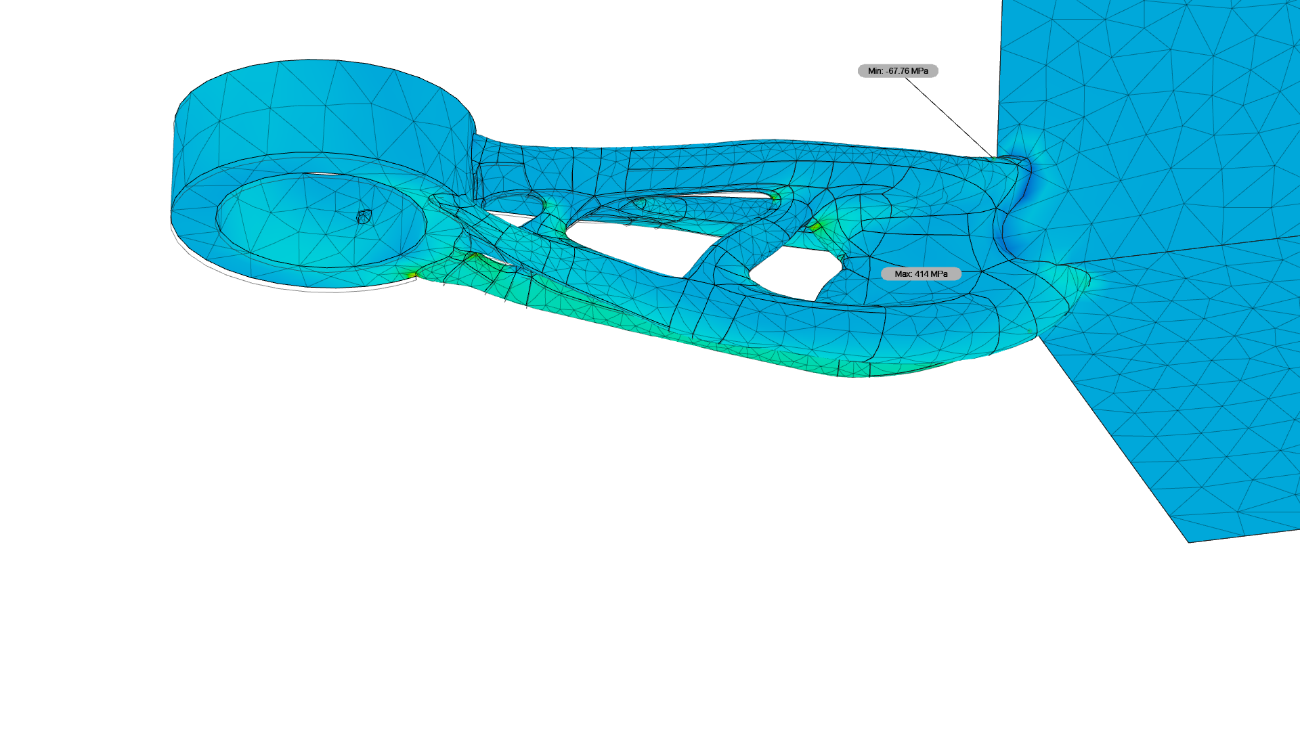
Primera tensión principal (\sigma_1) Vista trasera [MPa] -67.8 414
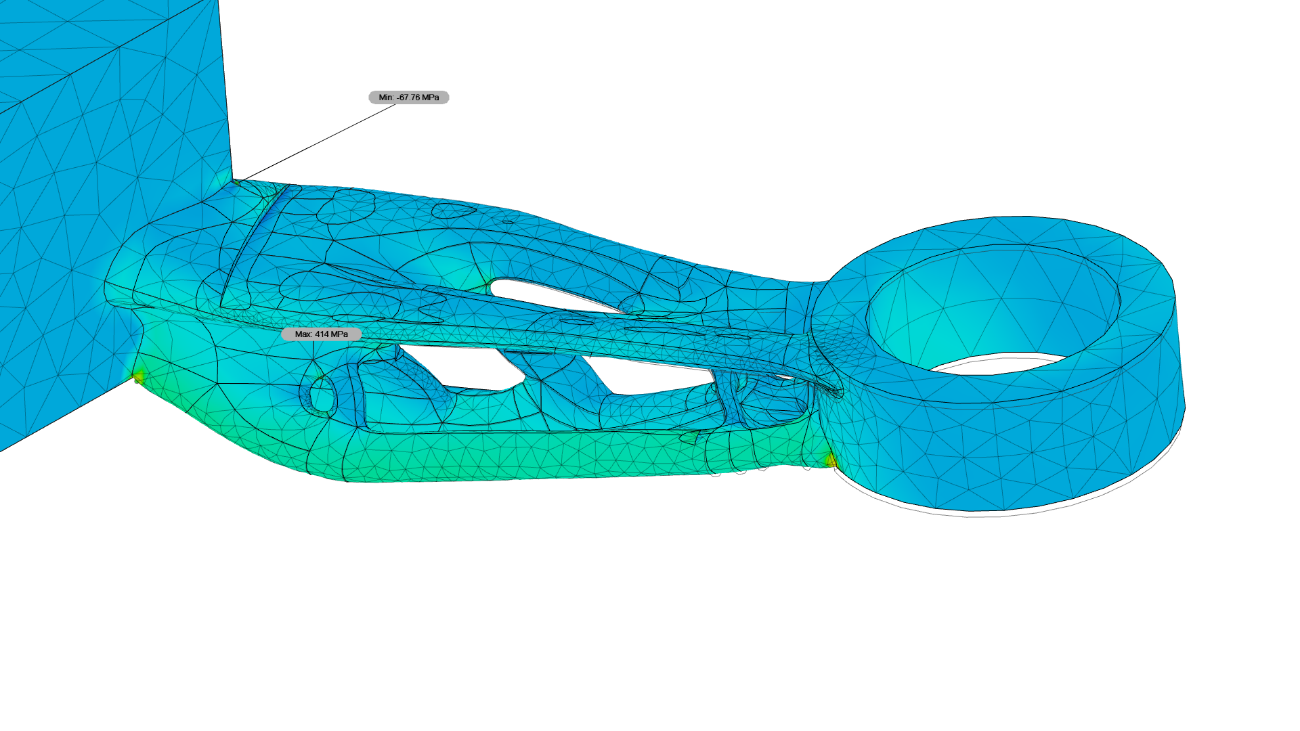
Tercera tensión principal (\sigma_3) Vista frontal [MPa] -450.6 117.4
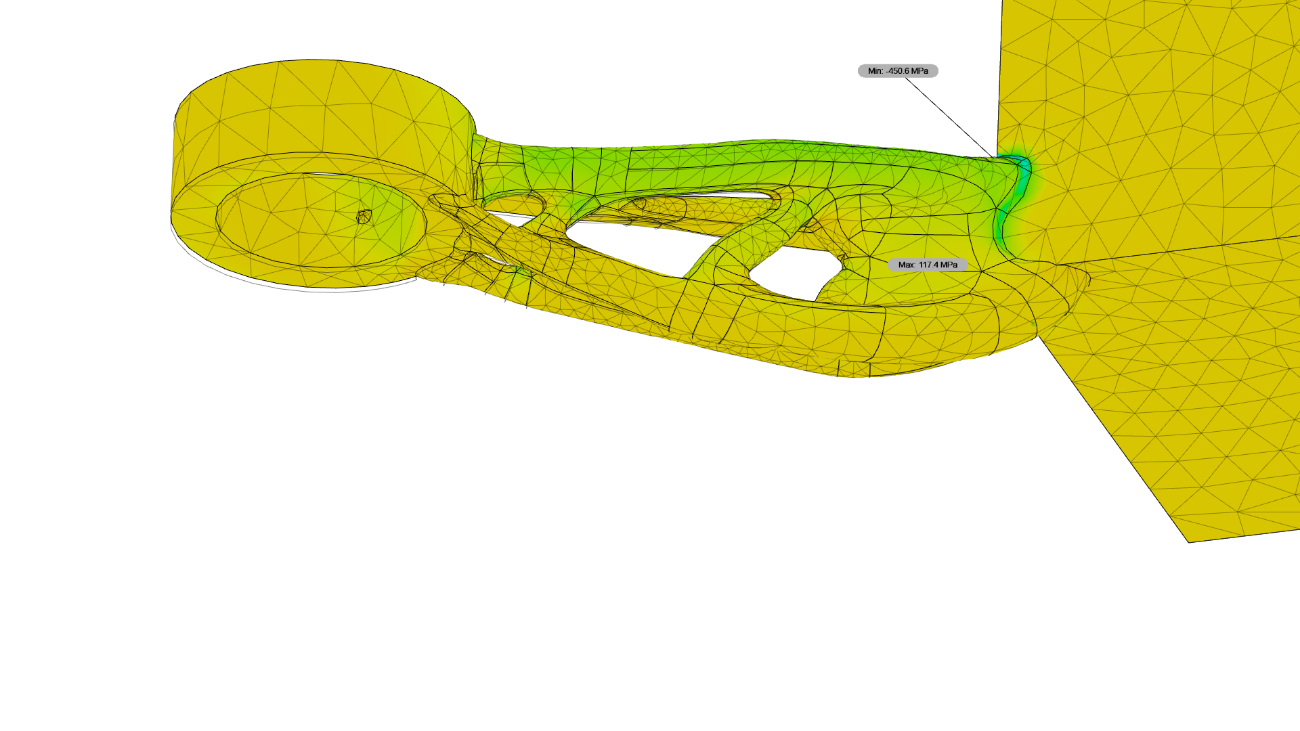
Tercera tensión principal (\sigma_3) Vista trasera [MPa] -450.6 117.4
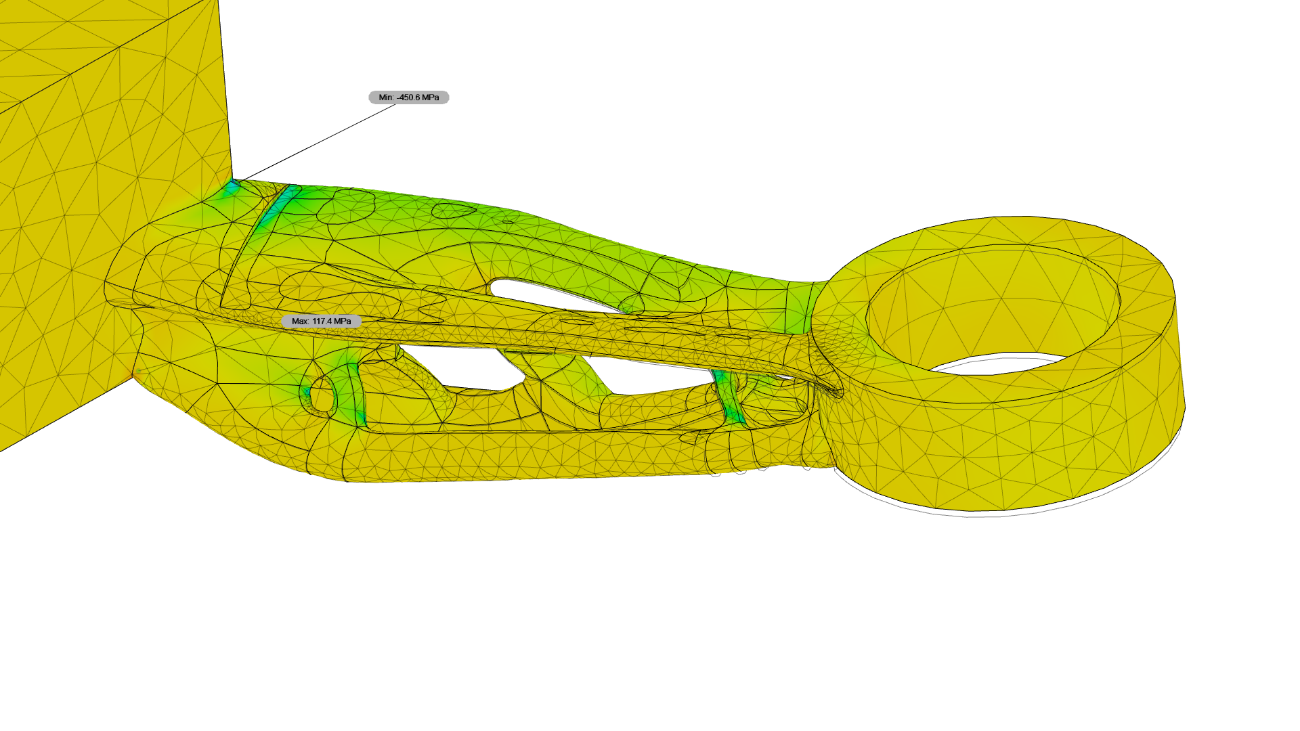
Desplazamiento total Vista frontal [mm] 0 0.6798
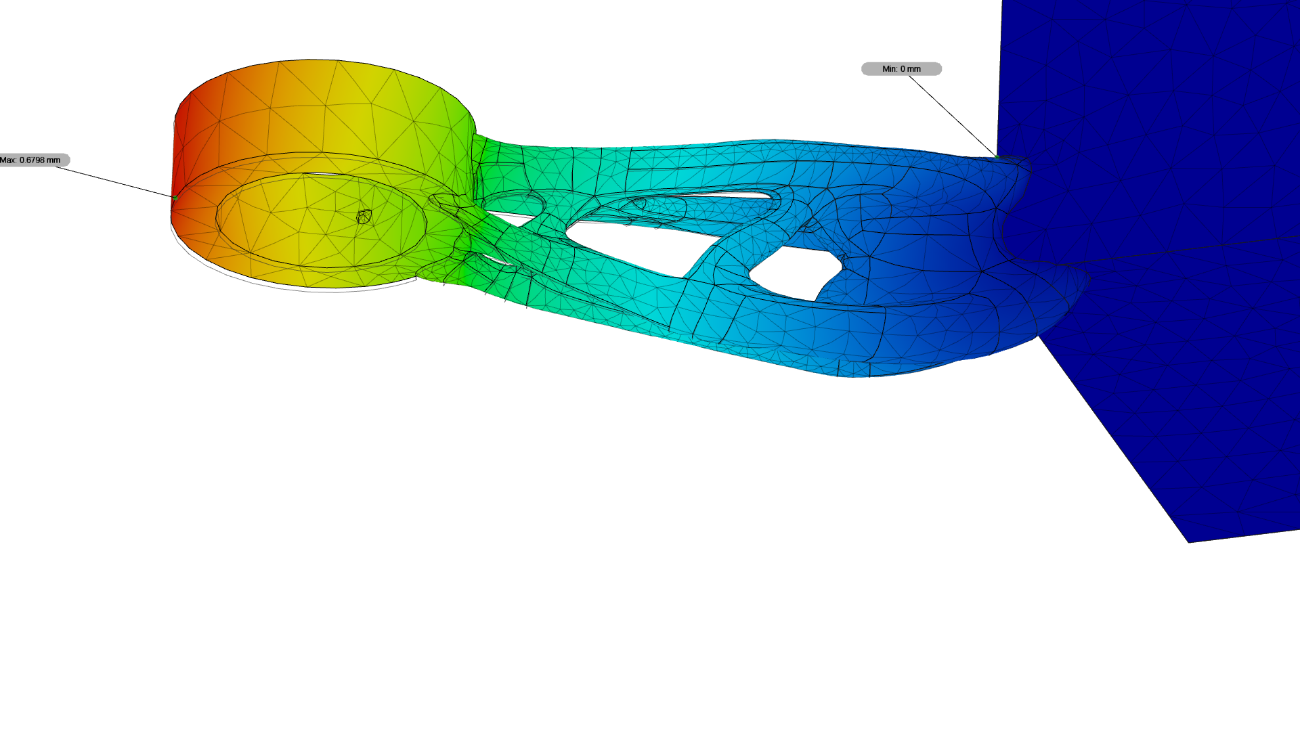
Desplazamiento total Vista trasera [mm] 0 0.6798
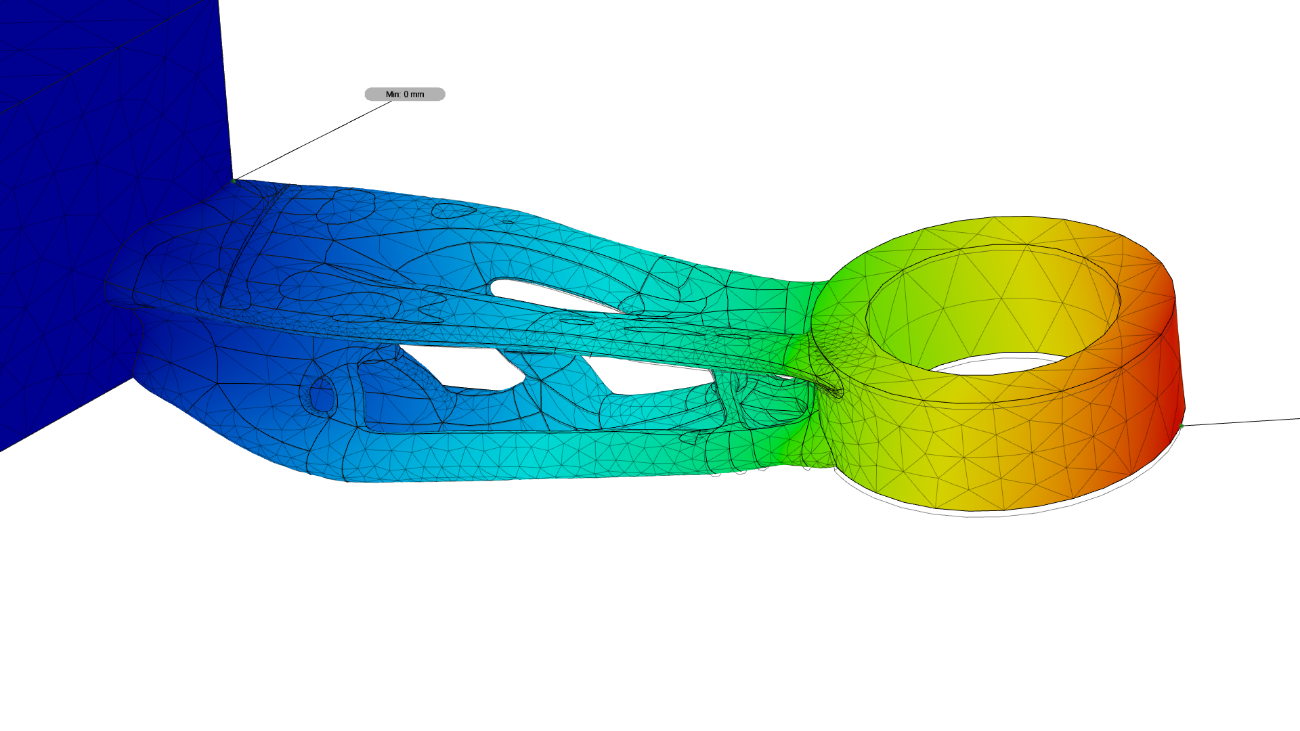
Deformación equivalente Vista frontal 0 0.00855
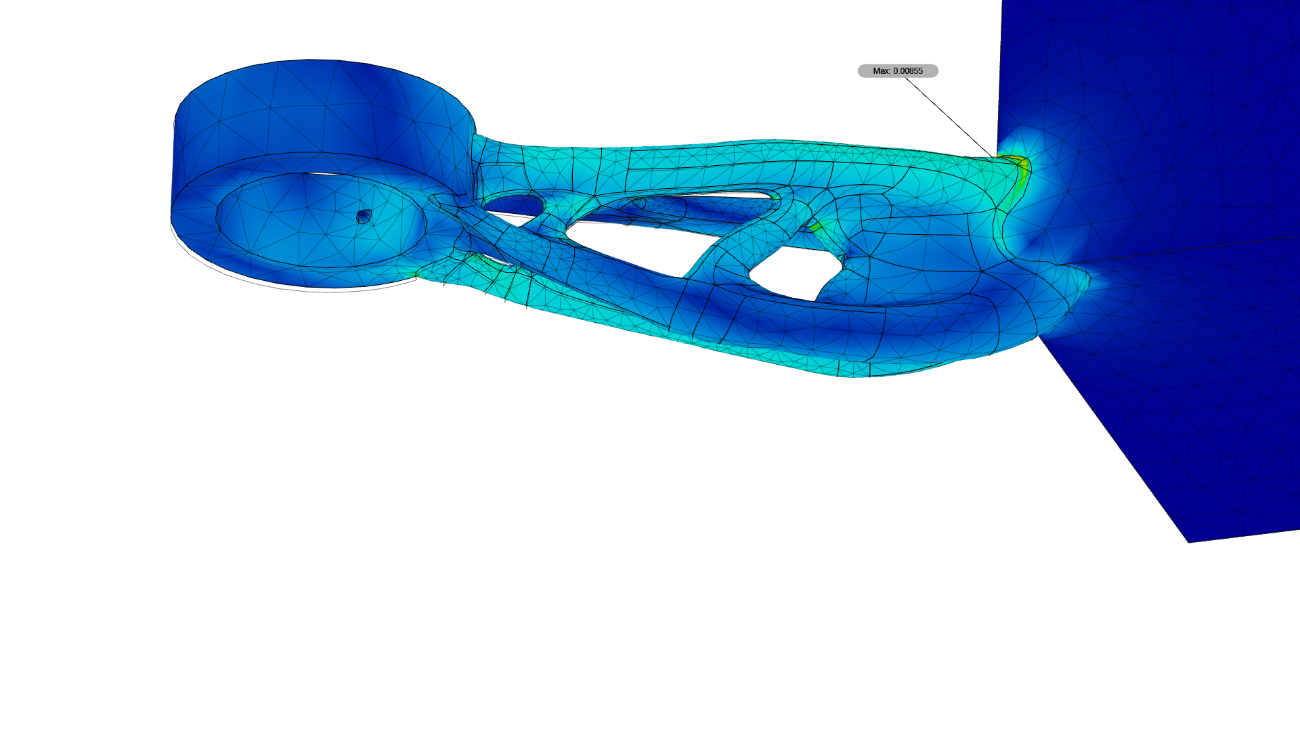
Deformación equivalente Vista trasera 0 0.00855
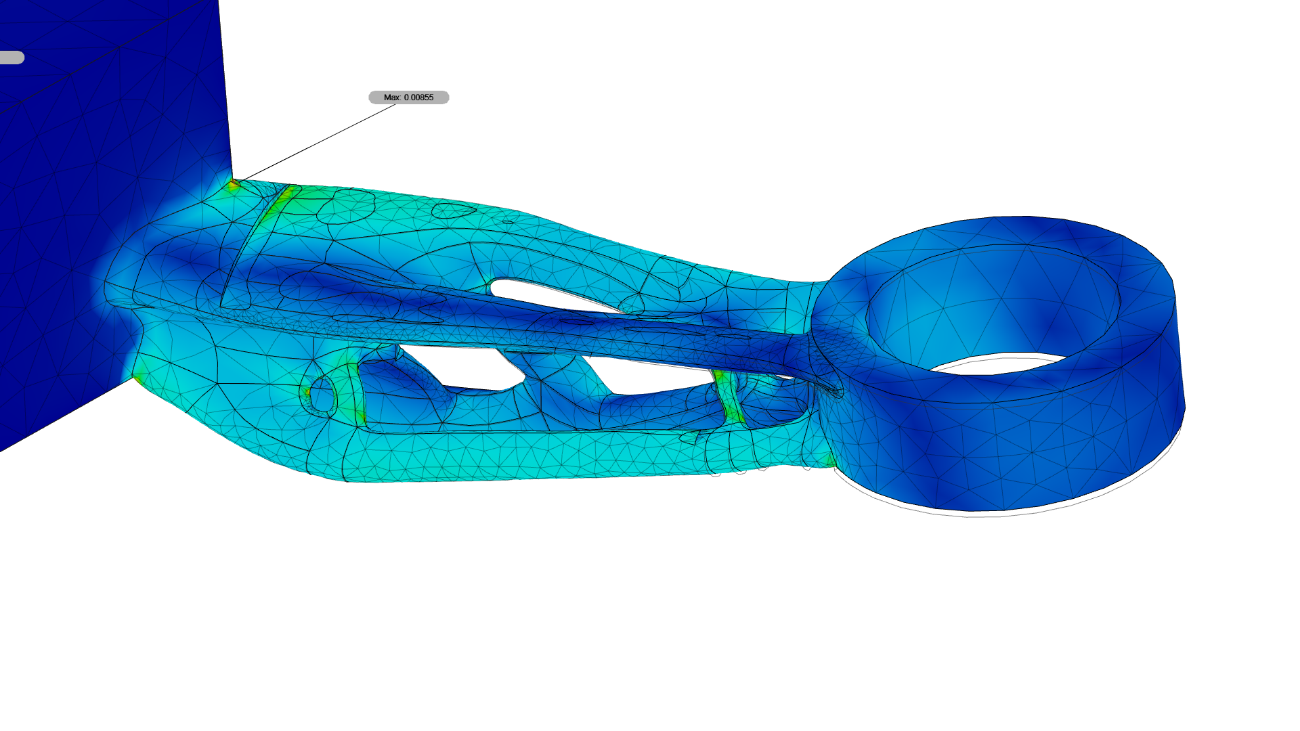
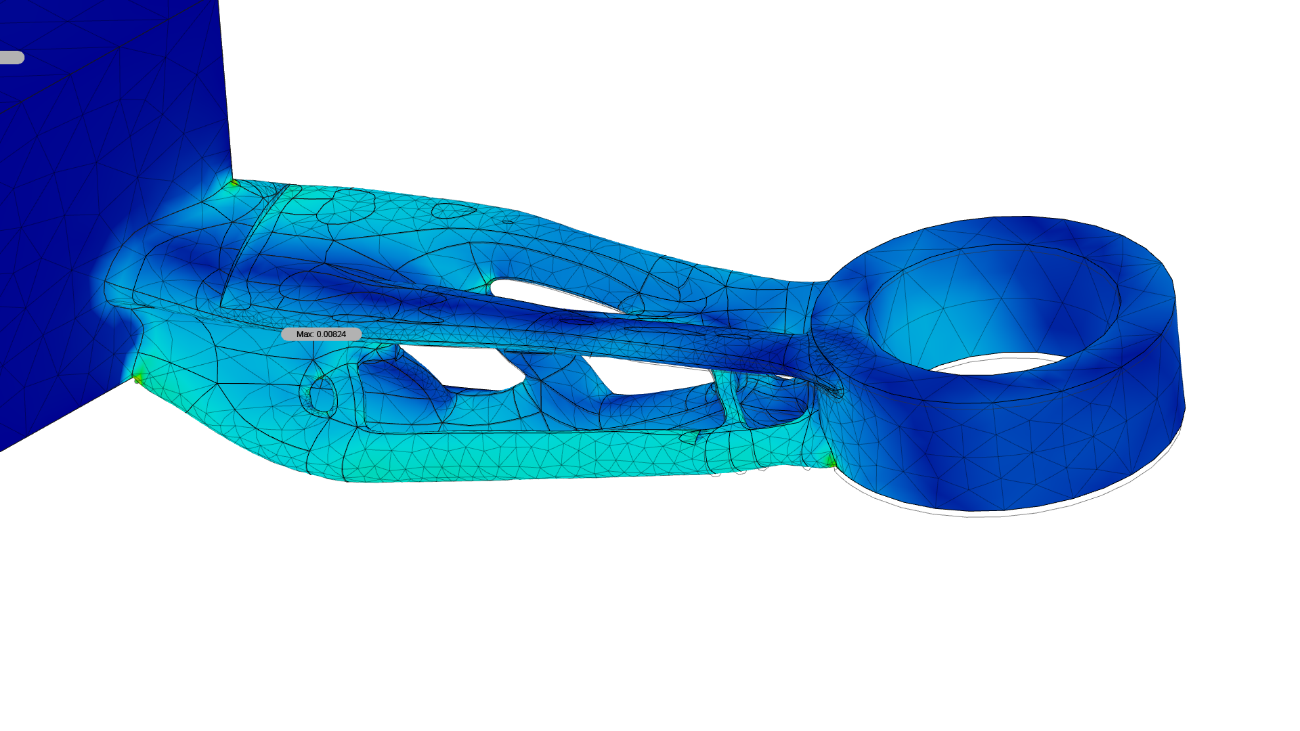
Deformación principal primera Vista frontal 0 0.00824
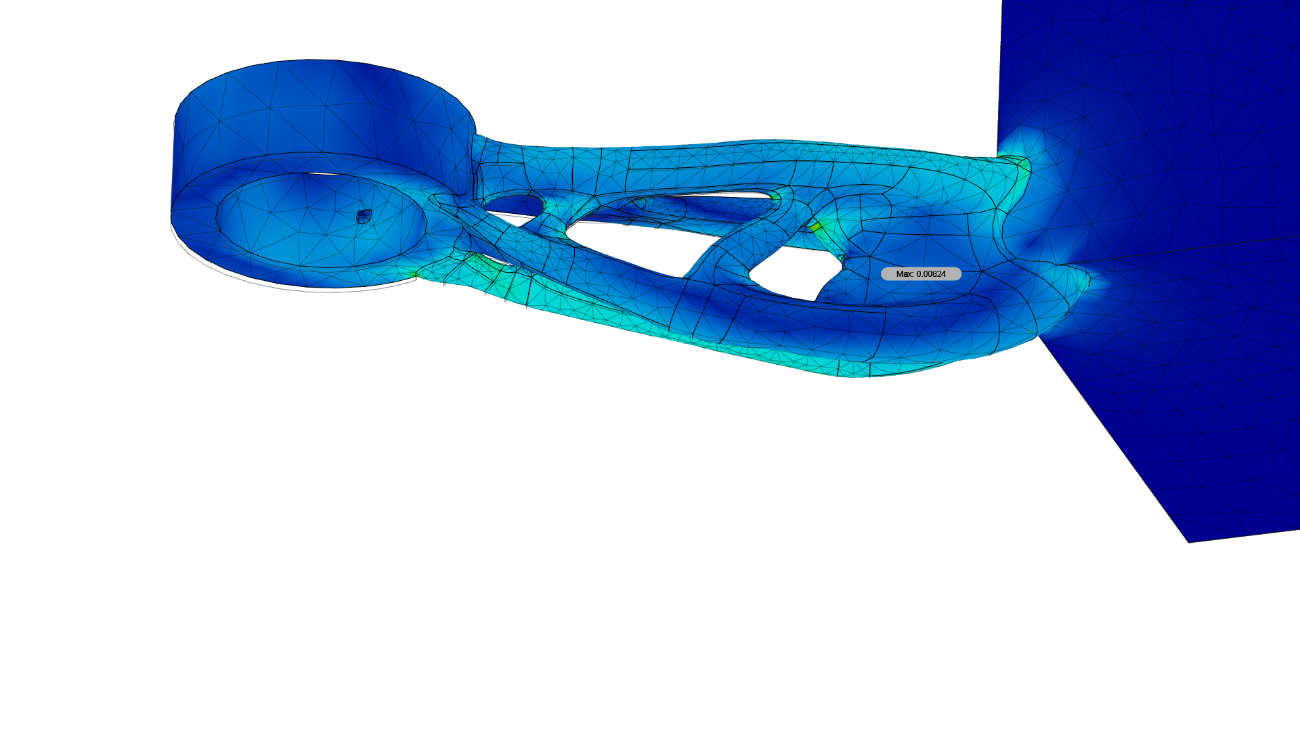
Deformación principal primera Vista trasera 0 0.00824
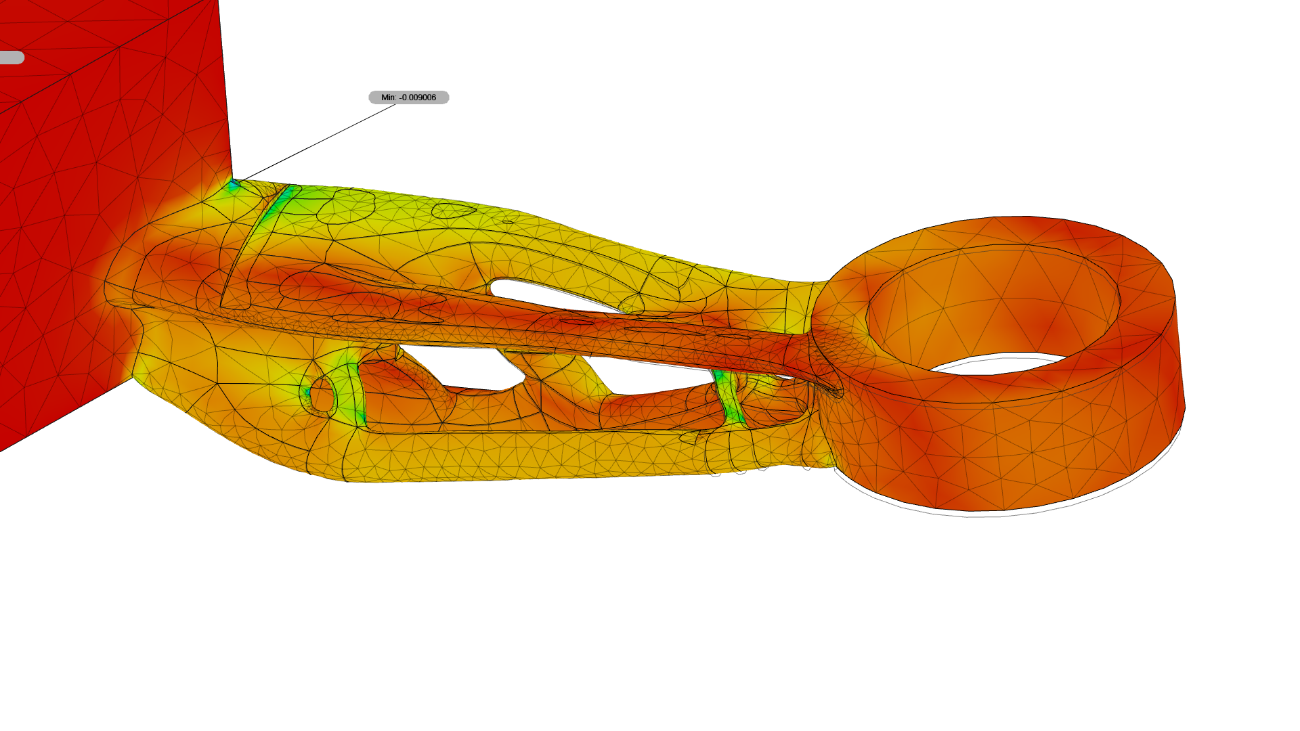
Deformación principal tercera Vista frontal -0.009006 0
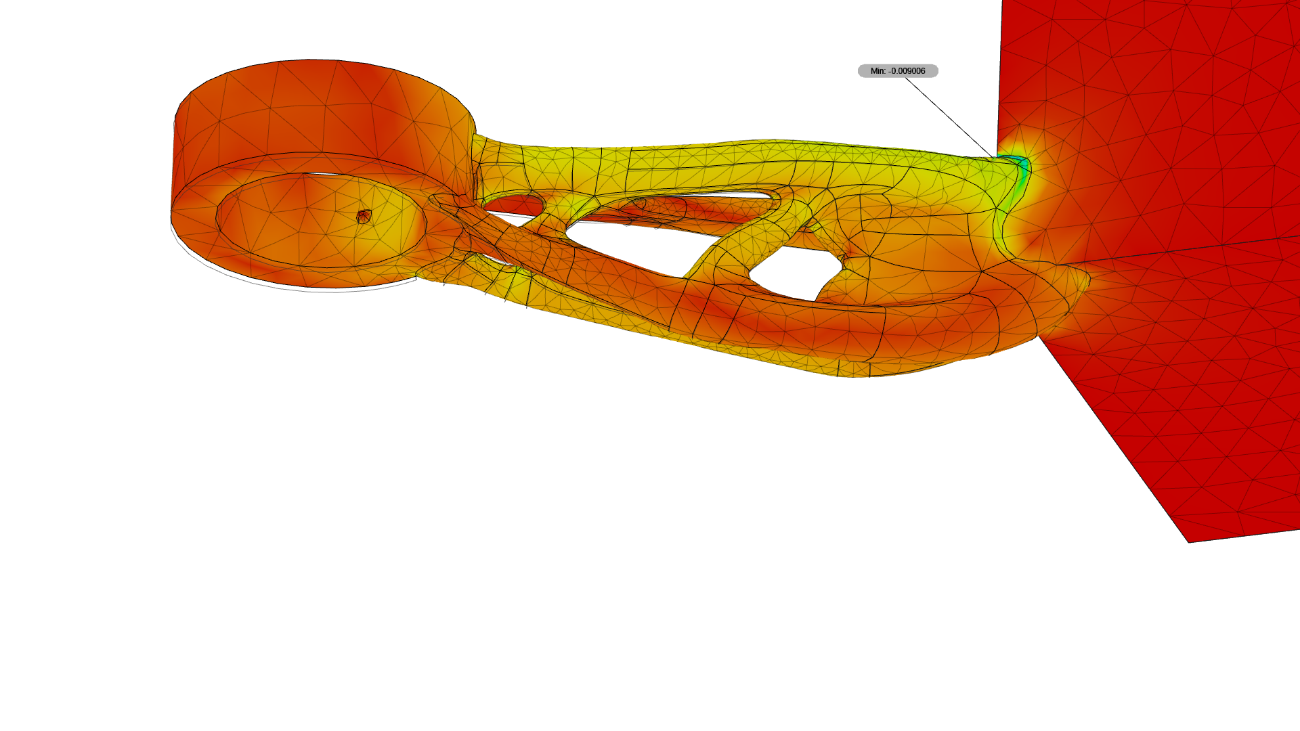
Deformación principal tercera Vista trasera -0.009006 0
Acción 3
| Tipo de solicitación | Fuerza |
|---|---|
| Componente x | Censurado |
| Componente y | Censurado |
| Componente z | Censurado |
| Peso propio | Aceleración |
| Componente z | -9.807 m / s^2 |
| Fuerza de reacción | Momento de reacción | ||
|---|---|---|---|
| Magnitud | Componentes (X,Y,Z) | Magnitud | Componentes (X,Y,Z) |
| 715.6 N | Censurado | 43651 N mm | Censurado |
| Censurado | Censurado | ||
| Censurado | Censurado | ||
Coeficiente de seguridad - Vista frontal 0 8
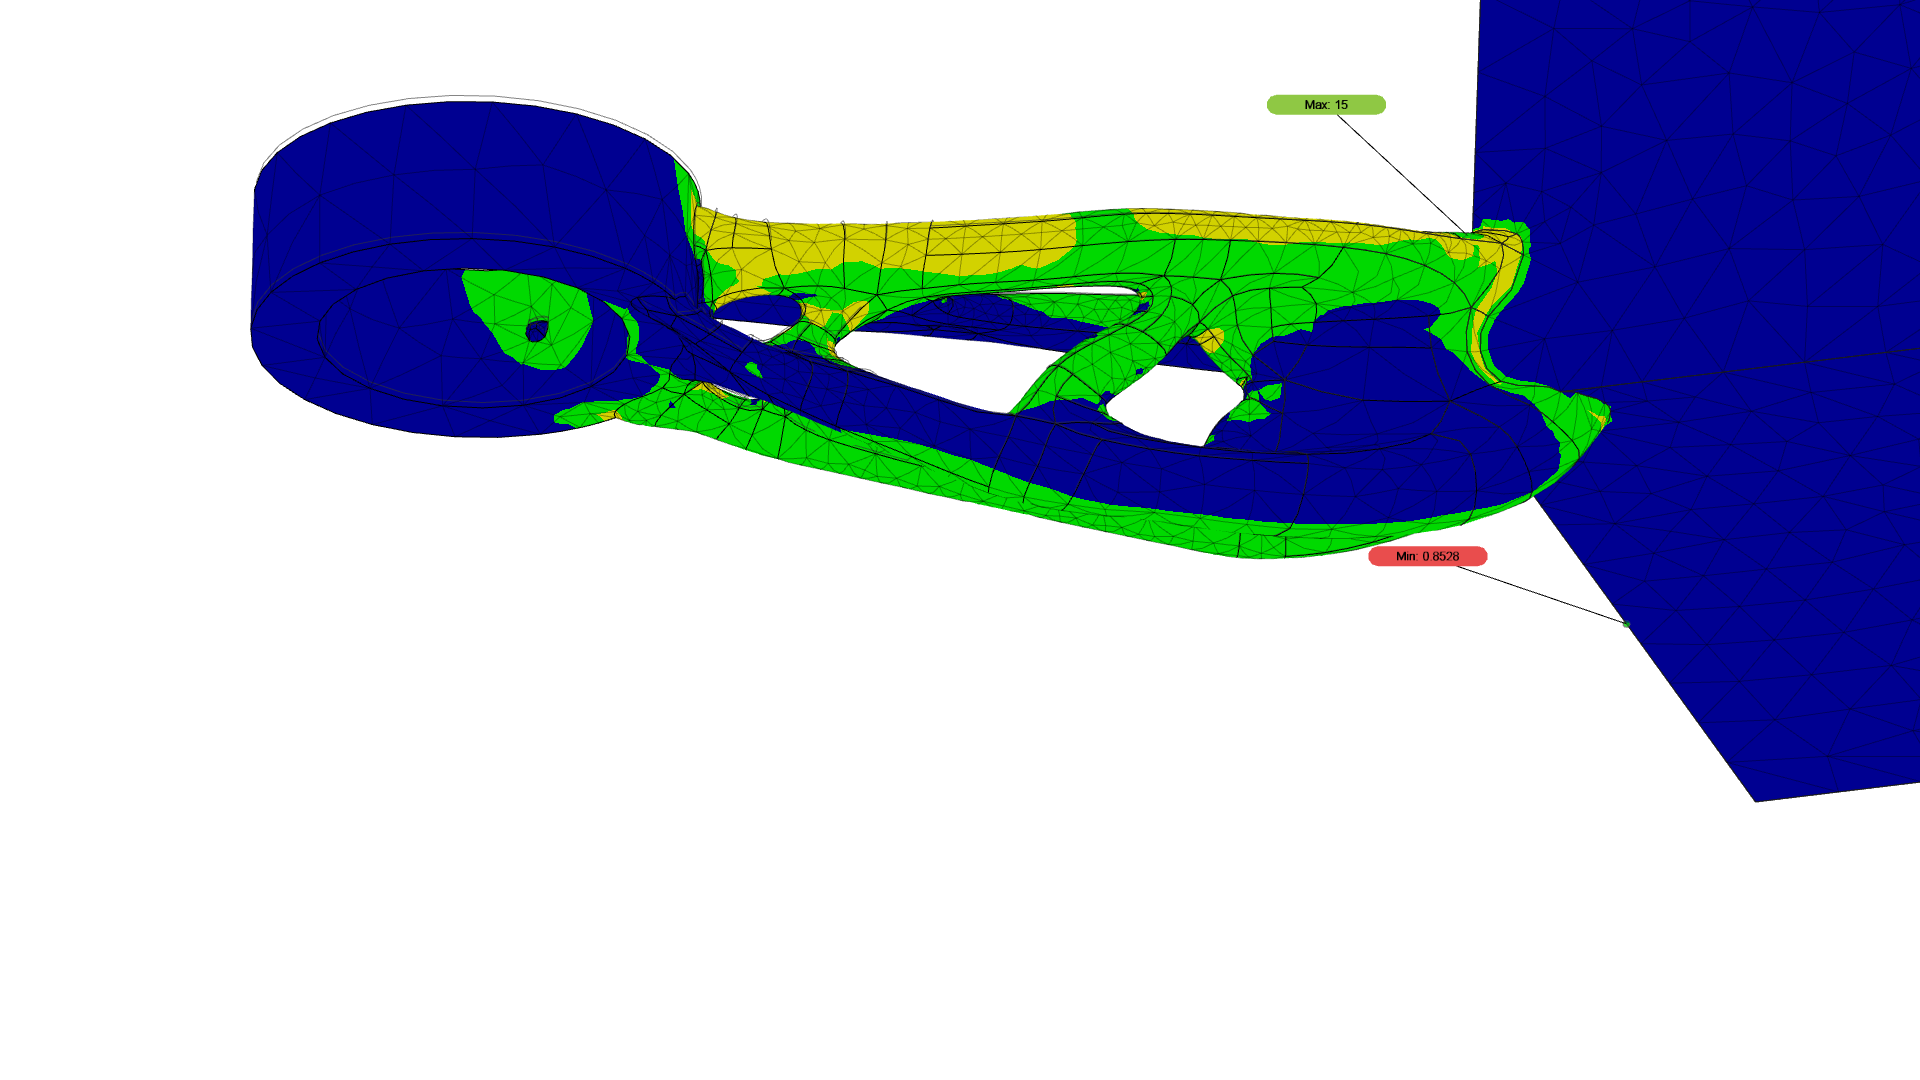
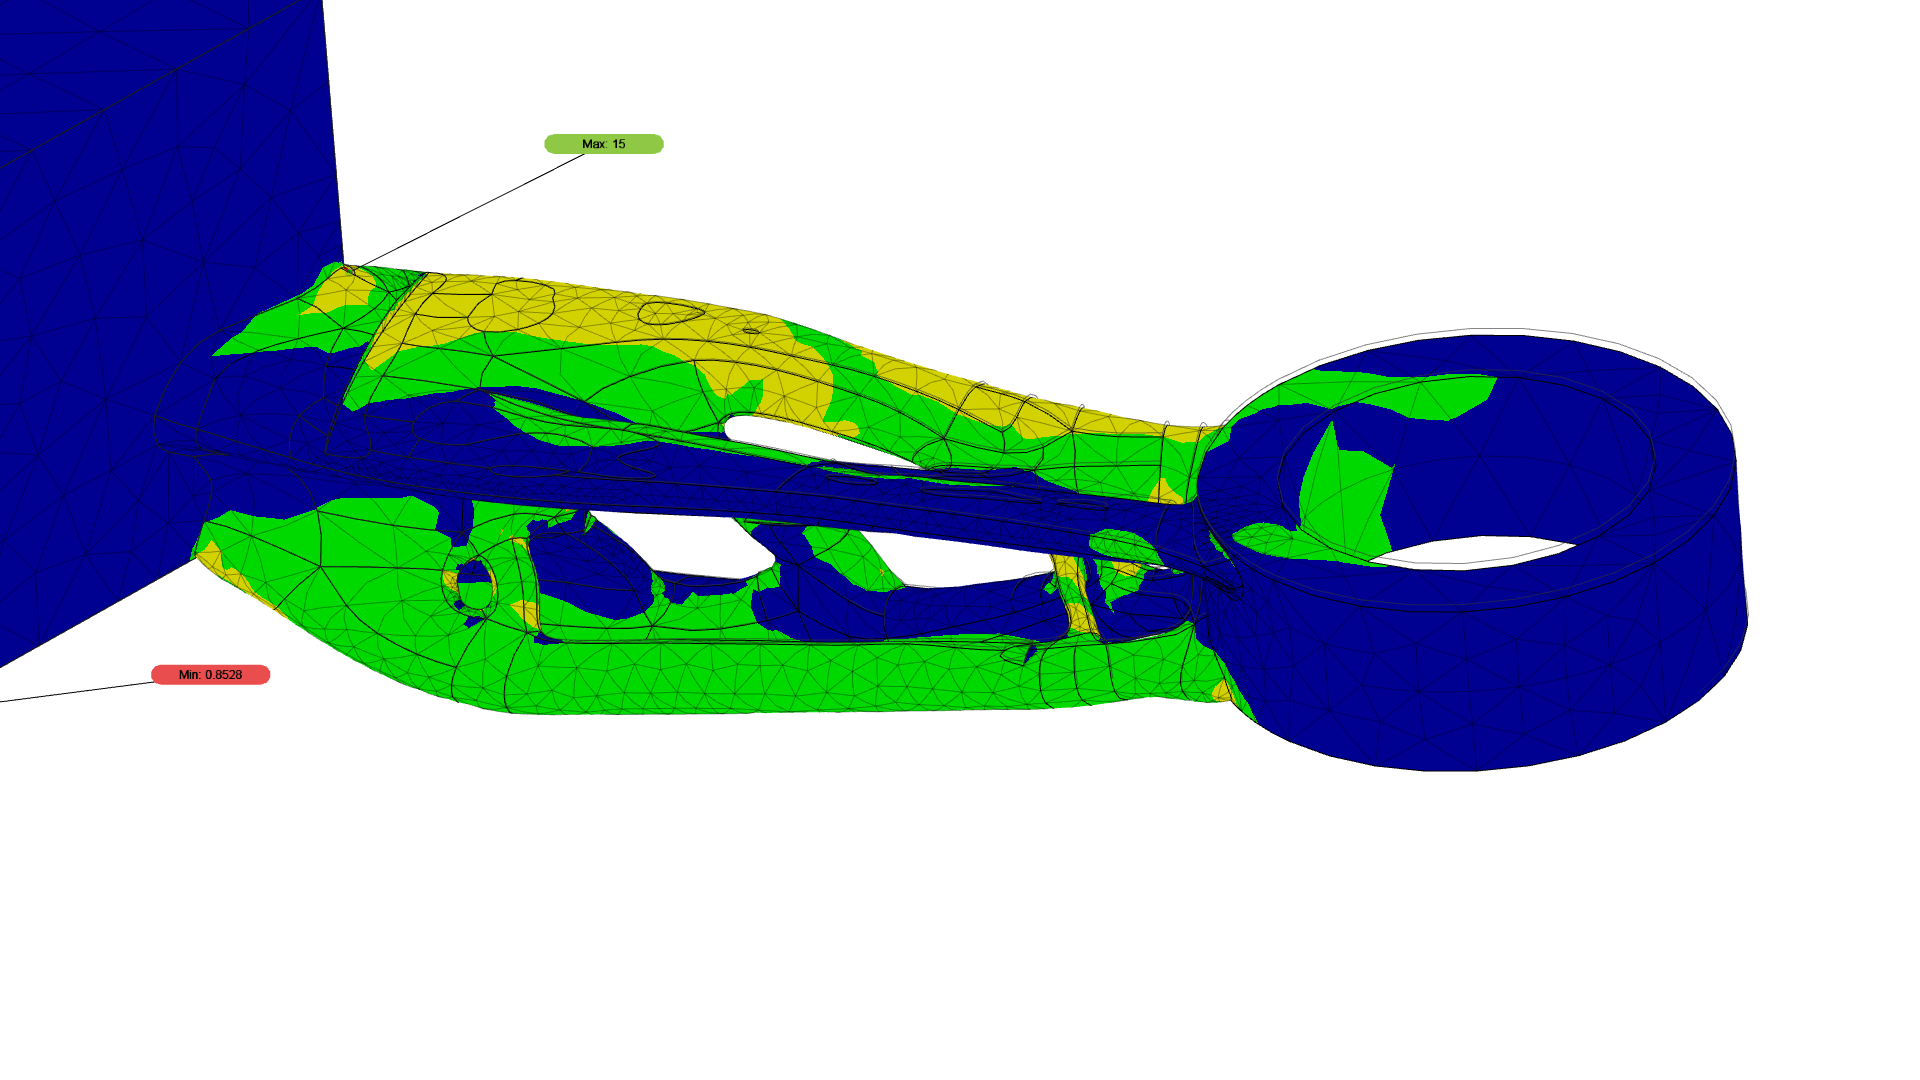
Coeficiente de seguridad - Vista trasera 0 8
Tensión de Von Mises y Hencky Vista frontal [MPa] 0 281.4
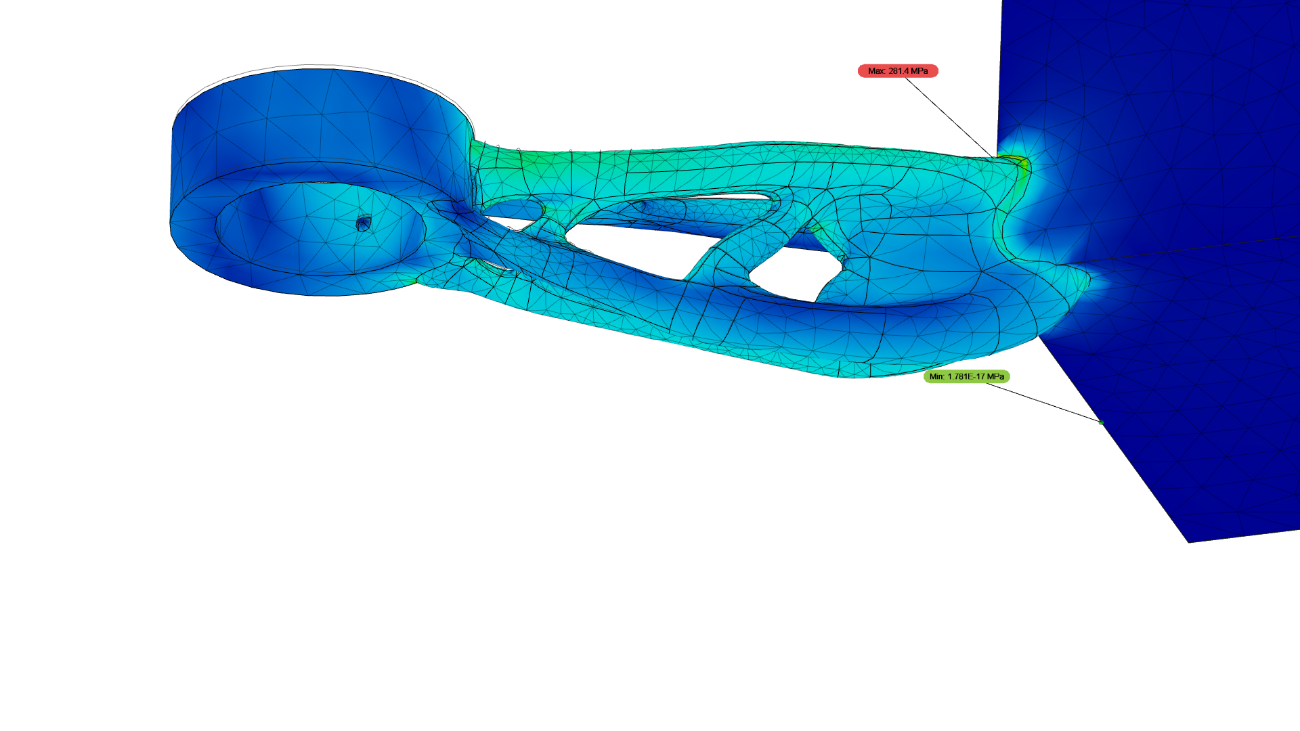
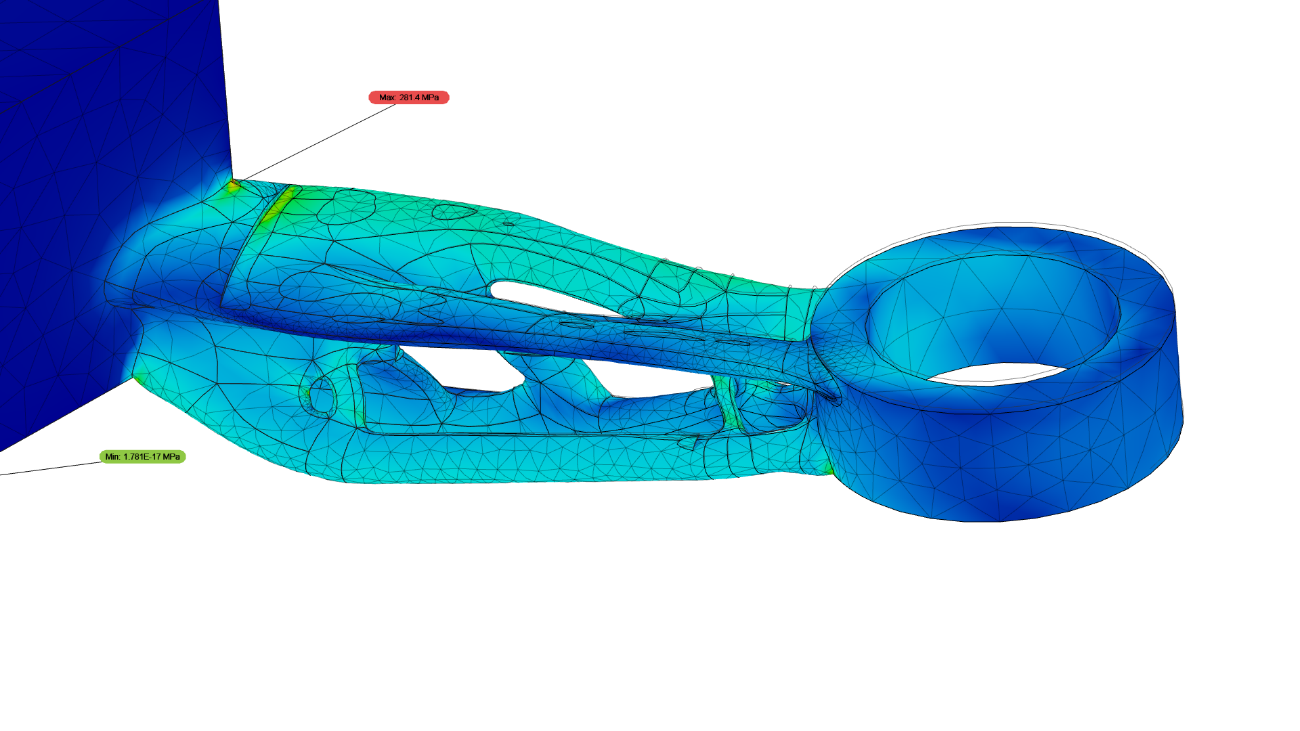
Tensión de Von Mises y Hencky Vista Trasera [MPa] 0 281.4
Primera tensión principal (\sigma_1) Vista frontal [MPa] -71.4 356.2
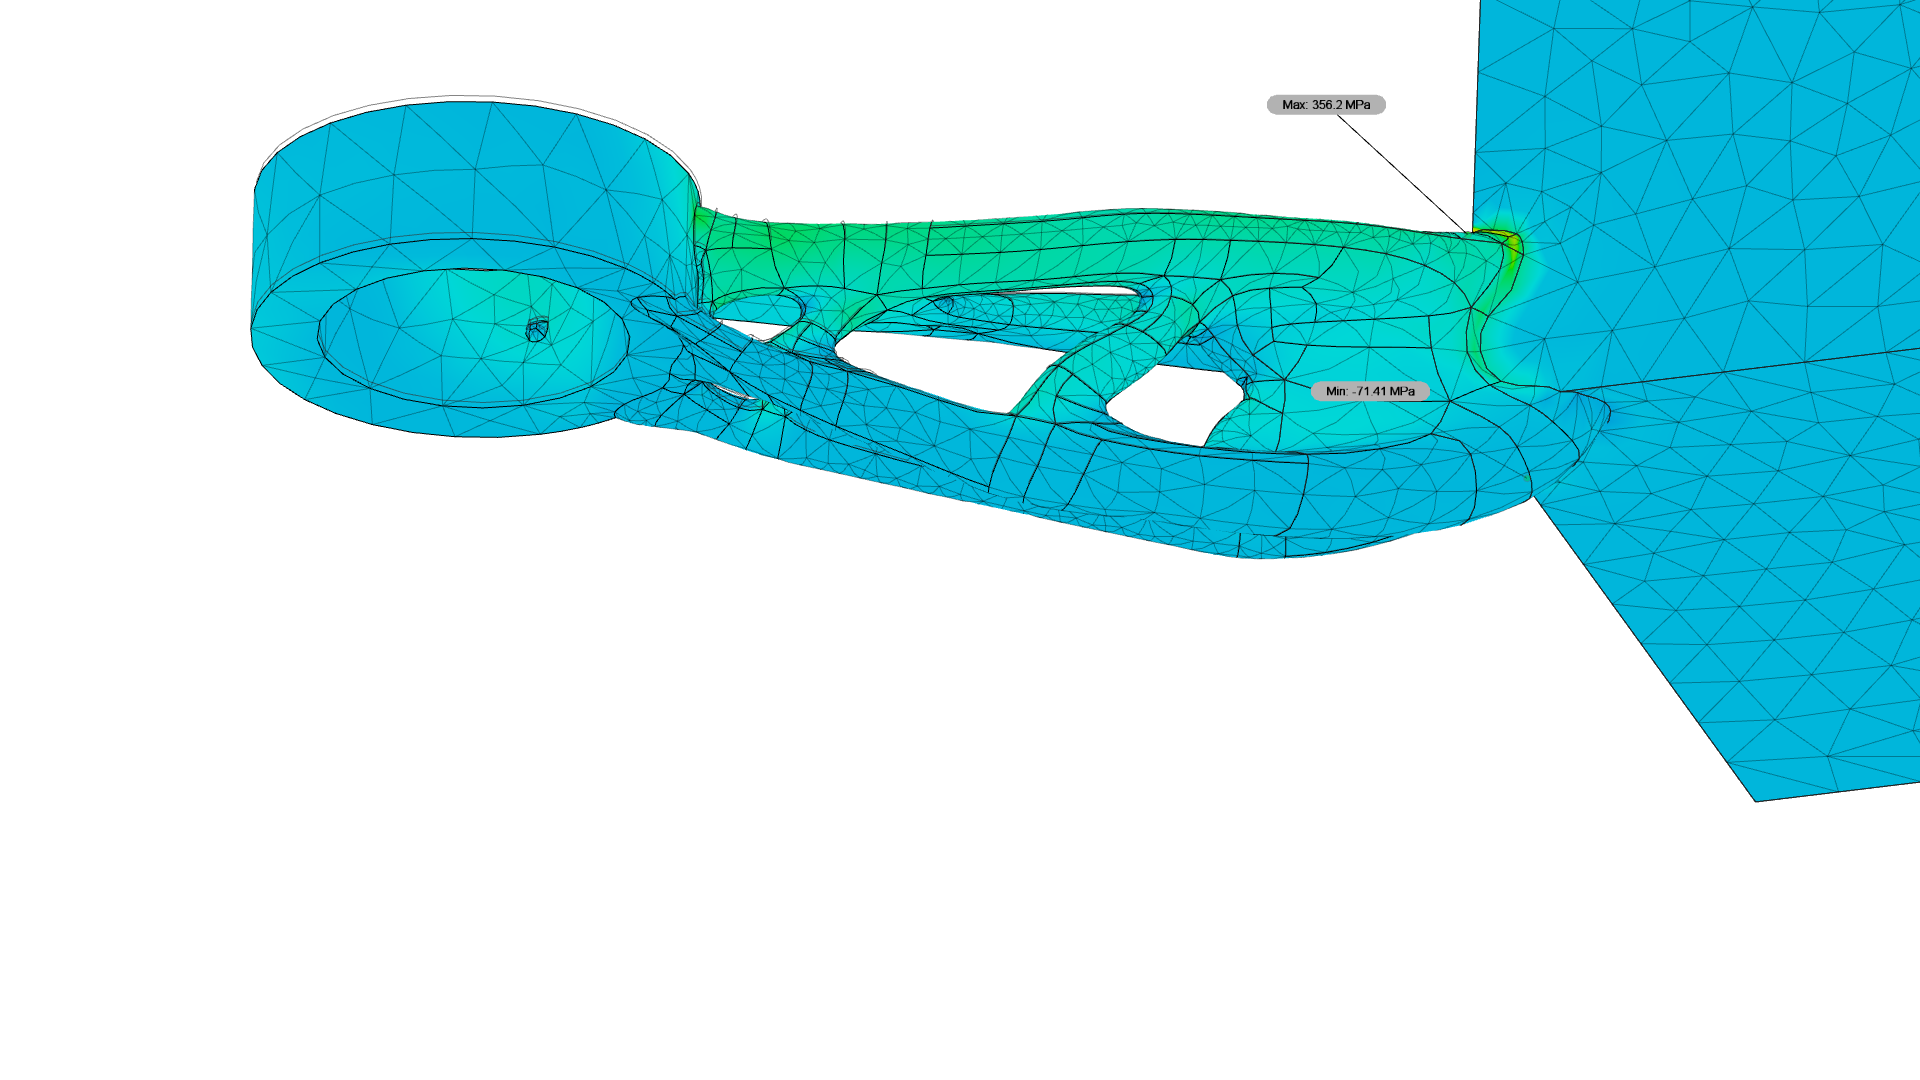
Primera tensión principal (\sigma_1) Vista trasera [MPa] -71.4 356.2
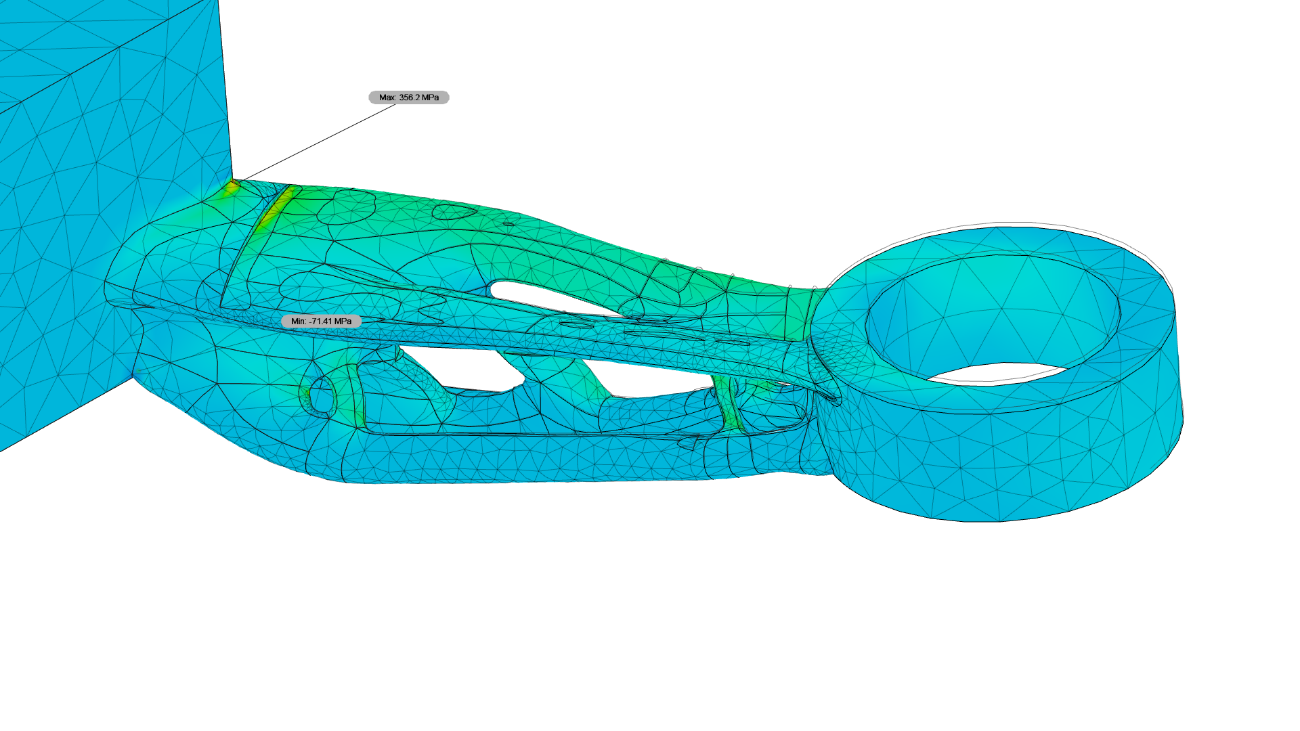
Tercera tensión principal (\sigma_3) Vista frontal [MPa] -264.9 52.8
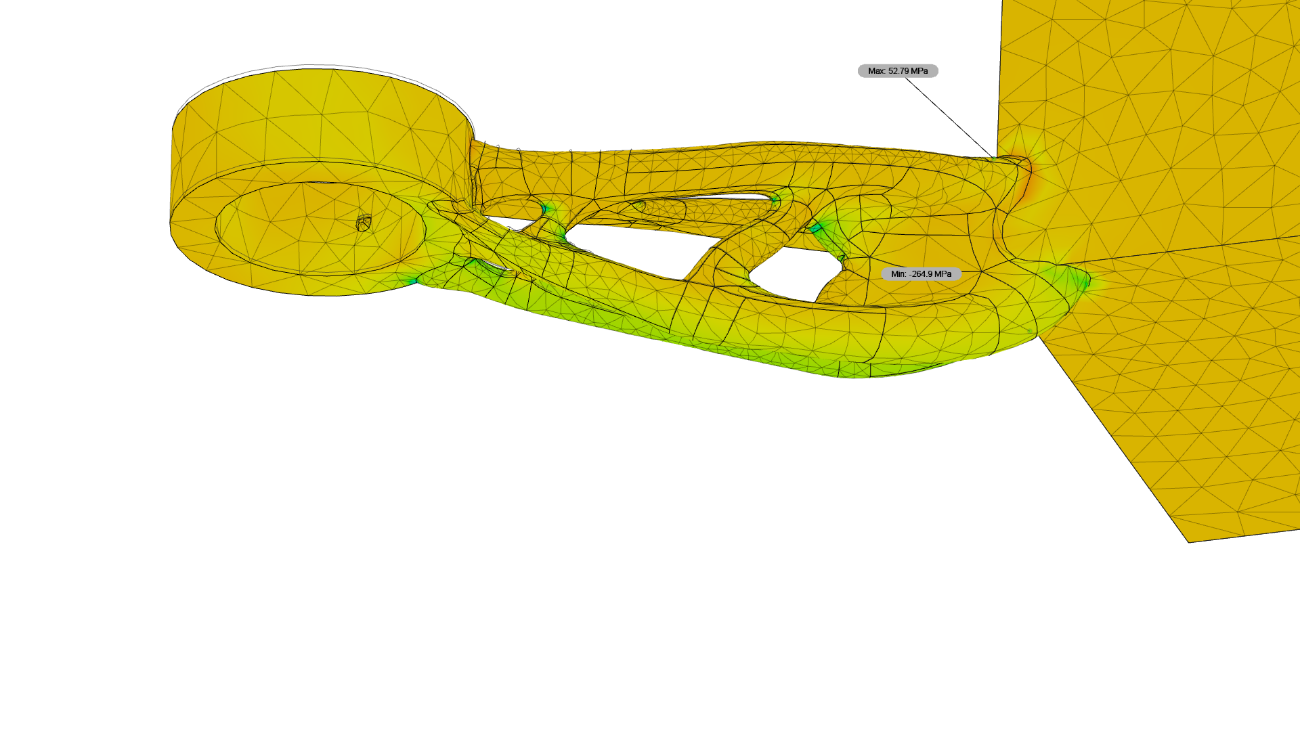
Tercera tensión principal (\sigma_3) Vista trasera [MPa] -264.9 52.8
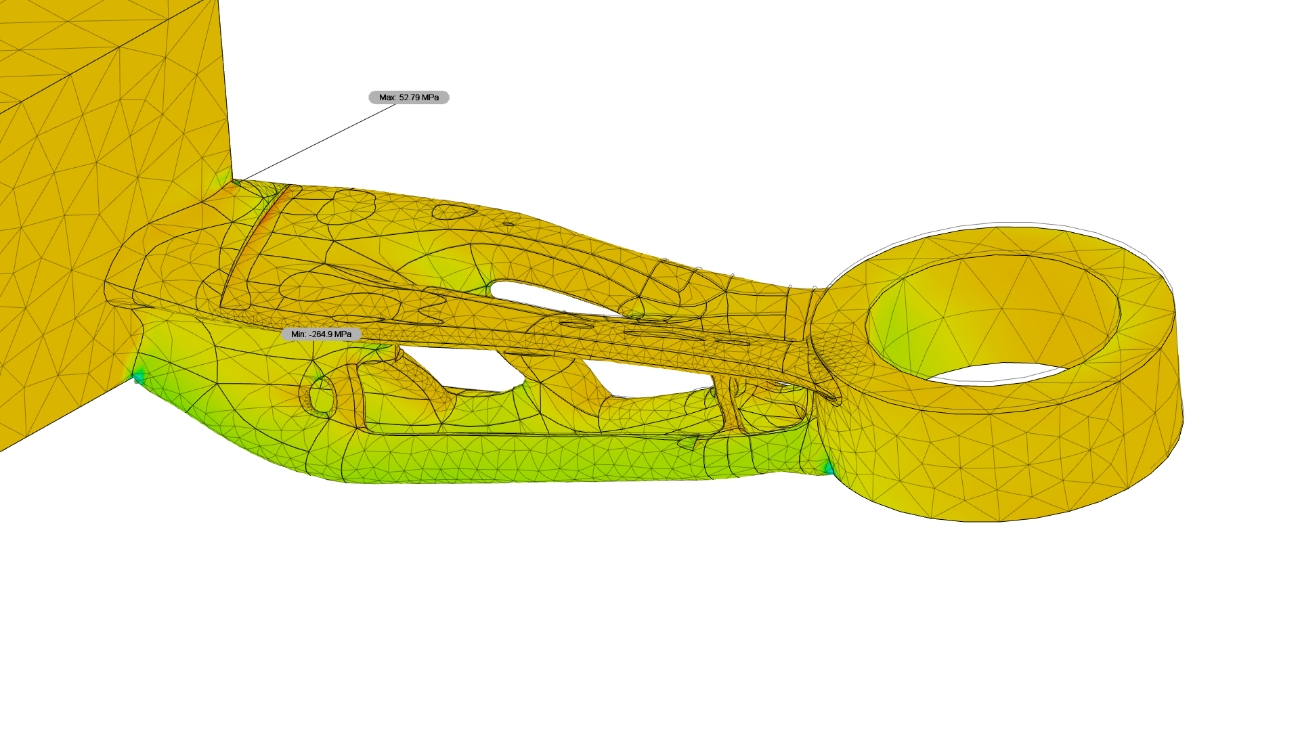
Desplazamiento total Vista frontal [mm] 0 0.5204
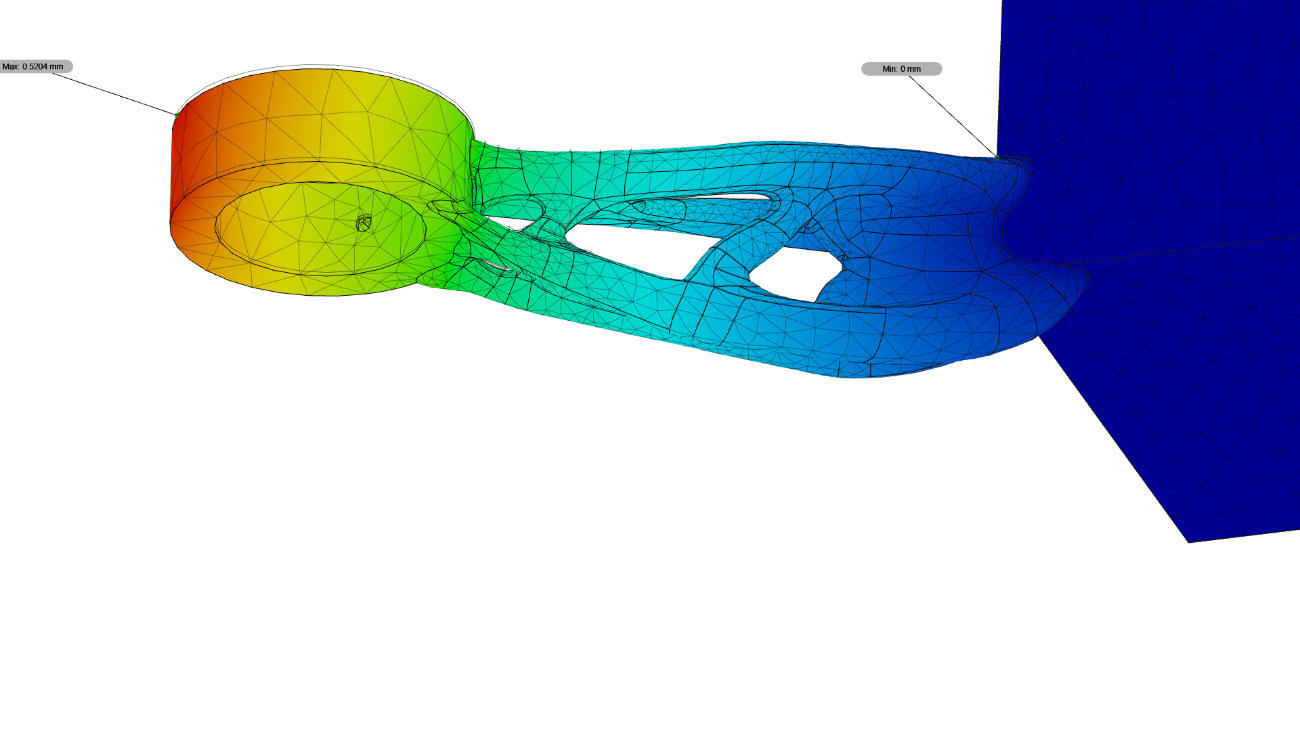
Desplazamiento total Vista trasera [mm] 0 0.5204
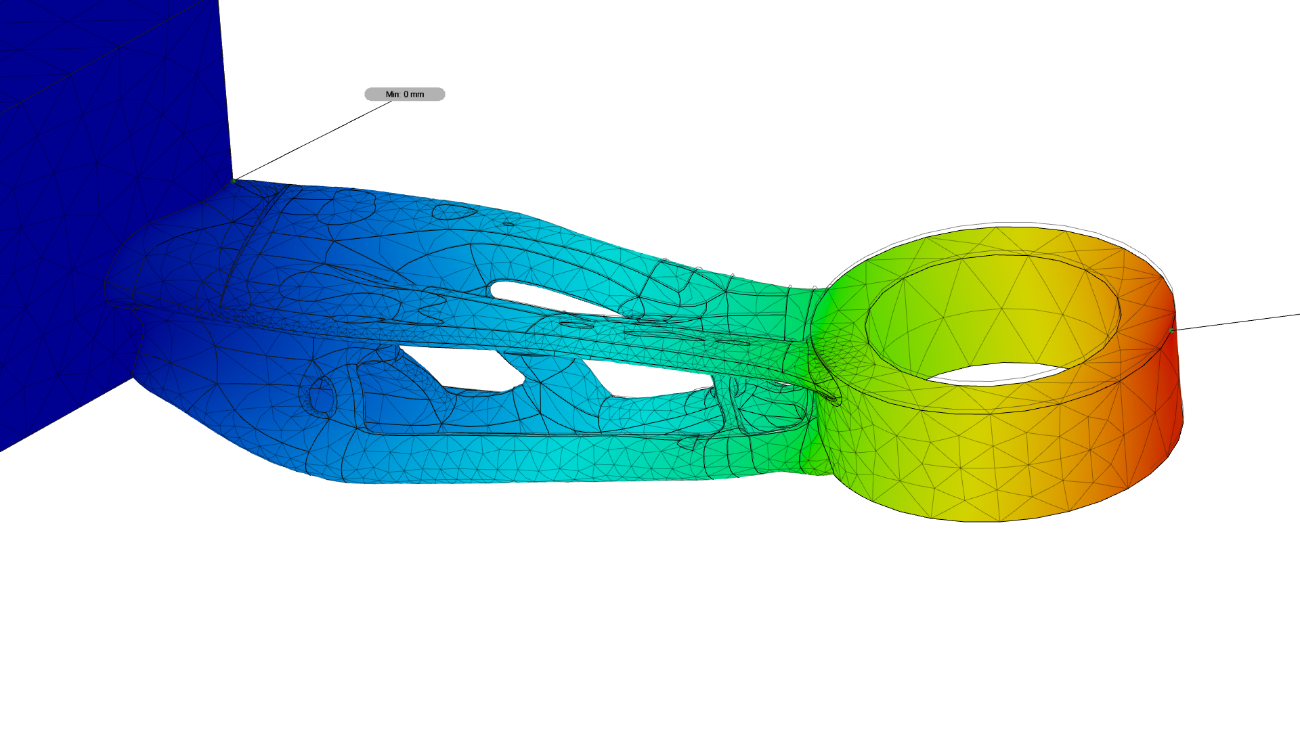
Deformación equivalente Vista frontal 0 0.006807
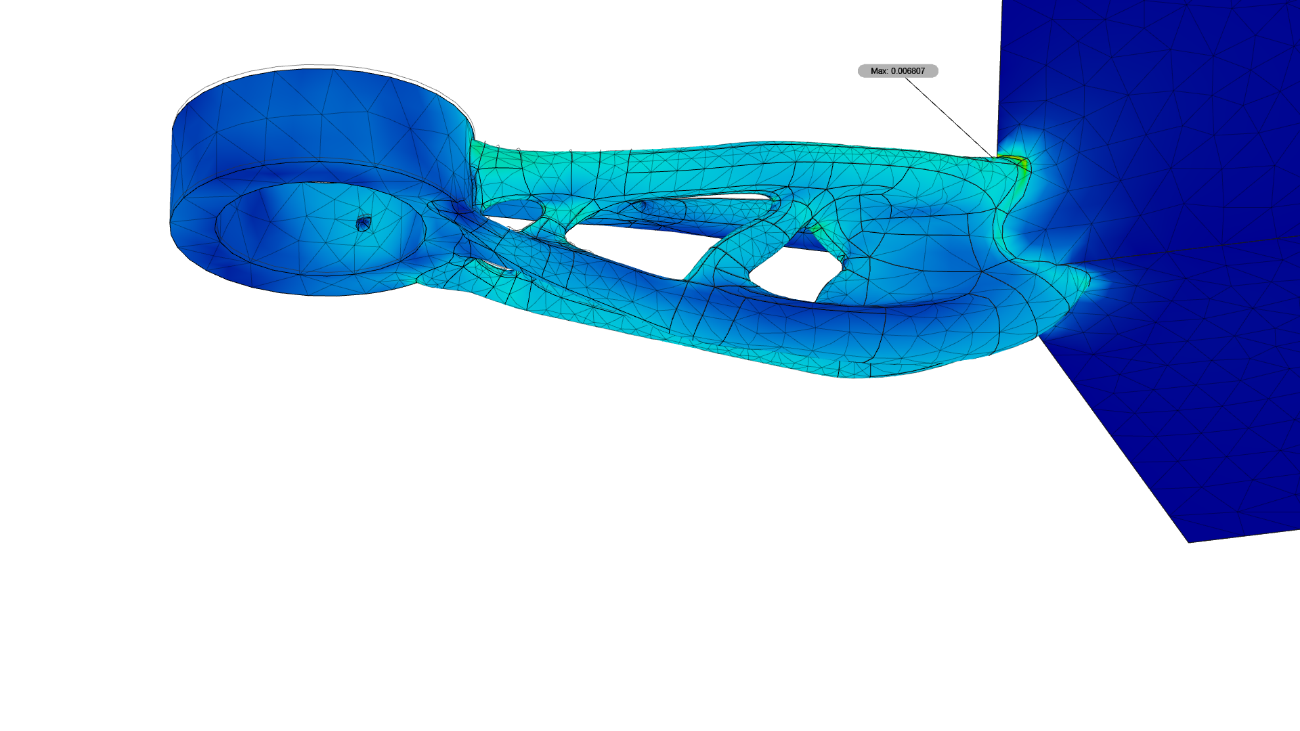
Deformación equivalente Vista trasera 0 0.006807
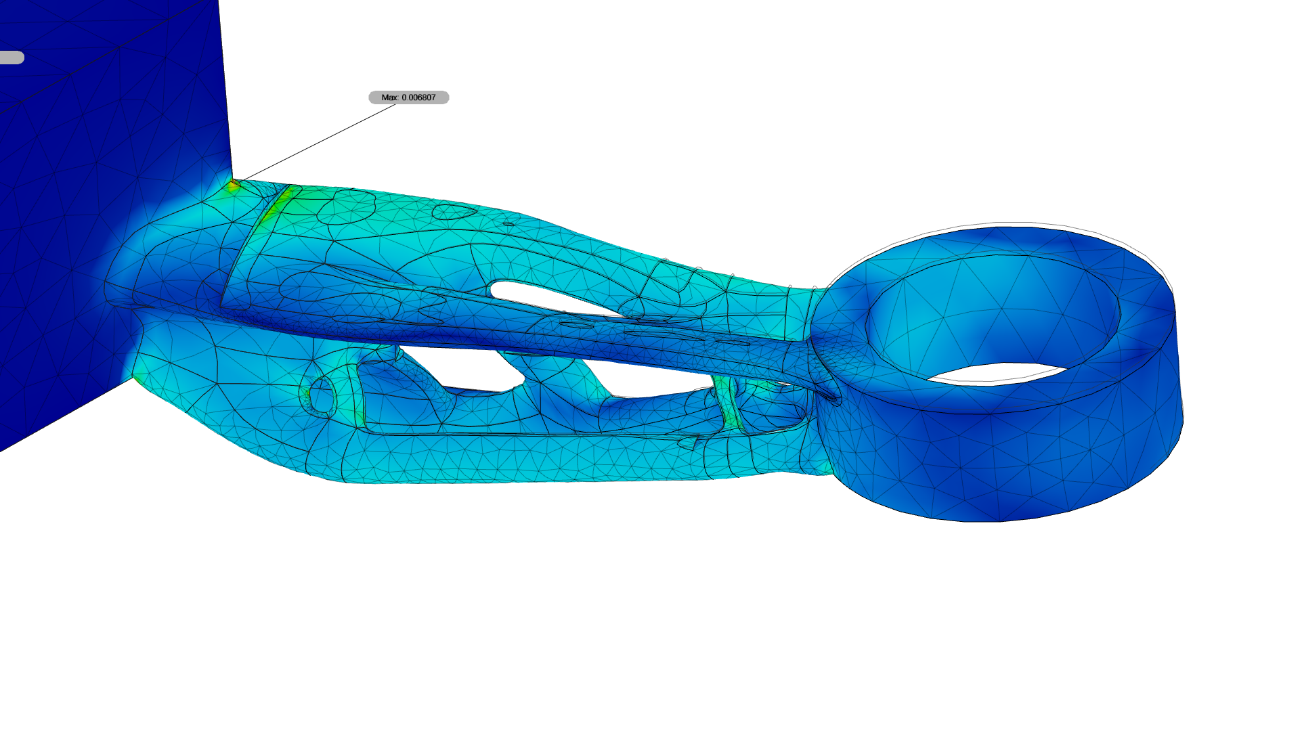
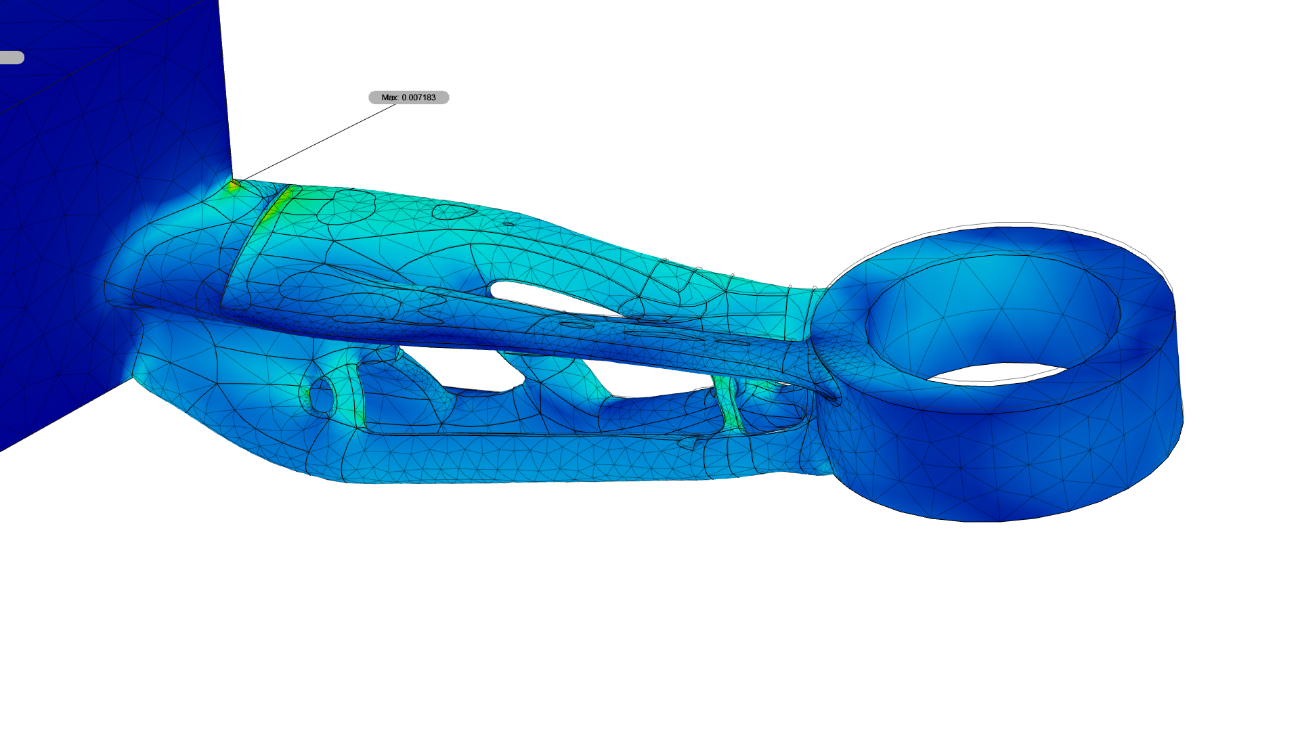
Deformación principal primera Vista frontal 0 0.007183
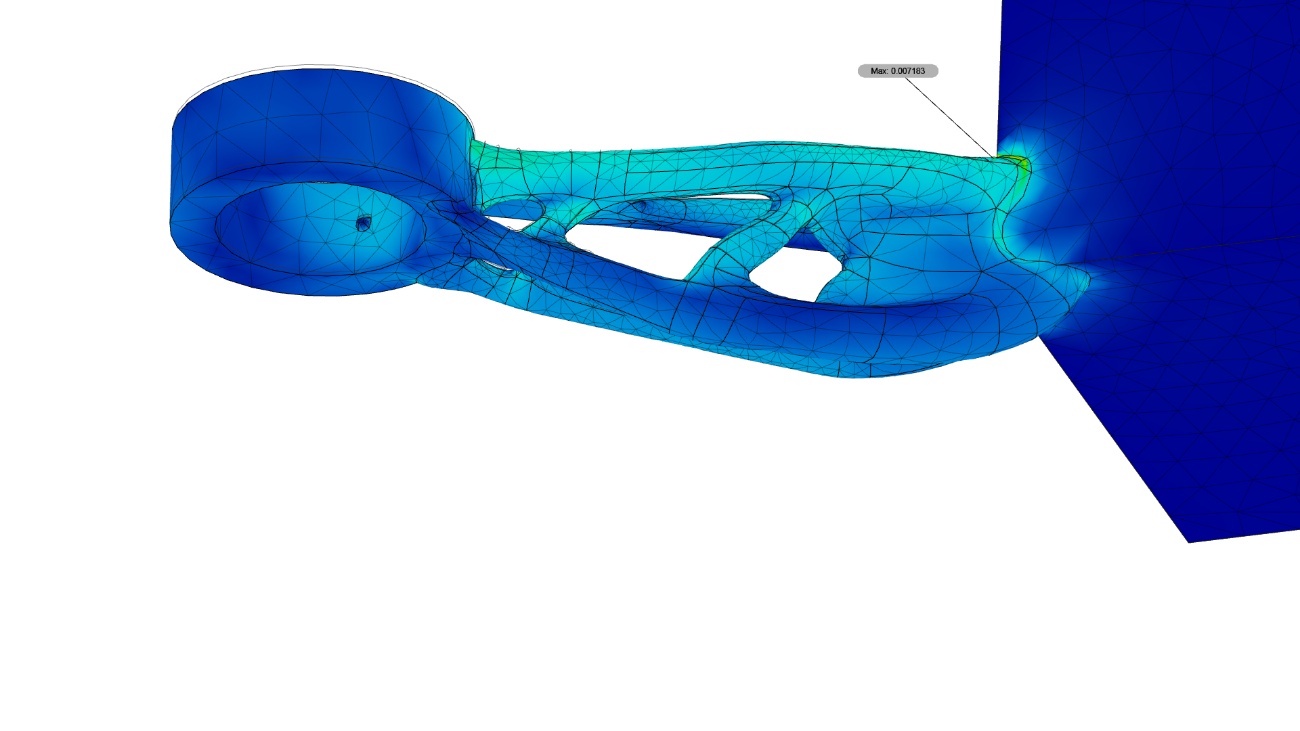
Deformación principal primera Vista trasera 0 0.007183
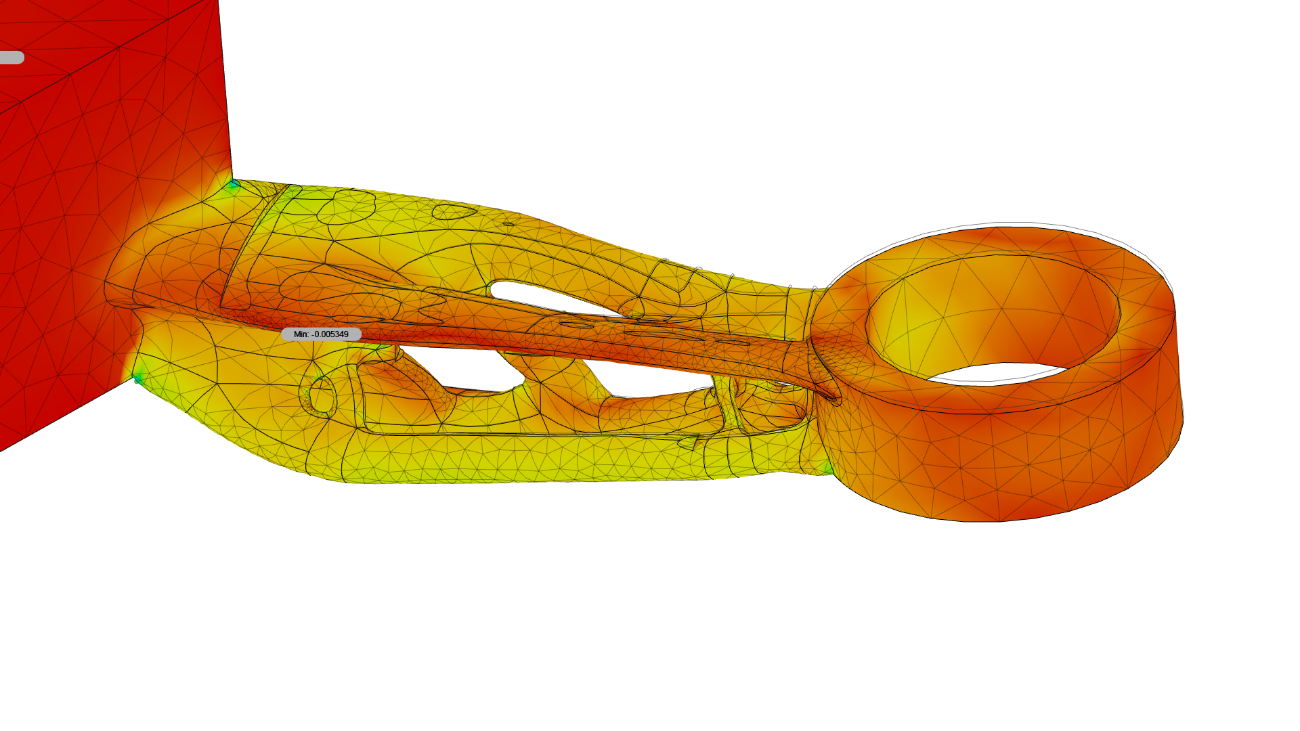
Deformación principal tercera Vista frontal -0.005349 0
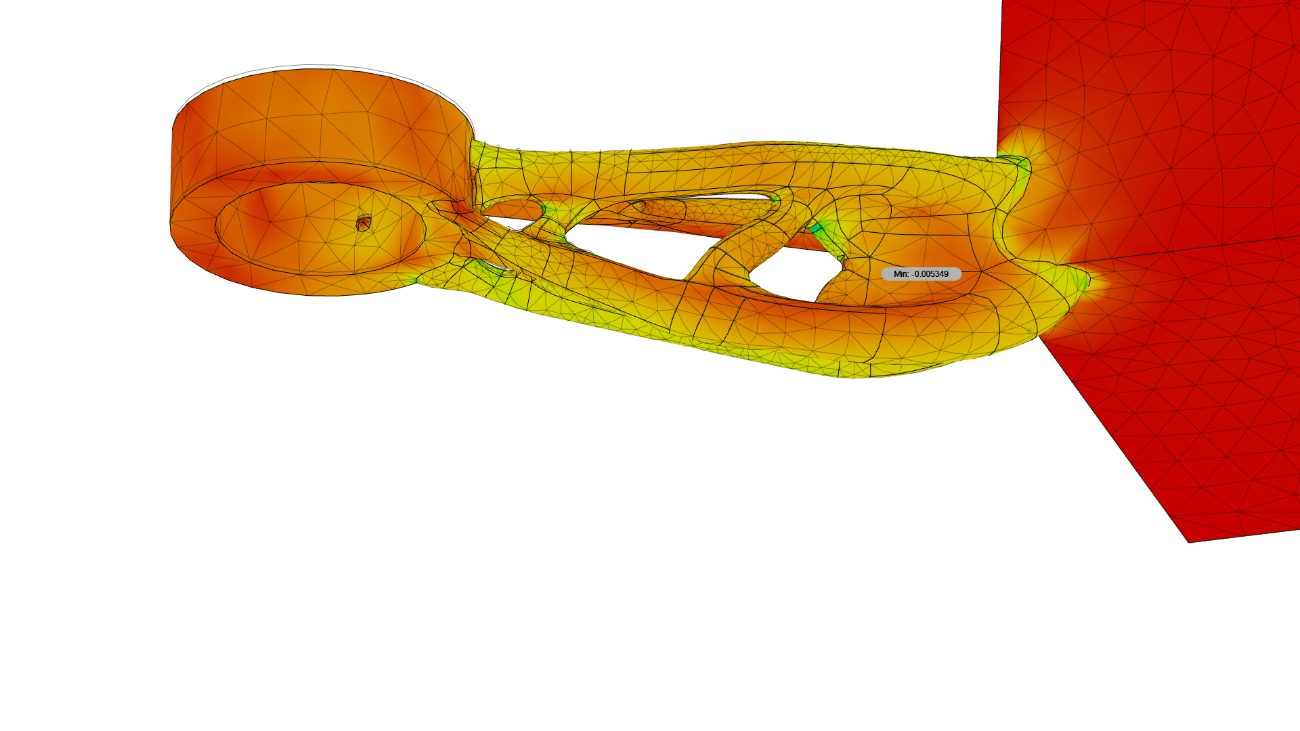
Deformación principal tercera Vista trasera -0.005349 0
Acción 4
| Tipo de solicitación | Momento |
|---|---|
| Componente x | Censurado |
| Componente y | Censurado |
| Componente z | Censurado |
| Peso propio | Aceleración |
| Componente z | -9.807 m / s^2 |
| Fuerza de reacción | Momento de reacción | ||
|---|---|---|---|
| Magnitud | Componentes (X,Y,Z) | Magnitud | Componentes (X,Y,Z) |
| 2.133 N | Censurado | 50.23 N mm | Censurado |
| Censurado | Censurado | ||
| Censurado | Censurado | ||
Coeficiente de seguridad - Vista frontal 0 8
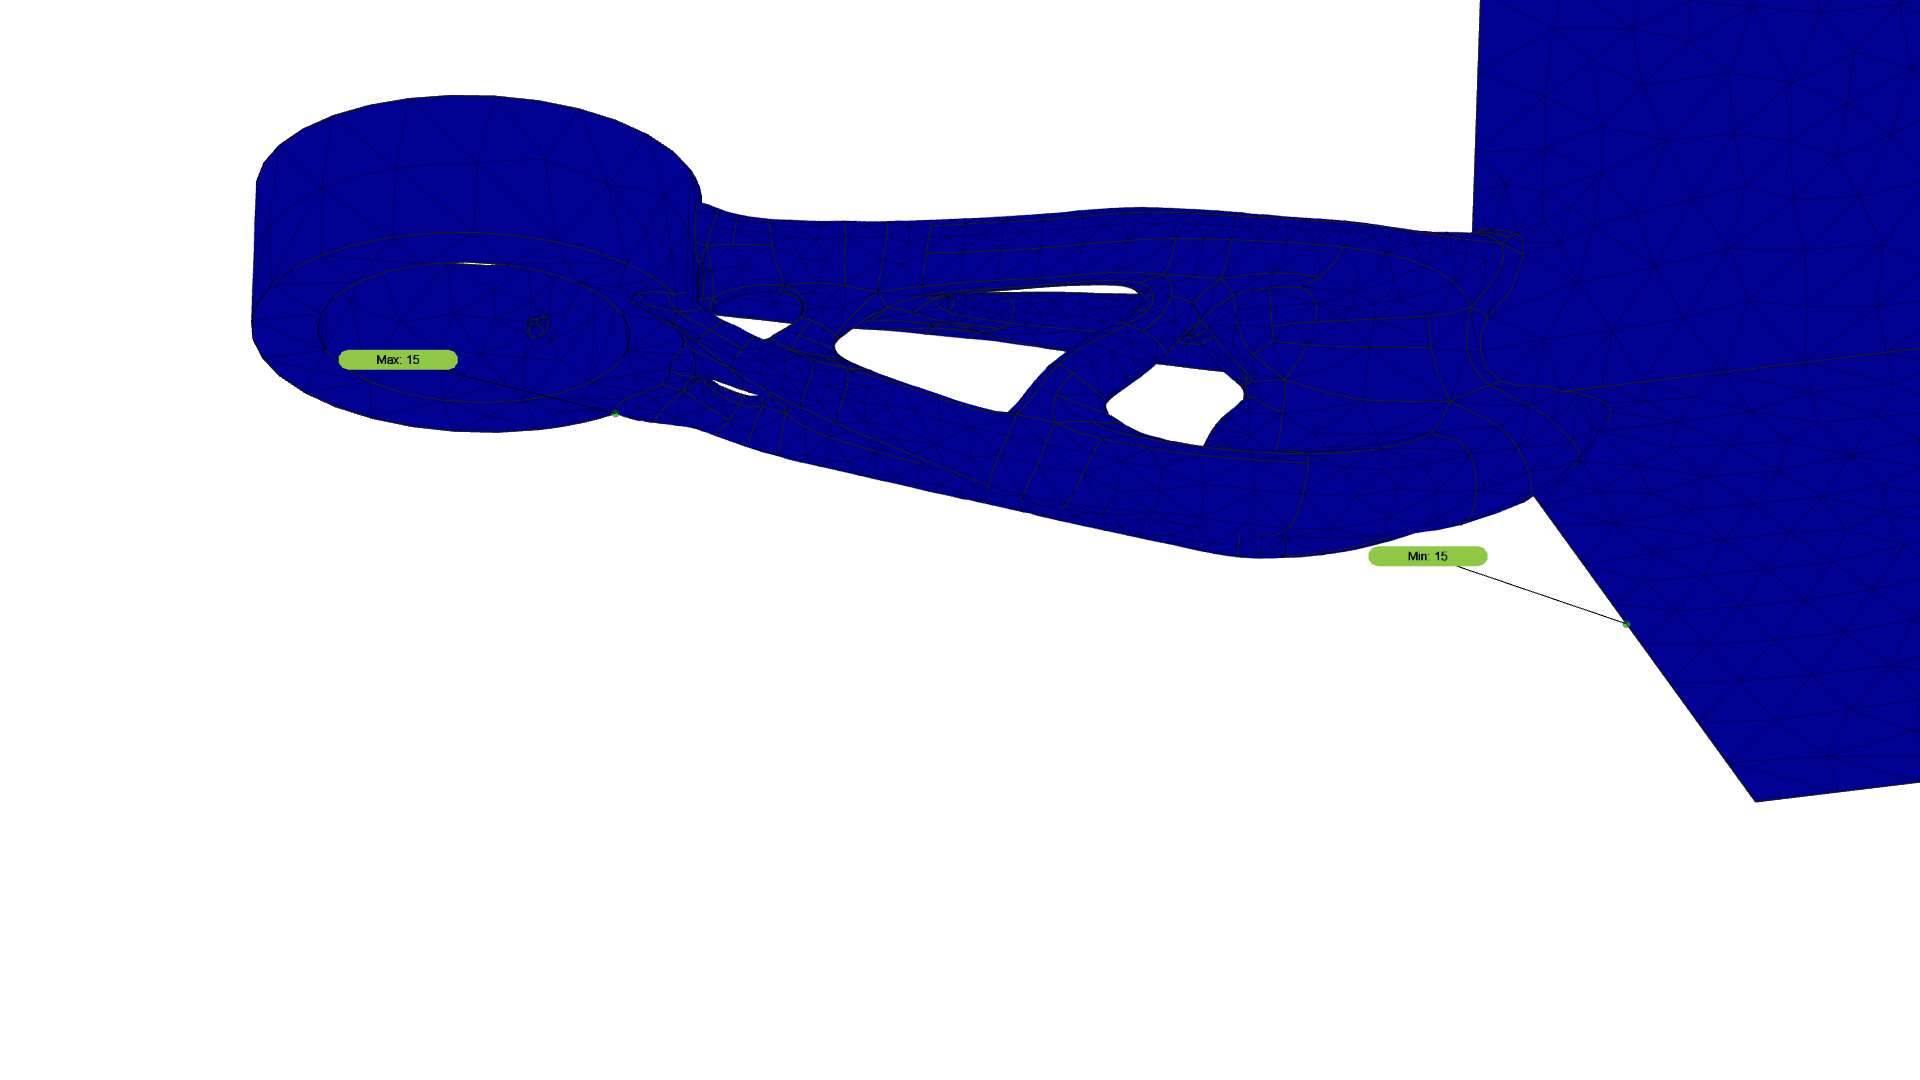
Coeficiente de seguridad - Vista trasera 0 8
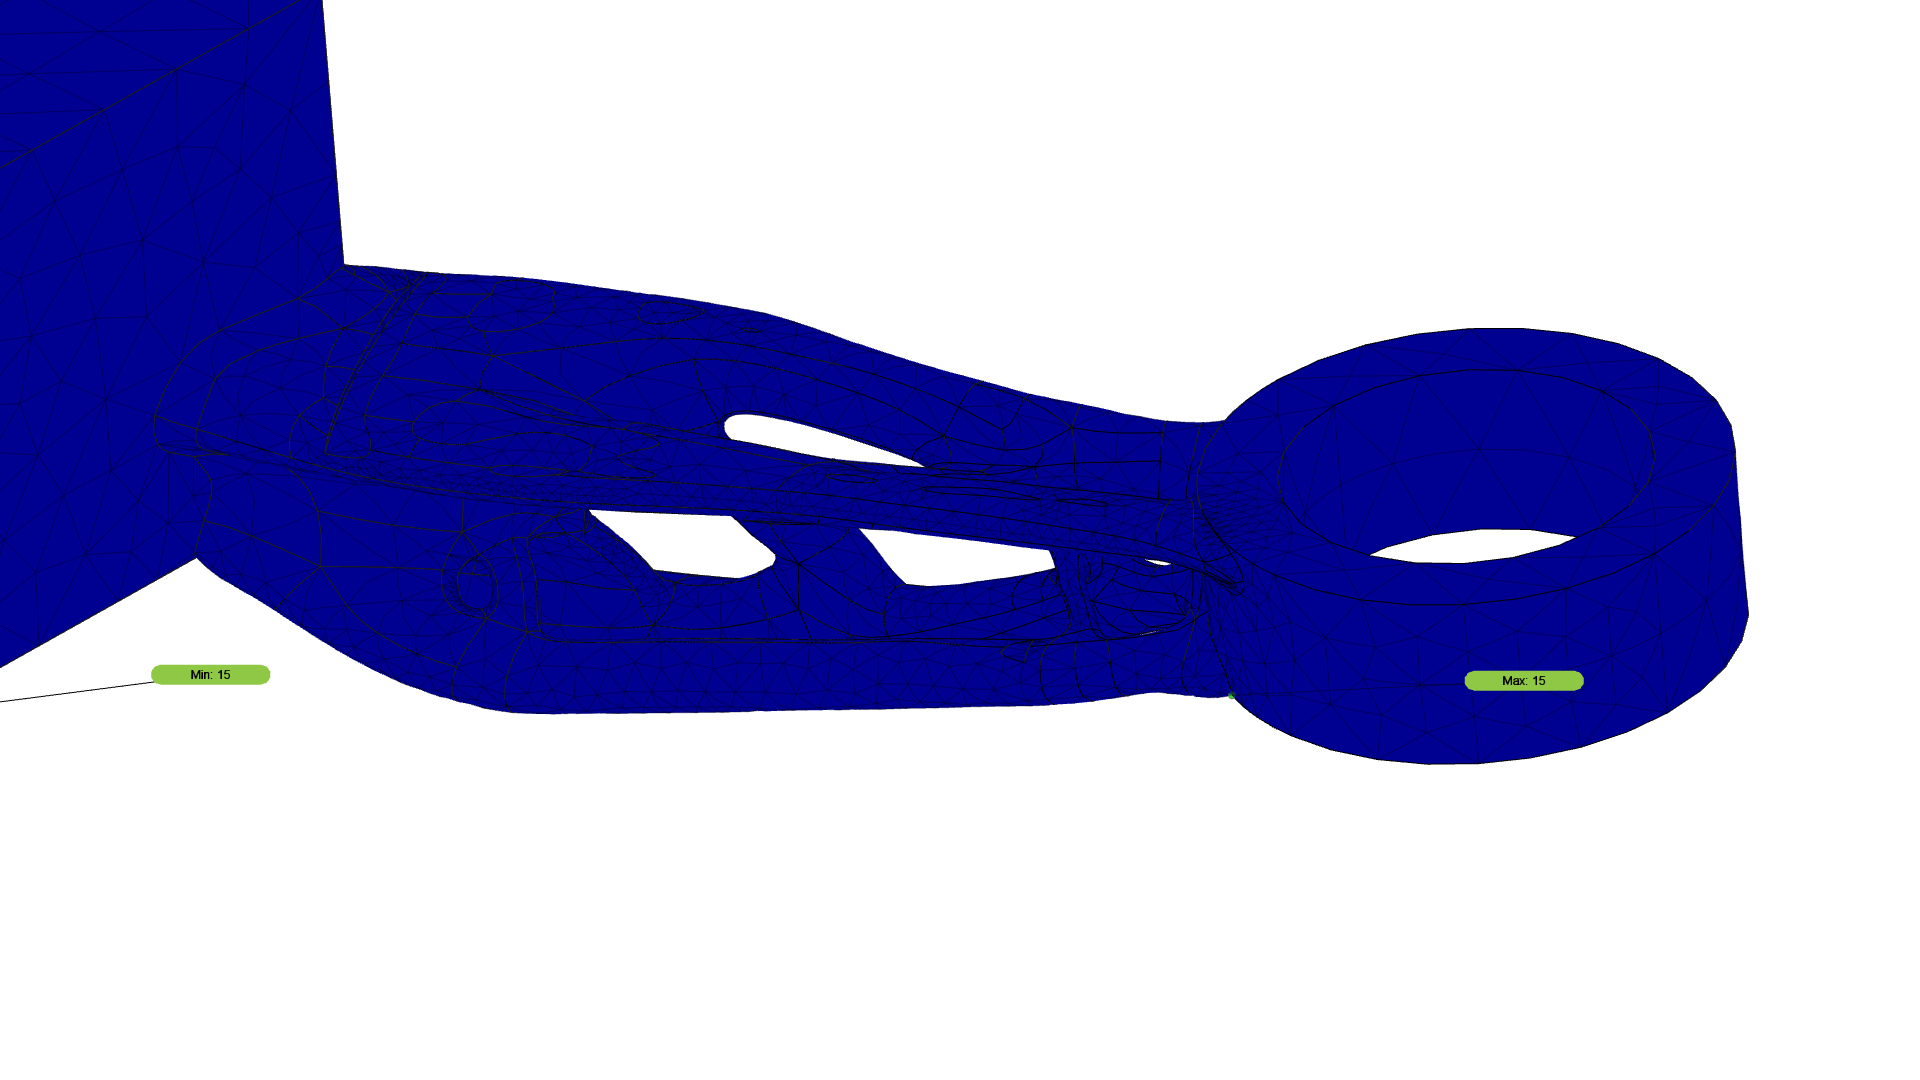
Tensión de Von Mises y Hencky Vista frontal [MPa] 0 1.051
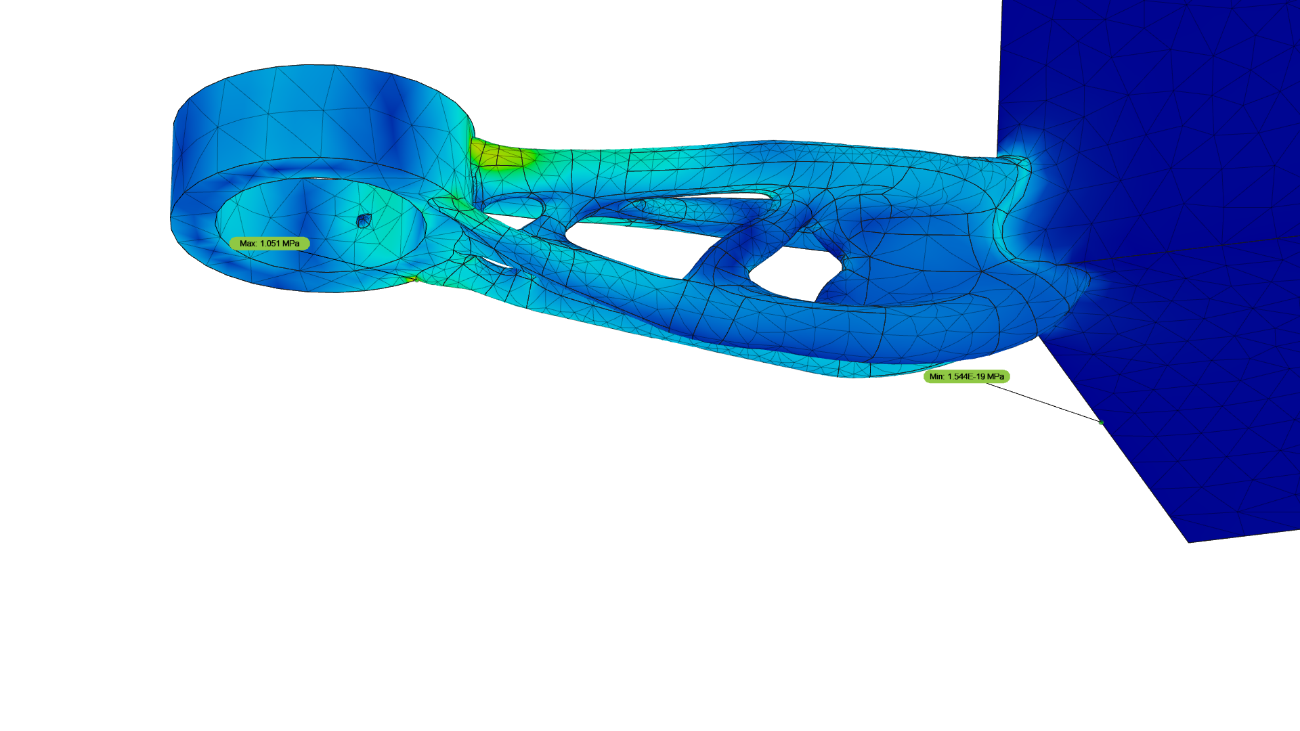
Tensión de Von Mises y Hencky Vista Trasera [MPa] 0 1.051
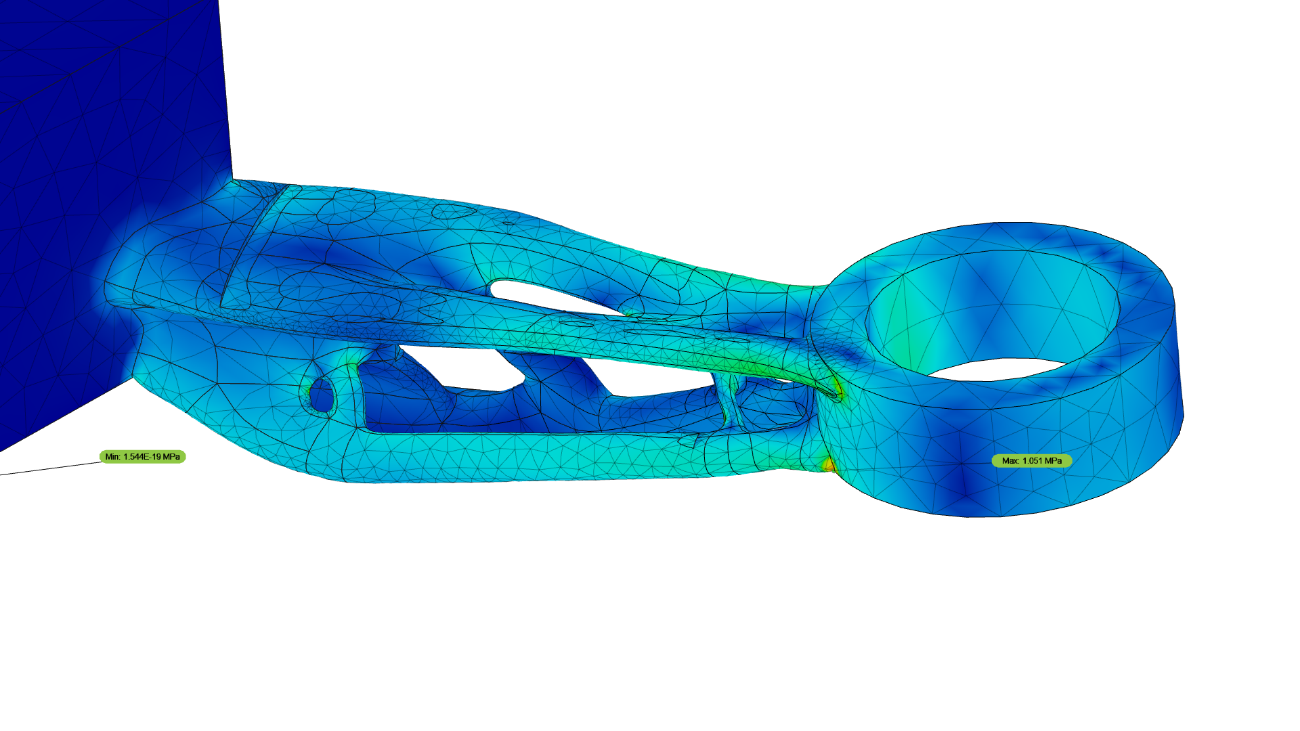
Primera tensión principal (\sigma_1) Vista frontal [MPa] -0.144 0.7886
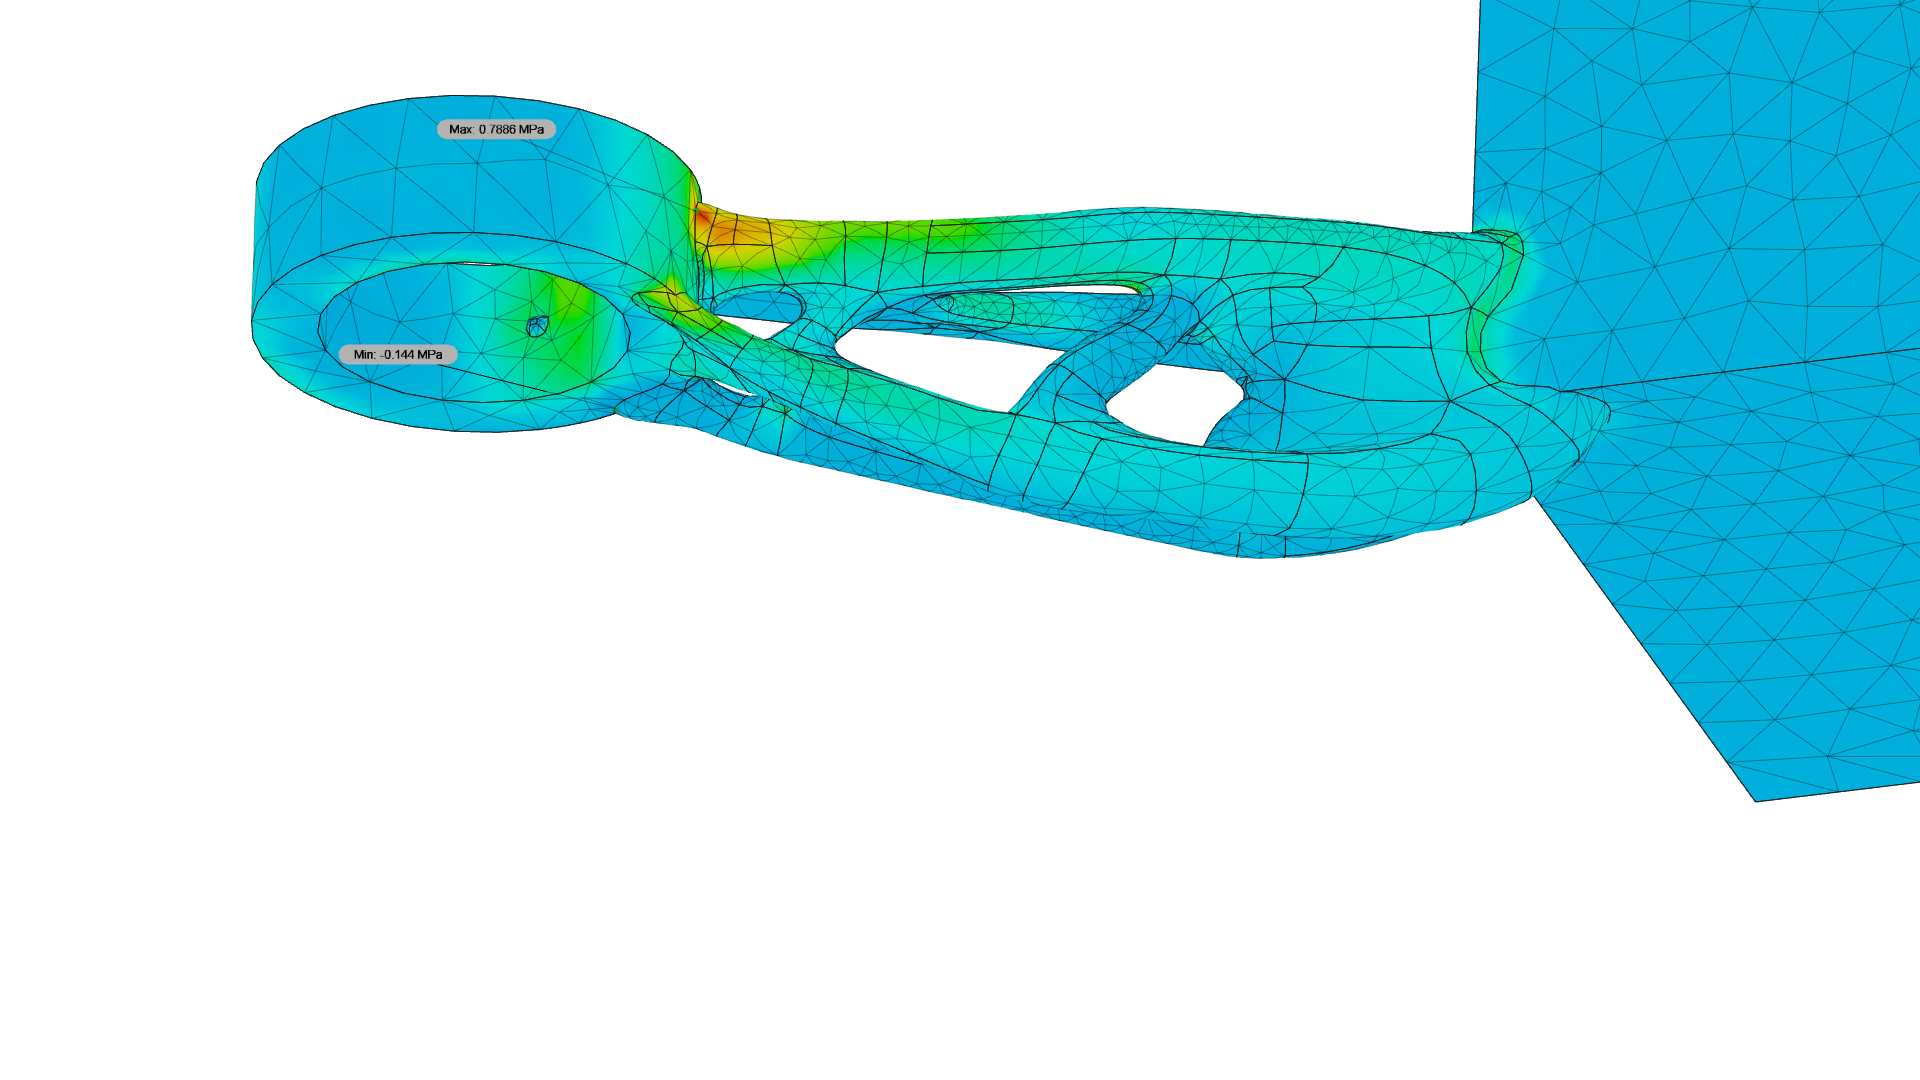
Primera tensión principal (\sigma_1) Vista trasera [MPa] -0.144 0.7886
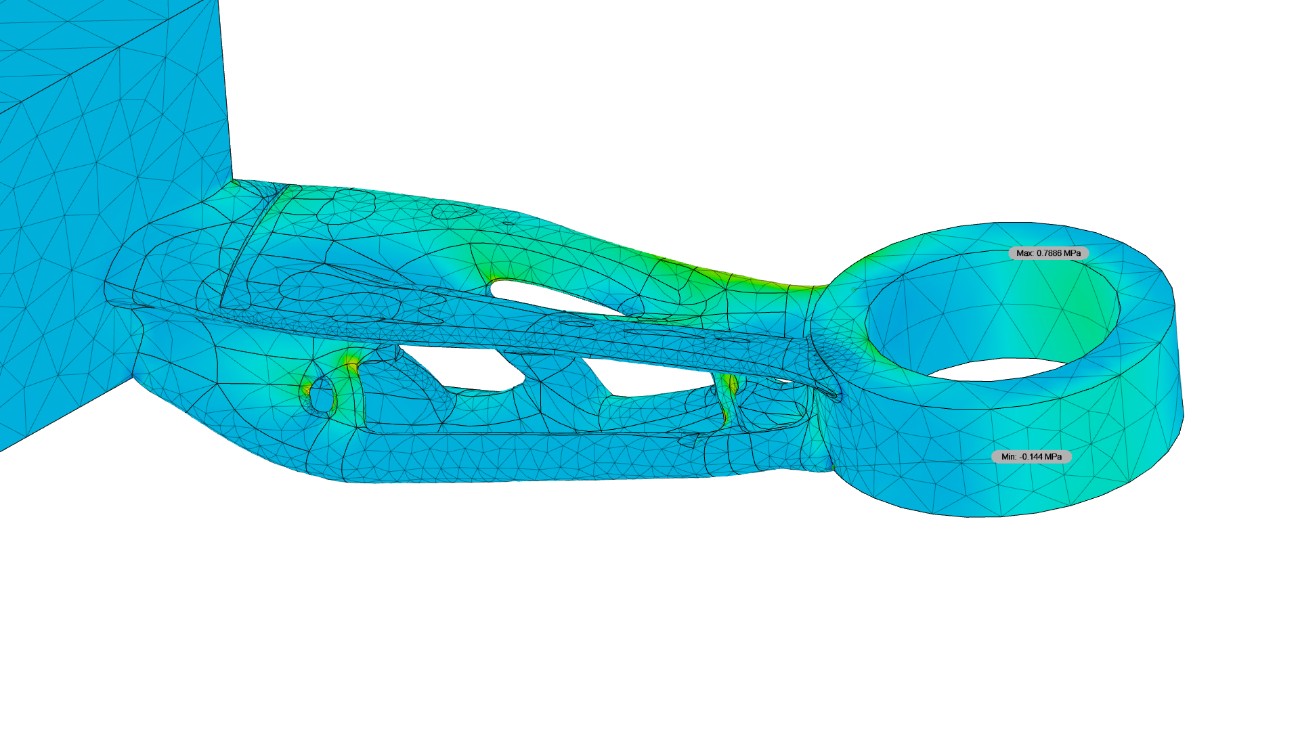
Tercera tensión principal (\sigma_3) Vista frontal [MPa] -1.153 0.125
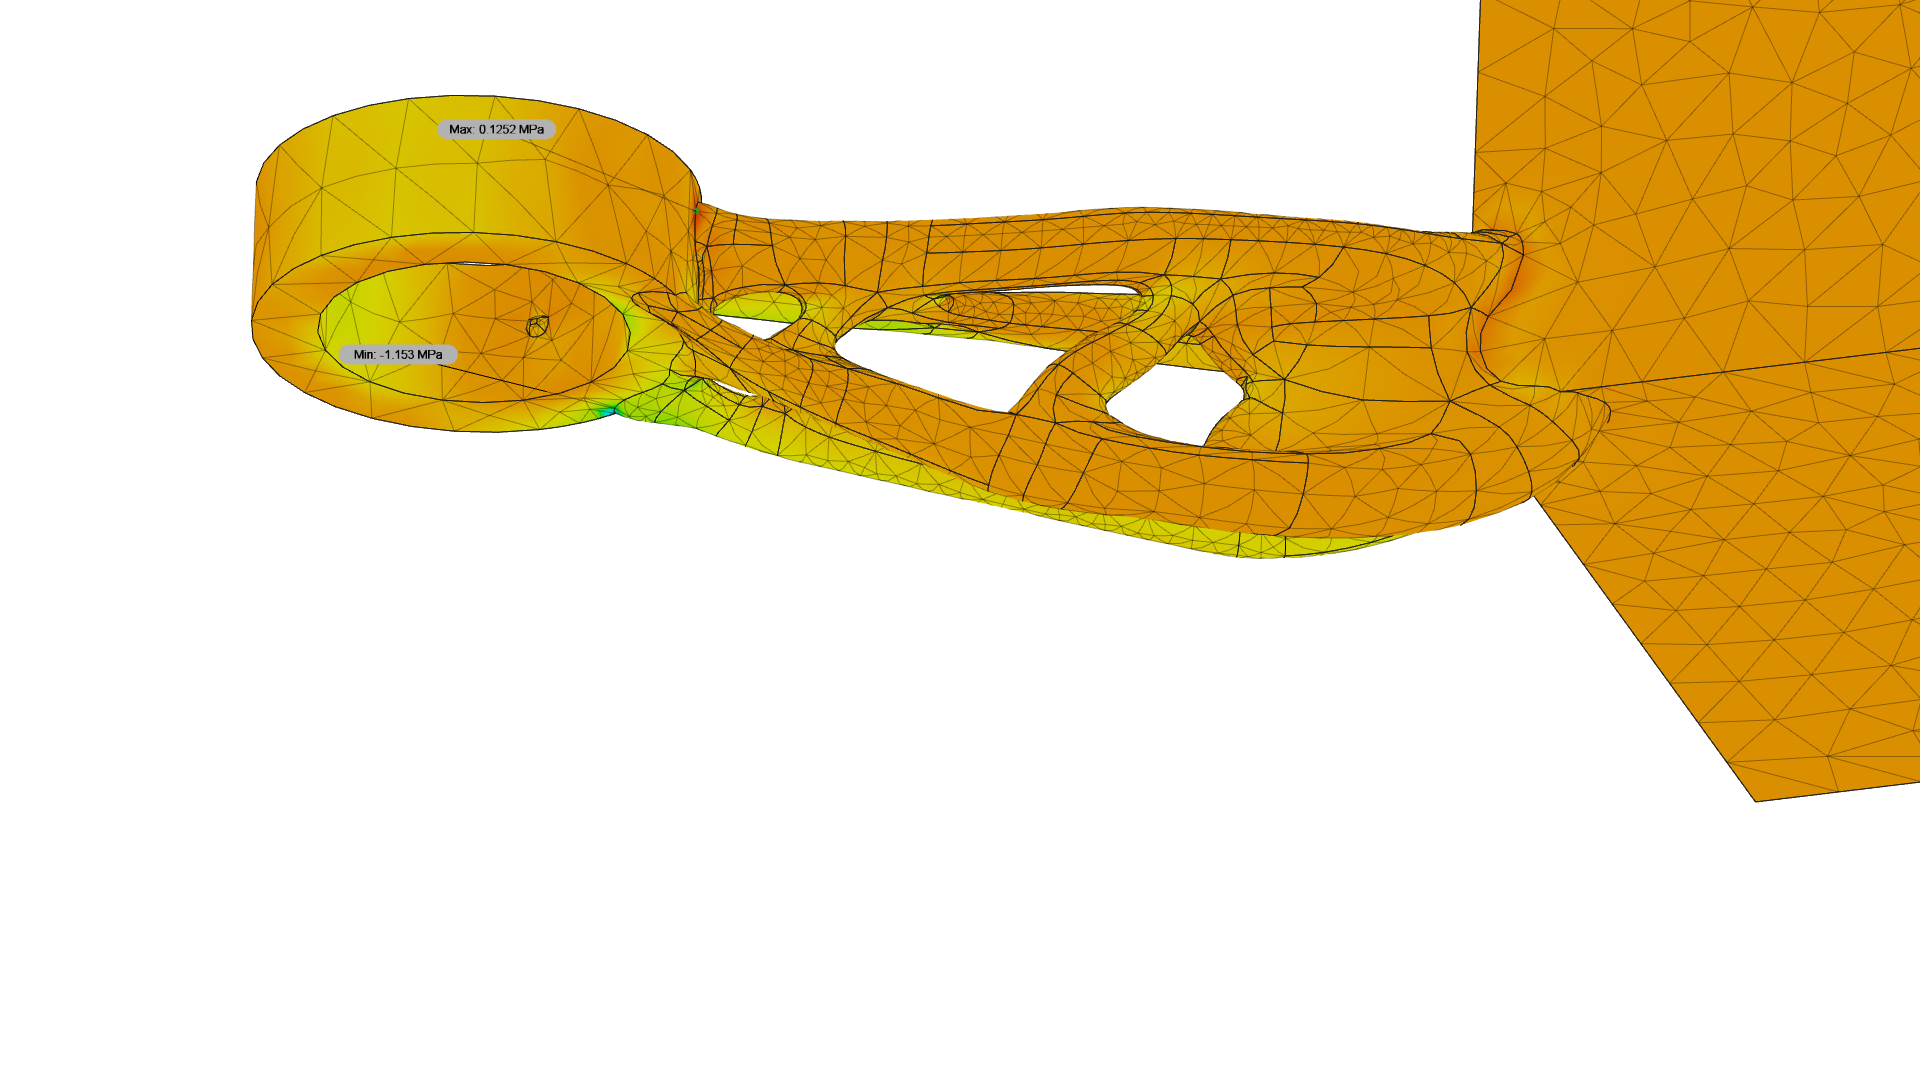
Tercera tensión principal (\sigma_3) Vista trasera [MPa] -1.153 0.125
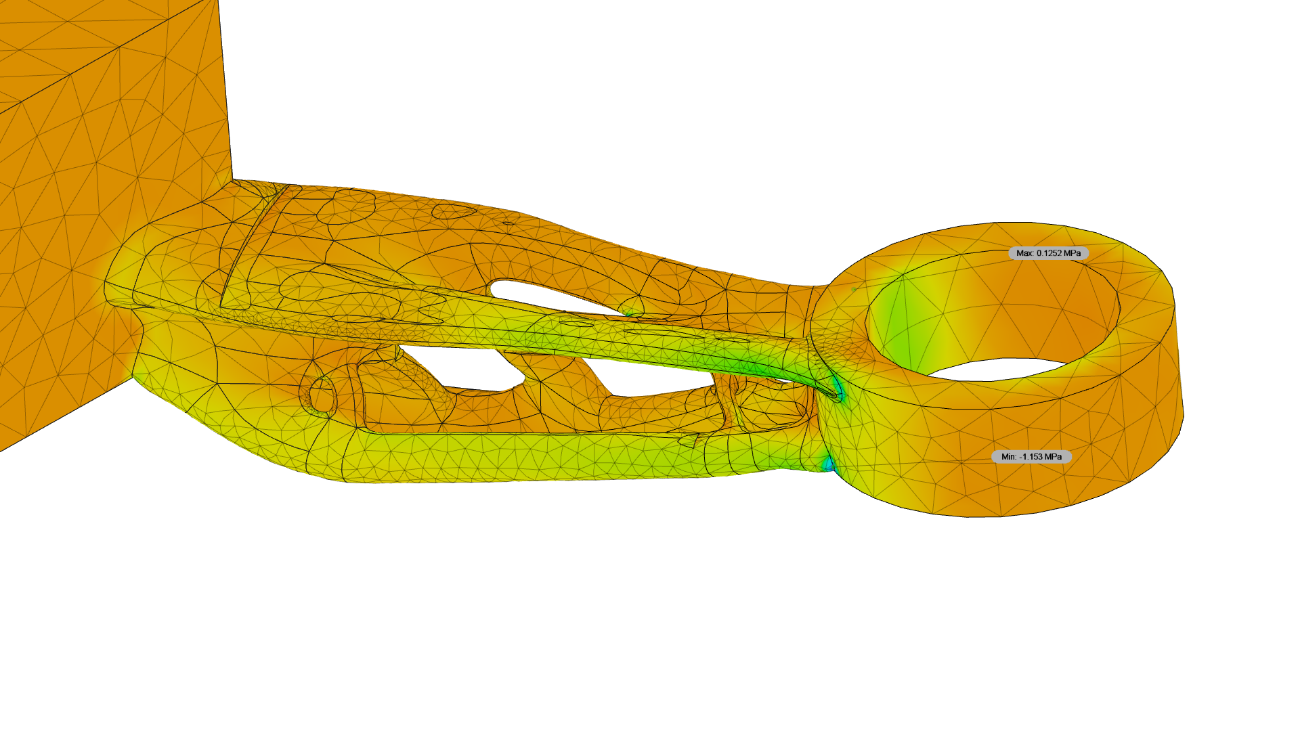
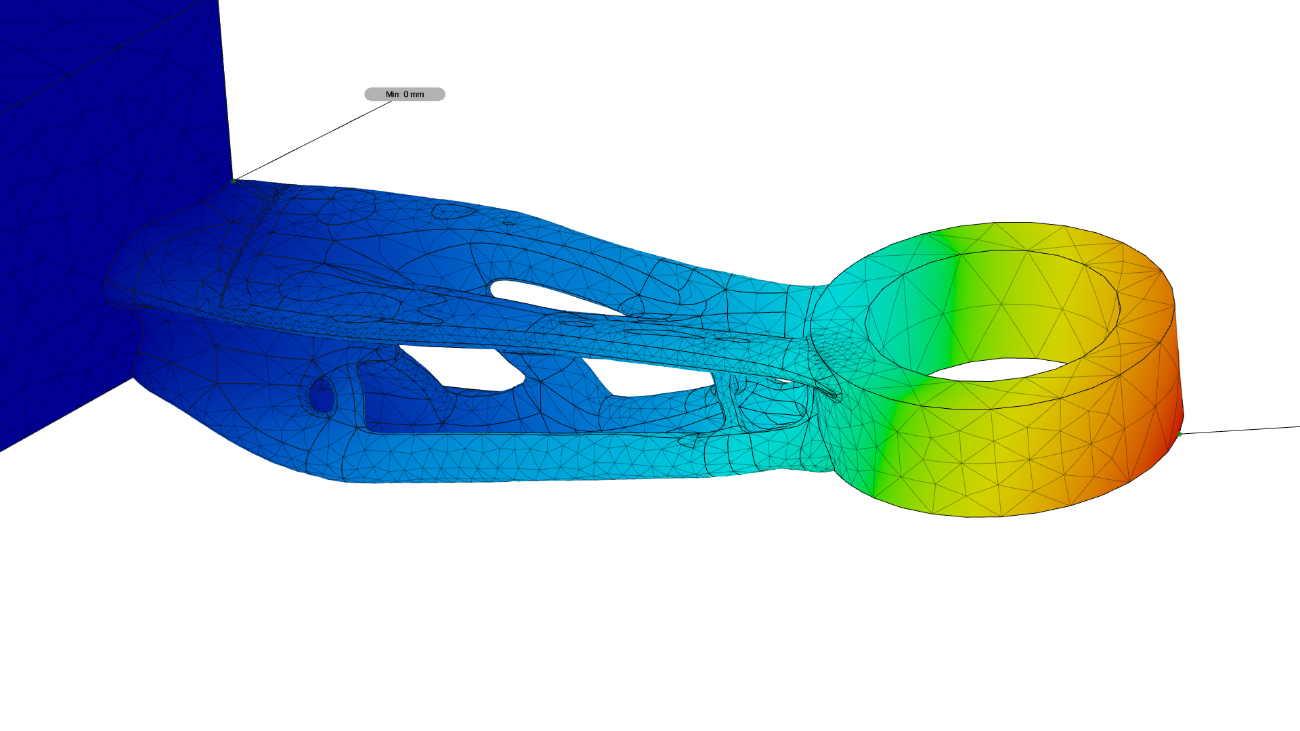
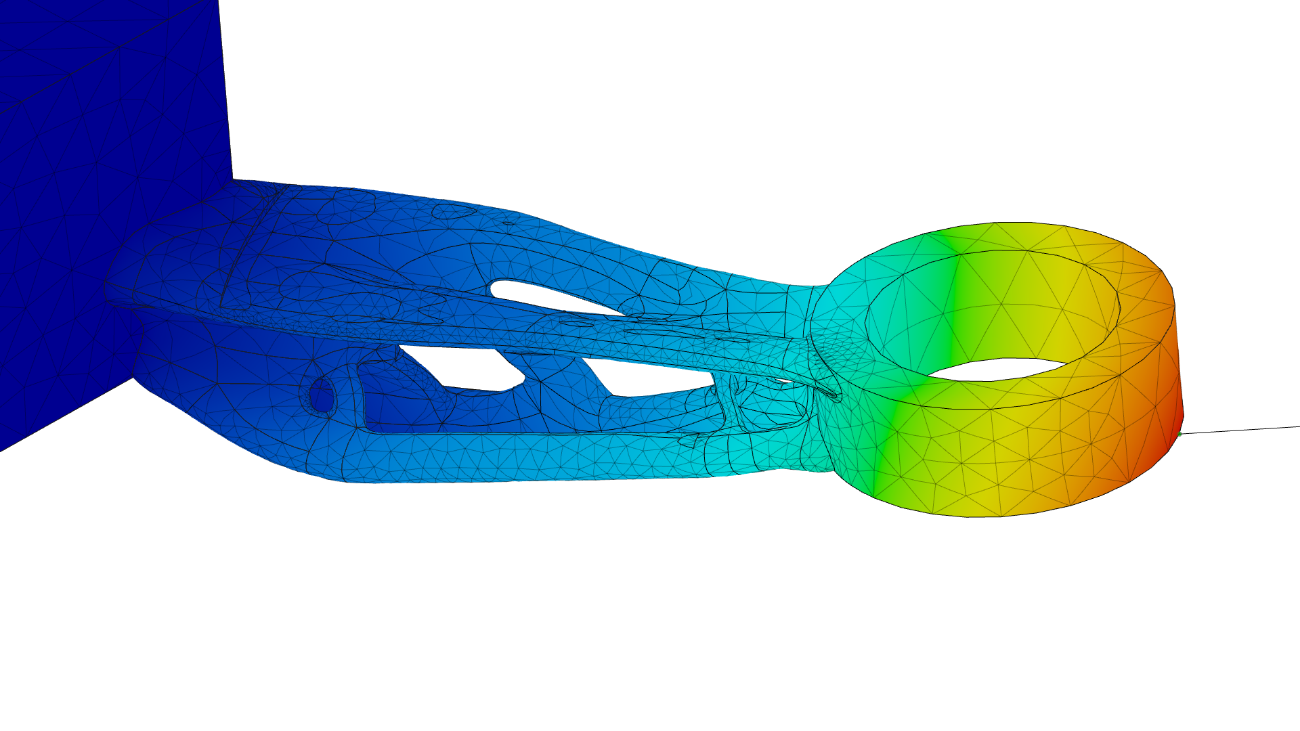
Desplazamiento total Vista frontal [mm] 0 0.001555
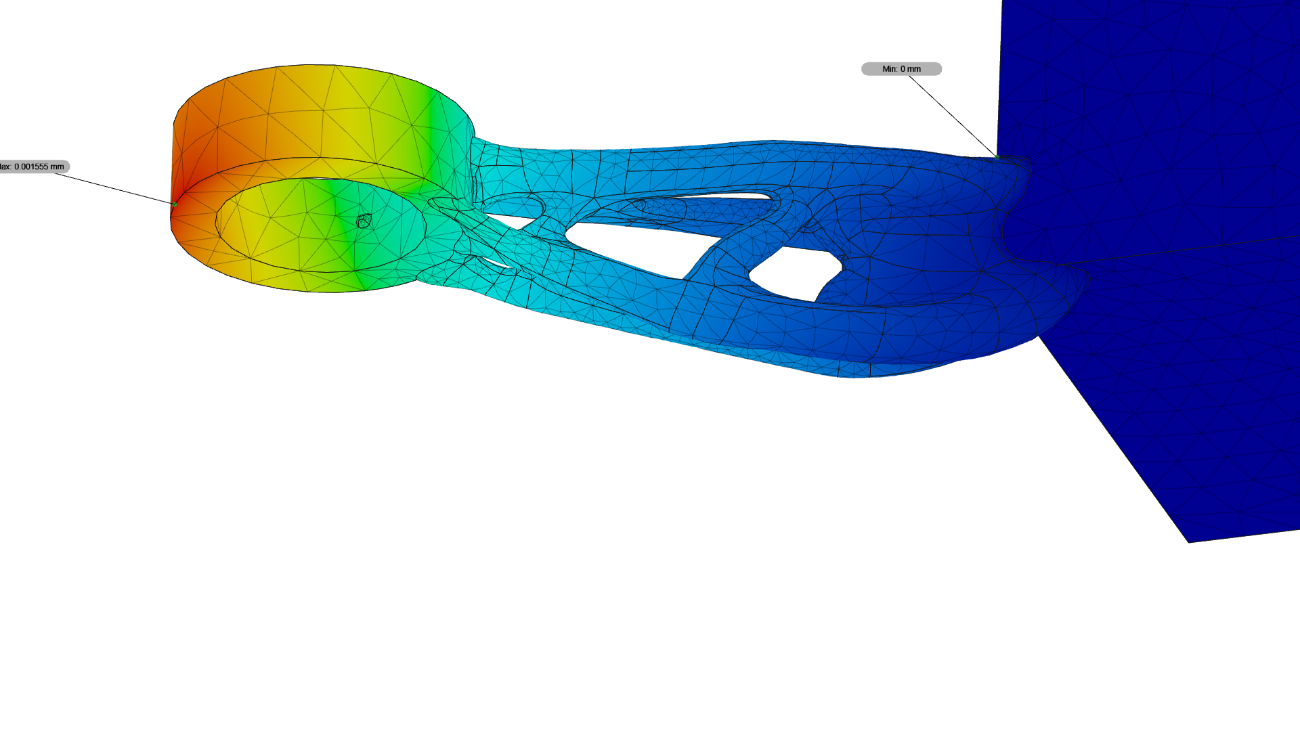
Desplazamiento total Vista trasera [mm] 0 0.001555
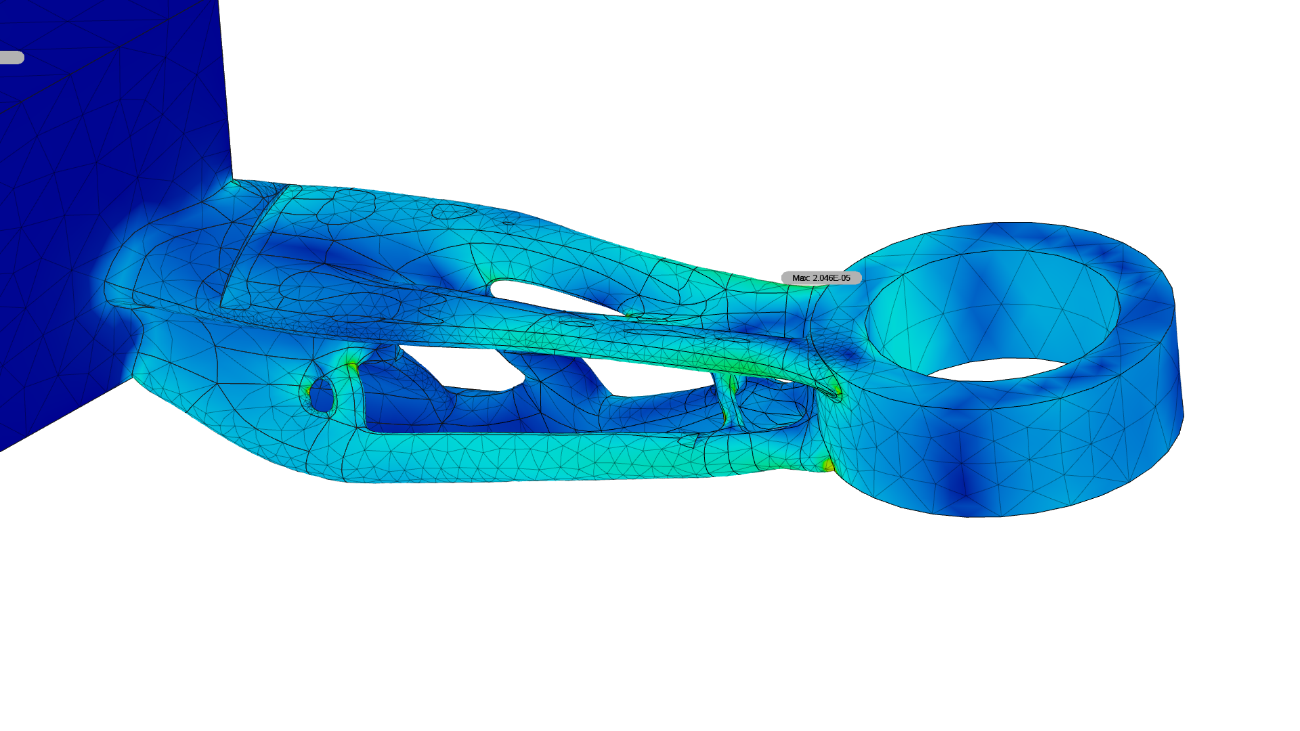
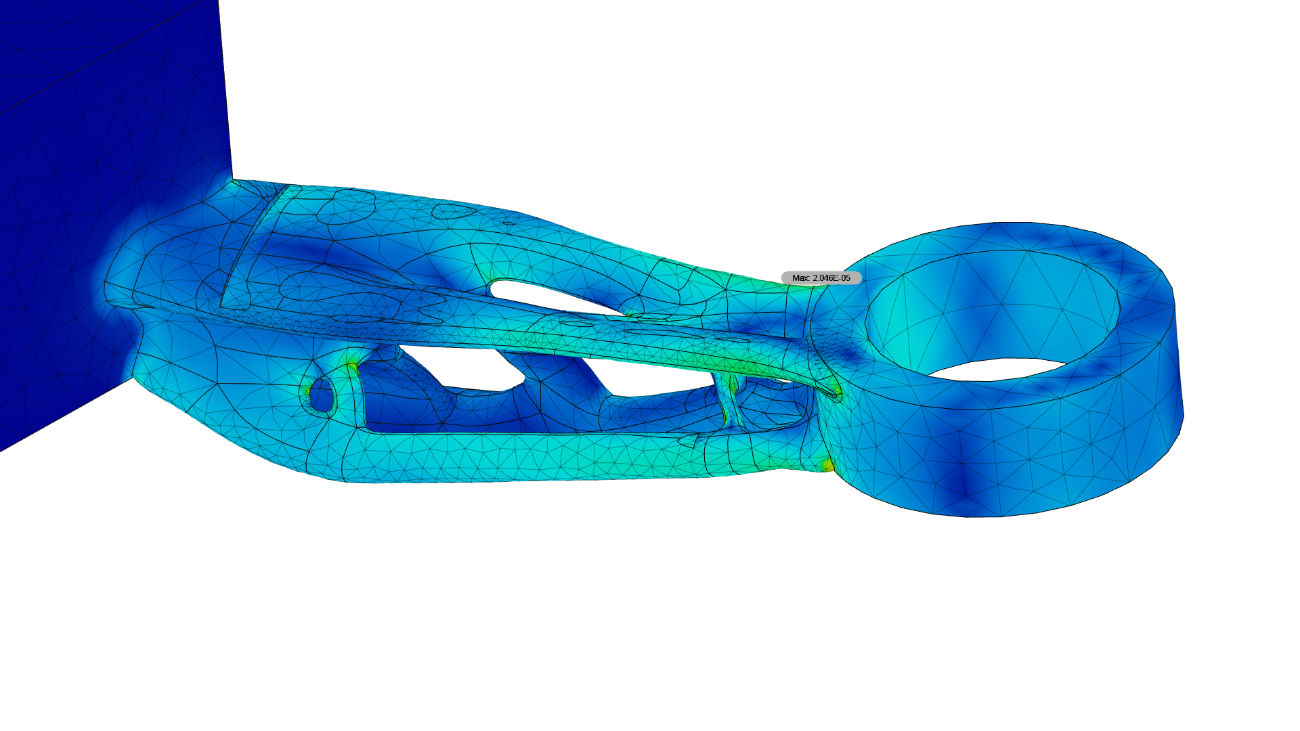
Deformación equivalente Vista frontal 0 2.046E-05
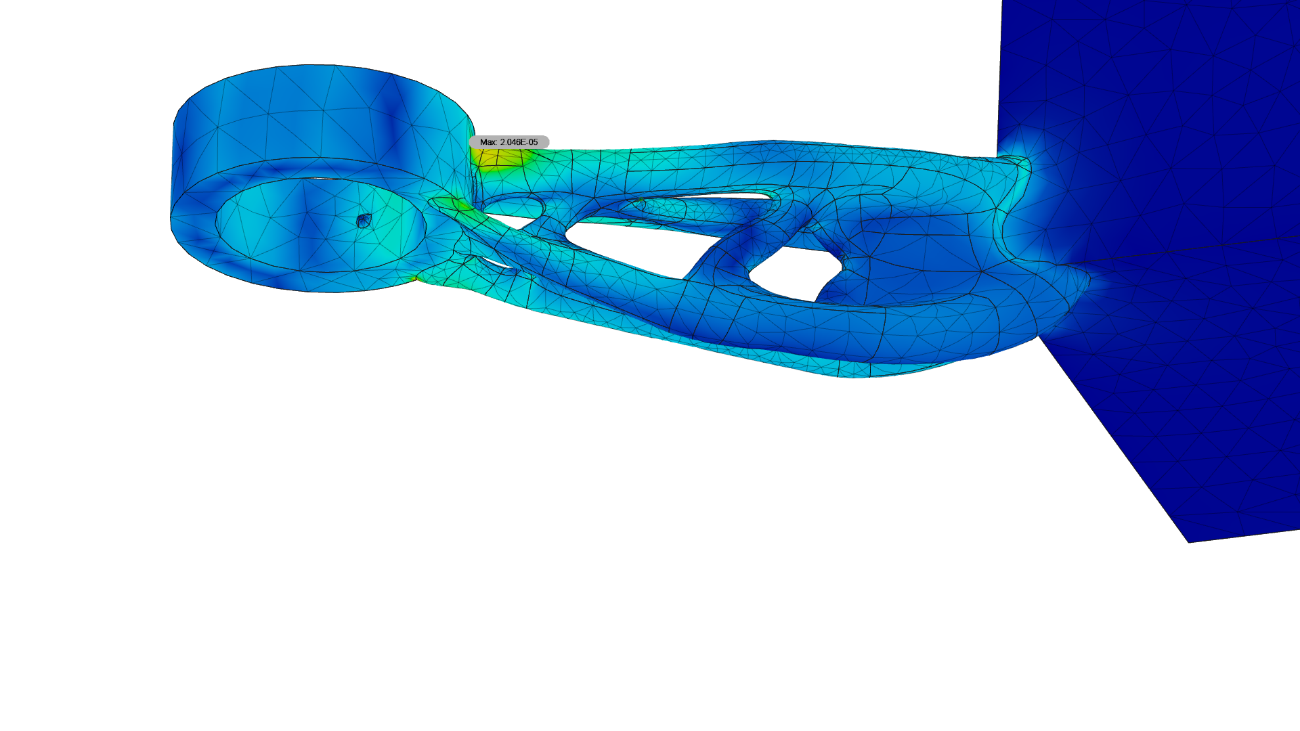
Deformación equivalente Vista trasera 0 2.046E-05
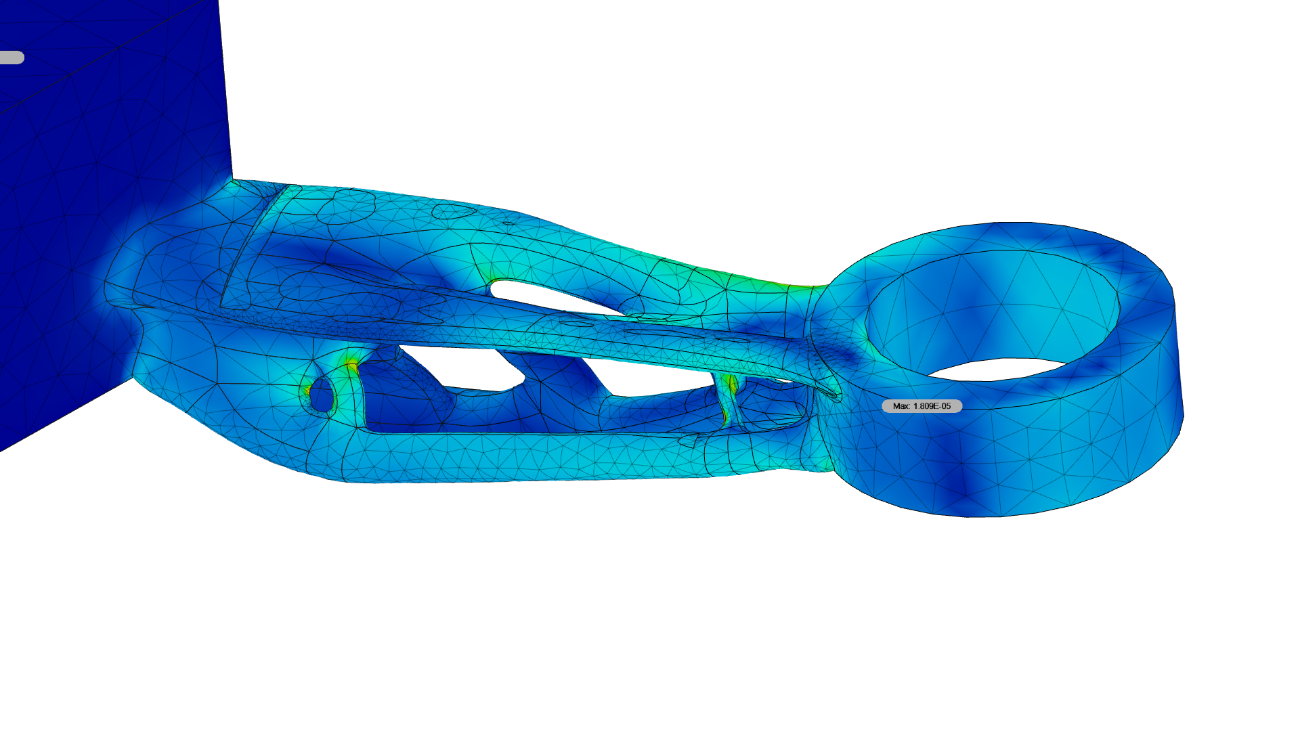
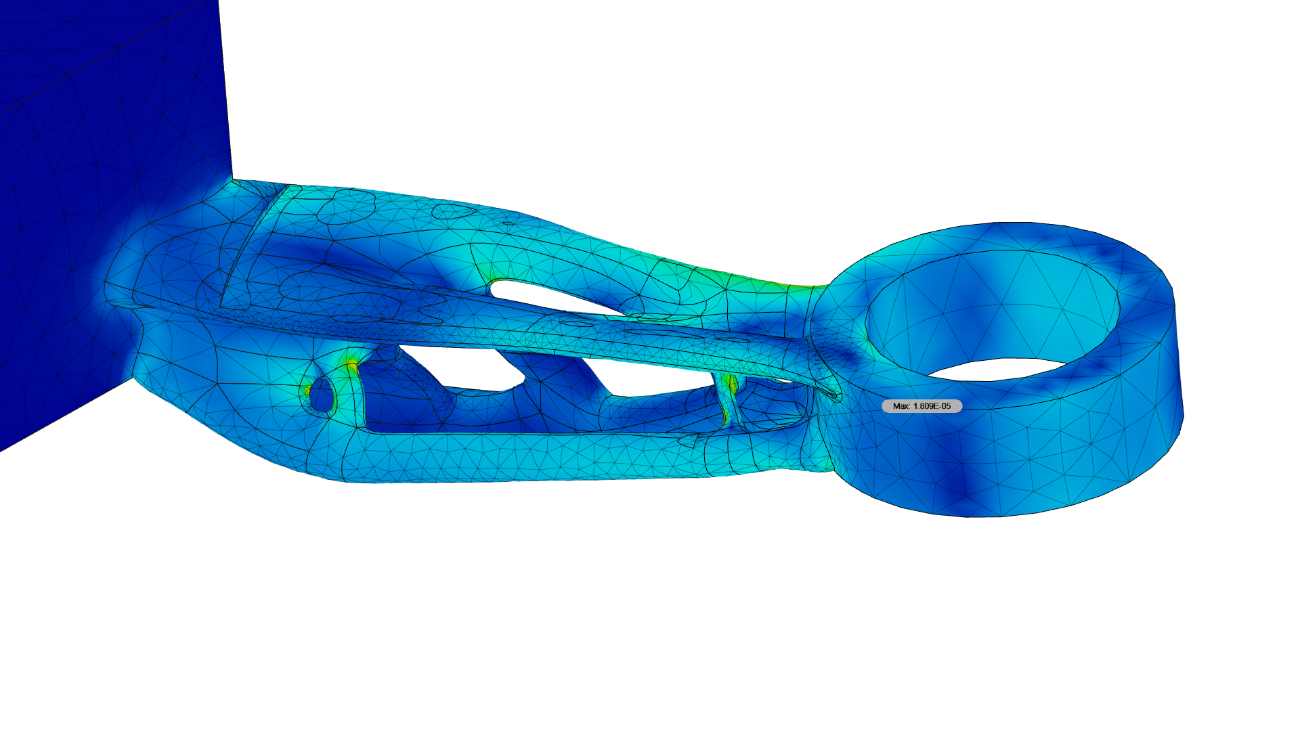
Deformación principal primera Vista frontal 0 1.809E-05
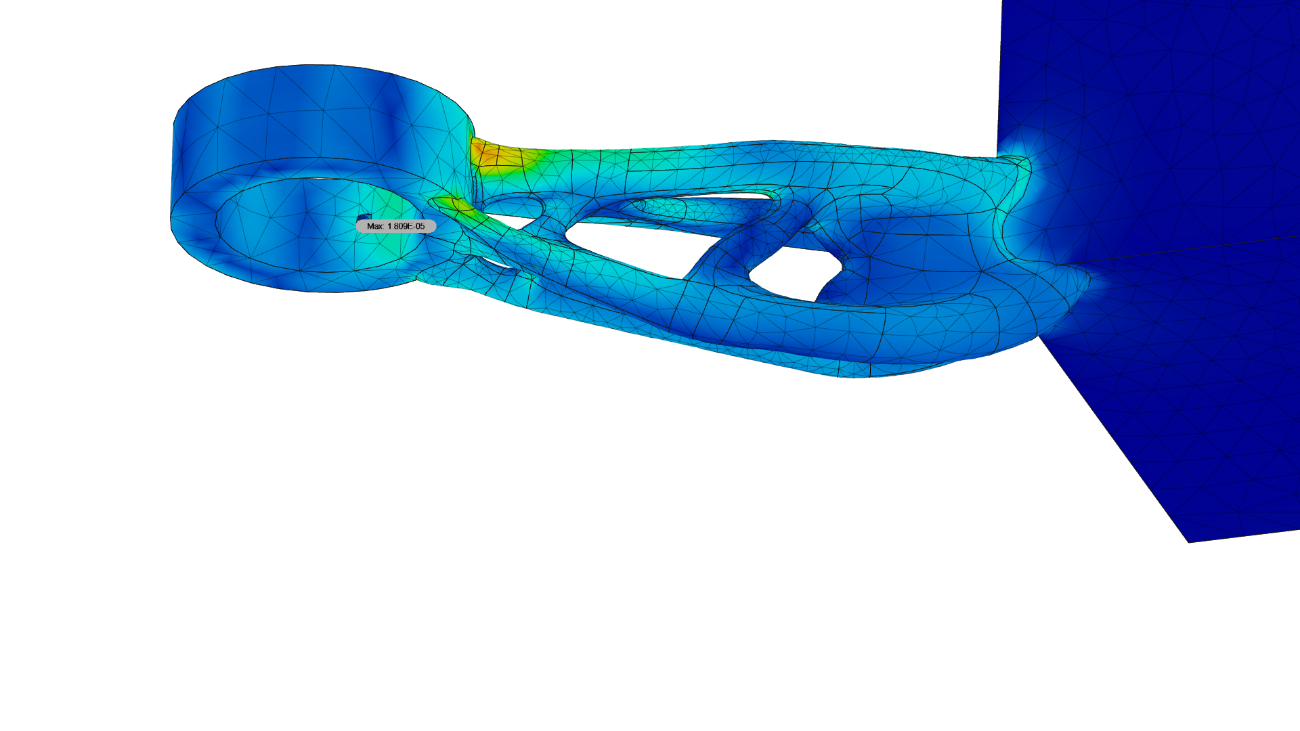
Deformación principal primera Vista trasera 0 1.809E-05
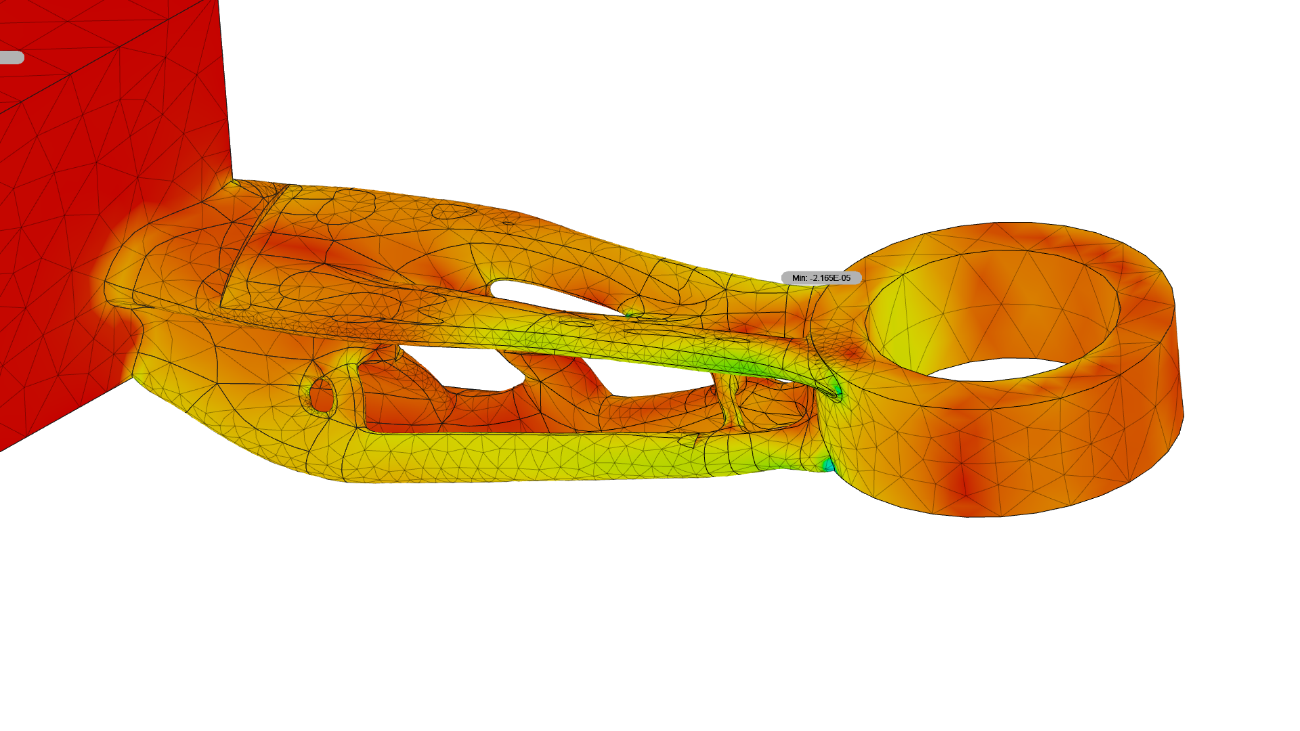
Deformación principal tercera Vista frontal -2.165E-05 0
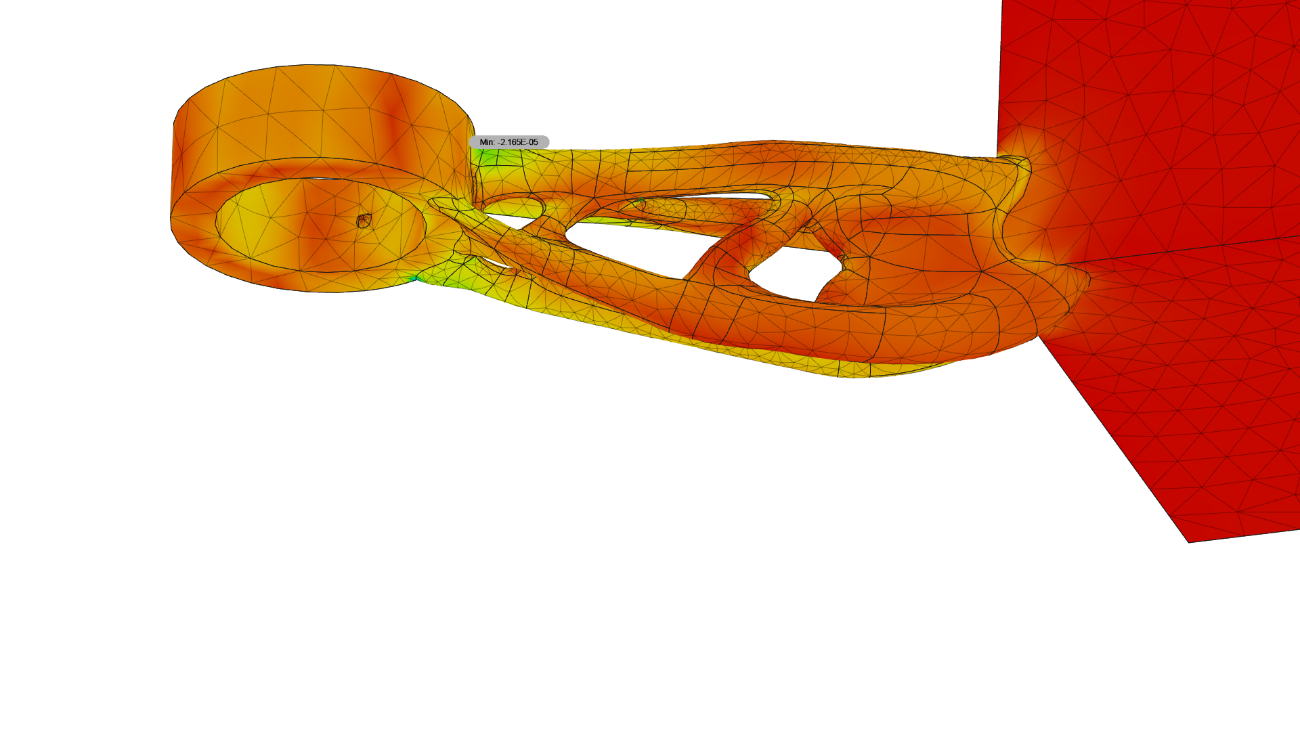
Deformación principal tercera Vista trasera -2.165E-05 0
Acción 5
| Tipo de solicitación | Momento |
|---|---|
| Componente x | Censurado |
| Componente y | Censurado |
| Componente z | Censurado |
| Peso propio | Aceleración |
| Componente z | -9.807 m / s^2 |
| Fuerza de reacción | Momento de reacción | ||
|---|---|---|---|
| Magnitud | Componentes (X,Y,Z) | Magnitud | Componentes (X,Y,Z) |
| 2.133 N | Censurado | 50.23 N mm | Censurado |
| Censurado | Censurado | ||
| Censurado | Censurado | ||
Coeficiente de seguridad - Vista frontal 0 8
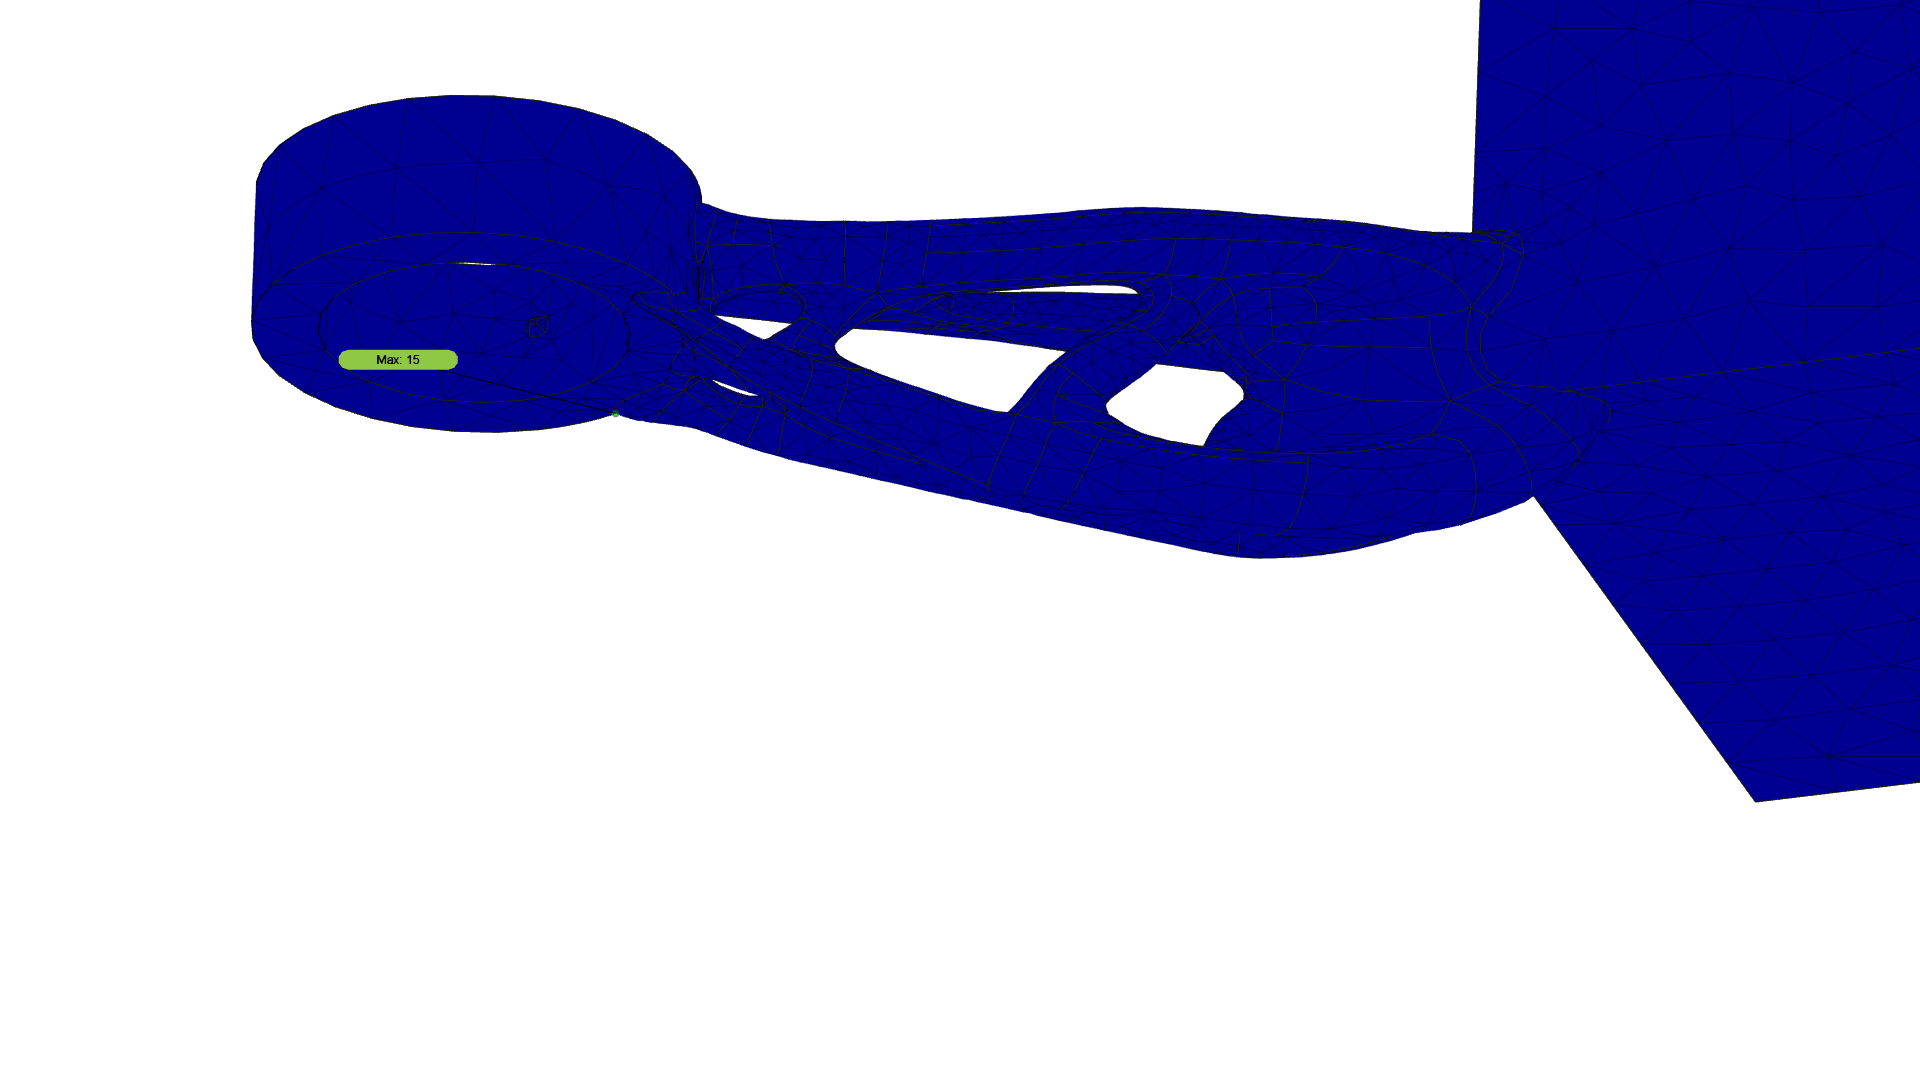
Coeficiente de seguridad - Vista trasera 0 8
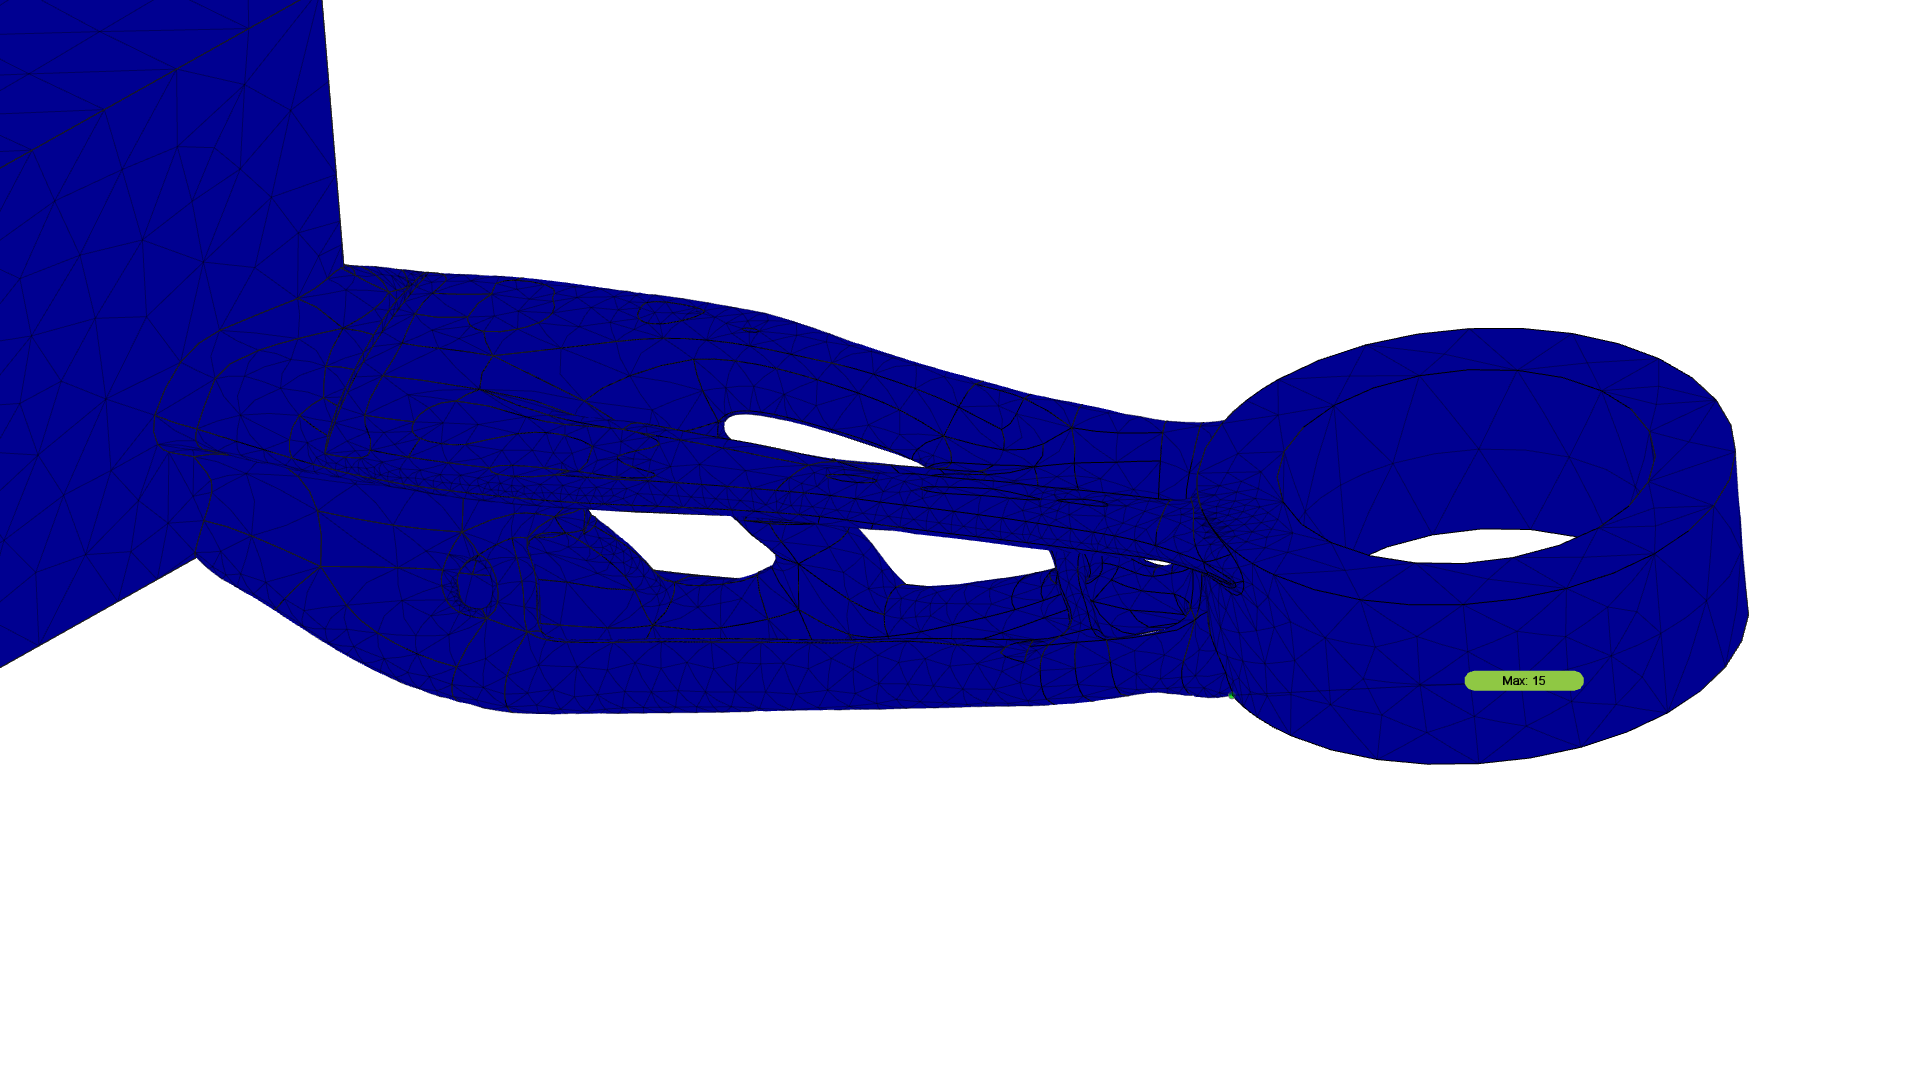
Tensión de Von Mises y Hencky Vista frontal [MPa] 0 1.051
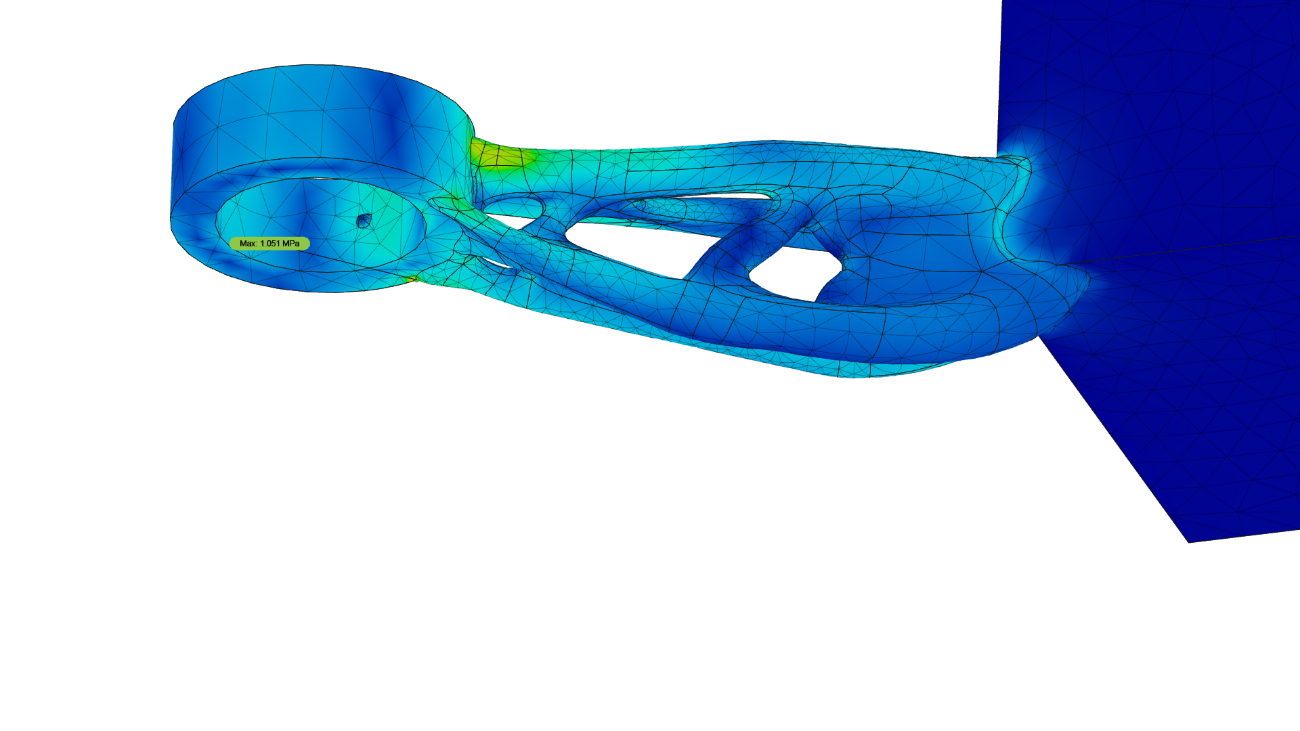
Tensión de Von Mises y Hencky Vista Trasera [MPa] 0 1.051
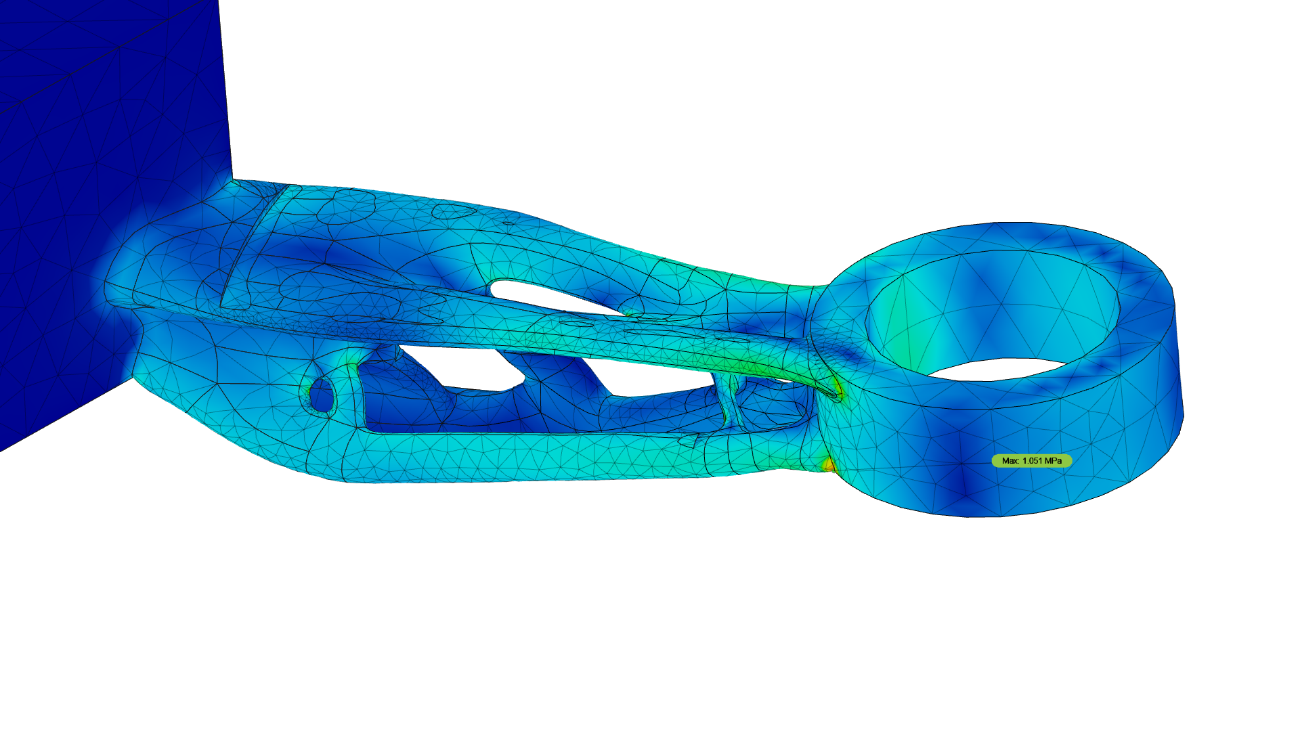
Primera tensión principal (\sigma_1) Vista frontal [MPa] -0.144 0.7886
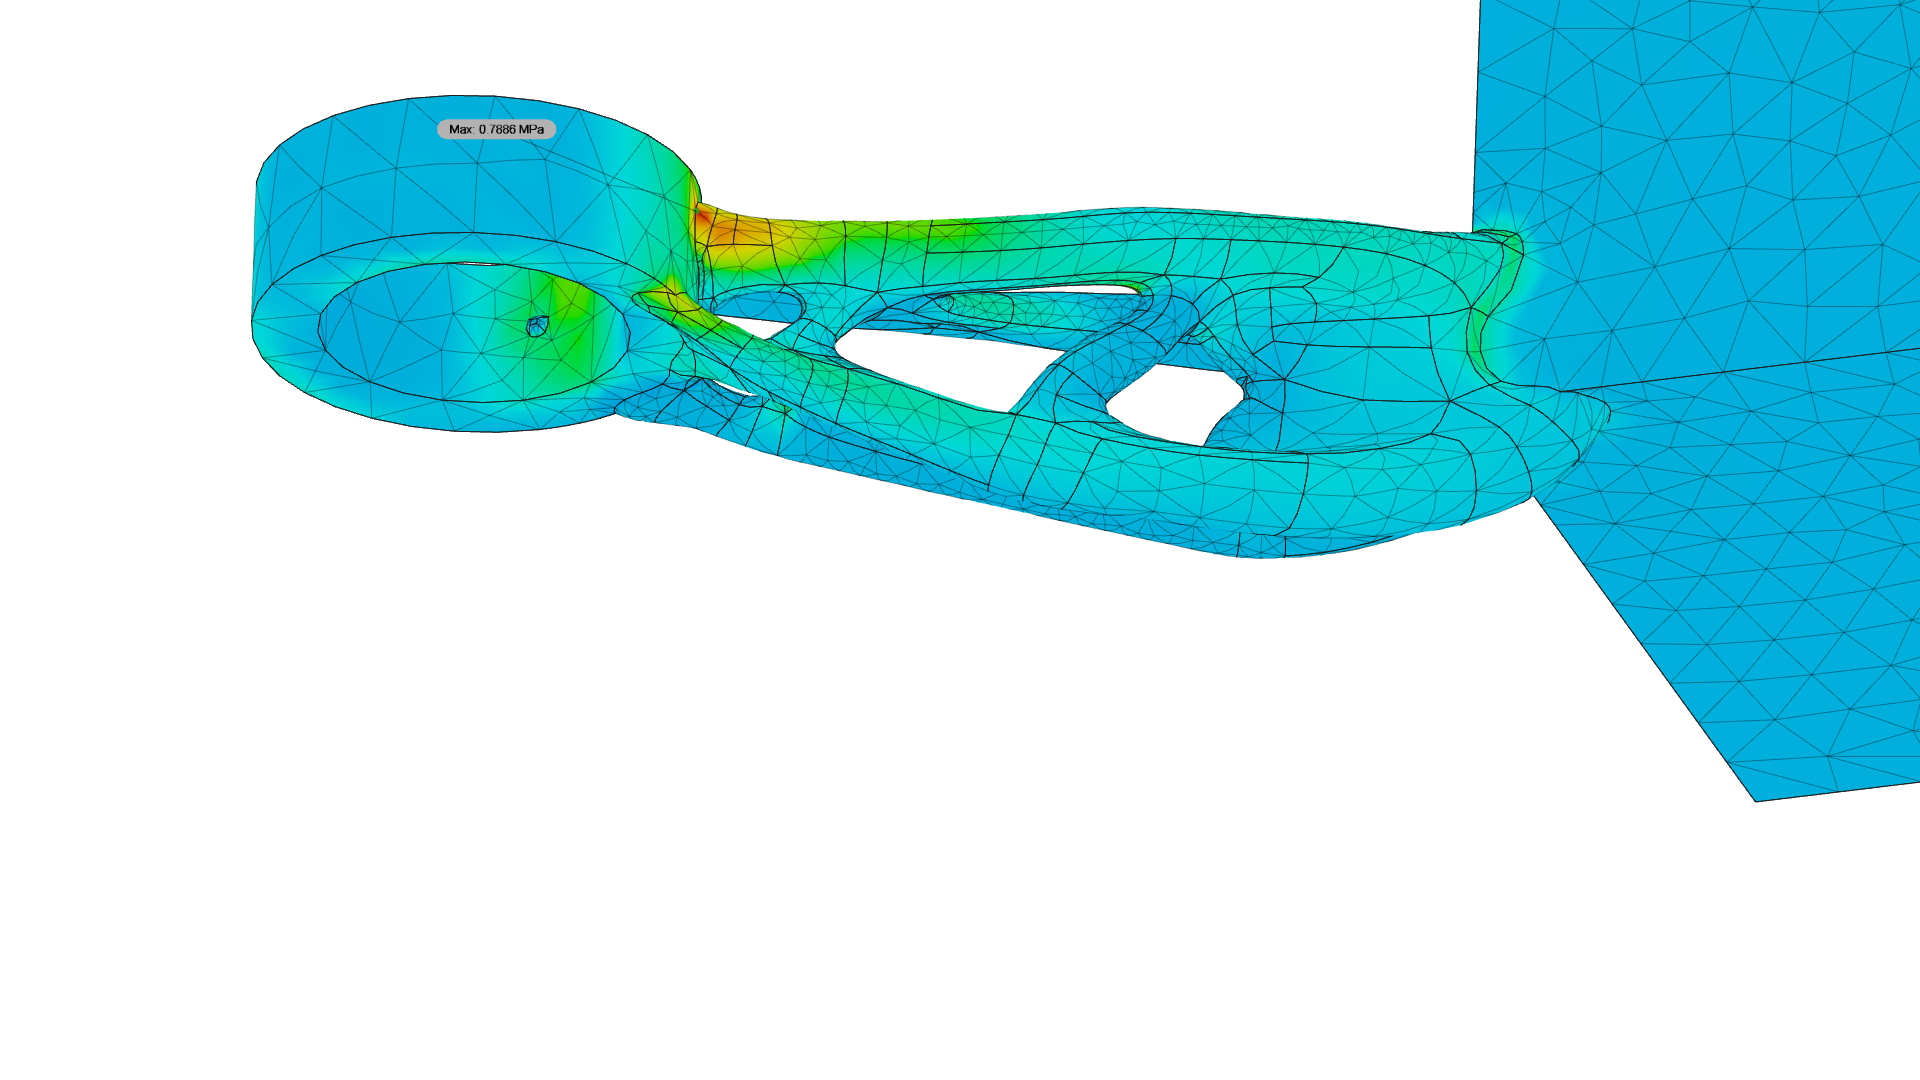
Primera tensión principal (\sigma_1) Vista trasera [MPa] -0.144 0.7886
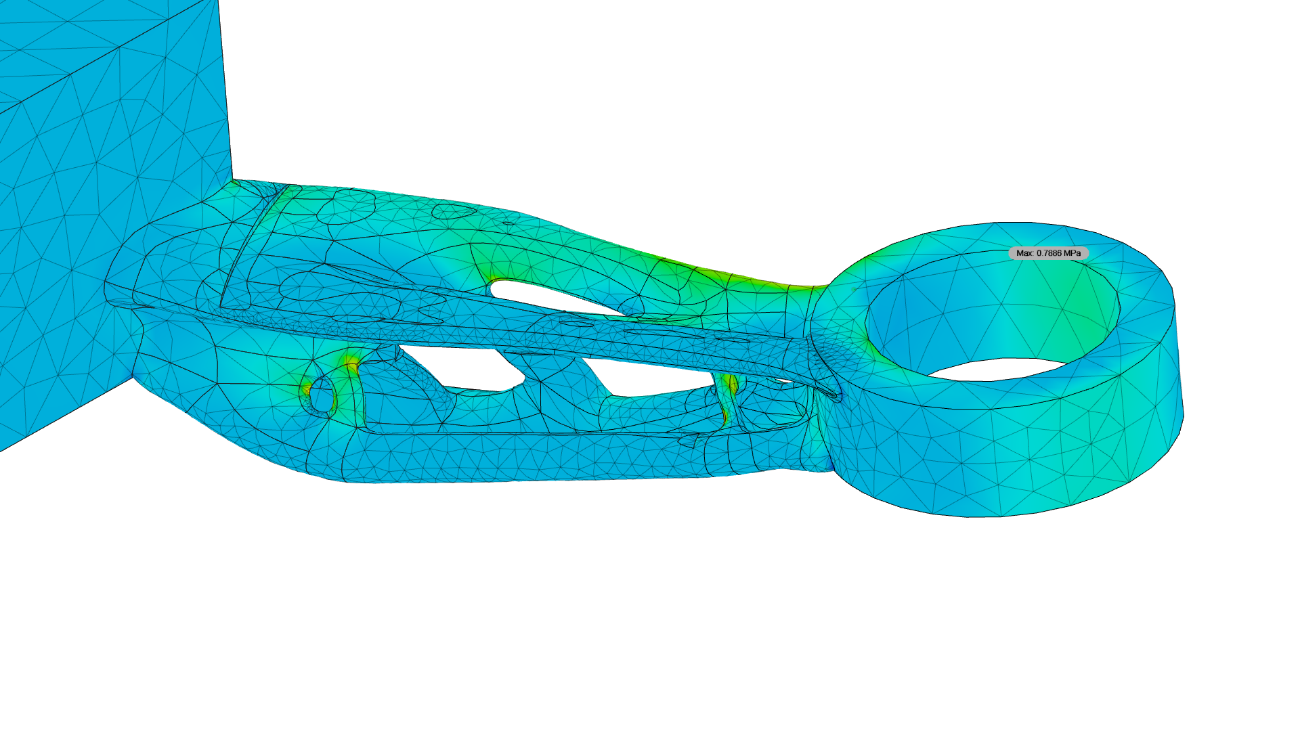
Tercera tensión principal (\sigma_3) Vista frontal [MPa] -1.153 0.125
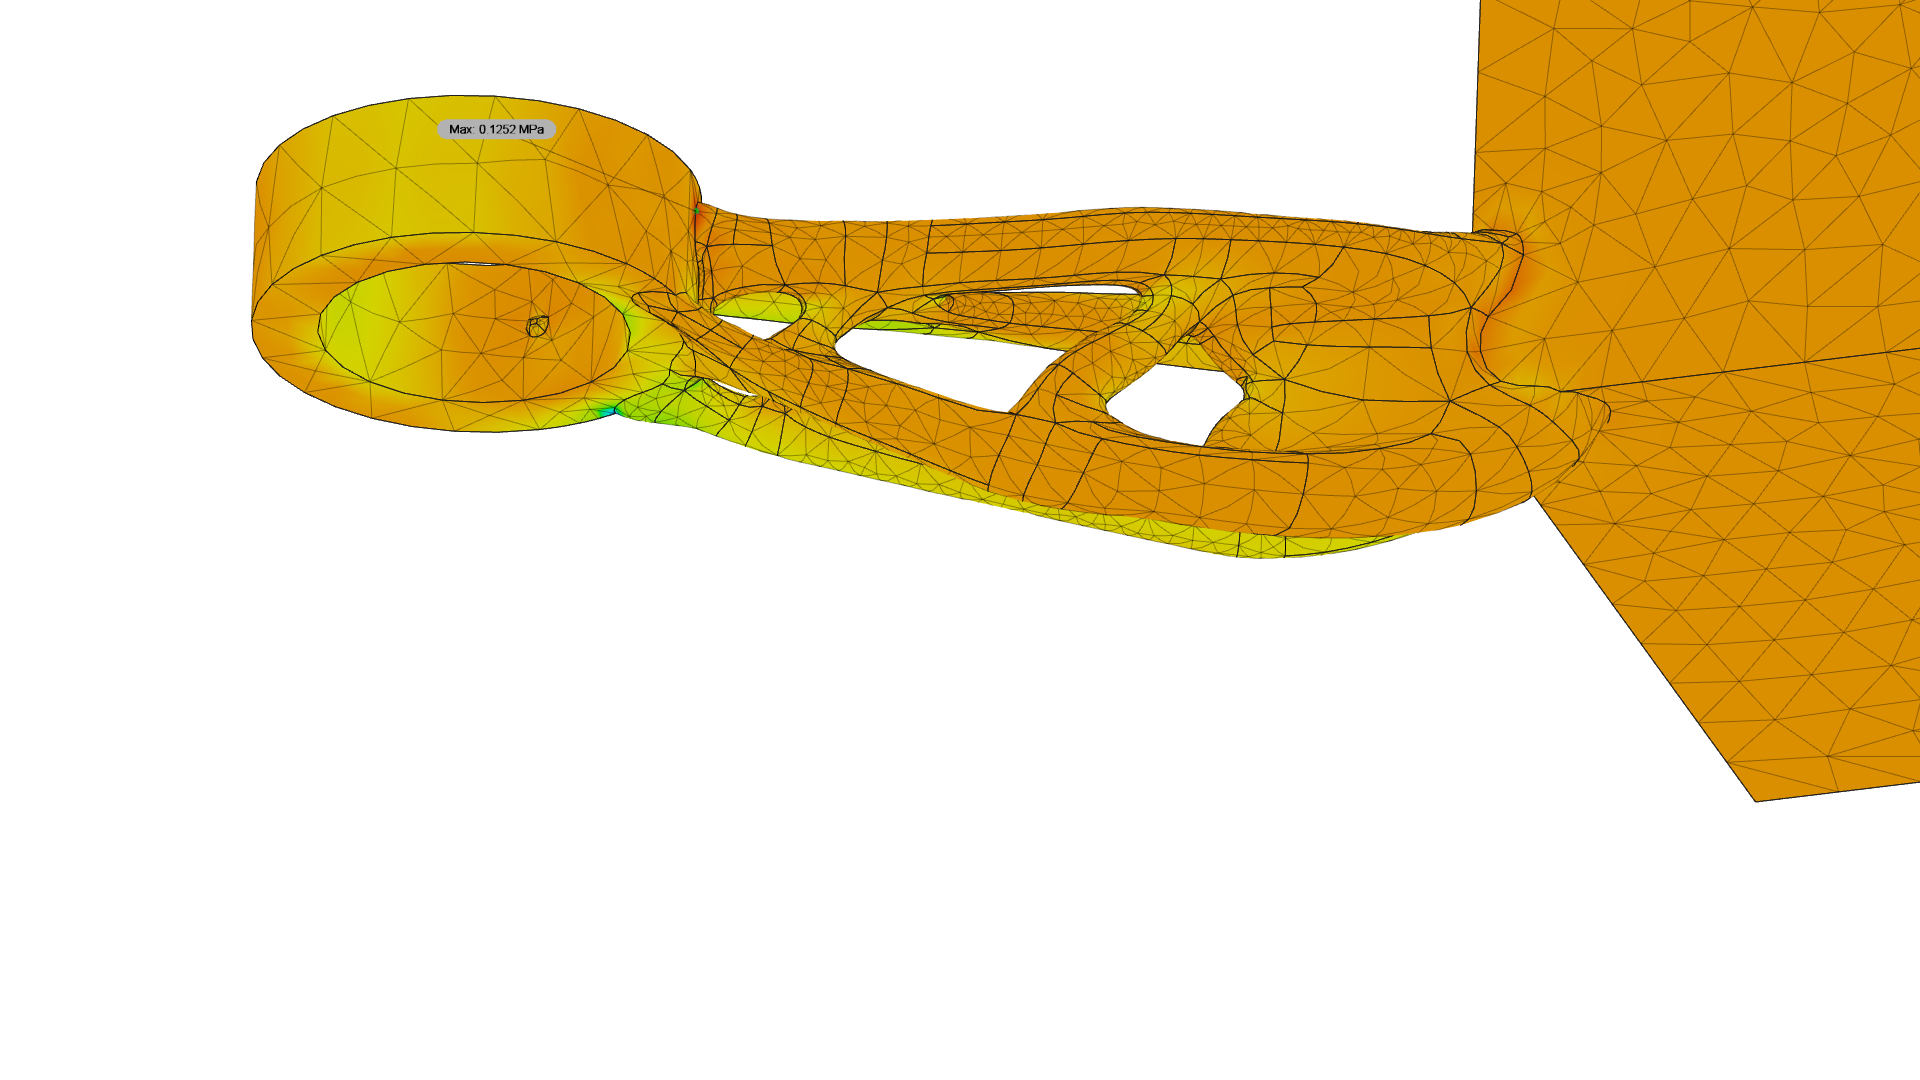
Tercera tensión principal (\sigma_3) Vista trasera [MPa] -1.153 0.125
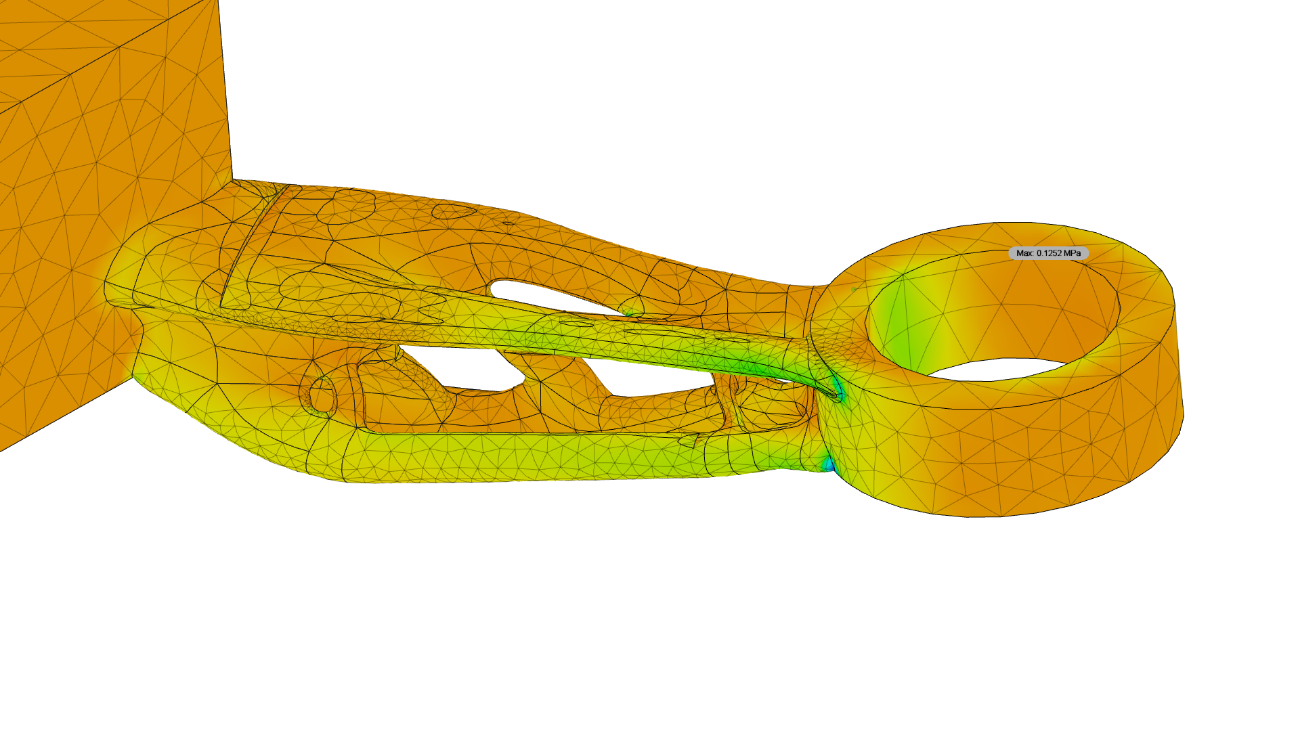
Desplazamiento total Vista frontal [mm] 0 0.001555
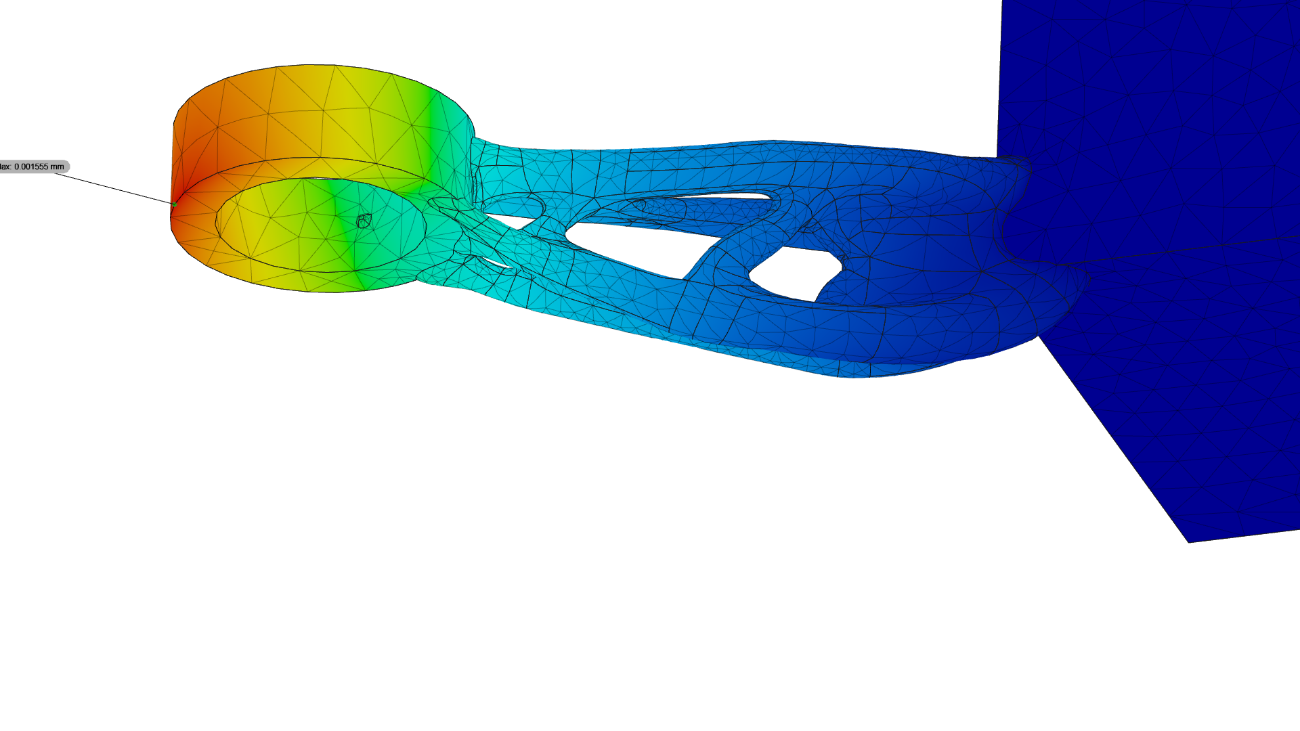
Desplazamiento total Vista trasera [mm] 0 0.001555
Deformación equivalente Vista frontal 0 2.046E-05
Deformación equivalente Vista trasera 0 2.046E-05
Deformación principal primera Vista frontal 0 1.809E-05
Deformación principal primera Vista trasera 0 1.809E-05
Deformación principal tercera Vista frontal -2.165E-05 0
Deformación principal tercera Vista trasera -2.165E-05 0
| Tabla de extremos de todas las acciones | ||
|---|---|---|
| Nombre | Mínimo | Máximo |
| Factor de seguridad | 0.6122 | 15 |
| Tensiones | ||
| Von Mises y Hencky | 1.544E-19 MPa | 392 MPa |
| 1er Principal | -71.41 MPa | 429.7 MPa |
| 3er Principal | -450.6 MPa | 117.4 MPa |
| Normal XX | -260.9 MPa | 309.1 MPa |
| Normal YY | -158.7 MPa | 209.2 MPa |
| Normal ZZ | -284.2 MPa | 315.9 MPa |
| Tangencial XY | -116.2 MPa | 122.4 MPa |
| Tangencial YZ | -113.1 MPa | 95.43 MPa |
| Tangencial ZX | -175.5 MPa | 190 MPa |
| Desplazamiento | ||
| Total | 0 mm | 0.7632 mm |
| X | -0.3435 mm | 0.2223 mm |
| Y | -0.2521 mm | 0.4718 mm |
| Z | -0.7135 mm | 0.4573 mm |
| Fuerza de reacción | ||
| Total | 0 N | 807.1 N |
| X | -570.9 N | 584.1 N |
| Y | -273.7 N | 573.4 N |
| Z | -425.1 N | 342.8 N |
| Deformación | ||
| Equivalente | 0 | 0.00855 |
| 1st Principal | 0 | 0.009022 |
| 3rd Principal | -0.009006 | 0 |
| Normal XX | -0.004423 | 0.003937 |
| Normal YY | -0.001981 | 0.002689 |
| Normal ZZ | -0.002874 | 0.003788 |
| Tangencial XY | -0.004355 | 0.004587 |
| Tangencial YZ | -0.004239 | 0.003575 |
| Tangencial ZX | -0.006574 | 0.007119 |
En vista de los resultados gráficos que acabamos de mostrar concluimos que la pieza es apta para generar un chasis a partir de ella, las formas suavizadas que presenta en casi todo su contorno evitan la concentración de tensiones. A continuación, mostramos una vista en sección de la acción 1 que muestra la tensión de Von Mises y Hencky en el punto de máxima tensión.
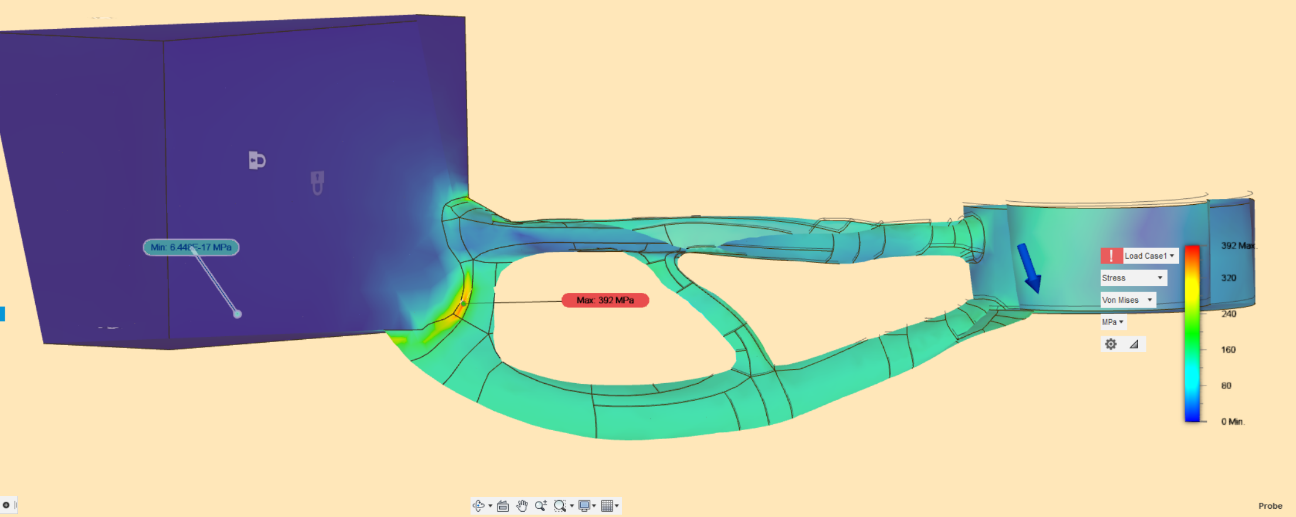
Observamos que dicho punto se encuentra en la zona de unión entre el brazo y el cuerpo principal, el hecho de que la superficie del cuerpo tenga una restricción geométrica completa para su simulación falsea en cierta medida la tensión máxima alcanzada, destacamos también que el hecho de que esta zona va a estar completamente rodeada de material hará que si llega a plastificar ese entorno no se generará una grieta por estar ese punto alejado de todas las superficies exteriores.
Nótese que el hecho de que el brazo este subdividido en cuatro brazos aumenta el momento de inercia que resiste la flexión de este. La rigidez que esta configuración aporta es considerable como demuestra el hecho de que la deformación total nunca supere los 0.8 mm
6. Diseño del cuerpo del chasis
6.1.Herramientas de dibujo asistido por ordenador
A partir de ahora emplearemos técnicas usuales de DAO para acondicionar la geometría generada y crear el chasis completo con 4 brazos. Para ello nos valdremos de generación de solidos por extrusión y revolución a través de perfiles. El programa crea una instantánea de todos los pasos seguidos.
6.2.Preparación del brazo.
Se realizan los siguientes pasos:
Vaciado del interior del cilindro soporte del motor para aligerar peso y eliminar bordes indeseados generados por el proceso generativo.
Extrusión a modo de tapa en el cilindro soporte para crear una superficie donde atornillar el motor.
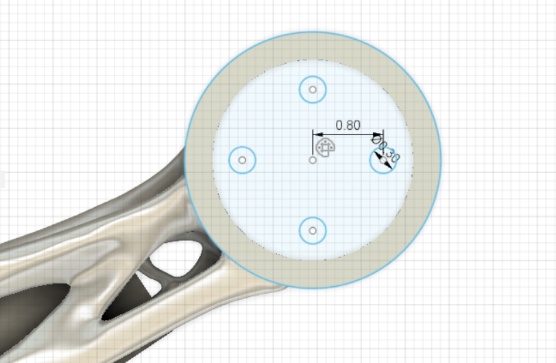
Cotas funcionales base motor [cm]
Generación de los agujeros mediante un patrón circular por donde pasarán los tornillos del motor, los representamos en la siguiente figura:
Redondeado de aristas para evitar concentración de tensiones.
Sustracción de volumen del cilindro soporte para aligerar peso.
Eliminación de la geometría base del cuerpo y extrusión de la superficie generada en el brazo para asegurarnos interferencia con el nuevo cuerpo.
Corte mediante un perfil para aligerar el extremo del brazo.
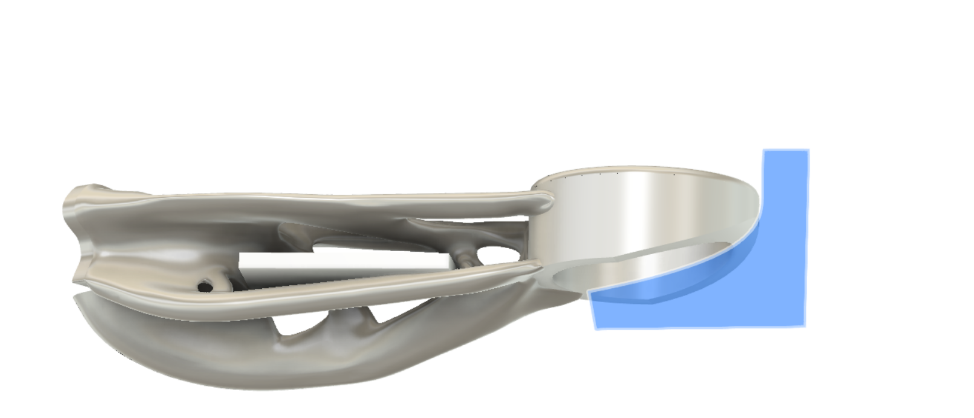
Perfil de corte
Puede encontrarse una representación de la figura obtenida en el plano 3, Vistas brazo 2 aislado. En la siguiente tabla resumimos las propiedades del brazo:
| Propiedades Brazo | Caja Frontera Externa | |||
|---|---|---|---|---|
| Área | 75.837 cm^2 | Largo | 8.883 cm | |
| Densidad | 2.67 g / cm^3 | Ancho | 6.115 cm | |
| Masa | 26.068 g | Alto | 2.512 cm | |
| Volumen | 9.763 cm^3 | Centro de masas | 5.074 cm, 7.128 cm, 0.392 cm | |
| Material | AlSi10Mg | |||
A continuación, mostramos la tabla de segundos momentos de inercia. Nótese que como construiremos el dron respetando las dimensiones originales y a través de transformaciones de simetría. El momento de inercia en el origen del plano seguirá siendo válido. (Sólo para los brazos). Además, en caso de construirse el dron, estos valores son necesarios para ajustar el PID de la placa de control de vuelo.
| Segundo momento de inercia en CDM brazo (g cm^2) | Segundo momento de inercia en origen (g cm^2) |
|---|---|
| Ixx = 58.256 | Ixx = 1386.845 |
| Ixy = -71.026 | Ixy = -1013.892 |
| Ixz = -14.196 | Ixz = -66.106 |
| Iyx = -71.026 | Iyx = -1013.892 |
| Iyy = 157.811 | Iyy = 832.984 |
| Iyz = -5.143 | Iyz = -78.068 |
| Izx = -14.196 | Izx = -66.106 |
| Izy = -5.143 | Izy = -78.068 |
| Izz = 196.684 | Izz = 2192.415 |
6.3.Diseño del cuerpo
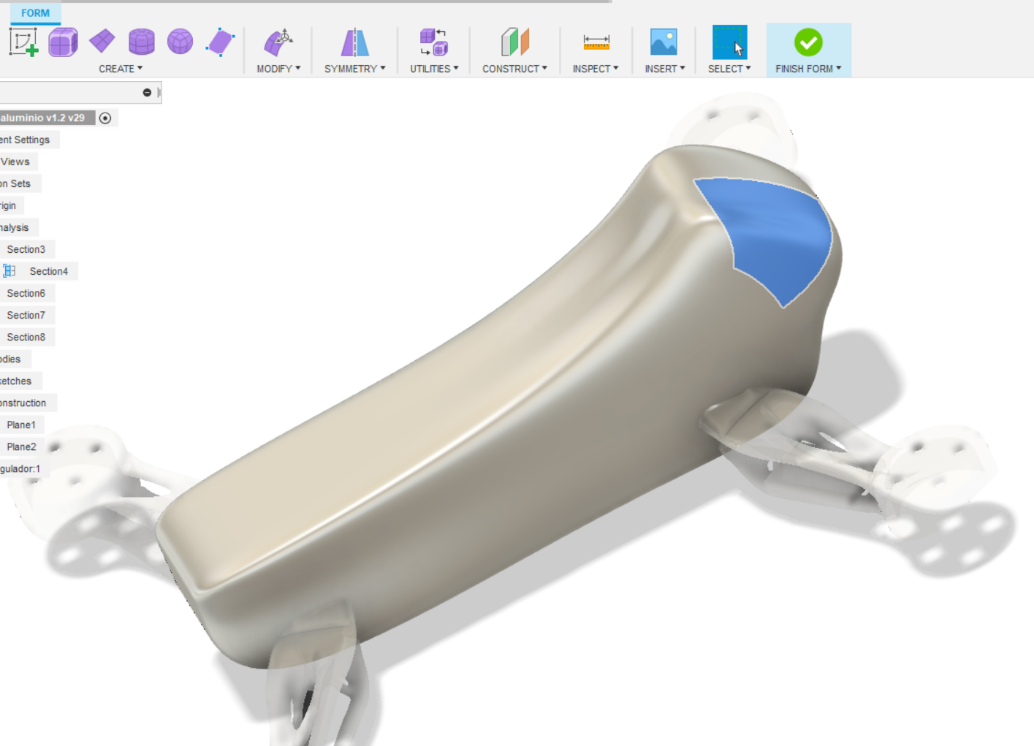 Tras generar una copia especular de los volúmenes de los brazos, generamos el cuerpo con herramienta de diseño libre de volúmenes.
Los pasos siguientes son mediante las técnicas DAO antes descritas y pueden resumirse en:
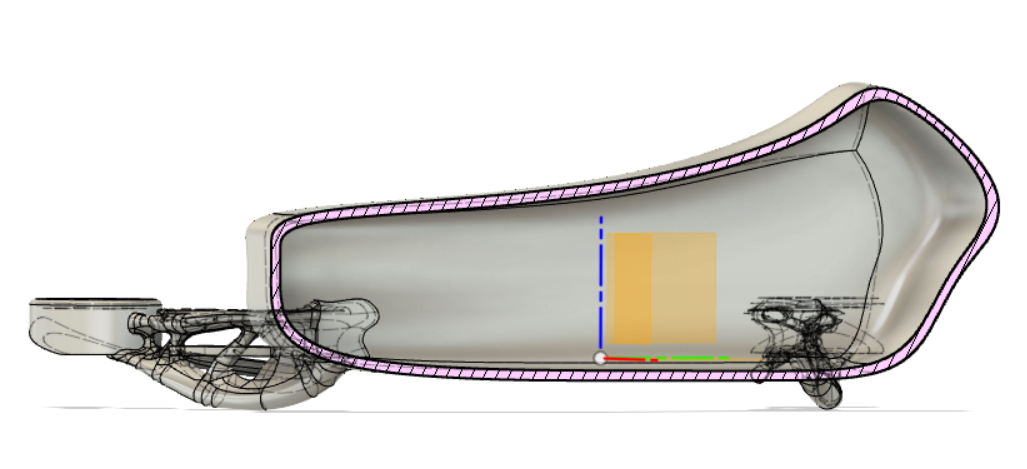
Sección curerpo - operación de vaciado
Vaciado del interior del cuerpo dejando una carcasa de 2,2 mm de espesor
Reparación inconsistencias geométricas derivadas de La Unión entre el brazo y el cuerpo
Aberturas de comunicación entre el interior de la carcasa y los brazos para pasar los cables de alimentación y control de la ESC
Apertura de un agujero frontal para la cámara
6.4. Sistema tapa, evaluación interferencias
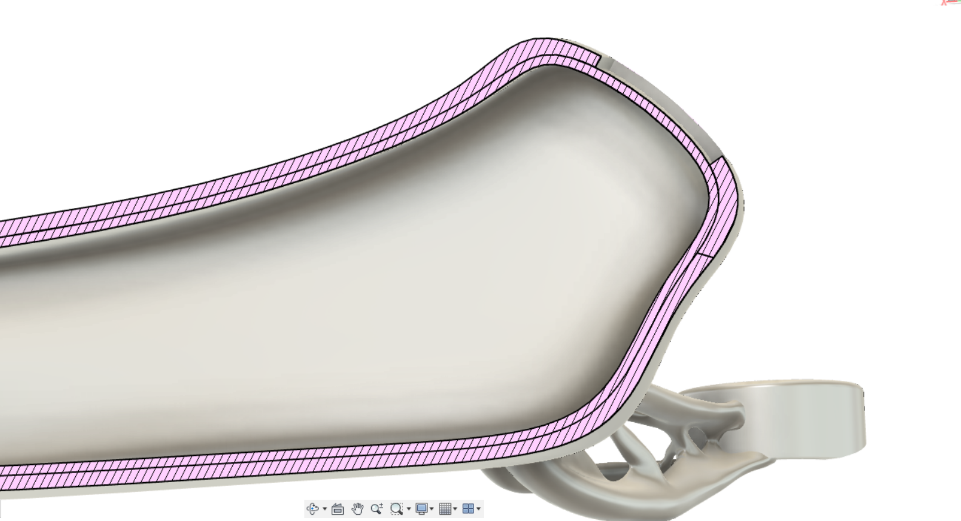 Dividimos el modelo por su parte superior con un plano curvo para crear el cuerpo principal monobloque que sostienen los brazos y una tapa superior para poder introducir los sistemas en la estructura.
El método elegido para generar la pestaña de unión entre la tapa y carcasa Es generar una serie de volúmenes interiores auxiliares y vaciarlos para después unirlos a la tapa. También se diseñan cuatro agujeros roscados de métrica 3mm para asegurar la sujeción. Dado el número de pasos intermedios de esta operación prescindimos de su descripción detallada. En el archivo de Fusion360 adjunto se pueden ver en detalle. A continuación, mostramos una sección del acople tapa carcasa:
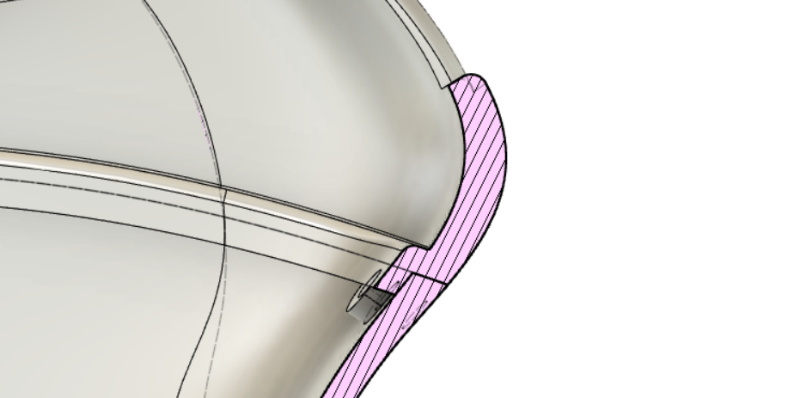
Sección tapa-carcasa
Para realizar un análisis de interferencia cuando se desmonta la tapa desplazamos unos milímetros en el eje Z la parte superior y evaluamos:
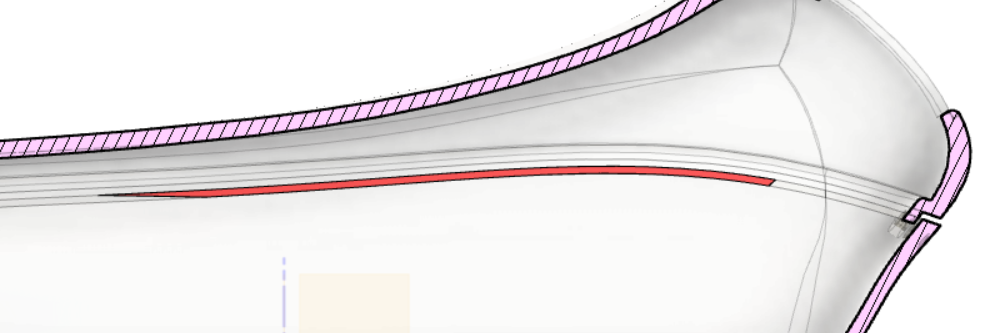
Análisis interferencia
Si bien esta interferencia existe, dado que en total solo suma 6 de volumen y se encuentra a los lados, podemos despreciarla.
En los planos 4 y 5 se representan el cuerpo y la tapa respectivamente.
7. Diseño del conjunto
El resultado final del proyecto es un chasis de dron monocasco con un cuerpo de 2,2 mm de espesor. Con una masa de 266.8 g y un volumen de 100 , si lo comparamos con el modelo comercial de base del que partimos de 180 g hemos aumentado la masa en 86,8 g.
Podríamos decir que esta comparación no es del todo justa ya que el modelo con que lo comparamos no envuelve completamente el espacio de carga cómo lo hace nuestro modelo, esta configuración tiene la ventaja de que puede ser impermeabilizada y está completamente confinada. La elección del material está orientada al método de manufactura aditiva. Esto representa en sí mismo otra ventaja ya que los métodos de manufactura de materiales compuestos son muy complejos, necesitan mano de obra cualificada, mucho utillaje de un solo uso y el coste del metro cuadrado de tejidos biaxiales, mono axiales o de acabado superficial, ya sea fibra de carbono u otras es caro. A esto se le suma que conseguir buenos acabados al desmoldar, ya sea por infusión o por pre-impregnados, necesita de una mezcla de conocimiento técnico, experiencia y pericia manual difícilmente transmisible. La manufactura de materiales compuestos queda completamente fuera de los objetivos de este trabajo.
En el plano 6 se puede encontrar las vistas del conjunto completo.
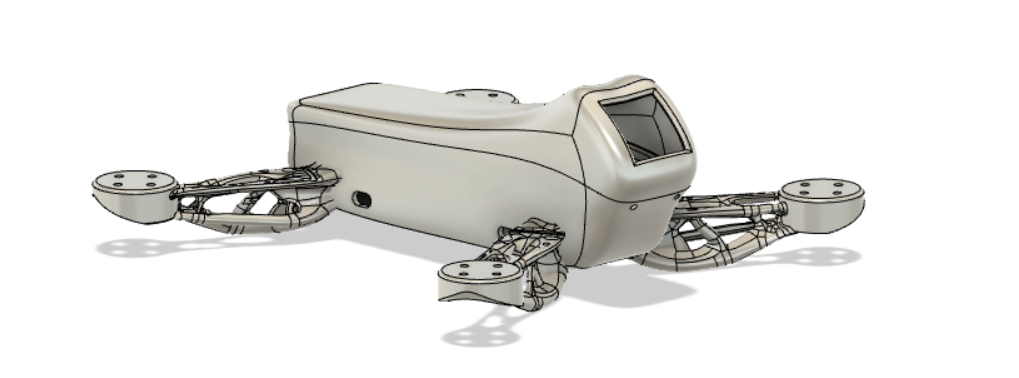
Versión final Chasis 1 Dron cuadricóptero
7.1.Scripts en diseño paramétrico
De acuerdo con el sistema de cierre que hemos implementado necesitaremos cuatro tornillos.
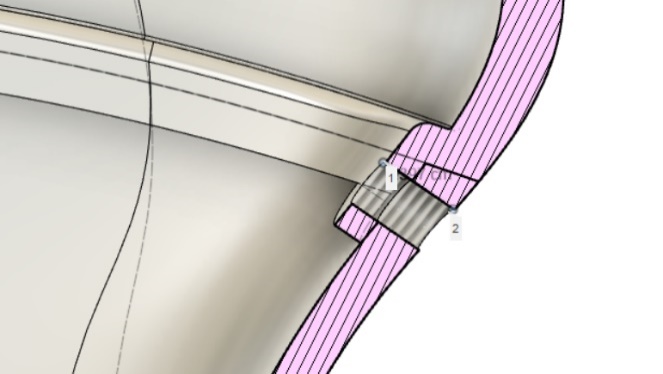
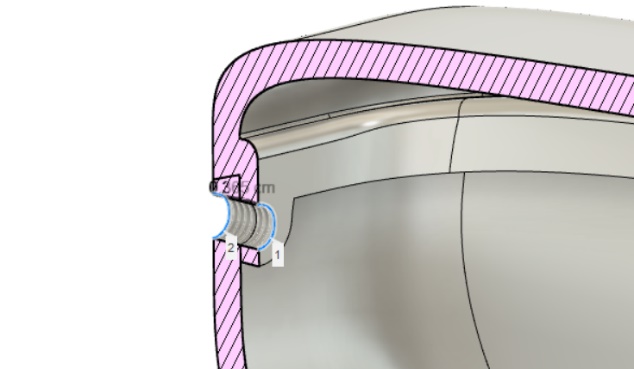
Ambos de métrica 3mm y de longitudes de 4 y 3,7 mm. Para esta tarea reescribiremos un script en Python que viene por defecto como ejemplo en el programa para generar en función de parámetros geométricos un tornillo de cabeza hexagonal. Lo modificaremos para realizar un tornillo Allen de cabeza cilíndrica. El programa original podemos encontrarlo en («Bolt (Script, JavaScript/Python)» 2021).
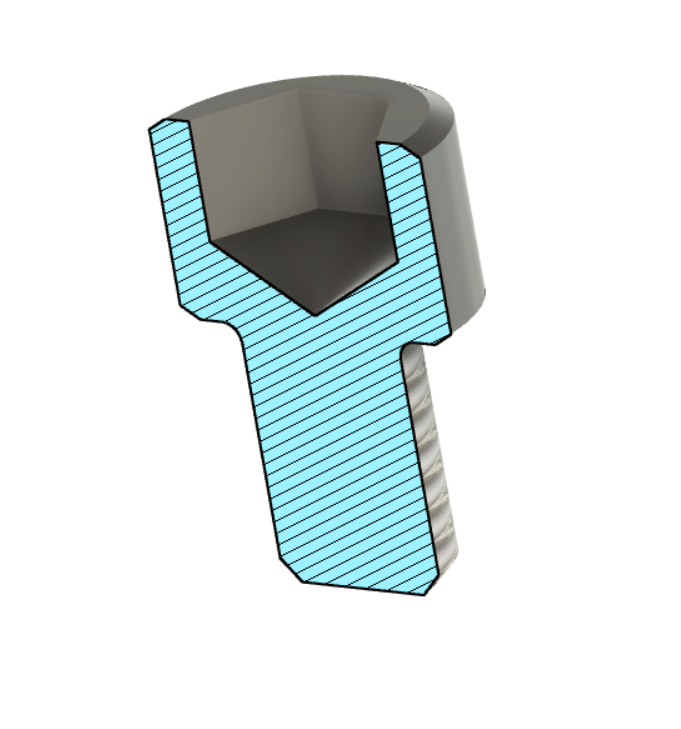
Simplemente cambiaremos una extrusión hexagonal por una cilíndrica, añadiremos un paso de vaciado del hexágono de la llave Allen (reutilizando el bucle for del hexágono). Y añadiremos un avellanado el fondo del hueco de la llave por medio de un corte por revolución. Se adjunta una copia del código en los archivos del proyecto y en el apéndice.
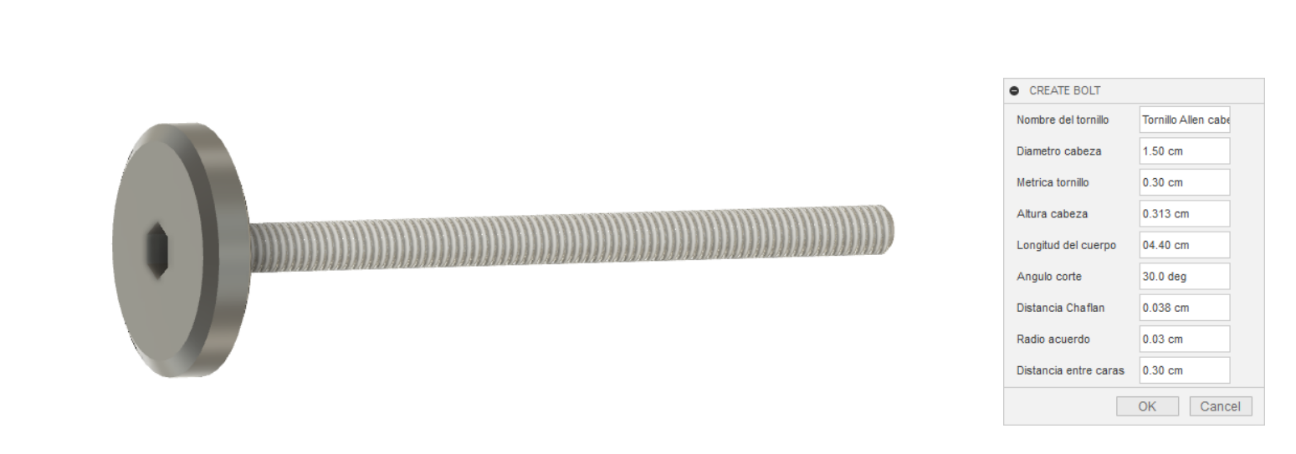
El código presenta la dificultad añadida de que genera un cuadro en el que podemos introducir los parámetros de entrada, para que el programa sea responsivo ante los cambios sin pulsar ok, necesita un manejador de eventos, que implementa mediante “geters” y “seters” con decoradores de la clase property. Se sale de los objetios del presente trabajo.
7.2 Simulación del conjunto
Como se explica en el capítulo 13 de (Rodríguez-Avial Llardent 2013) el paso del régimen elástico al estado de deformación plástica de un material dúctil, como el que analizaremos a continuación, será función de parámetros que definen el estado de carga del material, tensión deformación, energía interna y otros. El criterio elegido para establecer cuando se ha deformado de forma irrecuperable una pieza es clave para delimitar a qué solicitaciones puede enfrentarse una estructura. El criterio de Tresca supone que la plastificación se alcanza cuando la tensión tangencial máxima alcanza el valor de fluencia ensayo de tracción. Dicho criterio nos permitirá, conociendo las tensiones principales de un material en un punto dado, establecer el área fuera de la cual plastifica el material, será el máximo de los siguiente valores:
El criterio de Von Mises y Hencky se basa en que se alcanza el régimen plástico cuando la energía interna de distorsión por unidad de volumen iguala a esa misma energía interna de distorsión en el ensayo de tracción axial.
Cuando analicemos los resultados de un análisis por elementos finitos según este último criterio, si el coeficiente de seguridad es mayor que 1 sabremos que en el entorno de ese punto se ha alcanzado la deformación plástica.
Para iniciar una simulación del conjunto en Fusion 360 es necesario primero crear un ensamblaje y definir las piezas como componentes dentro de ese conjunto. Para ello seleccionamos la pieza inferior y la referenciamos a un eje global( “grounded” ). El resto de componentes estarán subordinados a esta pieza. También debemos definir las relaciones de unión entre las piezas que se hará a través del tornillo por medio de las caras roscadas.
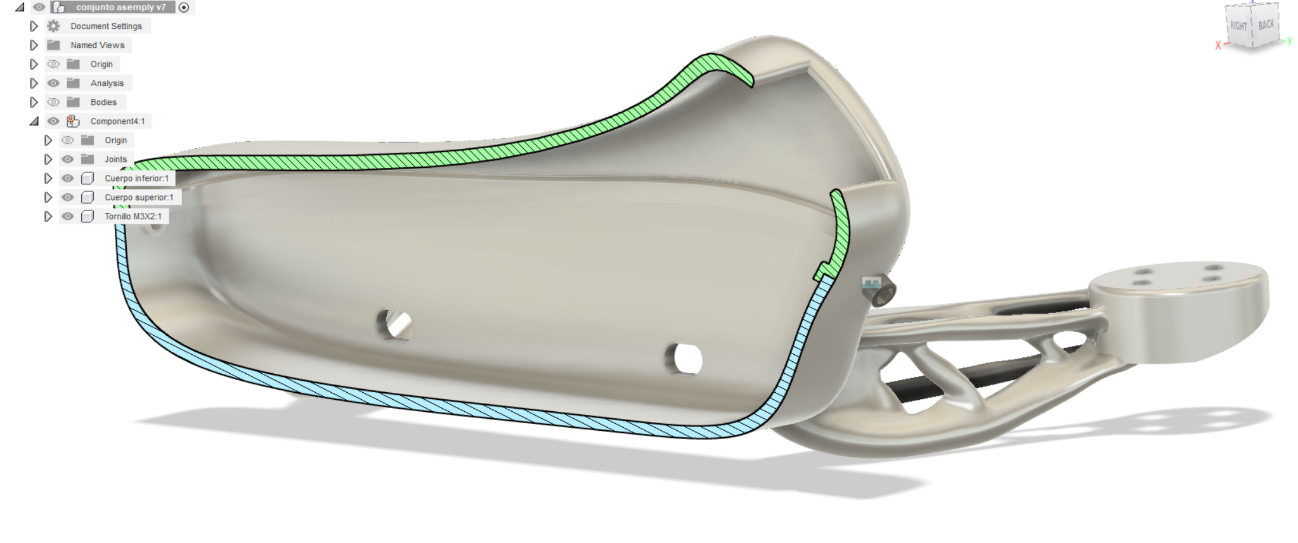
Para este estudio vamos a simular el caso más crítico, que el operador se olvida de poner tres de los cuatro tornillos. Es decir, que las relaciones de unión será de un solo tornillo. También sobredimensionaremos las cargas para forzar al modelo y ver los puntos críticos del diseño.
La dinámica del estudio será la siguiente compondremos tres solicitaciones para simular las condiciones de servicio operativo. Como se trata de una aeronave simularemos los movimientos de alabeo cabeceo y guiñada. para esto fijaremos con restricción en los soportes posteriores y aplicaremos las cargas en los soportes delanteros.
7.2.3 Simulación Cabeceo
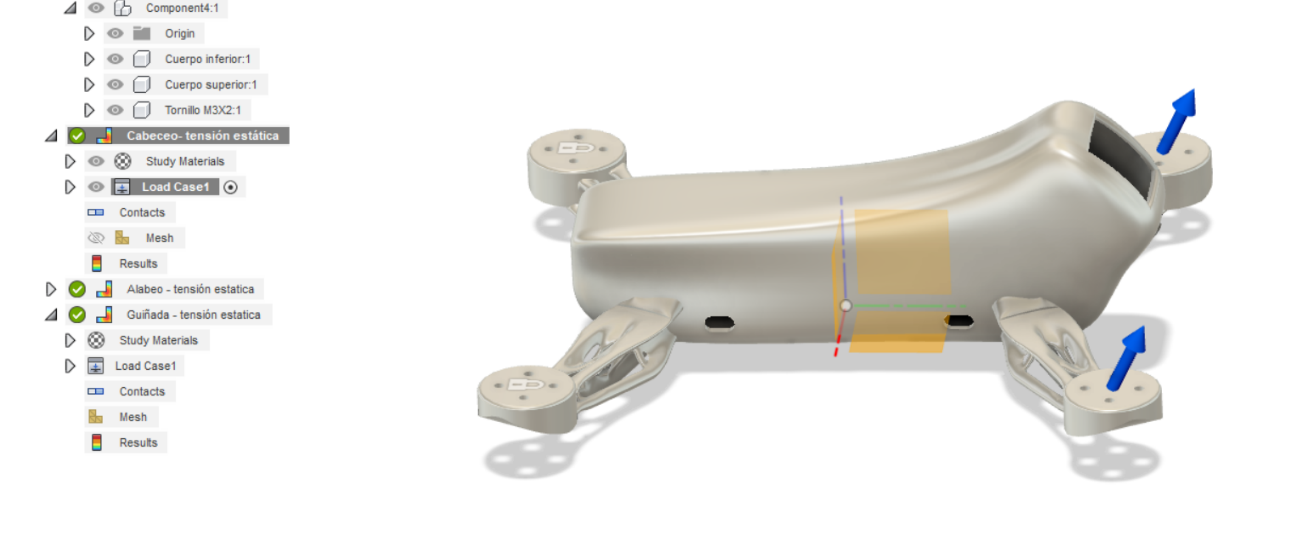
| Eje | Fuerza [N] |
|---|---|
| X | 0 N |
| Y | 50 N |
| Z | 100 N |
Coeficiente de seguridad
0 8
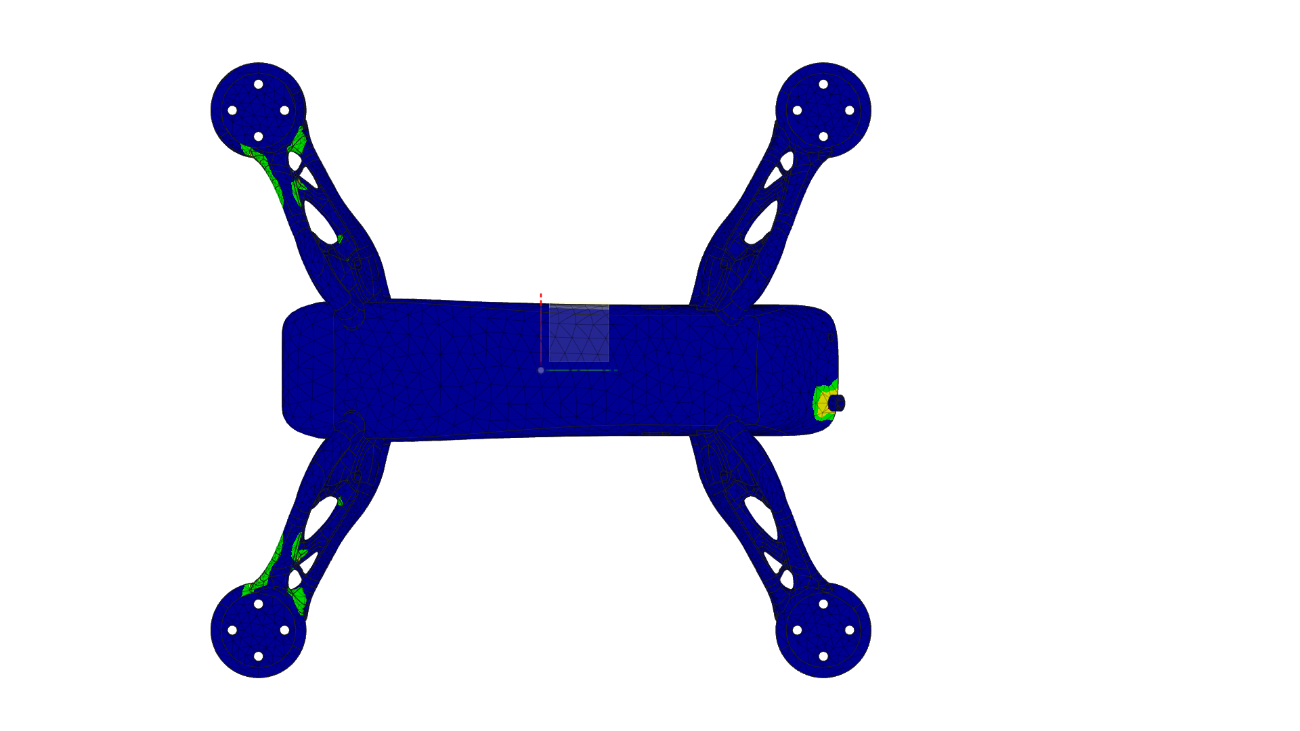
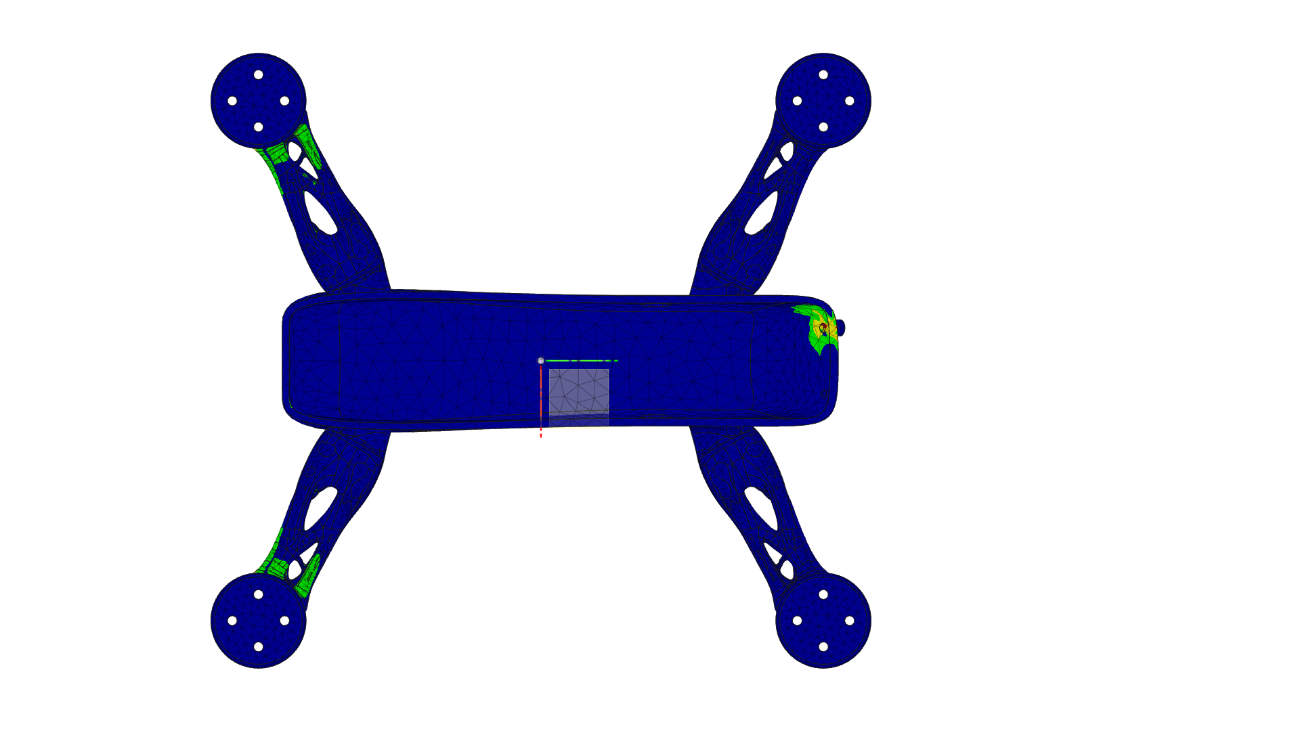
Tensión de Von Mises y Hencky
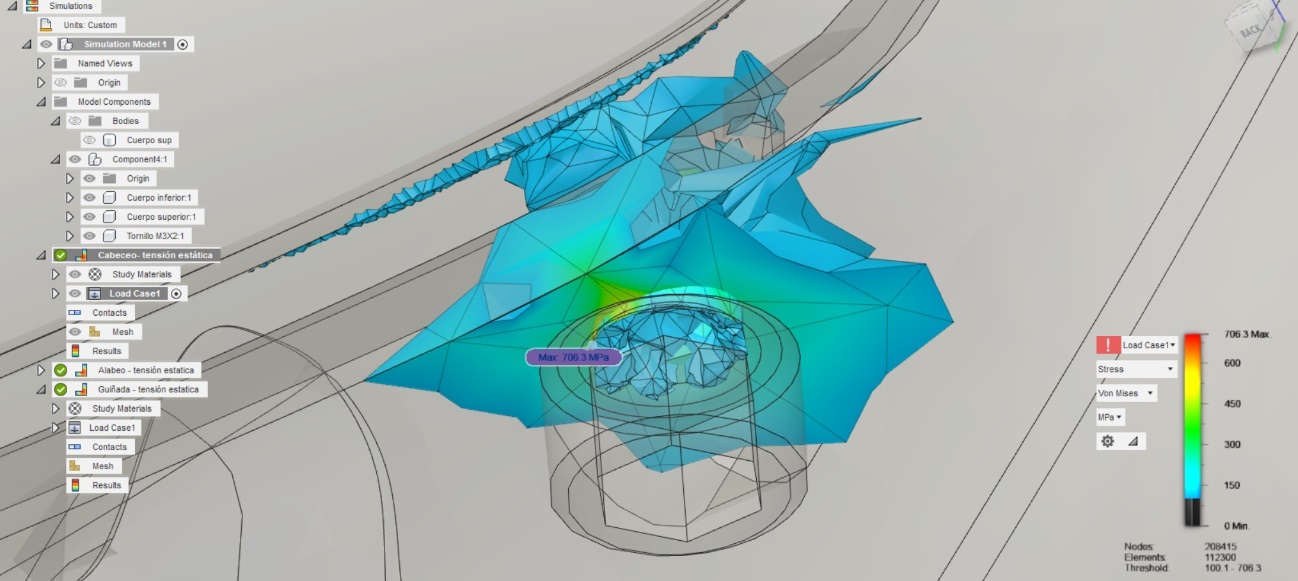
[MPa] 0 706.3
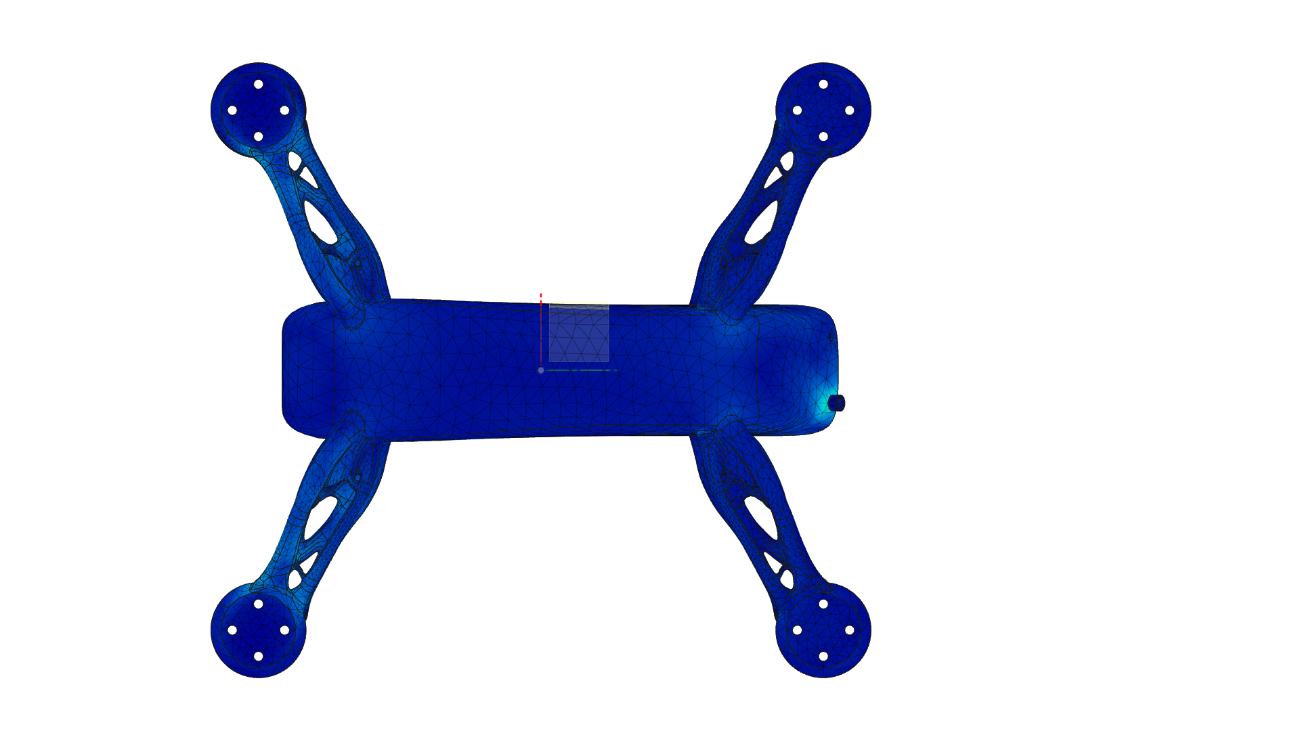
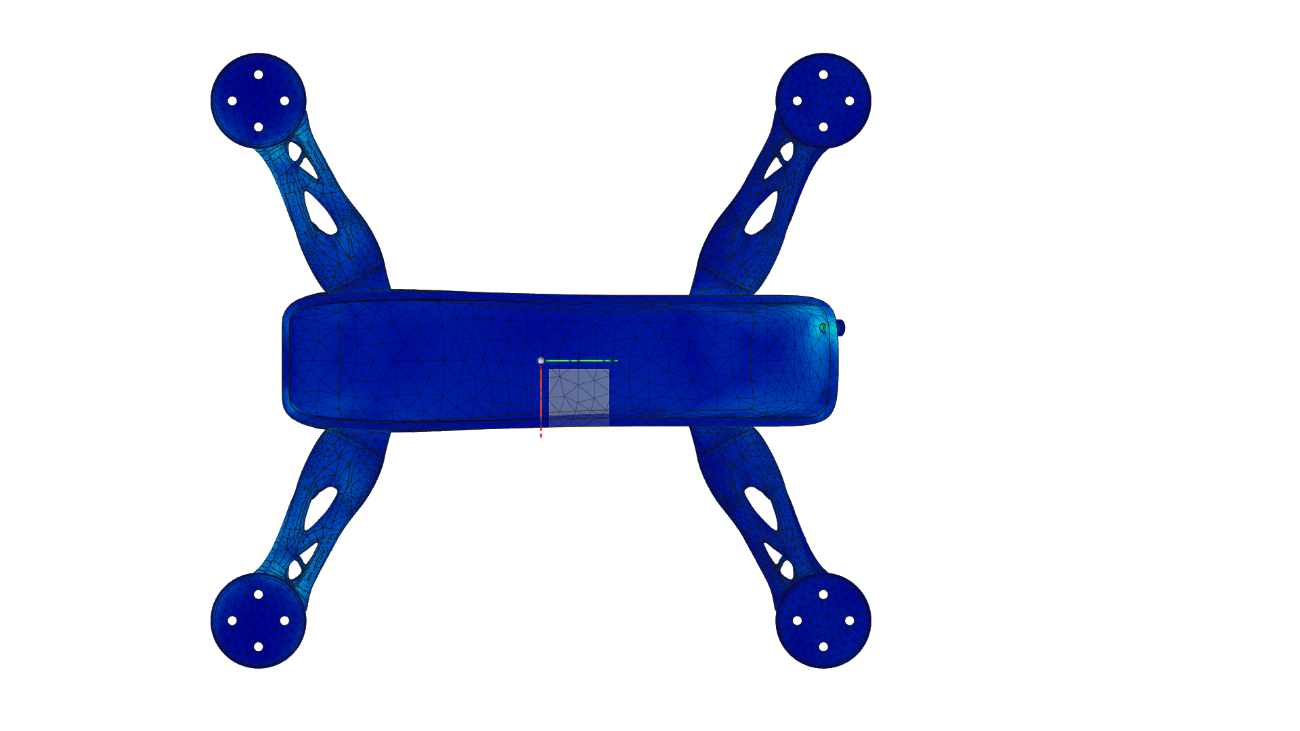
Tensión Principal 1ra
[MPa] -150.4 744.9
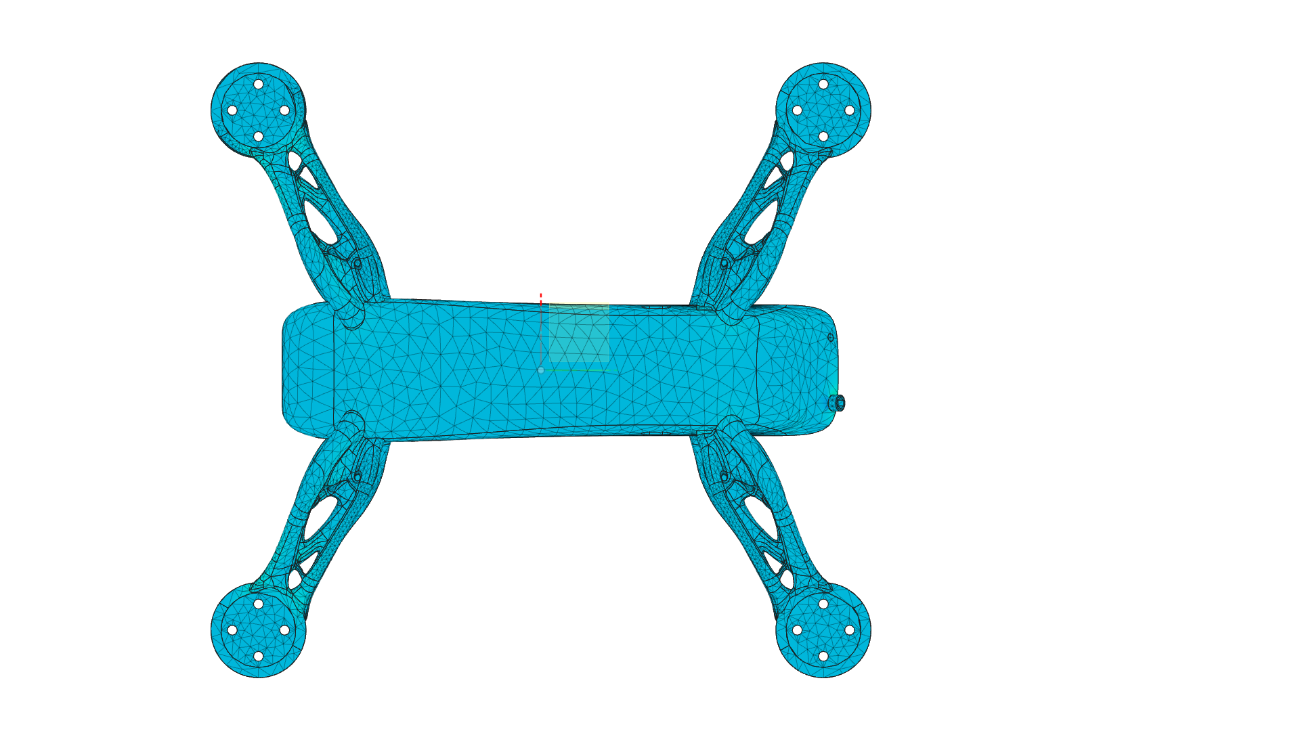
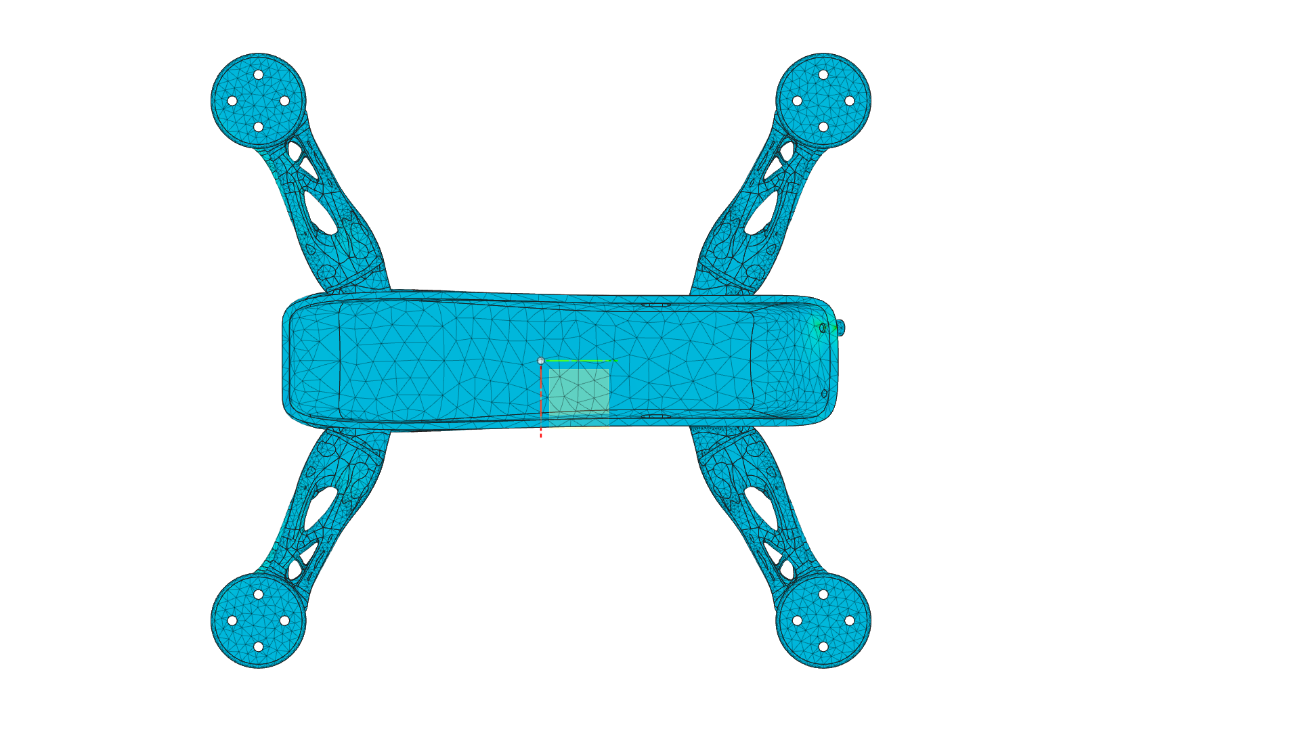
Tensión Principal 3ra
[MPa] -784.8 192
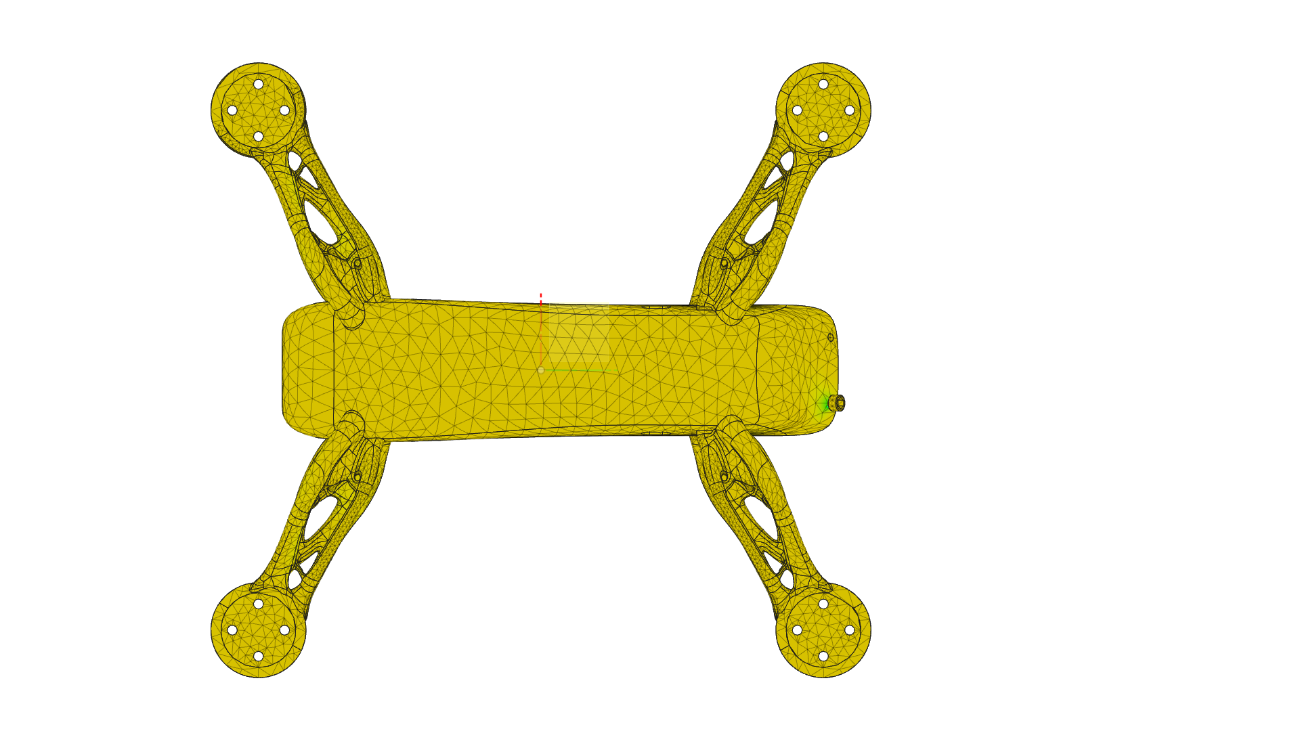
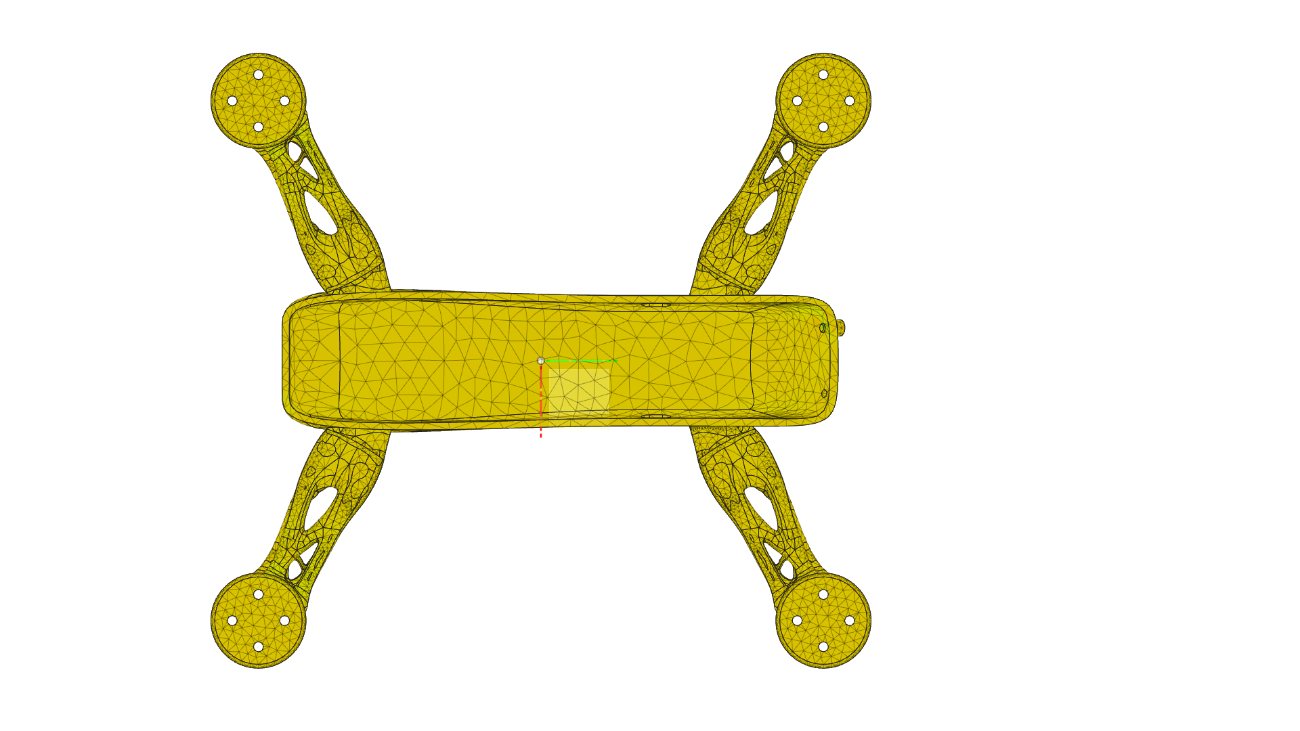
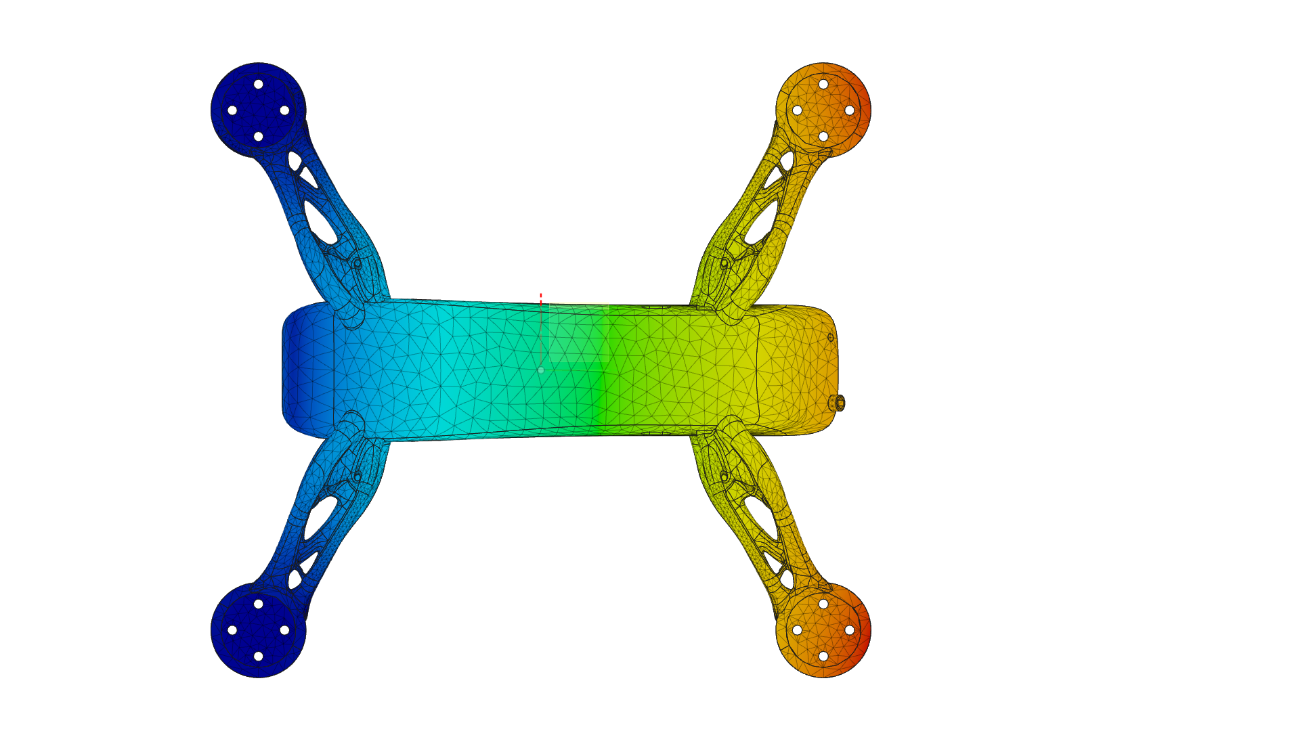
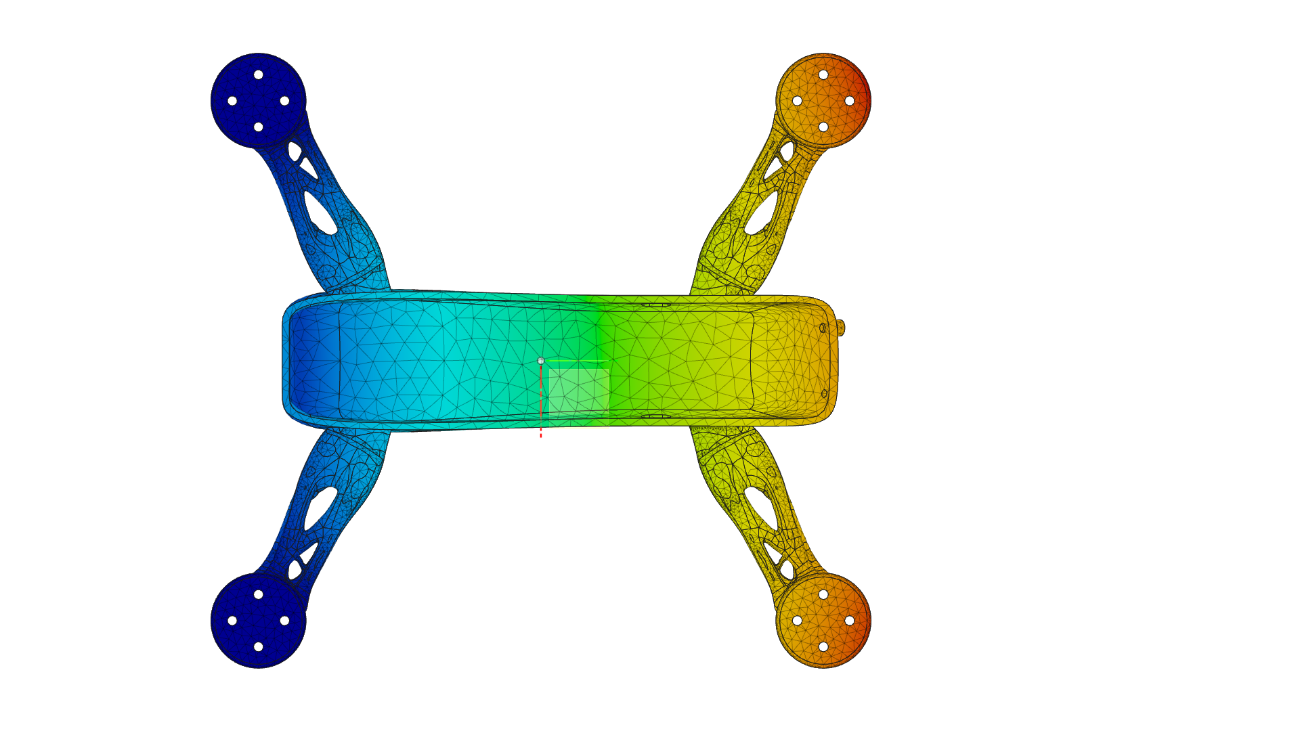
Desplazamiento Total
[mm] 0 1.638
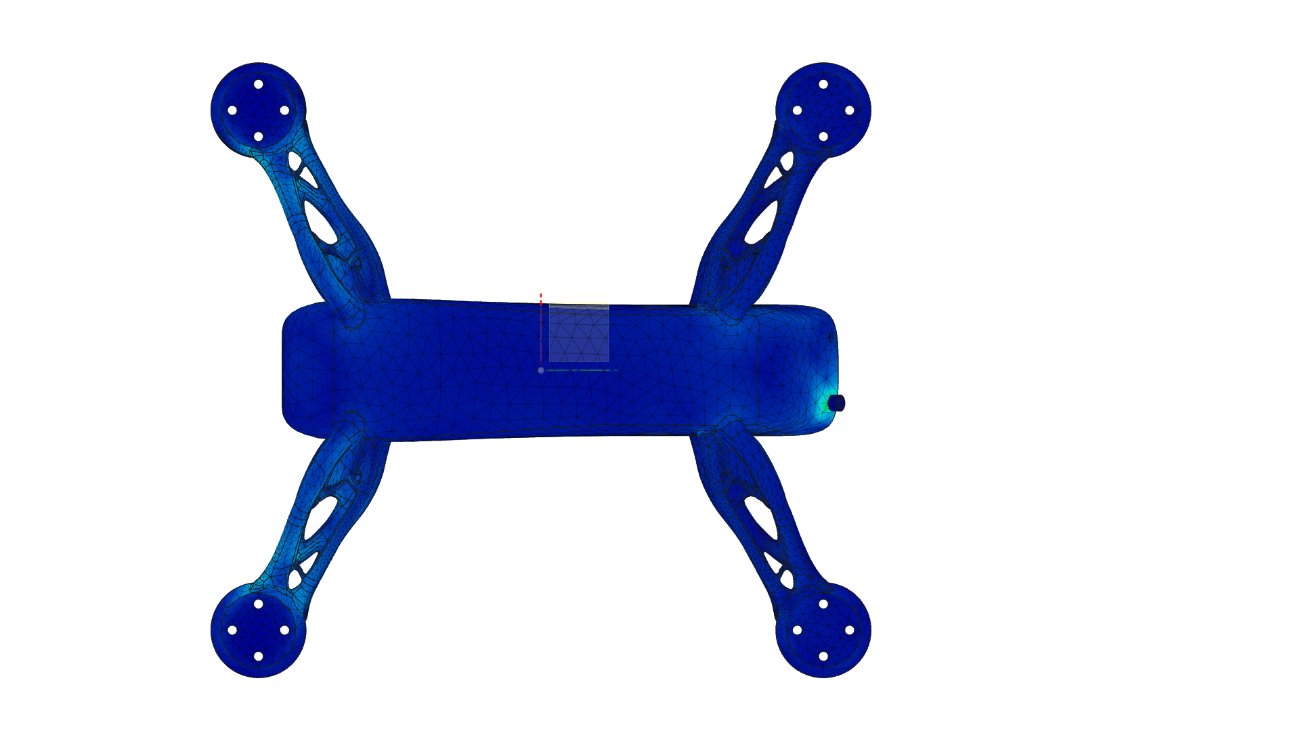
Deformación equivalente
0 0.01223
Deformación Principal 1ra
-0 0.0133
Deformación Principal 3ra
-0.006723 -0
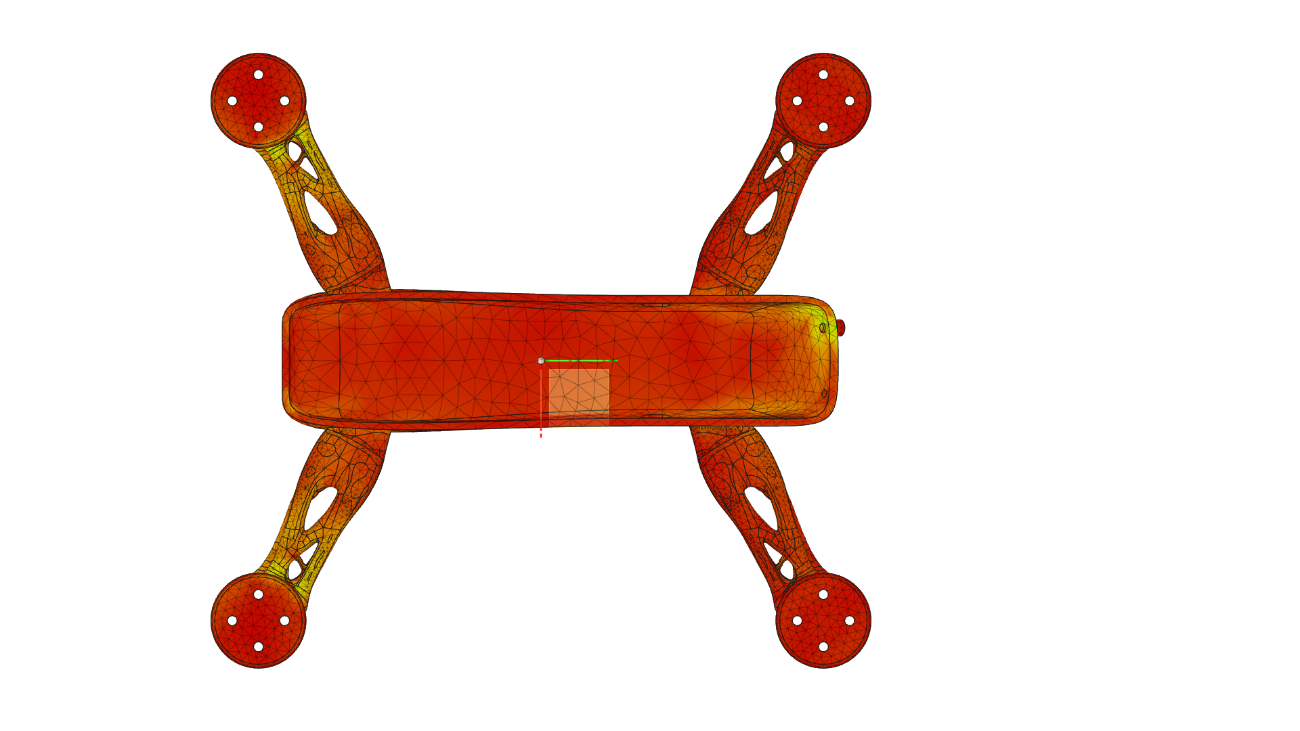
Presión de contacto Total
[MPa] 0 675.3
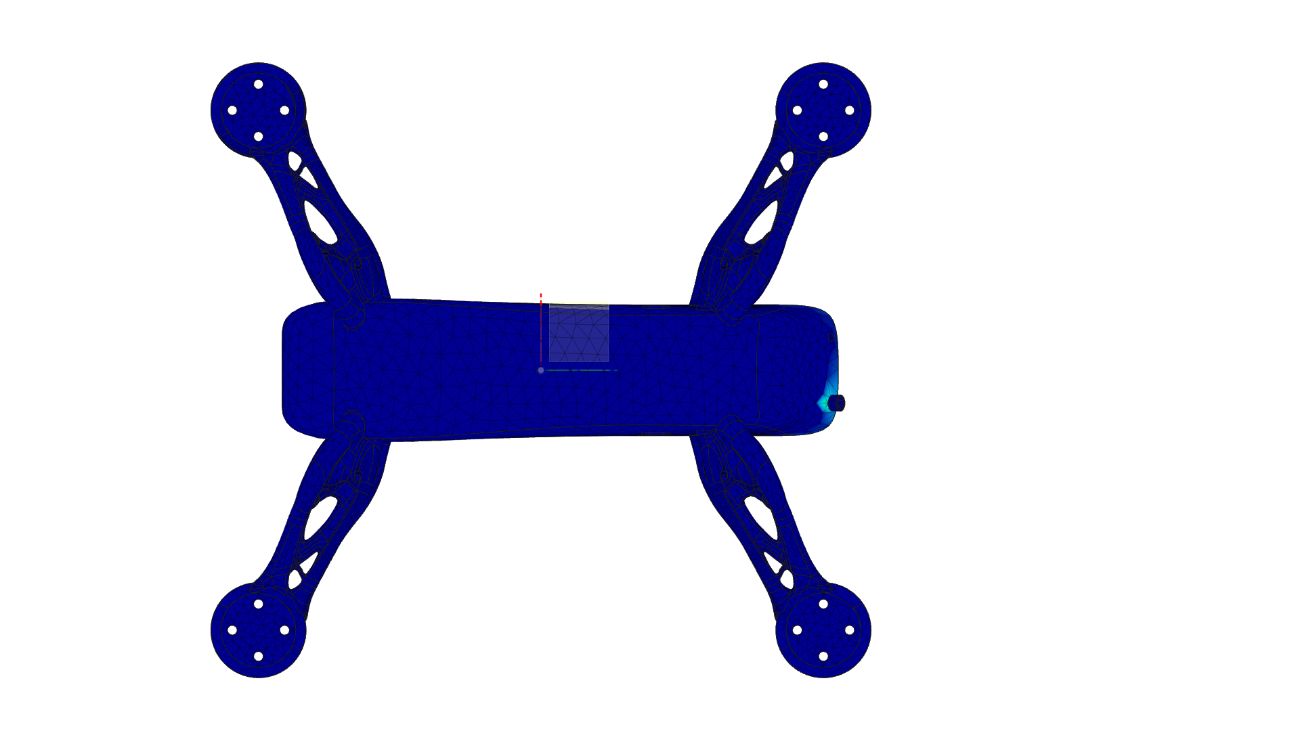
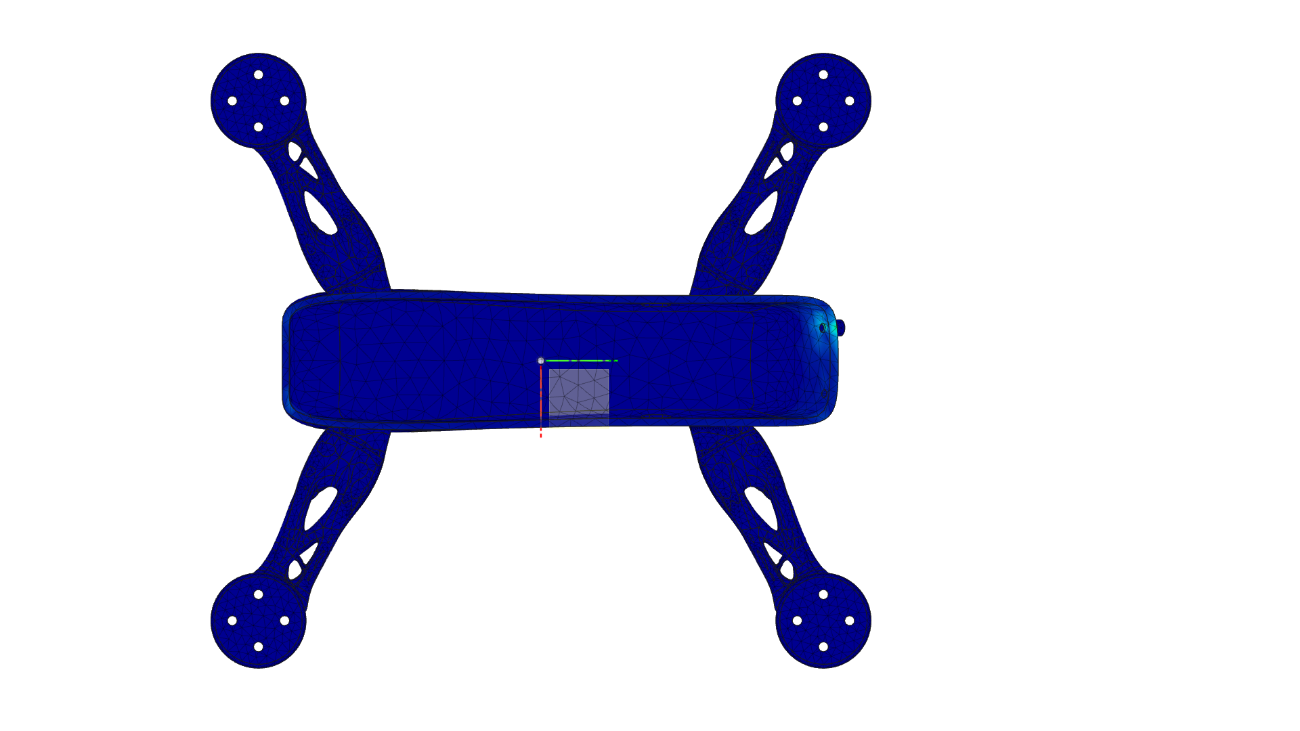
| Nombre | Mínimo | Máximo |
|---|---|---|
| Factor de seguridad | 0.2931 | 15 |
| Tensiones | ||
| Von Mises y Hencky | 0.03172 MPa | 706.3 MPa |
| 1er Principal | -150.4 MPa | 744.9 MPa |
| 3er Principal | -784.8 MPa | 192 MPa |
| Normal XX | -248.2 MPa | 272.3 MPa |
| Normal YY | -395.8 MPa | 329.1 MPa |
| Normal ZZ | -722.1 MPa | 669.2 MPa |
| Tangencial XY | -142.3 MPa | 208.3 MPa |
| Tangencial YZ | -233 MPa | 160.1 MPa |
| Tangencial ZX | -212 MPa | 219.2 MPa |
| Desplazamiento | ||
| Total | 0 mm | 1.638 mm |
| X | -0.06822 mm | 0.0314 mm |
| Y | -0.479 mm | 0.1468 mm |
| Z | -0.01711 mm | 1.638 mm |
| Fuerza de reacción | ||
| Total | 0 N | 41.97 N |
| X | -14.33 N | 15.74 N |
| Y | -10.07 N | 9.925 N |
| Z | -38.95 N | 30.78 N |
| Deformación | ||
| Equivalente | 0,0006402 | 0.01223 |
| 1st Principal | -0,001274 | 0.0133 |
| 3rd Principal | -0.008004 | 2.12E-07 |
| Normal XX | -0.002316 | 0.002628 |
| Normal YY | -0.003508 | 0.002044 |
| Normal ZZ | -0.003143 | 0.007066 |
| Tangencial XY | -0.003924 | 0.005283 |
| Tangencial YZ | -0.006586 | 0.005786 |
| Tangencial ZX | -0.006085 | 0.008211 |
| Presión de contacto | ||
| Total | 0 MPa | 675.3 MPa |
| X | -198.8 MPa | 157.5 MPa |
| Y | -293 MPa | 254 MPa |
| Z | -628.4 MPa | 264.3 MPa |
7.2.2 Simulación Alabeo
| Fuierza 1 | Fuerza2 | ||
|---|---|---|---|
| Eje | Fuerza [N] | Eje | Fuerza [N] |
| X | 0 N | X | 0 N |
| Y | 50 N | Y | -50 N |
| Z | 200 N | Z | -200 N |
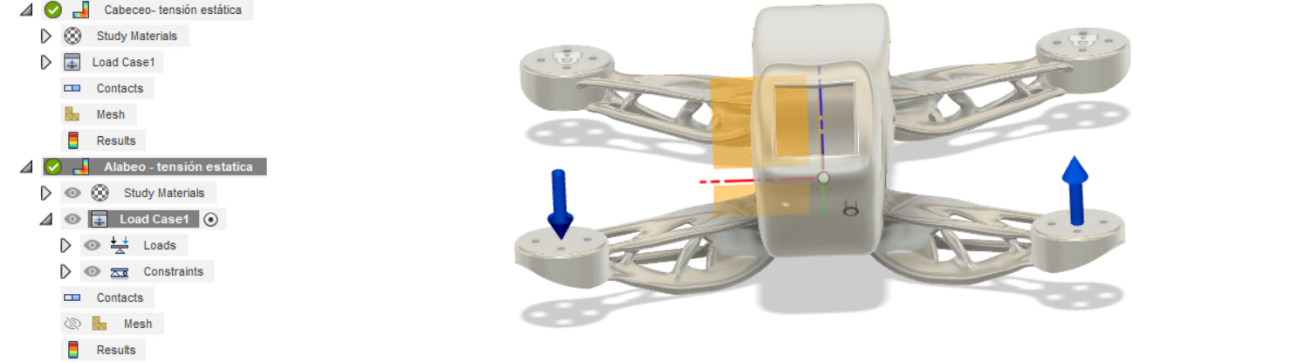
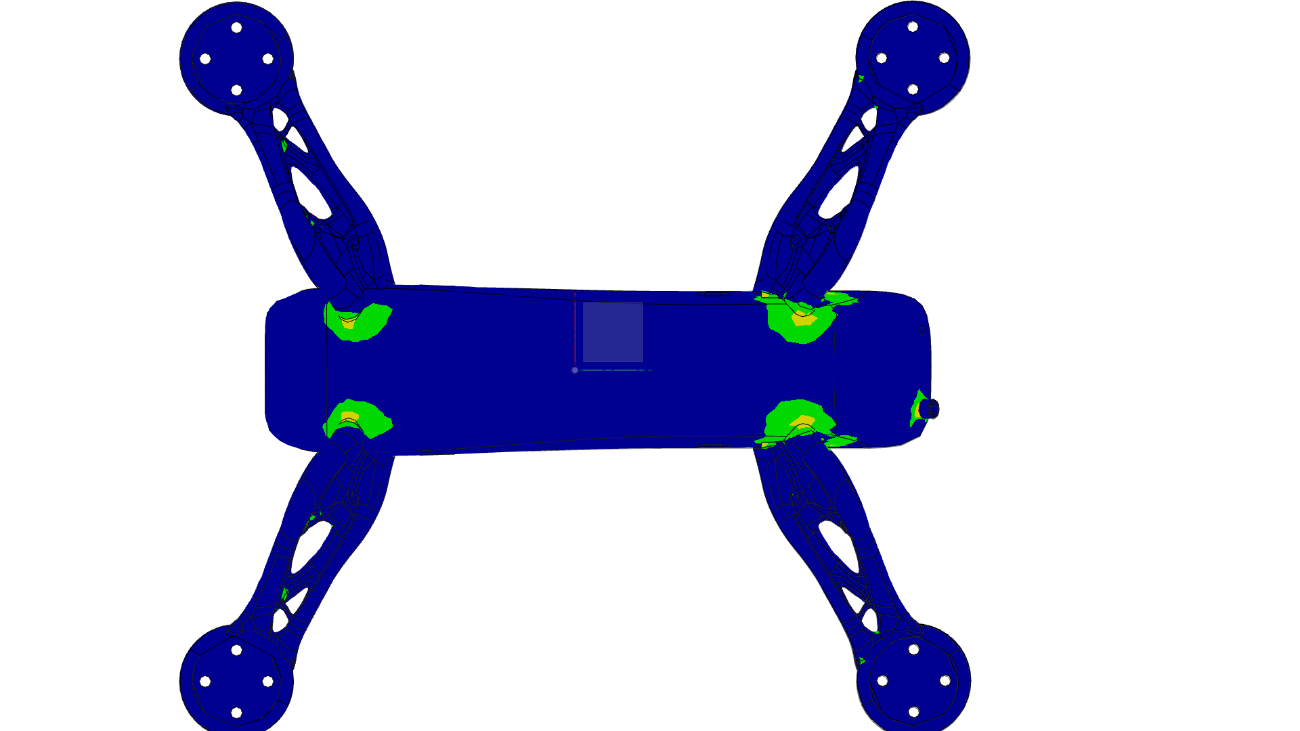
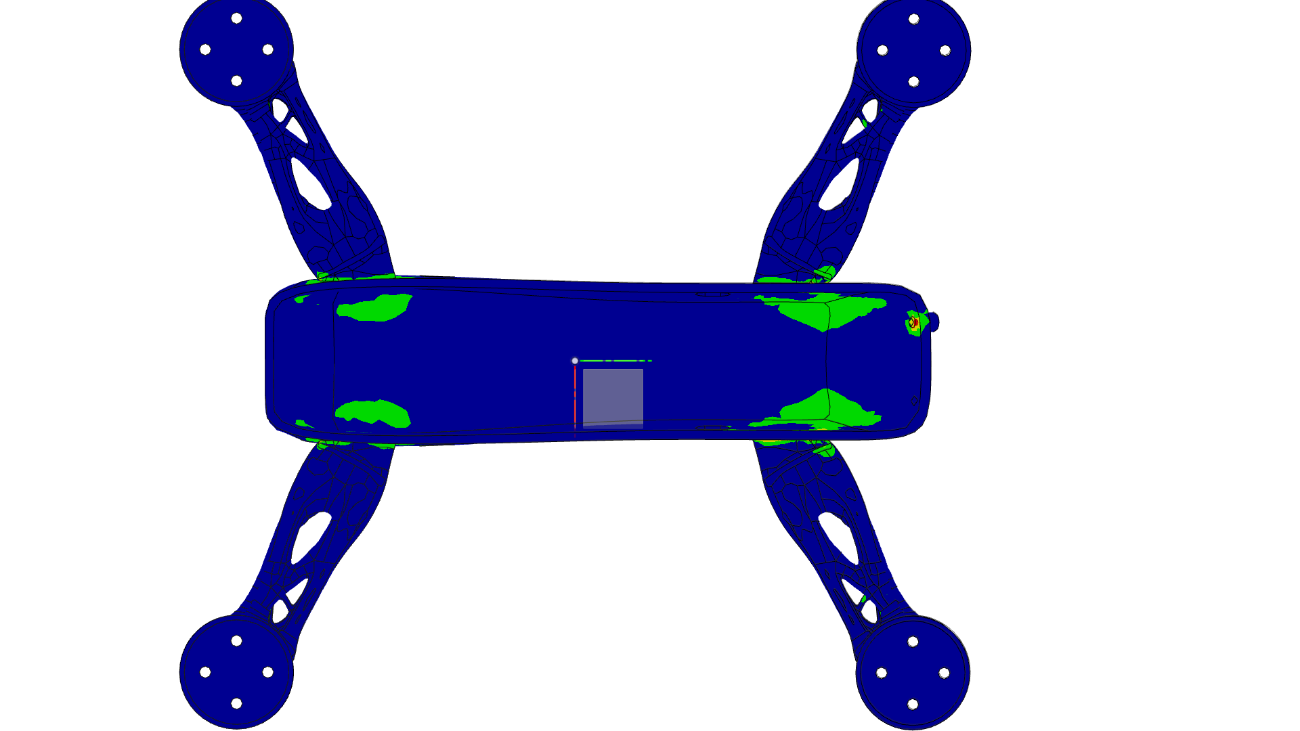
Coeficiente de seguridad
0 8
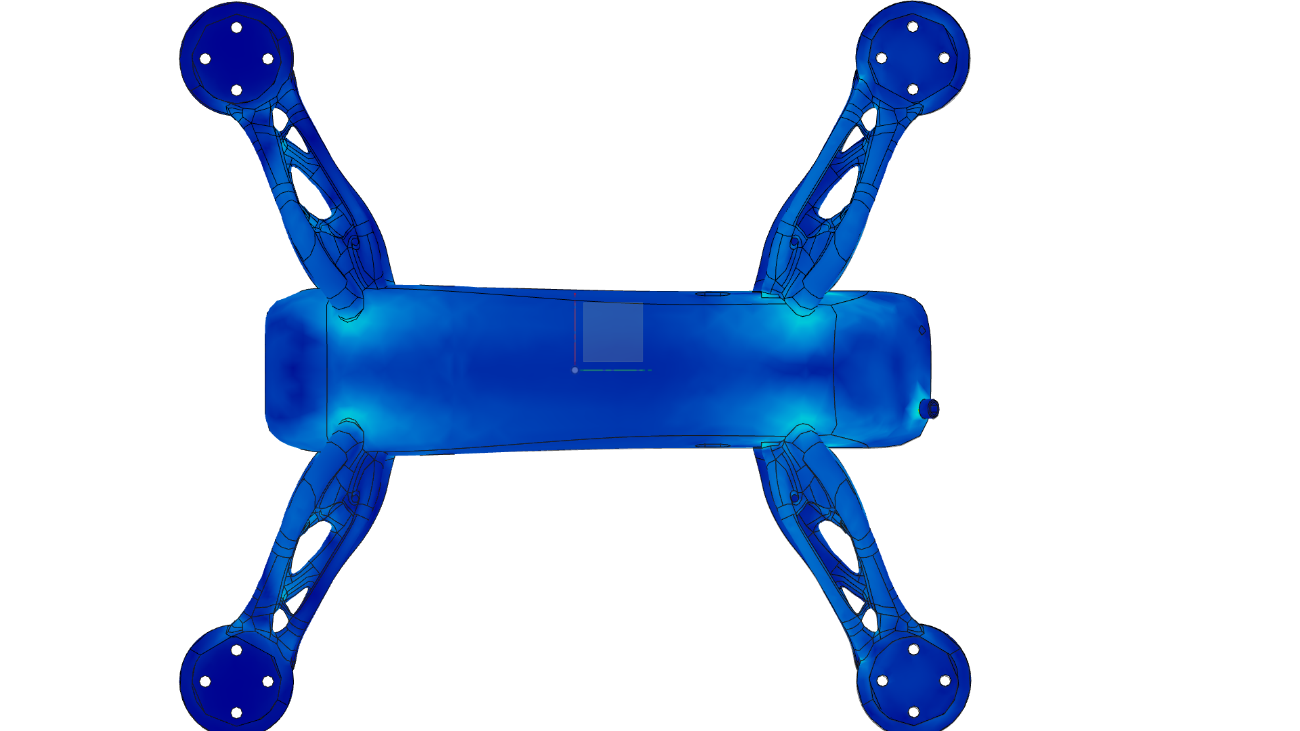
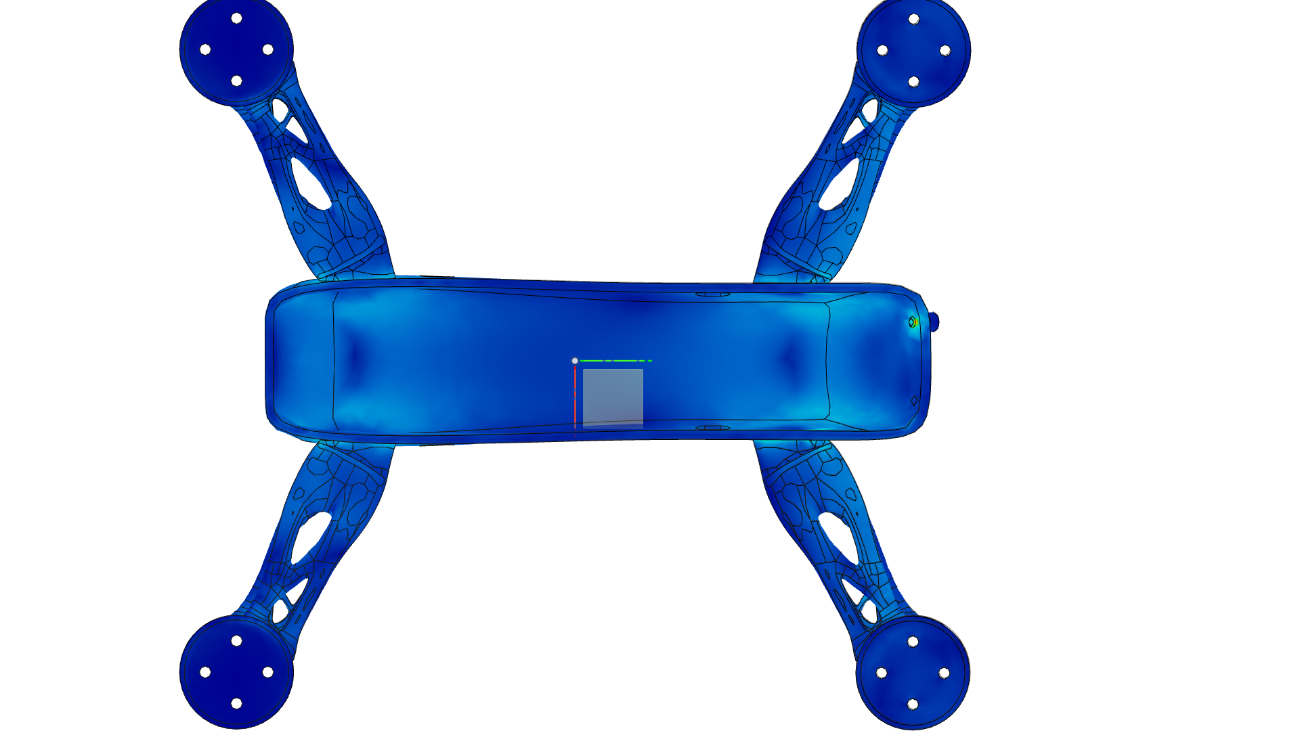
Tensión de Von Mises y Hencky
[MPa] 0 455
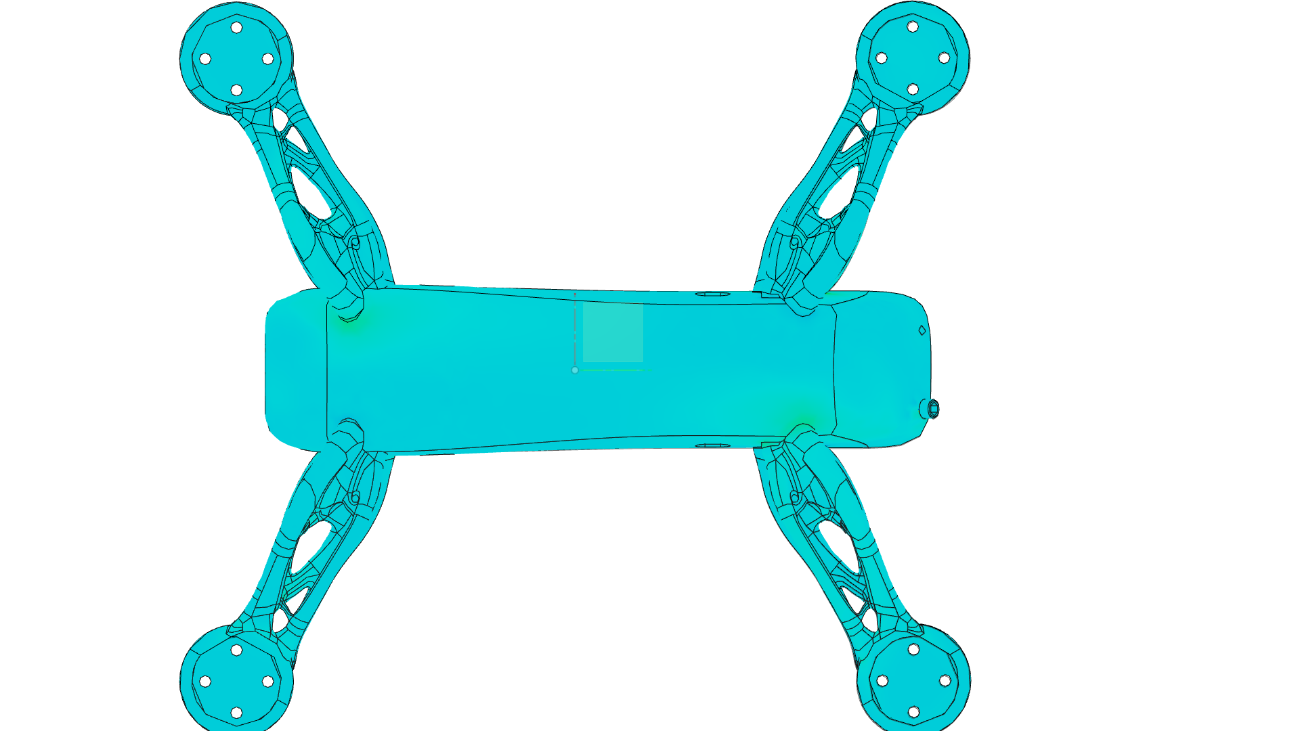
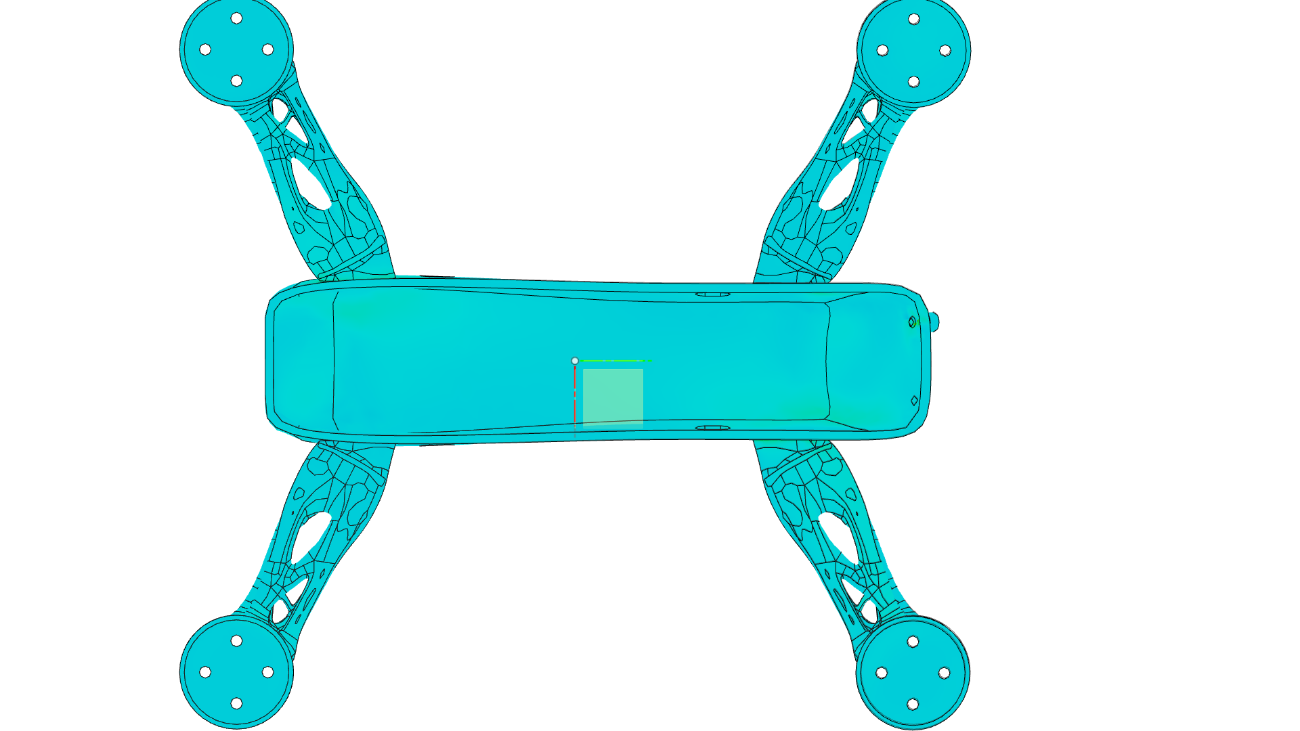
Tensión Principal 1ra
[MPa] -165.8 581.7
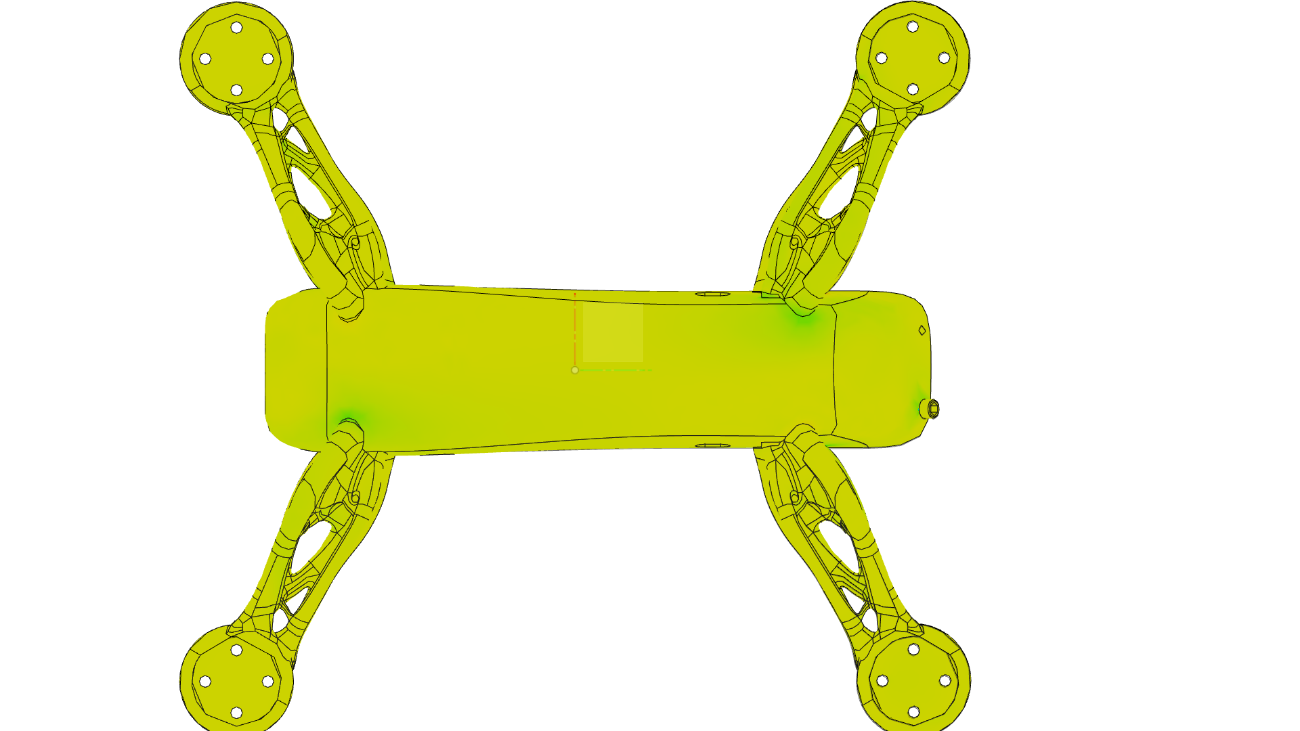
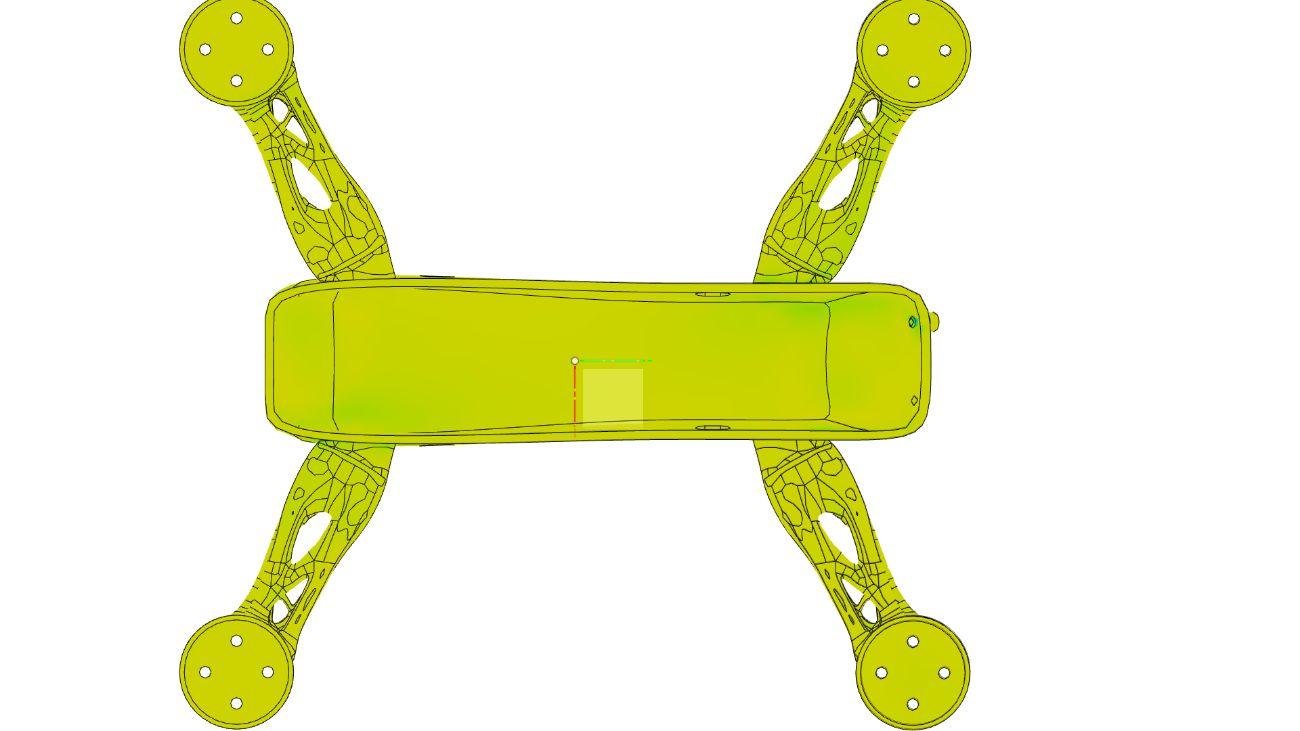
Tensión Principal 3ra
[MPa] -502.3 184
Desplazamiento Total
[mm] 0 1.06
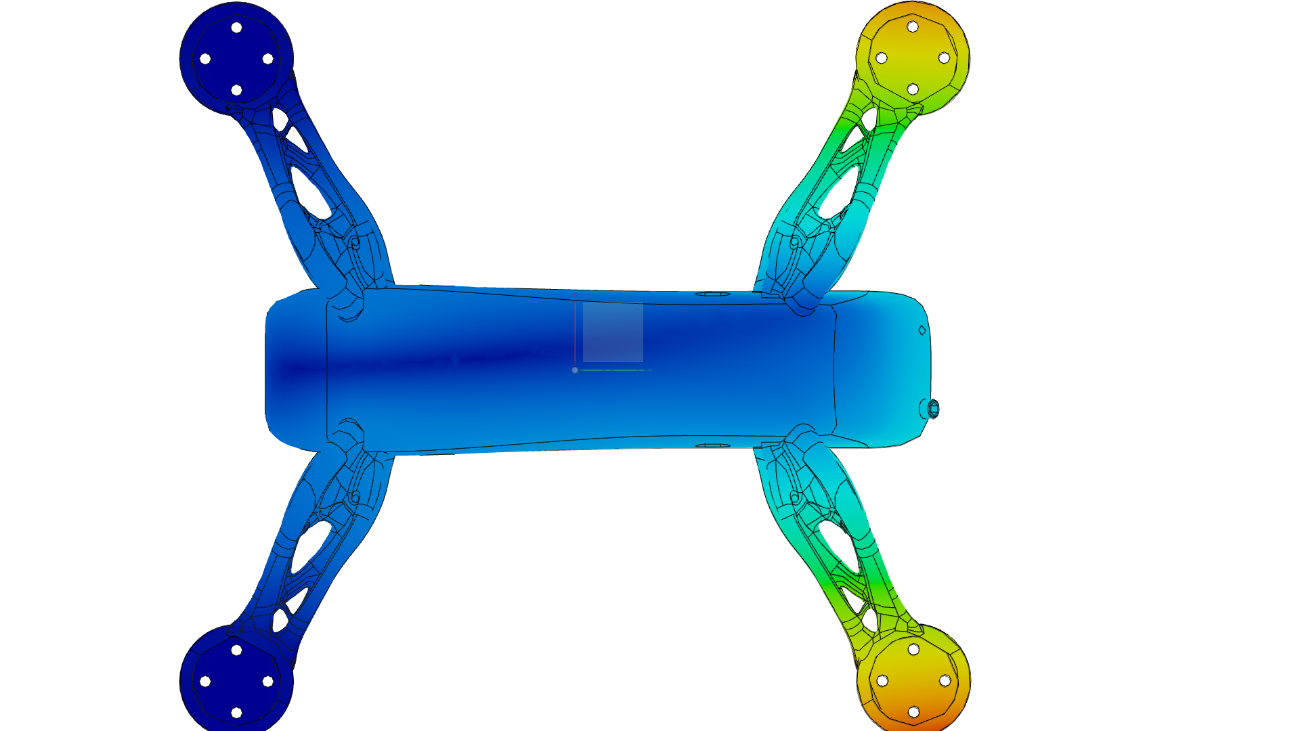
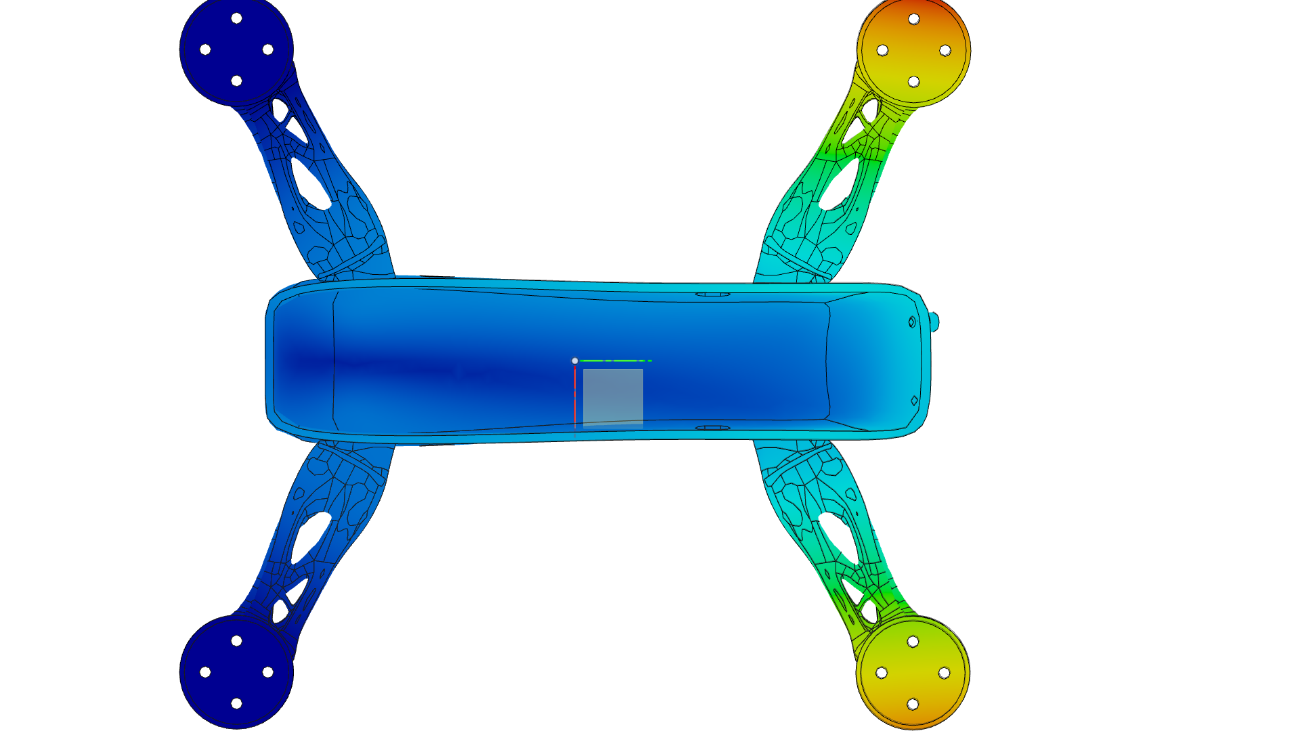
Deformación equivalente
0 0.008092
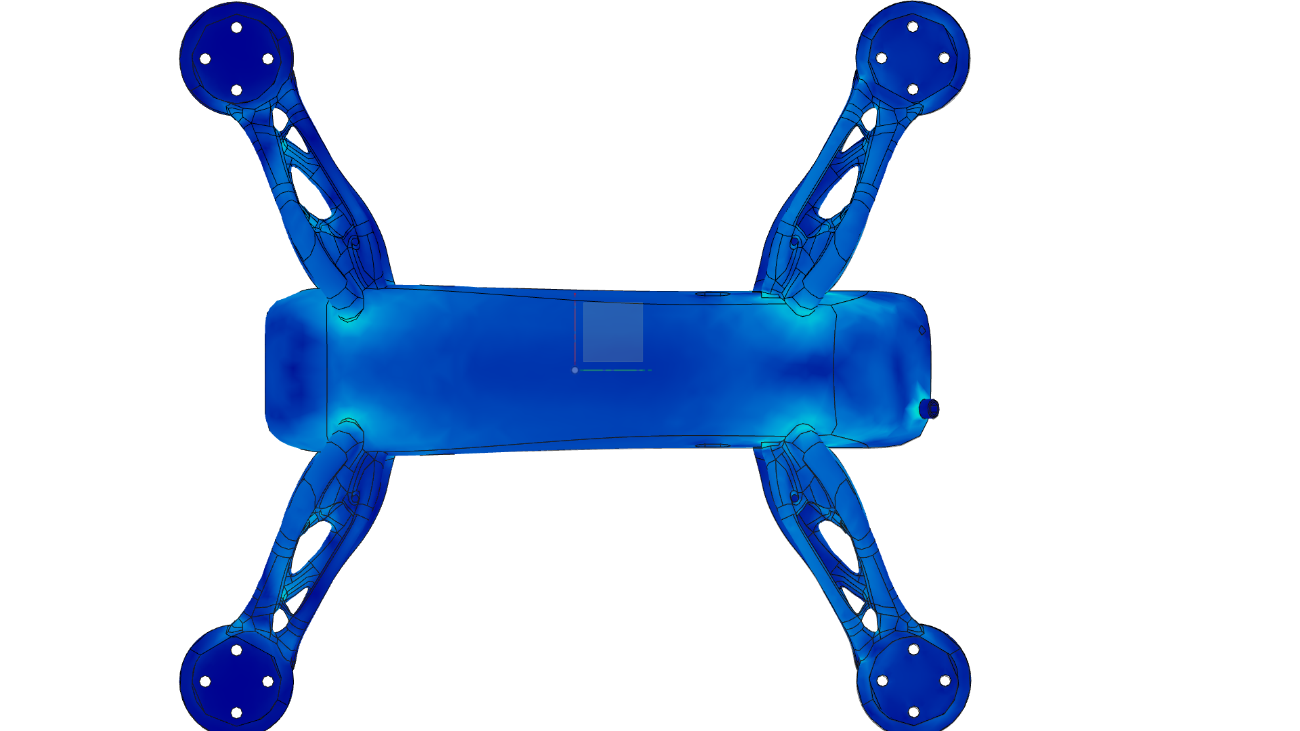
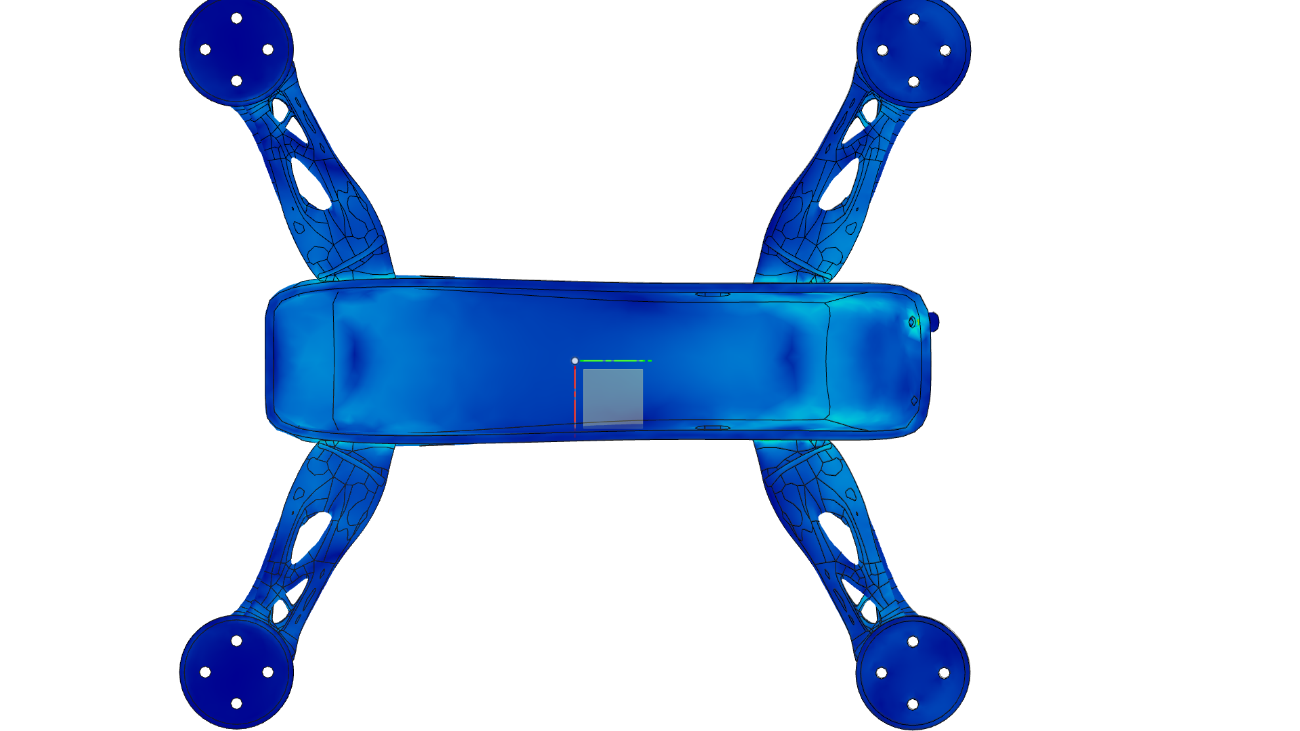
Deformación Principal 1ra
0 0.008494
Deformación Principal 3ra
-0.006101 -0
Presión de contacto Total [MPa] 0 291.3
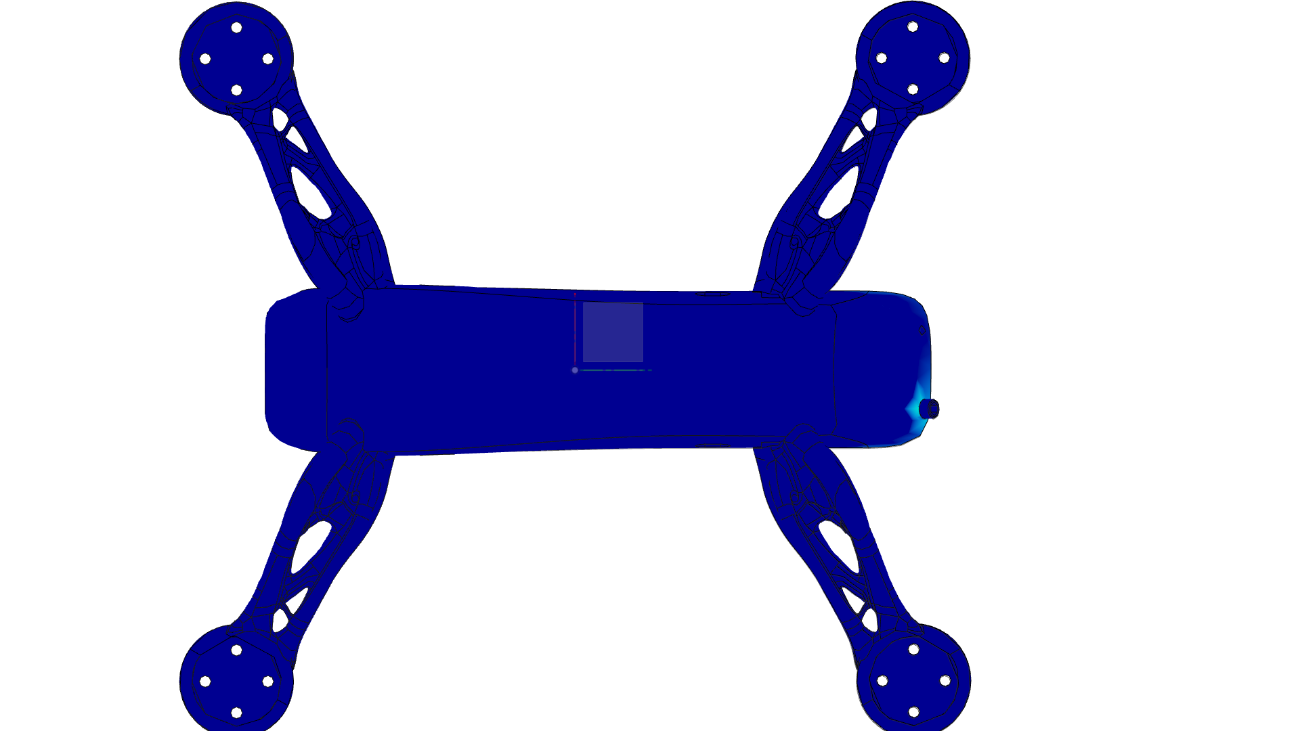
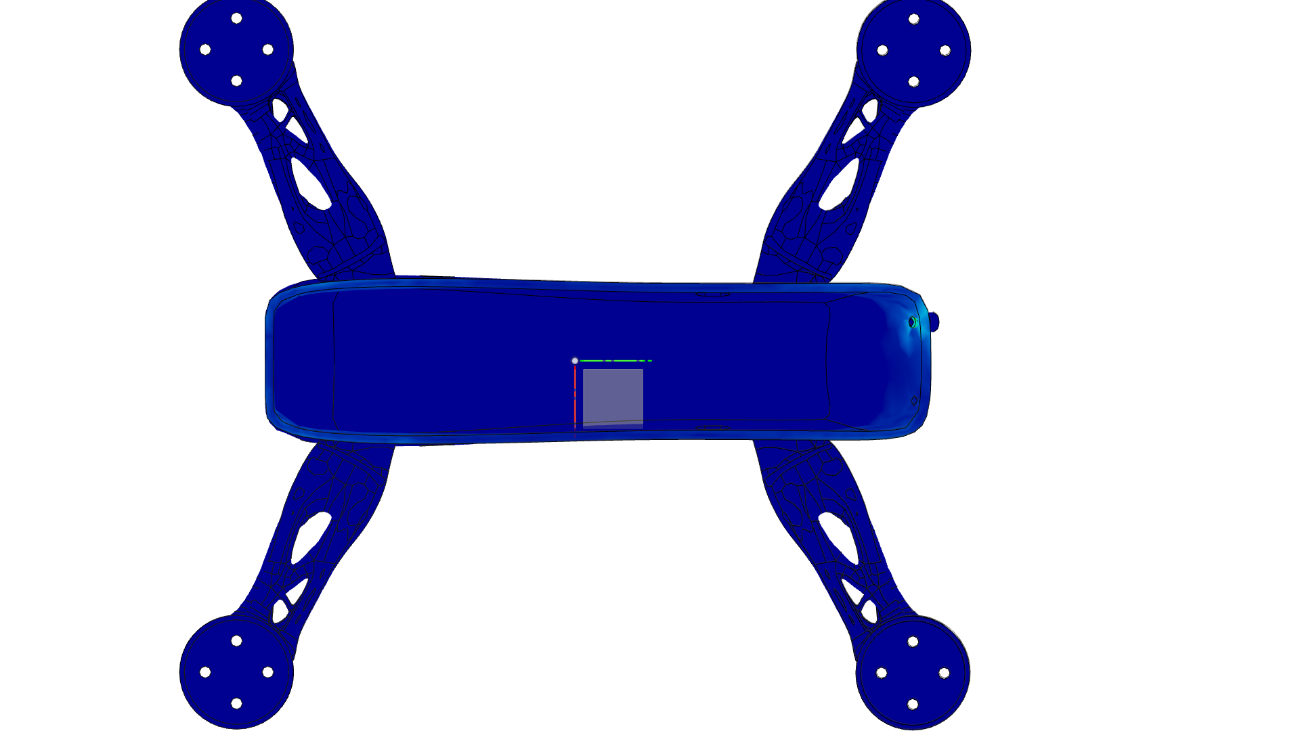
Resumen Simulación Alabeo
| Nombre | Mínimo | Máximo |
|---|---|---|
| Factor de seguridad | 0.4549 | 15 |
| Tensiones | ||
| Von Mises y Hencky | 0.004436 MPa | 455 MPa |
| 1er Principal | -165.8 MPa | 581.7 MPa |
| 3er Principal | -502.3 MPa | 184 MPa |
| Normal XX | -378.3 MPa | 380.5 MPa |
| Normal YY | -228.4 MPa | 254.8 MPa |
| Normal ZZ | -413.6 MPa | 419.9 MPa |
| Tangencial XY | -153.4 MPa | 116 MPa |
| Tangencial YZ | -109 MPa | 106.7 MPa |
| Tangencial ZX | -178.7 MPa | 216 MPa |
| Desplazamiento | ||
| Total | 0 mm | 1.06 mm |
| X | -0.03661 mm | 0.3178 mm |
| Y | -0.1924 mm | 0.1893 mm |
| Z | -0.9141 mm | 1.011 mm |
| Fuerza de reacción | ||
| Total | 0 N | 29.36 N |
| X | -3.117 N | 4.533 N |
| Y | -3.841 N | 2.994 N |
| Z | -28.6 N | 29.13 N |
| Deformación | ||
| Equivalente | 1,06E-04 | 0.008092 |
| 1st Principal | 7.28E-08 | 0.008494 |
| 3rd Principal | -0.006101 | -1,06E-04 |
| Normal XX | -0.004234 | 0.003546 |
| Normal YY | -0.001039 | 0.001032 |
| Normal ZZ | -0.002172 | 0.002395 |
| Tangencial XY | -0.002576 | 0.004347 |
| Tangencial YZ | -0.002113 | 0.002872 |
| Tangencial ZX | -0.006288 | 0.005986 |
| Presión de contacto | ||
| Total | 0 MPa | 291.3 MPa |
| X | -208.6 MPa | 190.6 MPa |
| Y | -128.2 MPa | 165.6 MPa |
| Z | -178.7 MPa | 286.1 MPa |
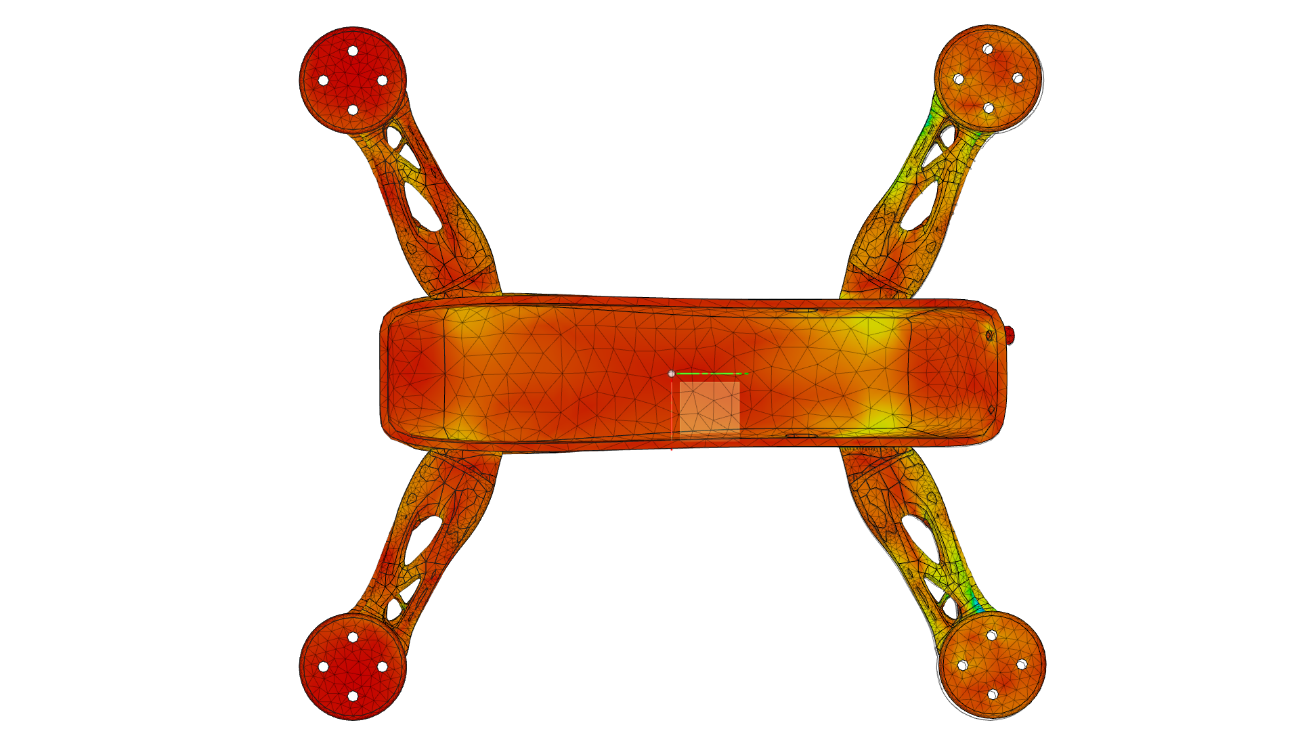
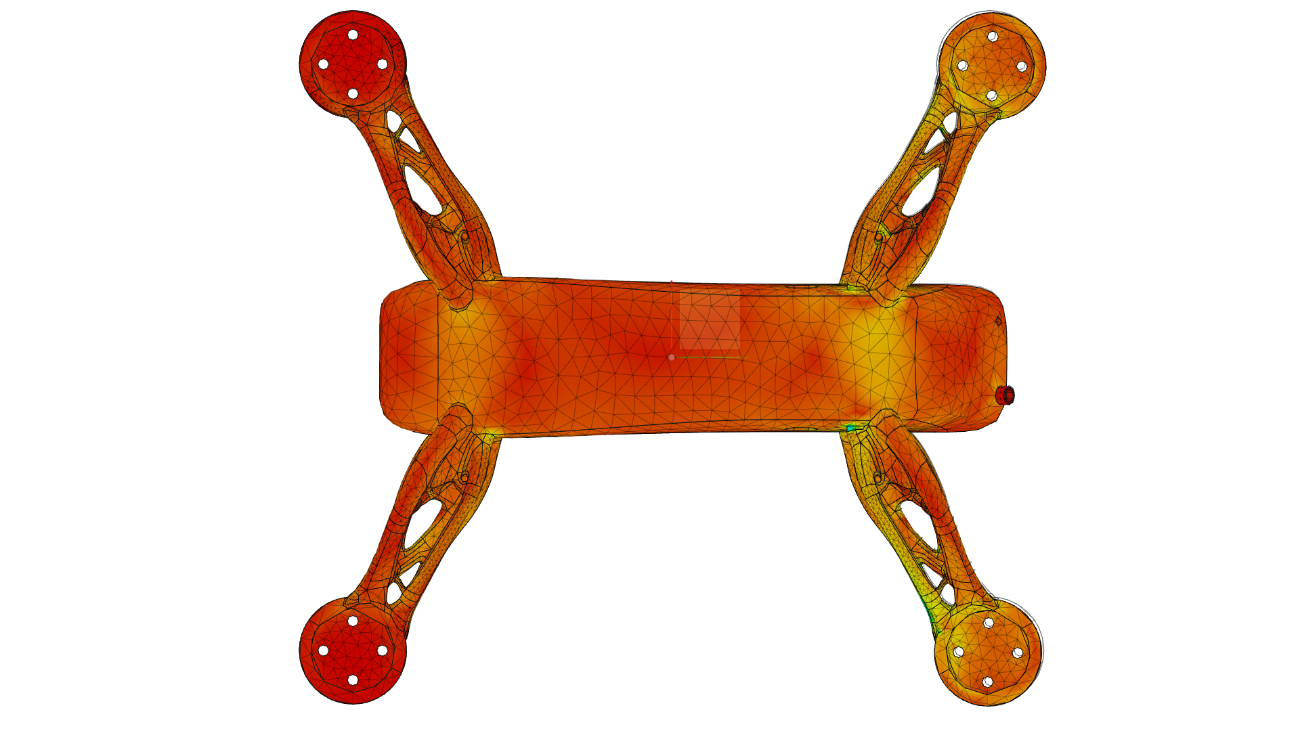
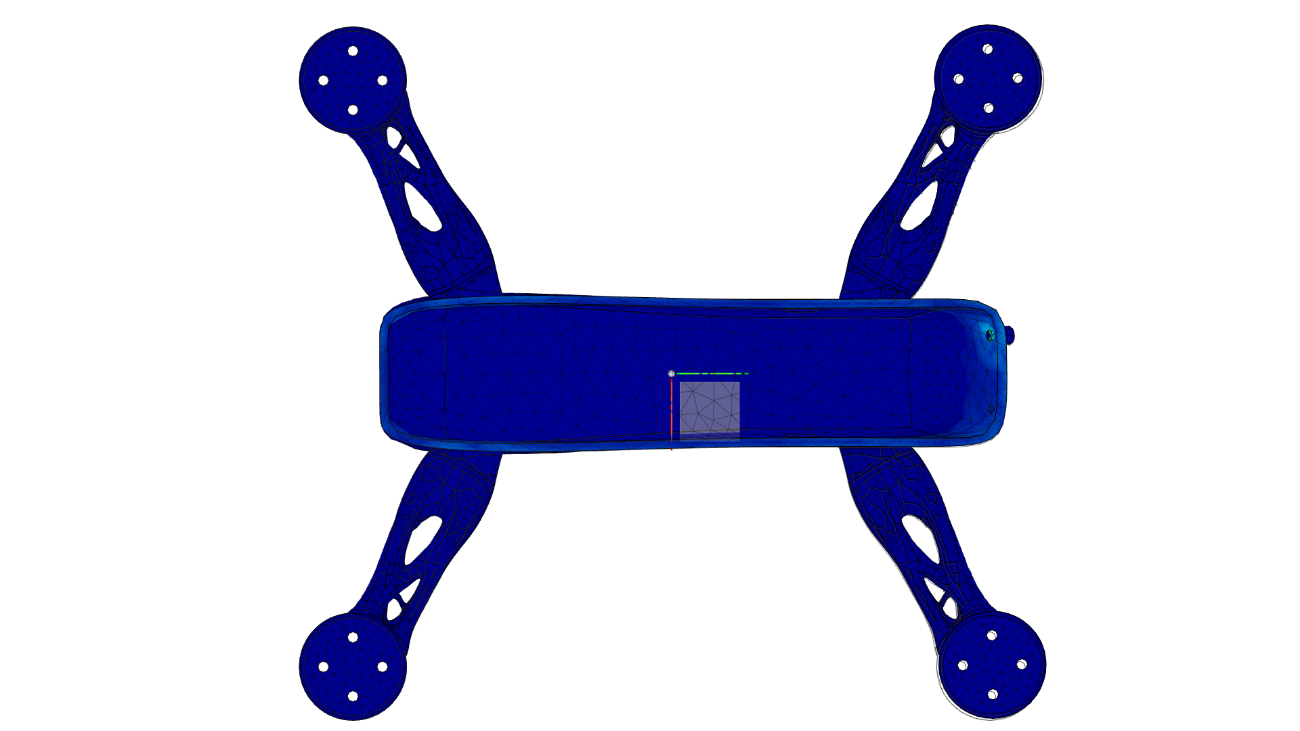
7.2.3 Simulación Guiñada
| Momento 1 | Momento 2 | ||
|---|---|---|---|
| Eje | Momento [N m] | Eje | Momento [N m] |
| X | 0 | X | 0 |
| Y | 0 | Y | 0 |
| Z | 15 | Z | 15 |
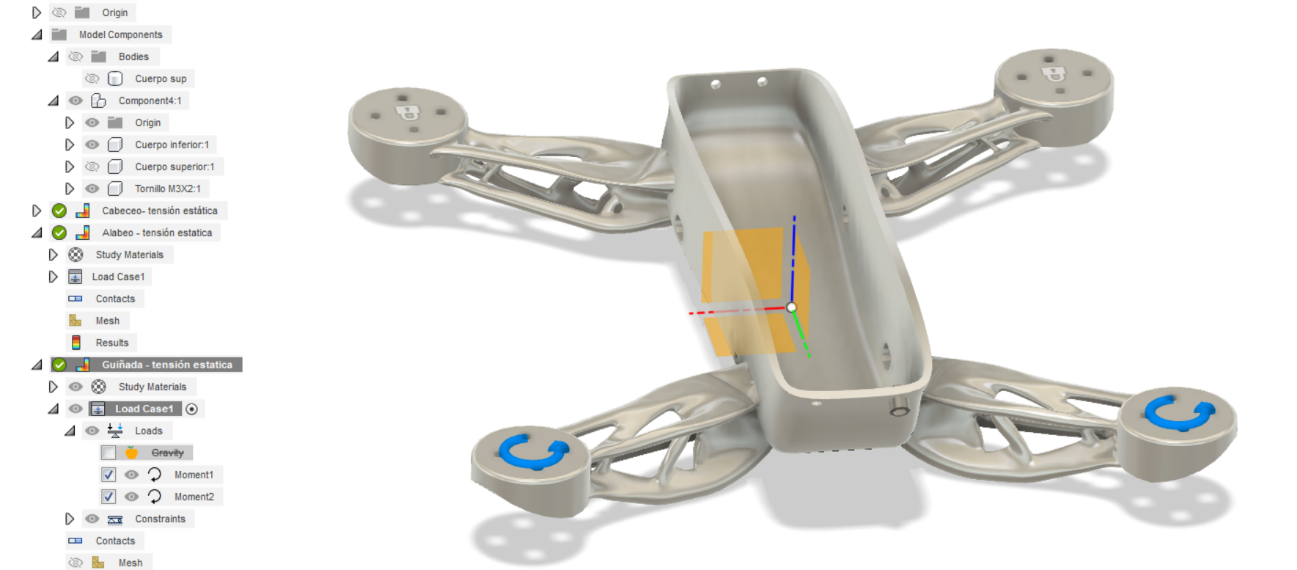
Coeficiente de seguridad
0 8
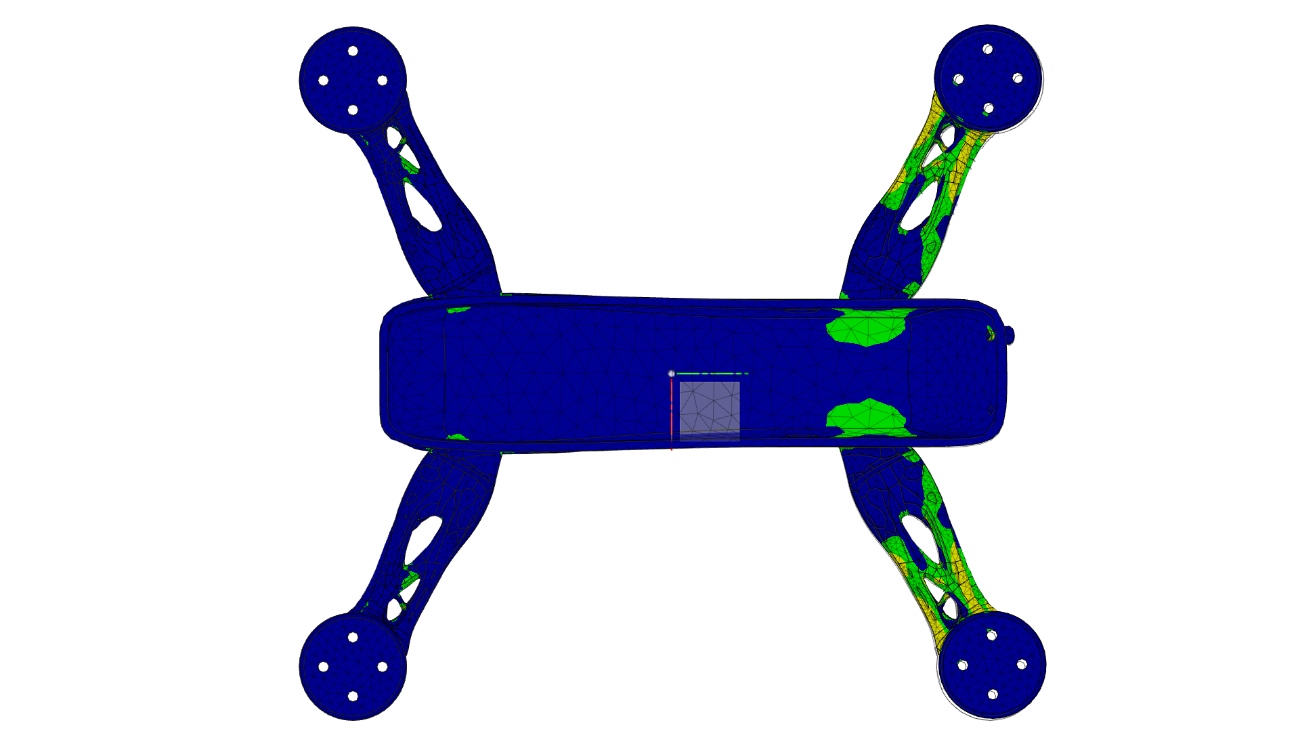
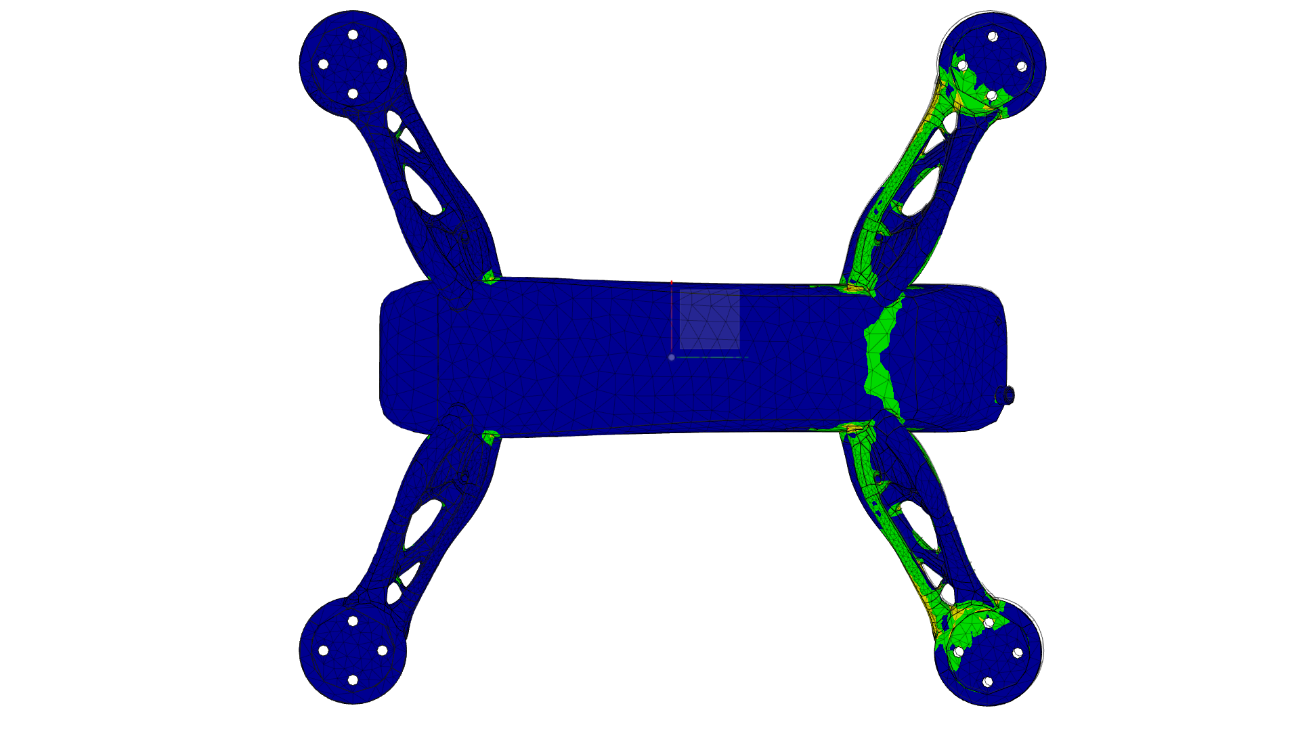
Tensión de Von Mises y Hencky
[MPa] 0 379.2
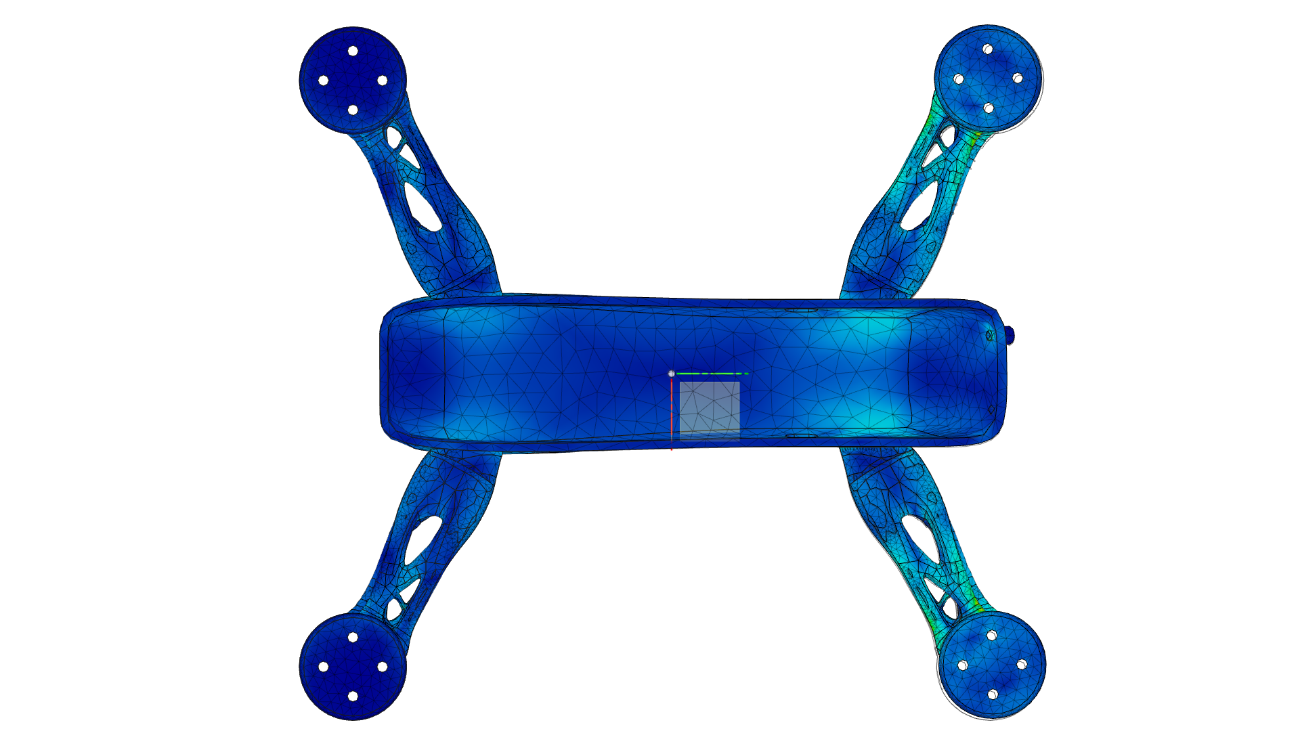
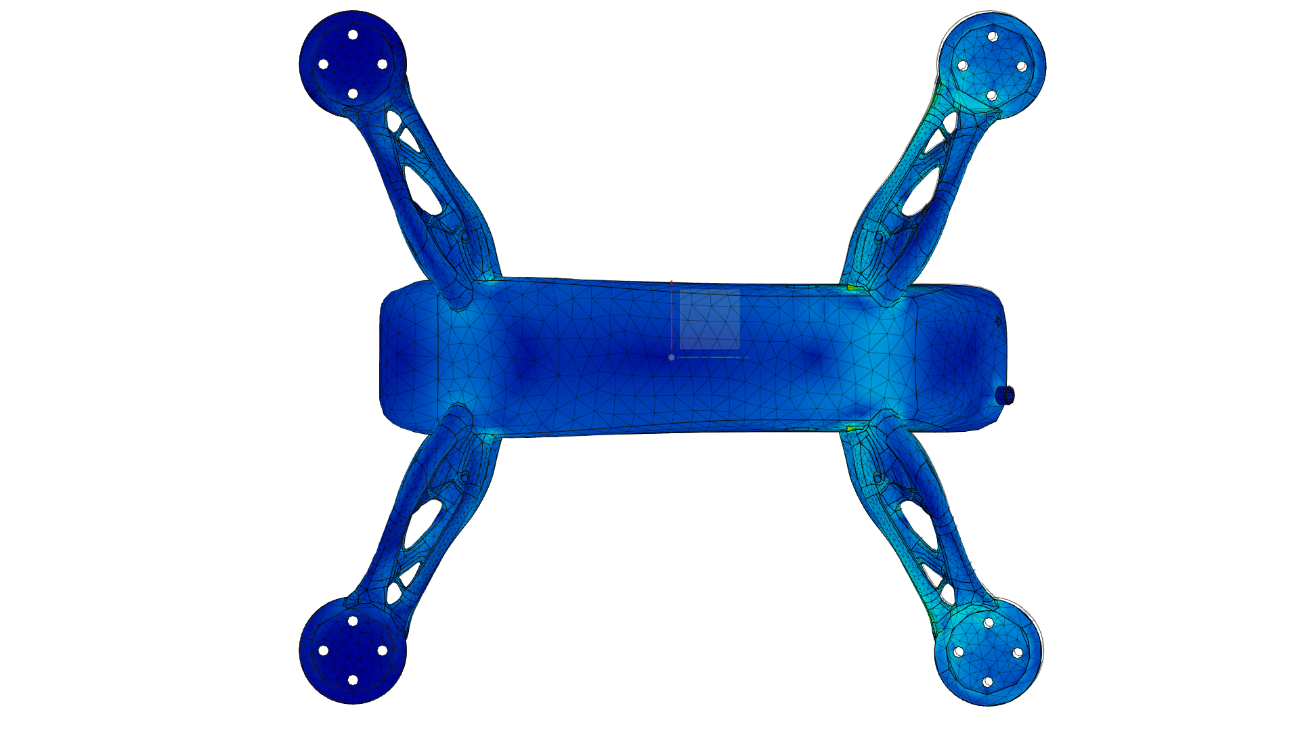
Tensión 1ra Principal
[MPa] -91.9 438.8
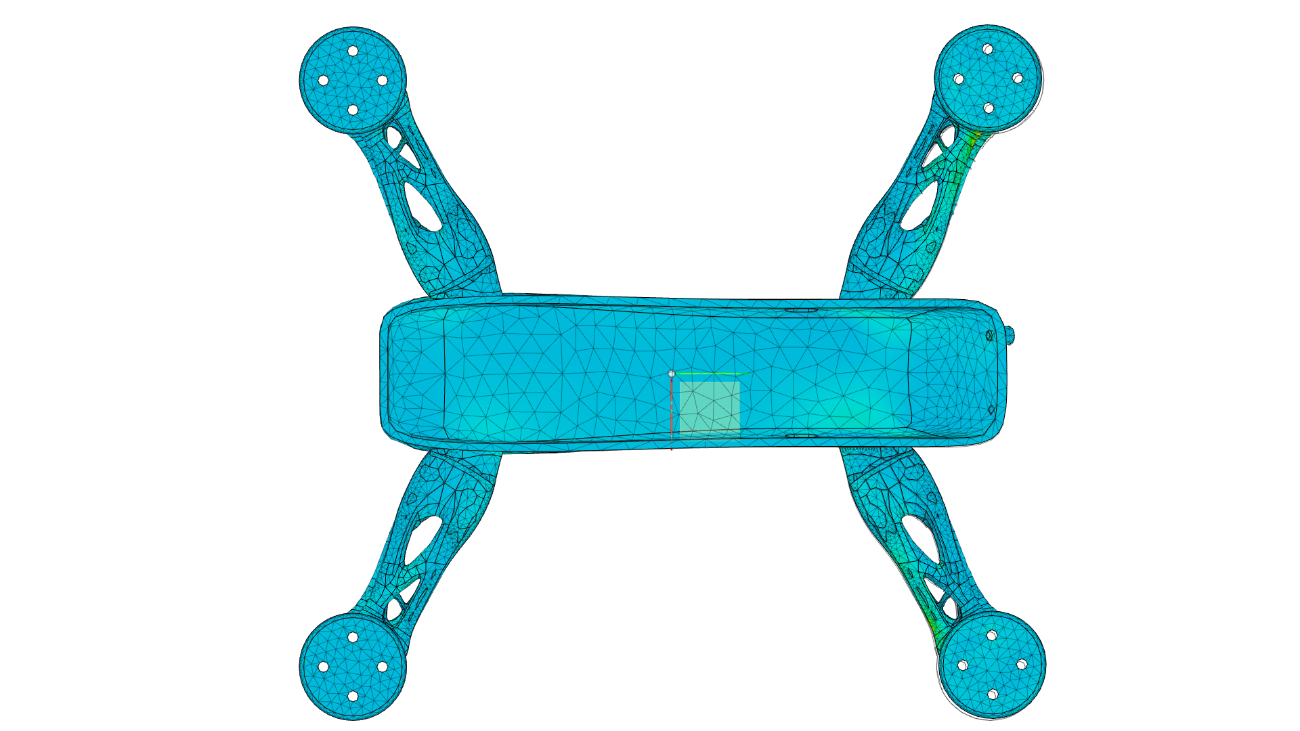
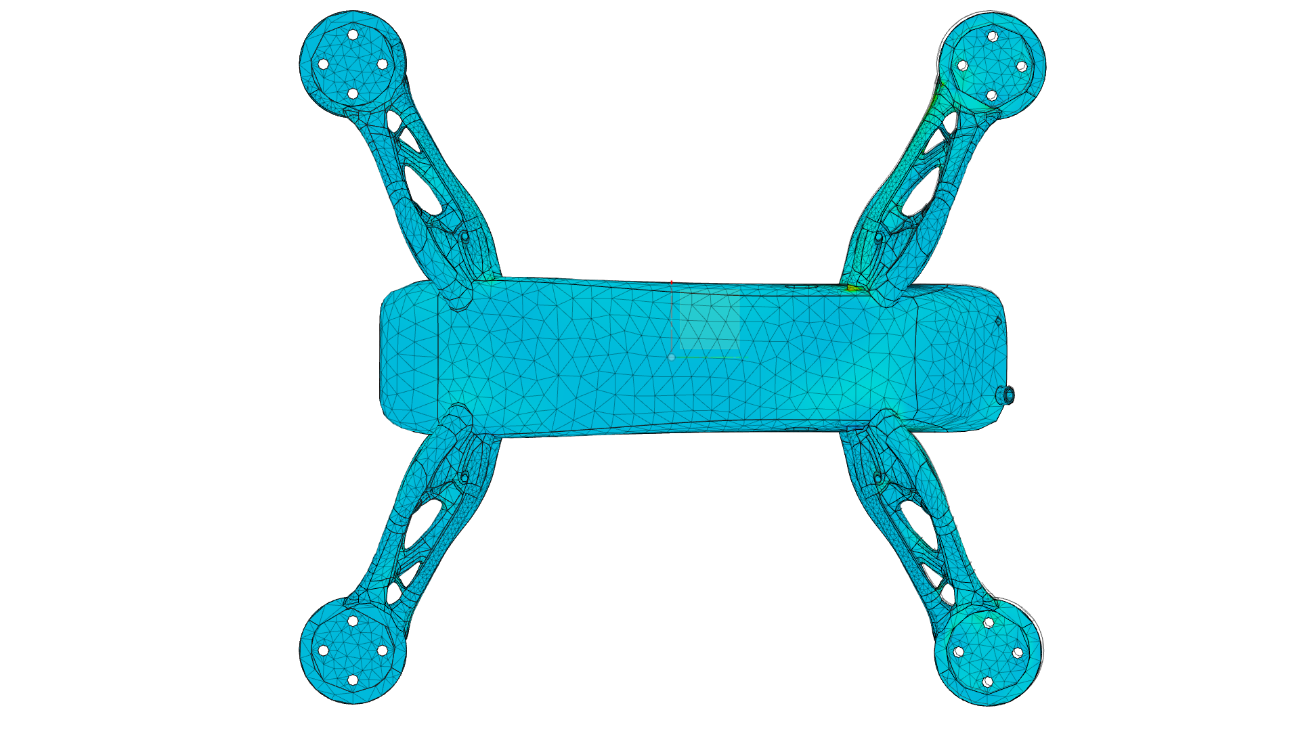
Tensión 3ra Principal
[MPa] -299.6 92.2
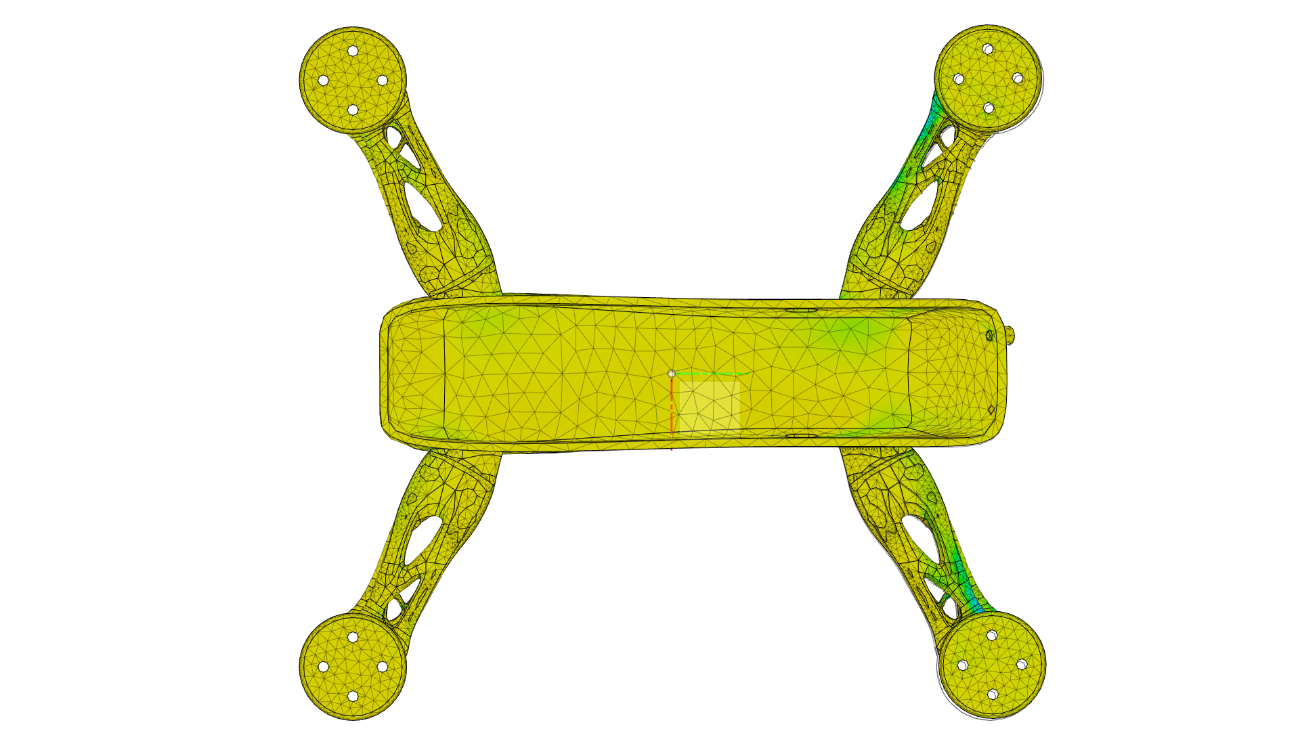
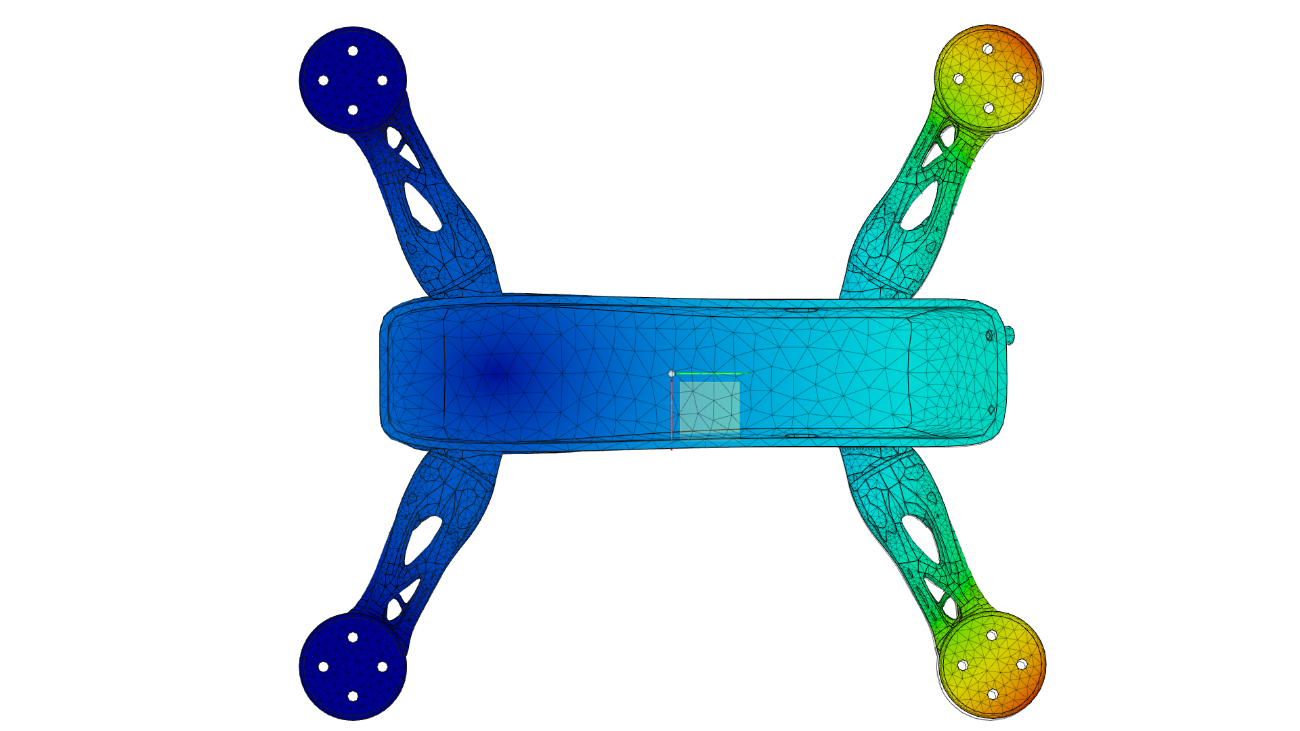
Desplazamiento Total
[mm] 0 1.052
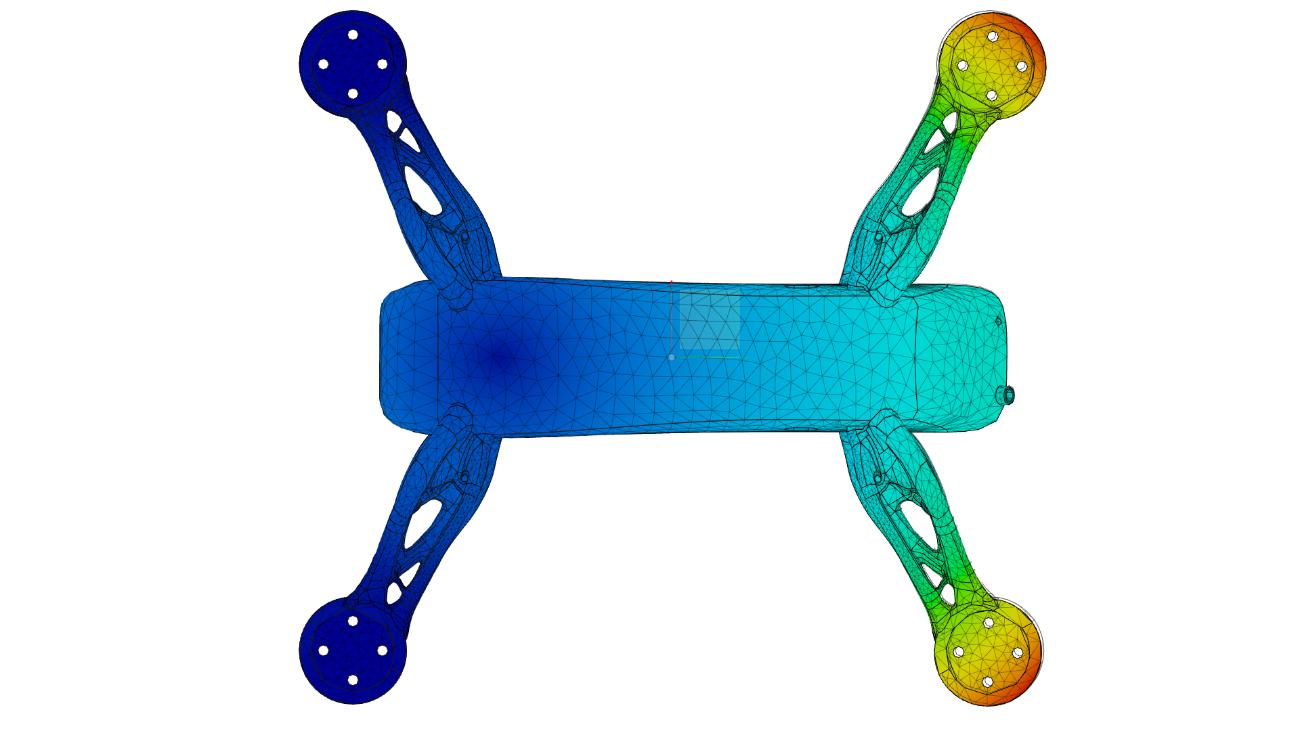
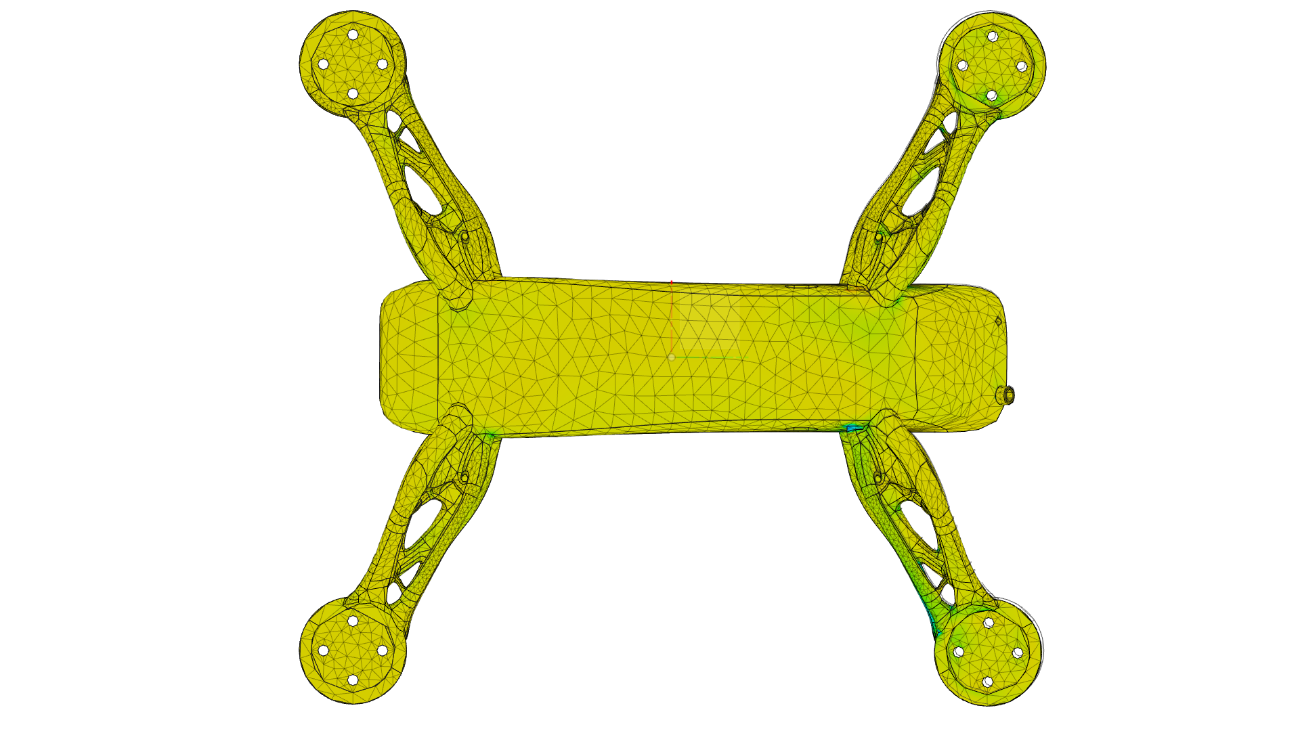
Deformación equivalente
0 0.007621
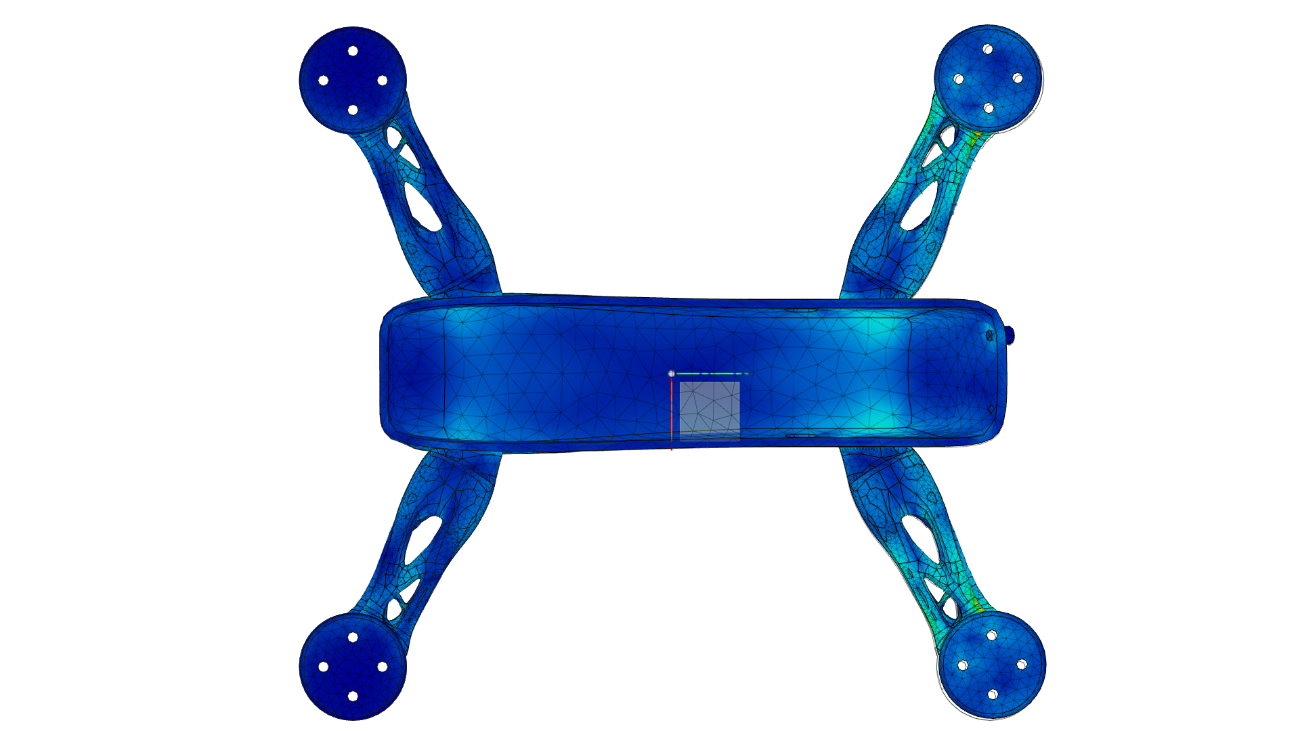
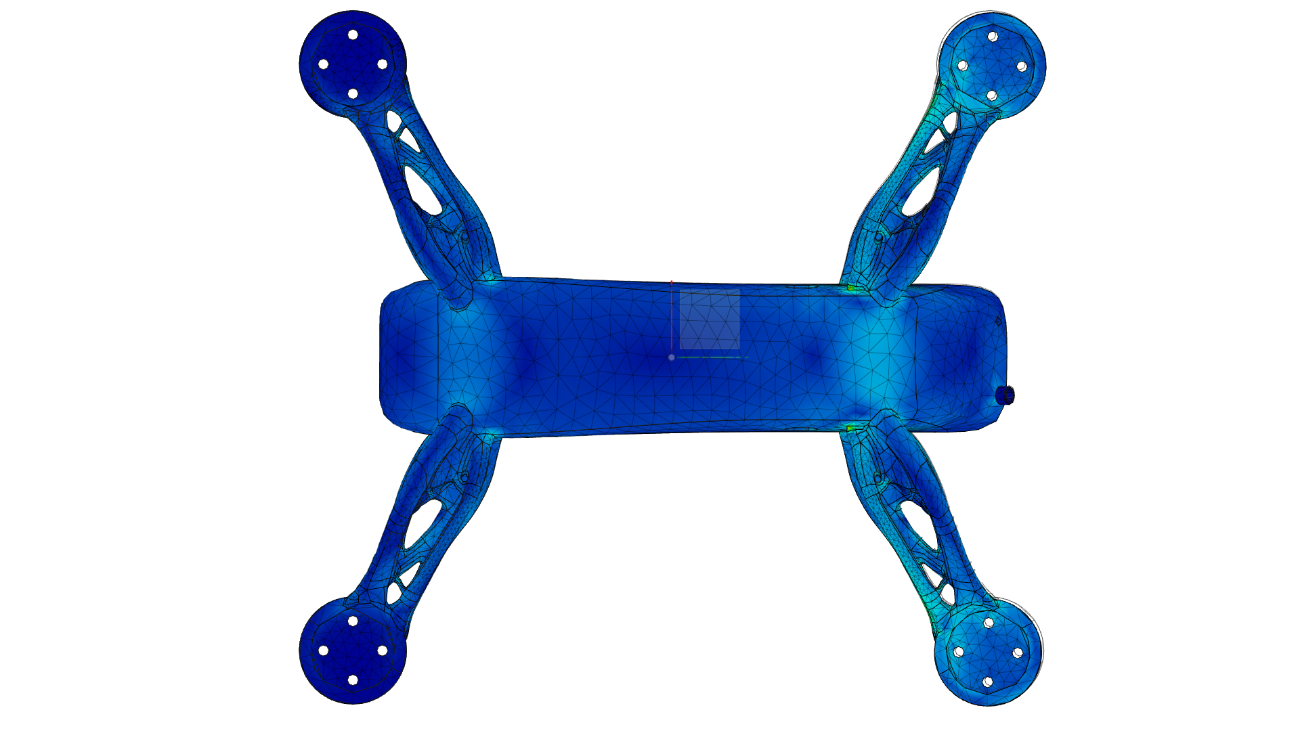
Deformación 1st Principal
-0.000081 0.008118
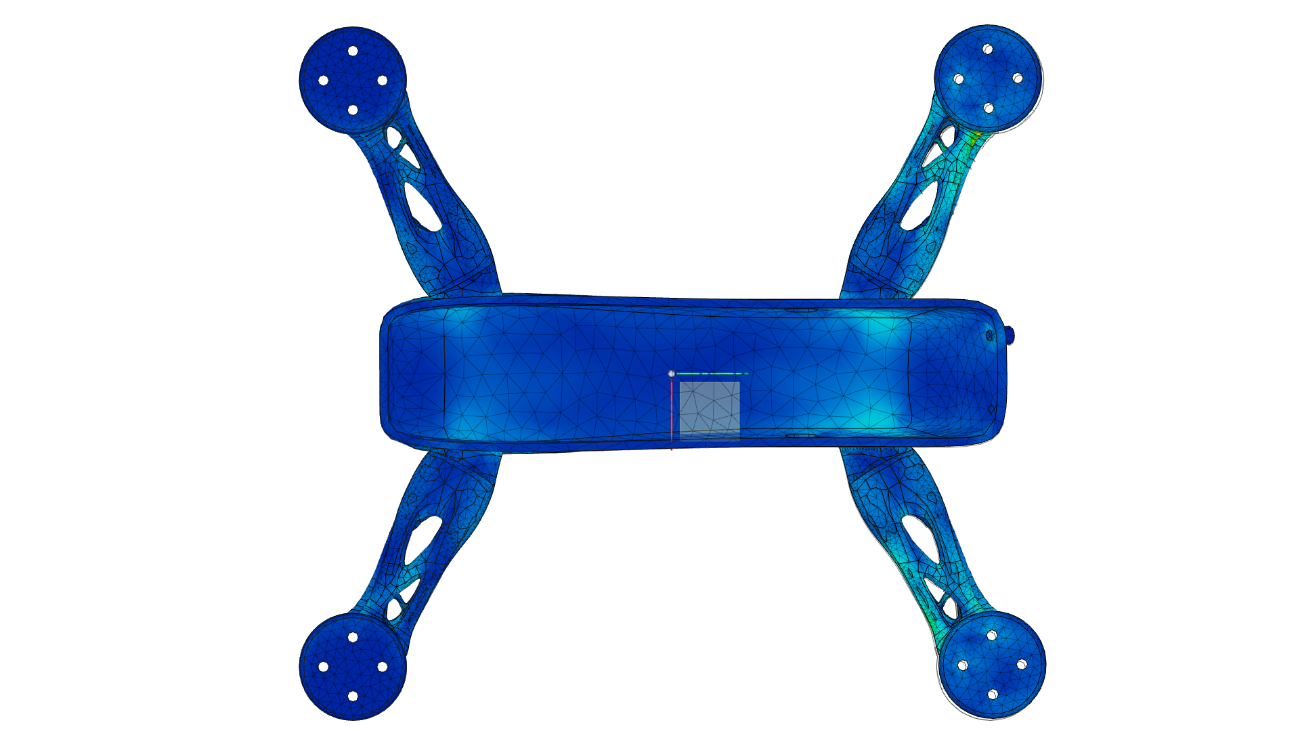
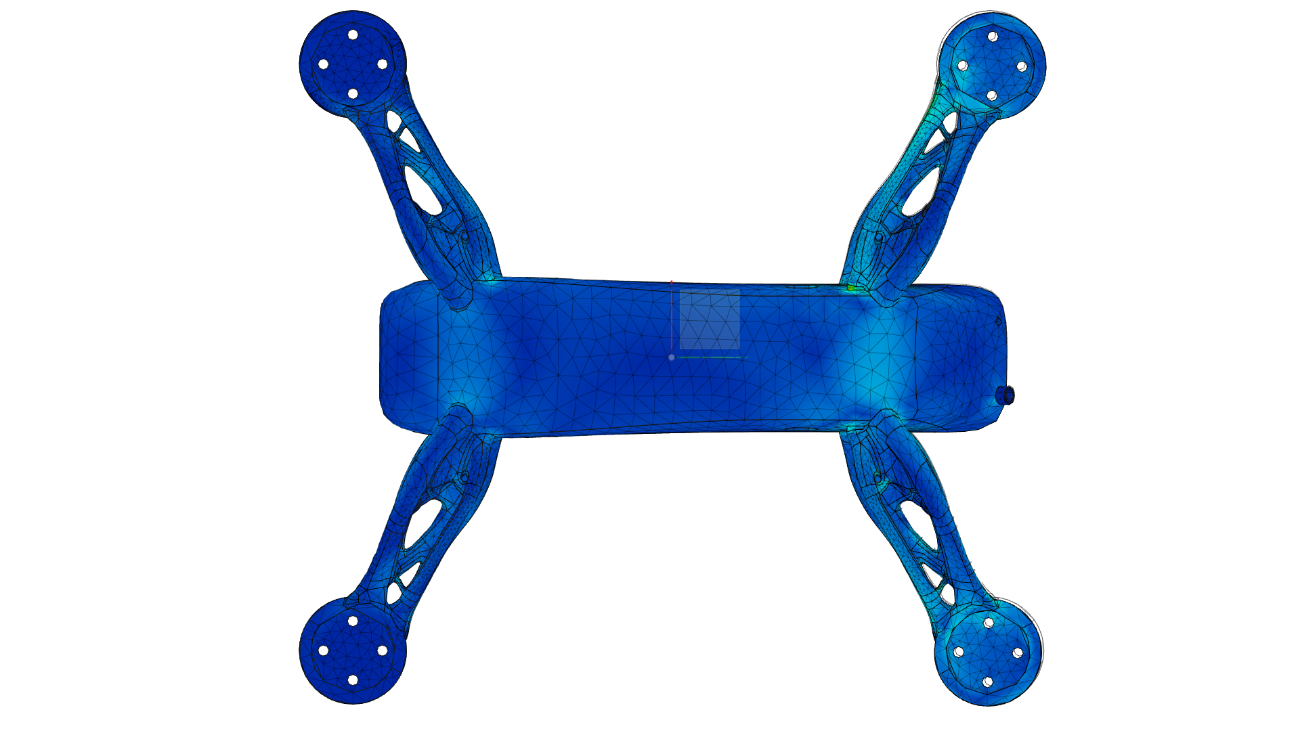
Deformación 3rd Principal
-0.006379 -0
Presión de contacto Total
[MPa] 0 138
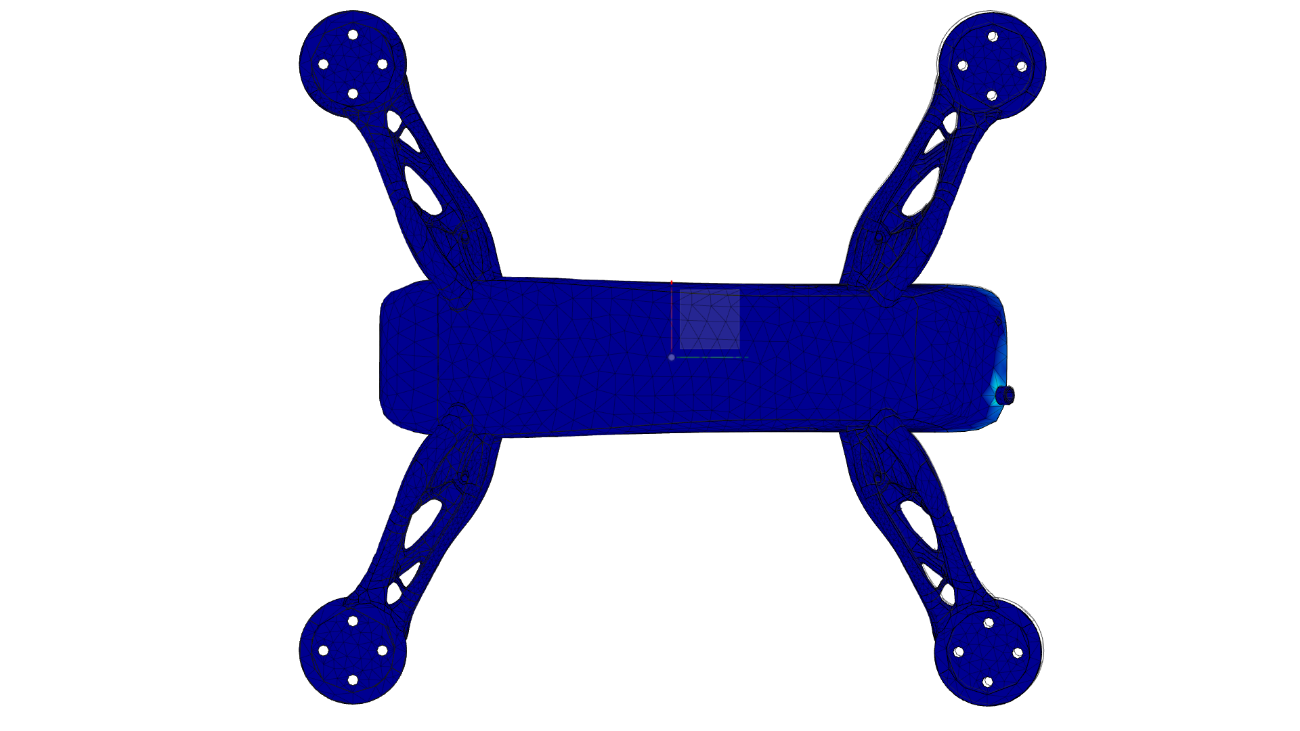
A continuación, evaluamos en cada una de las piezas los puntos donde el coeficiente de seguridad ha resultado ser menor que 1, que según este programa se corresponde con las zonas coloreadas de rojo.
En la simulación de cabeceo:
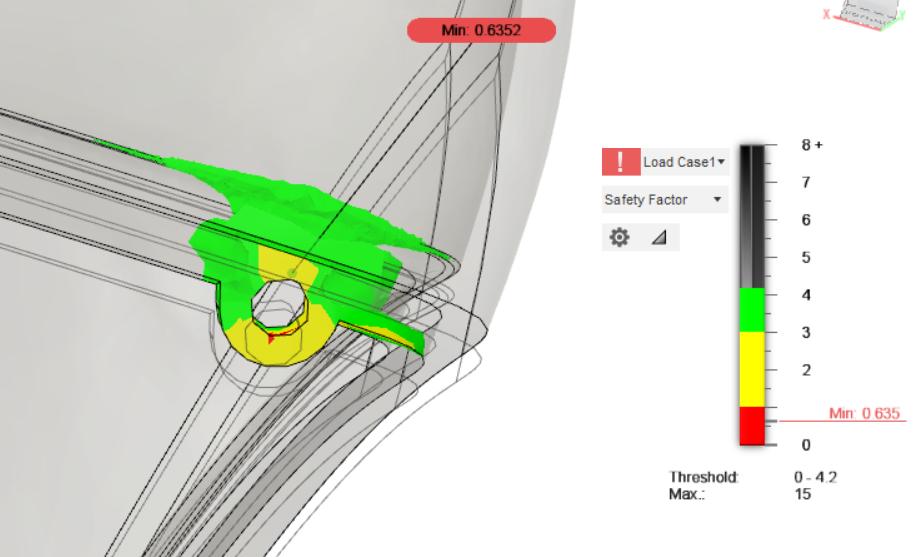
Análisis por elementos finitos - Coeficientes de seguridad – Cuerpo superior
La pestaña de la tapa superior debe rediseñarse en la zona de la lengüeta.
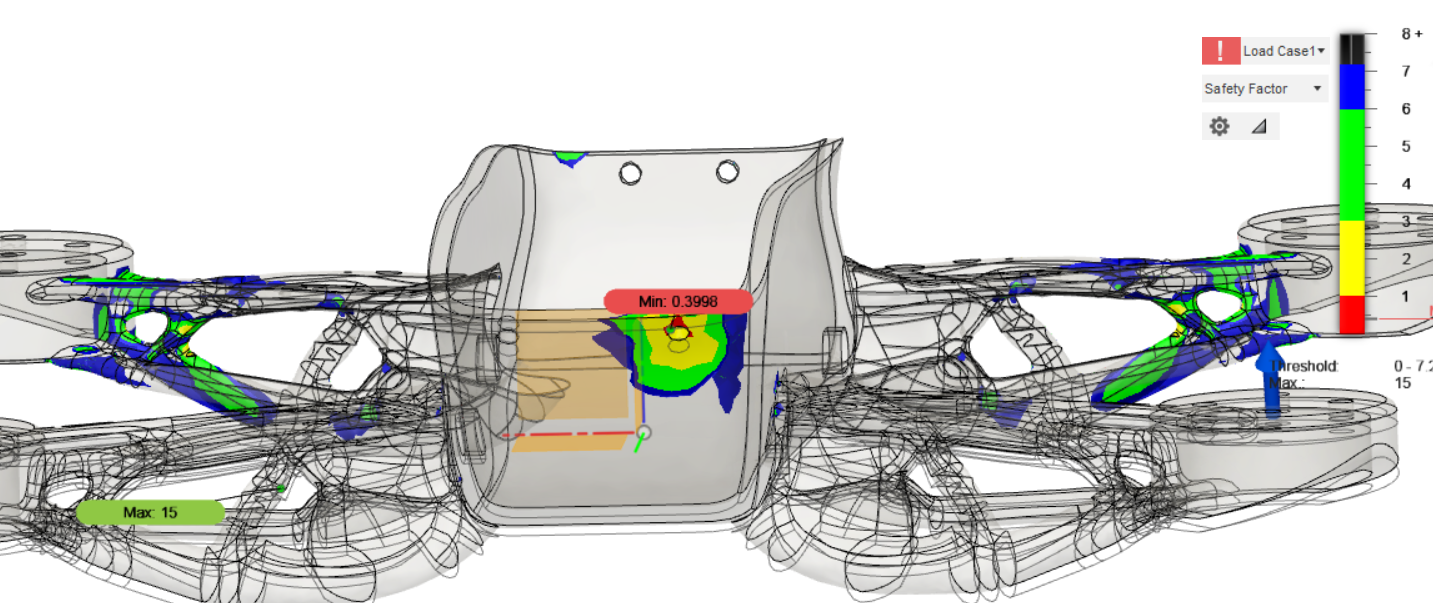
Análisis por elementos finitos - Coeficientes de seguridad – Cuerpo inferior
En el cuerpo inferior de llega también a la deformación plástica en el entorno del tornillo de fijación.
Mostrando las tensiones del orden del de fluencia del material en el entorno de la unión atornillada:
Para la simulación de alabeo:
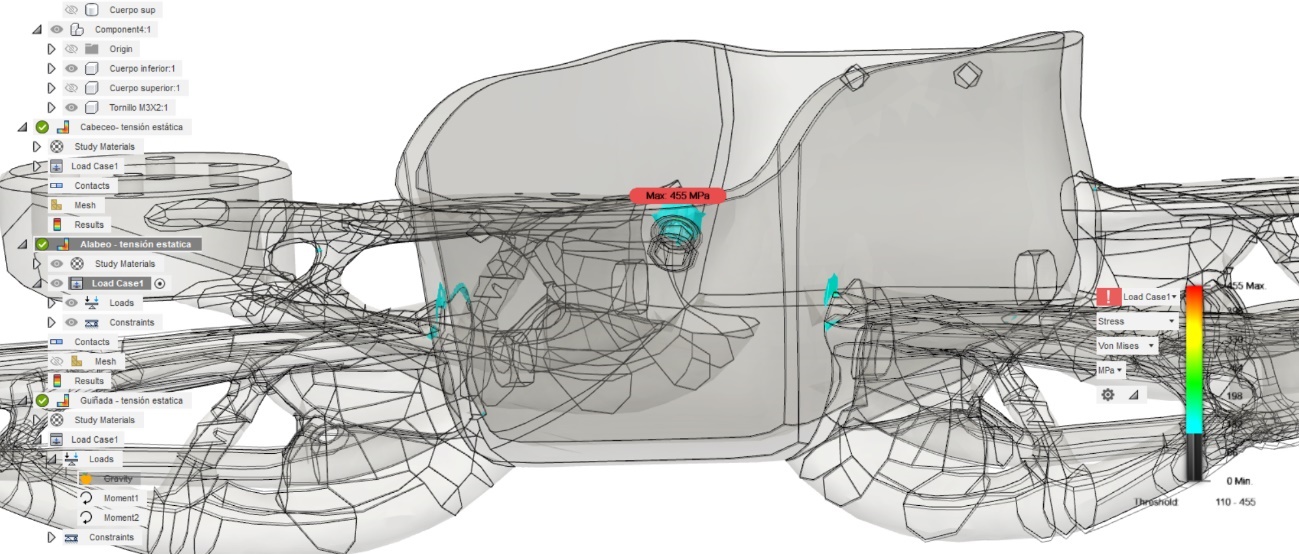
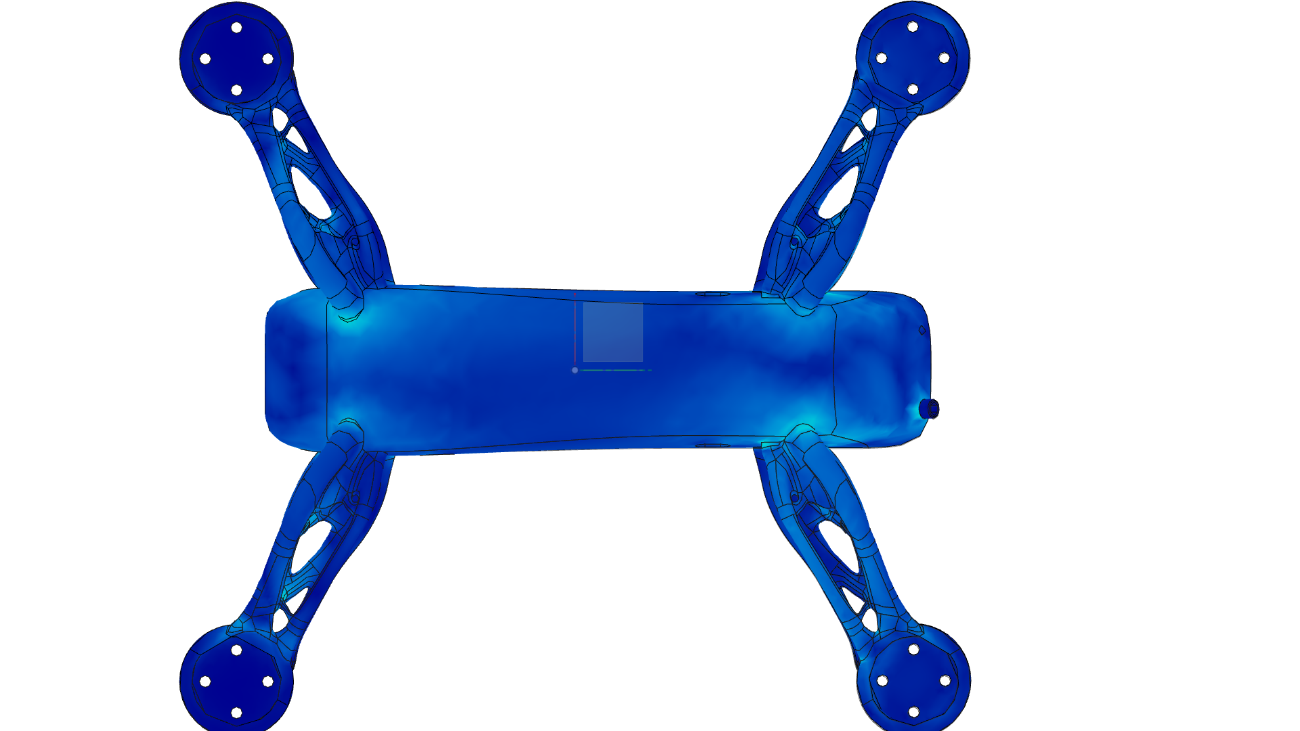
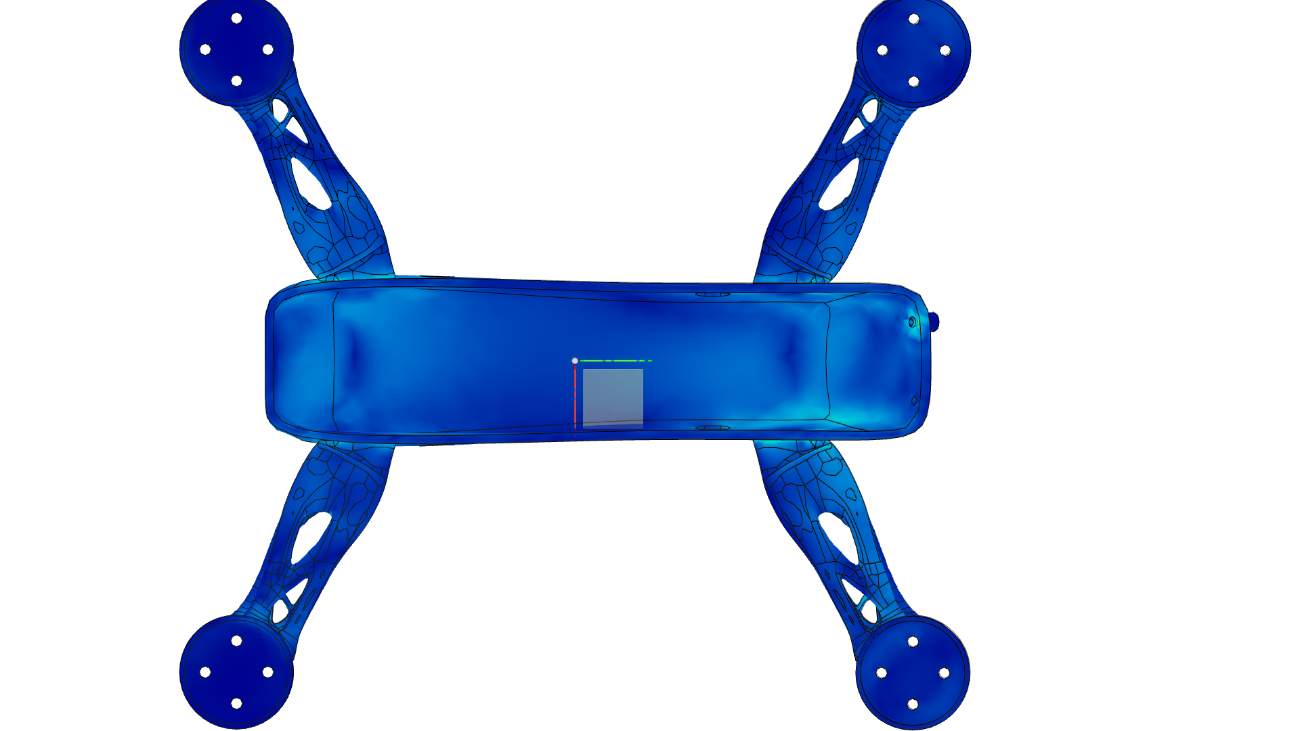
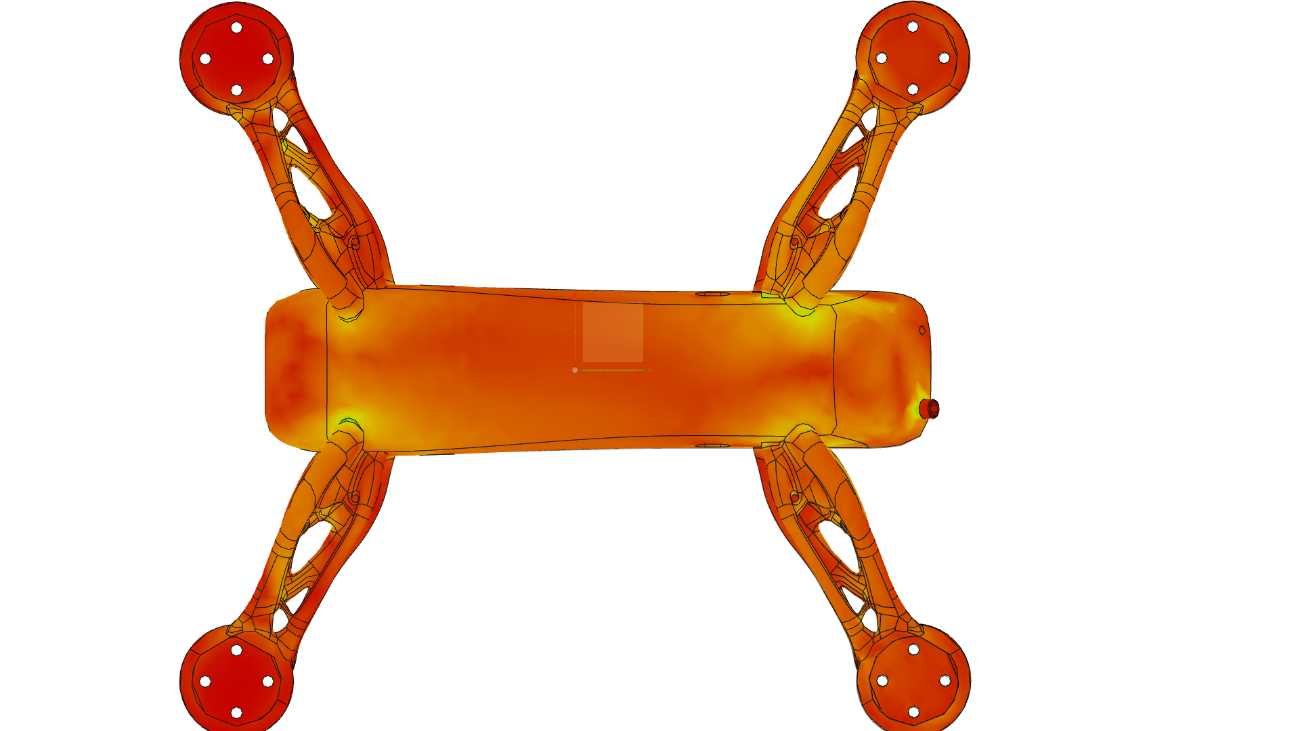
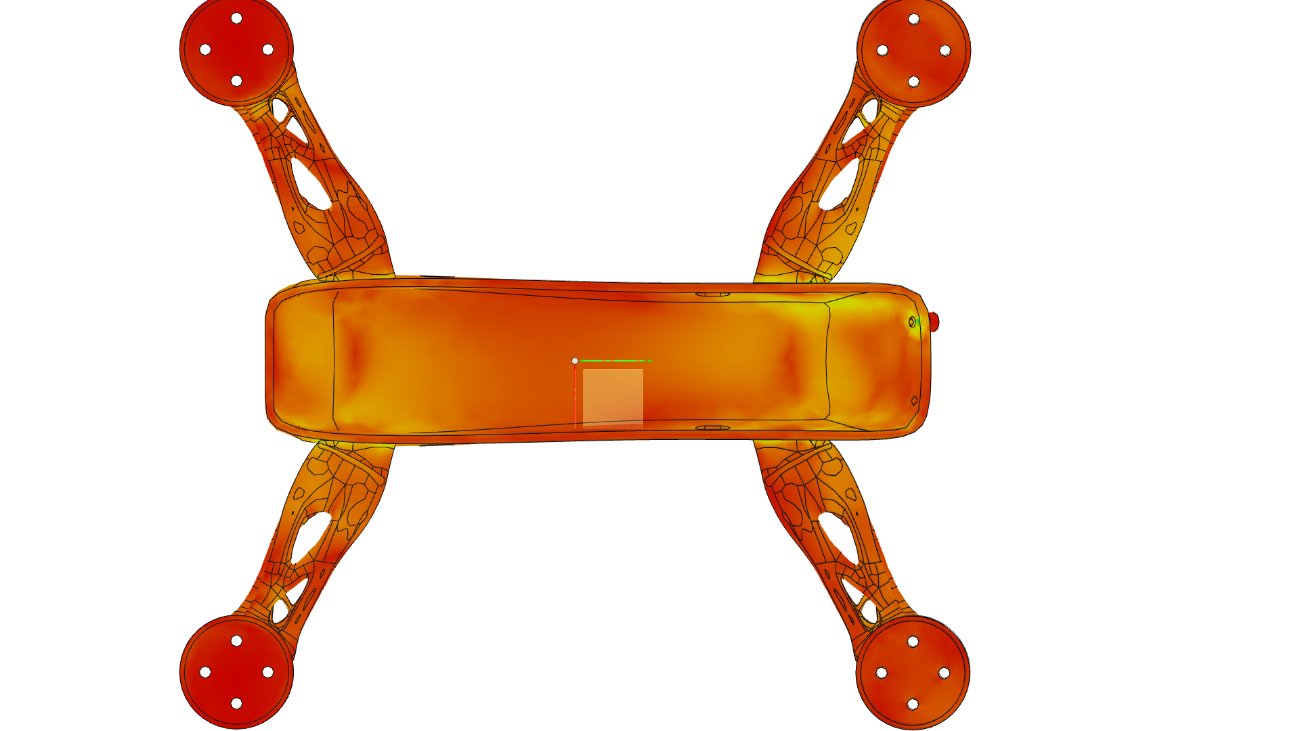
La energía de deformación supera los umbrales permitidos en la unión de los brazos y el entorno del tornillo.
Resulta interesante apreciar comparativamente la tensión principal primera y tercera en esta solicitación ya que como las fuerzas generan un momento en el casco principal los lados izquierdo del espesor, según la fotografía, trabajan a tracción y los lados derechos del espesor a compresión.
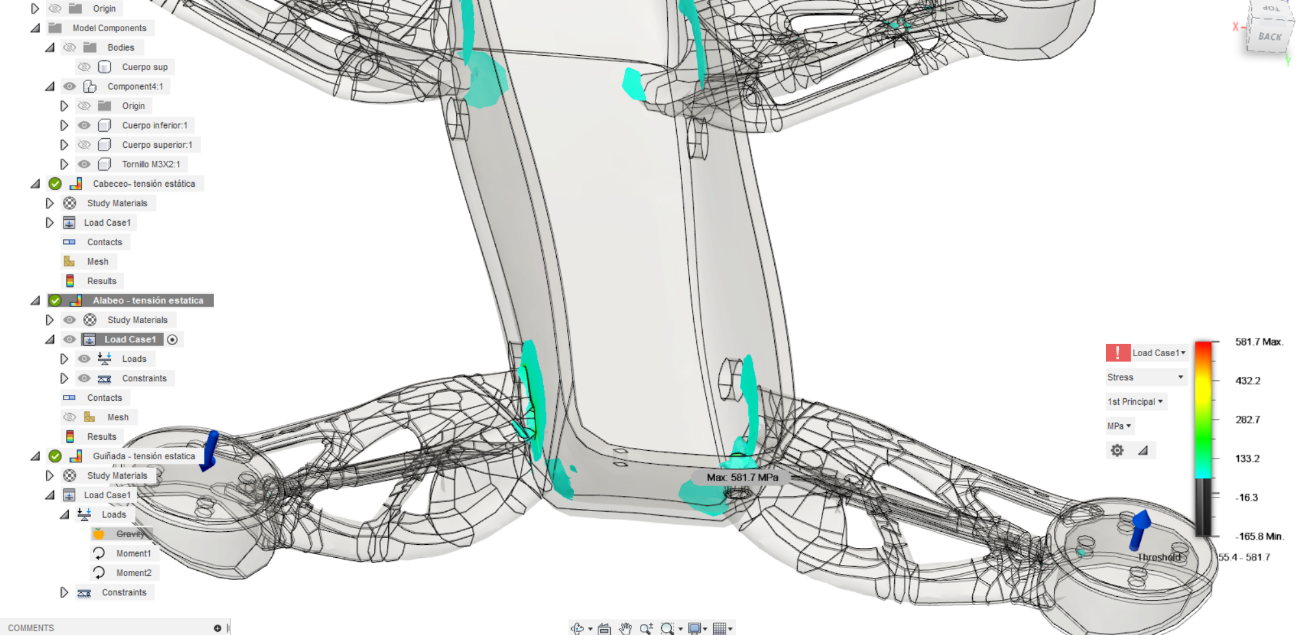
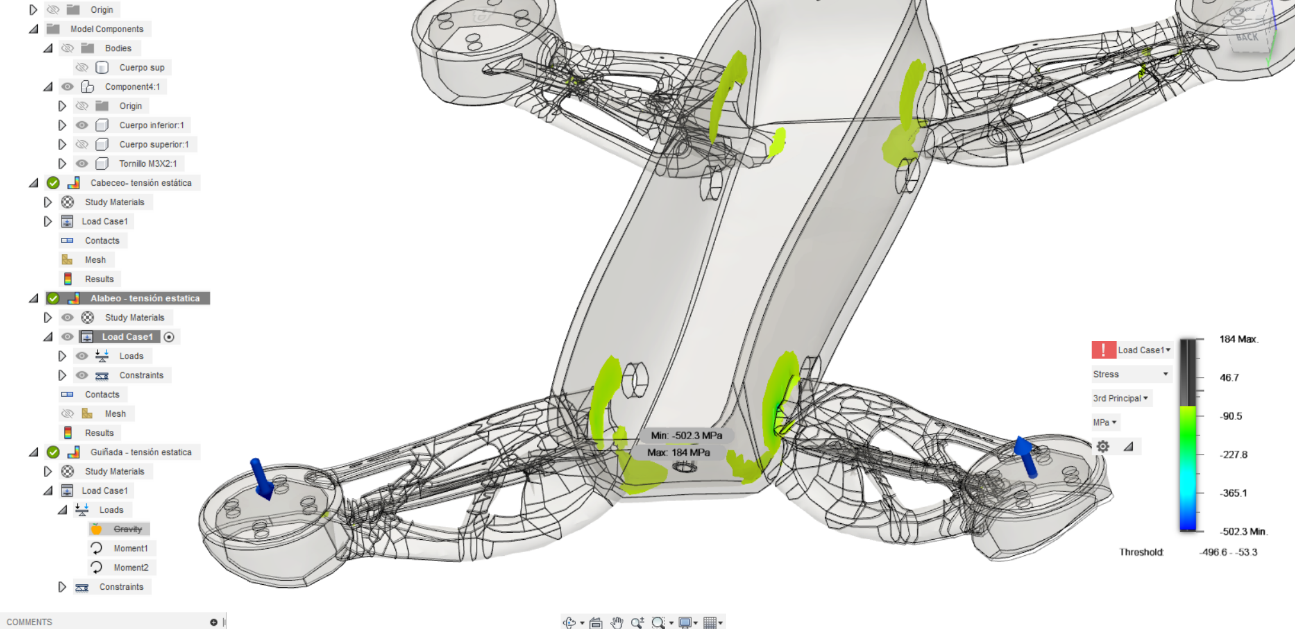
Simulación de guiñada
Para este último apartado hemos sobredimensionado las solicitaciones en exceso para ver cómo trabajan los brazos, de manera análoga al caso anterior los momentos aplicados en los extremos de los brazos al estar estos divididos en cuatro hará que unas zonas trabajen atracción y otras a compresión como se aprecia en las siguientes instantáneas de la tensión principal primera y tercera.
Esfuerzo de tracción que supera la tensión de fluencia:
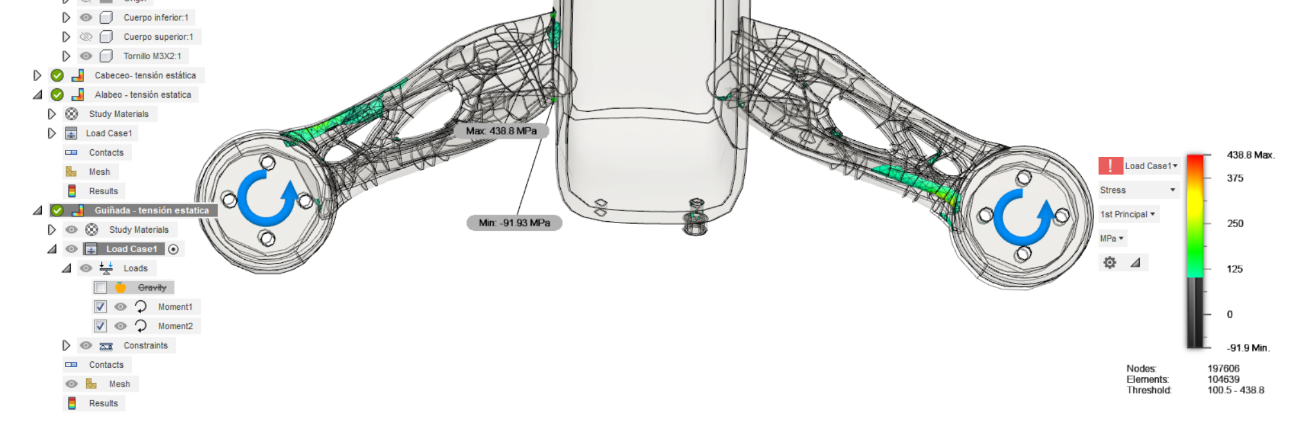
Esfuerzo de compresión que supera la tensión de fluencia:
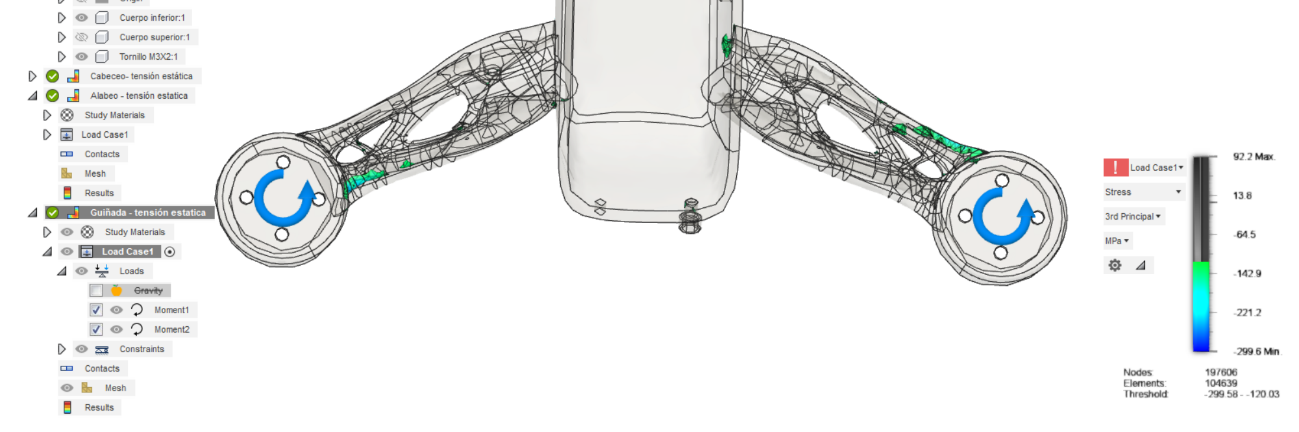
El análisis de desplazamientos de los tres casos arroja los siguientes resultados:
| Desplazamientos máximos | |
|---|---|
| Solicitación de cabeceo | 1,64 mm |
| Solicitación de alabeo | 1,06 mm |
| solicitación de guiñada | 1,05 mm |
Por lo que concluimos que el entran dentro del rango admisible, como la envergadura entre rotores es de 159 mm, el desplazamiento vertical de un brazo de 1.64 mm
Por lo que el giro del eje del propulsor en la magnitud de 1 grado no afectará a la estabilidad de la aeronave. Es más, en comparación con el modelo inicial de materiales compuestos, nuestro modelo presenta mayor rigidez ante todas las solicitaciones.
8.Conclusión preliminar y curso de acción
A estas alturas del proyecto podemos decir que el diseño generativo es un método válido de obtención de geometrías y de exploración de soluciones constructivas para problemas concretos. La herramienta de esta suite automatiza y facilita la comparación de los resultados que se obtienen.
En referencia al chasis 1, no se ha alcanzado el objetivo de aligerar el peso del chasis,
De los resultados del análisis por elementos finitos del conjunto se deduce que quedan mejoras por implementar, se proponen las siguientes:
Reducir el espesor de la carcasa ya que se alcanzará la deformación plástica en los extremos de los brazos antes que en esta.
Reducir el espesor del cilindro soporte de los motores por el mismo motivo antes descrito.
Rediseñar el sistema de fijación de la tapa a uno que no someta a los tornillos a esfuerzo cortante
Un apriete suficiente del tornillo con una tuerca al otro lado podría asegurar que la tensión se distribuya mejor actuando como un sólido. De igual manera la lengüeta necesita sobredimensionarse.
A pesar de estos inconvenientes la solución encontrada sería perfectamente apta para volar siempre y cuando se solventen algunos pormenores como la colocación en la zona externa de la carcasa de las antenas de comunicación.
Si se observan las cotas funcionales de los planos algunas cotas no son números enteros. Esto es así porque en el momento de la exploración de las geometrías se partió de esa base. Dado el número de iteraciones al que se alcanza las figuras, una pequeña variación en la geometría base hará que las diferencias se propaguen resultando imposible obtener exactamente la misma geometría, si bien condiciones iniciales parecidas darán resultados parecidos.
Dicho esto, en vez de implementar dichas soluciones optamos por rediseñar los parámetros de entrada del algoritmo de diseño generativo. Los resultados del estudio 2 son una suerte de calibración puesto que si cambiamos los materiales poliméricos por aleaciones de mejores prestaciones que la aleación de aluminio estudiado prevemos resultados de menor masa que pueden competir o superar el modelo de materiales compuestos.
Bibliografía
Bolt (Script, JavaScript/Python) [en línea], 2021. Python. S.l.: Autodesk Fusion 360. [Consulta: 15 diciembre 2021]. Disponible en: https://github.com/AutodeskFusion360/Bolt.
RODRÍGUEZ-AVIAL LLARDENT, M., 2013. Elasticidad y resistencia de materiales II. Madrid: UNED - Universidad Nacional de Educación a Distancia. ISBN 978-84-362-6287-2.
RODRÍGUEZ-AVIAL, M., 2012. Elasticidad y resistencia de materiales I. Madrid: Universidad Nacional de Educación a Distancia. 6890206. ISBN 978-84-362-6518-7.